


Capteur de force/torque 6 axes série KWR96 Kunwei Sensing, diamètre 96 mm pour robots industriels
Capteur de force/torque 6 axes série KWR96 Kunwei Sensing, diamètre 96 mm pour robots industriels
Kunwei Sensing
Impossible de charger la disponibilité du ramassage


Aperçu
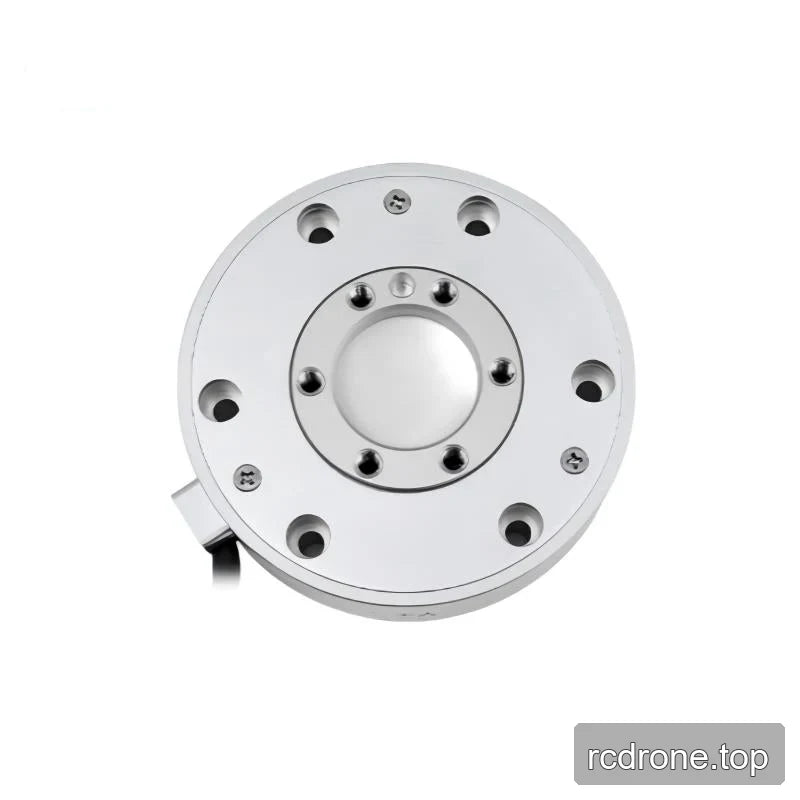
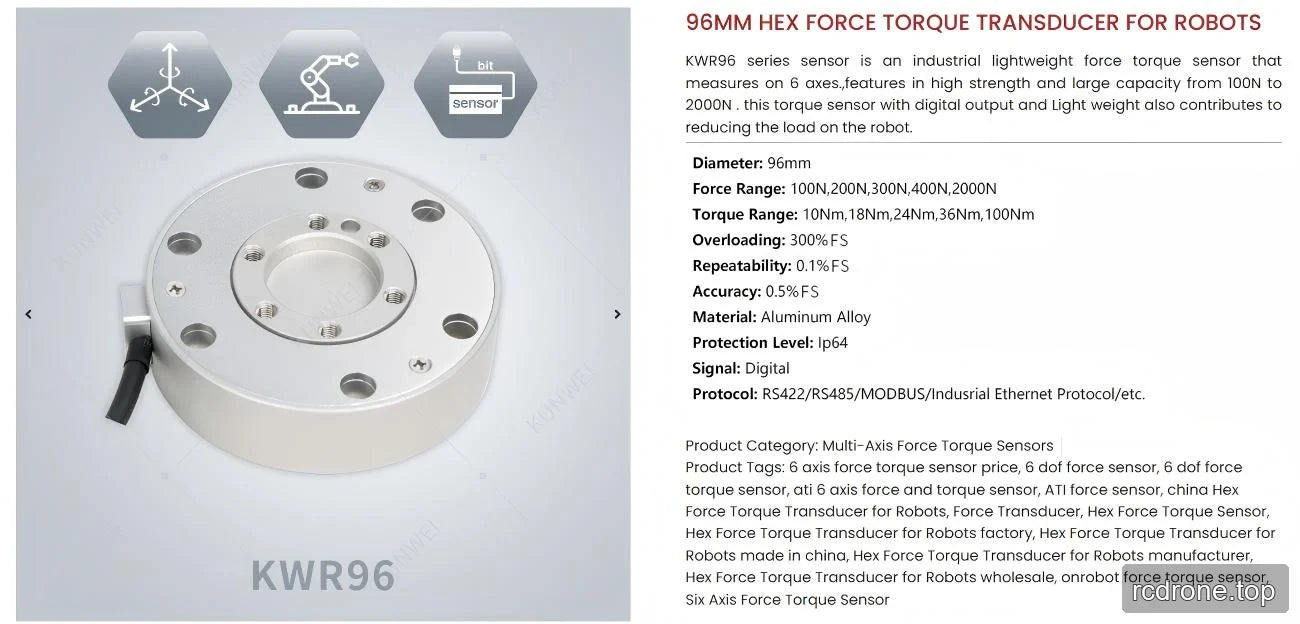
Le Kunwei Sensing KWR96 Series est un capteur de force/torque à six axes pour la détection des robots industriels, mesurant les forces Fx, Fy et Fz ainsi que les couples Mx, My et Mz. Son diamètre de 96 mm et sa hauteur de 26 mm soutiennent l'intégration mécanique dans les outils de robot. Six versions, KWR96A–KWR96F, offrent différentes plages de mesure, précision, niveaux de surcharge et fréquences d'échantillonnage, permettant de sélectionner en fonction des charges et des exigences de mesure de la tâche.
Caractéristiques
- La mesure à six axes combine trois composants de force et trois composants de couple.
- Sortie de signal numérique avec une liste de niveau série des interfaces de communication série, CAN, Ethernet et USB.
- Construction en alliage d'aluminium sur les six versions ; KWR96A–KWR96E sont anodisés, tandis que KWR96F est électropolie.
- Toutes les versions ont un diamètre de 96 mm, une hauteur de 26 mm, une plage d'alimentation de 12 à 48 VDC et une plage de température de fonctionnement de −10 à 80 °C.
- KWR96A–KWR96D offrent une résolution de 0,03 % FS et un niveau de surcharge de 300 % FS ; KWR96E–KWR96F offrent des plages de force et de couple plus élevées avec une résolution de 0,05 % FS et un niveau de surcharge de 200 % FS.
Spécifications
Comparaison des versions
| Paramètre | Unité | KWR96A | KWR96B | KWR96C | KWR96D | KWR96E | KWR96F |
|---|---|---|---|---|---|---|---|
| Plage Fx, Fy | N | 100 | 200 | 300 | 400 | 2000 | 3000 |
| Plage Fz | N | 200 | 400 | 600 | 800 | 2000 | 4000 |
| Plage Mx, My | N·m | 10 | 18 | 24 | 36 | 100 | 120 |
| Plage Mz | N·m | 10 | 18 | 24 | 30 | 100 | 120 |
| Diamètre | mm | 96 | 96 | 96 | 96 | 96 | 96 |
| Hauteur | mm | 26 | 26 | 26 | 26 | 26 | 26 |
| Matériau | — | Alliage d'aluminium | Alliage d'aluminium | Alliage d'aluminium | Alliage d'aluminium | Alliage d'aluminium | Alliage d'aluminium |
| Traitement de surface | — | Anodisé | Anodisé | Anodisé | Anodisé | Anodisé | Électropolie |
| Niveau de surcharge | % FS | 300 | 300 | 300 | 300 | 200 | 200 |
| Résolution | % FS | 0.03 | 0.03 | 0.03 | 0.03 | 0.05 | 0.05 |
| Répétabilité | % FS | 0.1 | 0.1 | 0.1 | 0.1 | 0.3 | 0.3 |
| Précision* | % FS | 0.5 | 0.5 | 0.5 | 0.5 | 3 | 3 |
| Poids | kg | 0.32 | 0.32 | 0.36 | 0.36 | 1.6 | 1.65 |
| Niveau de protection | — | IP64 | IP64 | IP64 | IP64 | IP64 | IP65 |
| Température de fonctionnement | °C | −10 à 80 | −10 à 80 | −10 à 80 | −10 à 80 | −10 à 80 | −10 à 80 |
| Fréquence d'échantillonnage | Hz | 1000 | 1000 | 1000 | 1000 | 100 | 1000 |
| Tension d'alimentation* | VDC | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 |
| Interface de communication | — | RS422 / RS485 / MODBUS / CAN / CANFD / TCP / UDP / EtherCAT / USB, etc. — liste d'interface au niveau de la série | |||||
FS signifie échelle complète. La précision et la tension d'alimentation conservent leurs marqueurs d'astérisque source.
Détails du signal et de la communication
La sortie est numérique. Les descriptions de communication de la série identifient également Modbus-RTU et le protocole Ethernet industriel. Les interfaces répertoriées ne sont pas identifiées comme des configurations sélectionnables séparées.
Détails des dimensions mécaniques et de connexion
La référence mécanique KWR96 définit le côté outil, le côté de montage et la surface de référence, avec les directions de coordonnées X+, Y+ et Z+.
| Emplacement ou paramètre | Dimension ou détail |
|---|---|
| Diamètre extérieur | 96 mm |
| Dimensions verticales de vue inférieure | 25 mm et 26 mm |
| Cercle de trous côté outil | Diamètre de 78 mm |
| Vis filetées côté outil | 6 × M5, profondeur de 10 mm |
| Caractéristique de diamètre côté outil | Diamètre de 40 mm ; tolérance de concentricité de 0,03 mm par rapport à la référence A |
| Orifices pour goupilles côté outil | 2 × 5 mm de diamètre, tolérance de diamètre +0,02/0 mm, profondeur de 6 mm |
| Position des orifices pour goupilles côté outil | Tolérance de position 0.03 mm par rapport au datum A |
| Disposition angulaire côté outil | Décalages de 26° |
| Diamètres des trous section A–A | 9 mm et 5,5 mm |
| Dimensions axiales section A–A | 22 mm et 15 mm |
| Diamètre interne vue de côté | 30 mm nominal |
| Caractéristique de diamètre vue de côté | 48 mm |
| Dimension axiale de la caractéristique en retrait | 6 mm |
| Cercle de trous côté montage | Diamètre de 78 mm, tolérance ±0,05 mm |
| Caractéristique de diamètre de 78 mm côté montage | Tolérance de concentricité 0.03 mm par rapport au repère A |
| Orifices de broche côté montage | 2 × 5 mm de diamètre, tolérance de diamètre +0.02/0 mm, profondeur de 6 mm |
| Position des orifices de broche côté montage | Tolérance de position 0.03 mm par rapport au repère A |
| Disposition angulaire côté montage | Décalages de 26° et espacement de 120° |
| Câble dimensions de référence | 6.0 mm de diamètre ; 5 m de longueur |
| Précision de référence mécanique | 0.1% FS |
Applications
- Surveillance de contact d'outil de robot industriel : Mesurer trois composants de force et trois composants de couple pour caractériser la charge pendant les tâches de contact, plutôt que de se fier à une seule direction de force.
- Mesure de la charge et du couple d'outillage robotique : Sélectionnez la version en fonction des charges attendues sur chaque axe. Par exemple, le KWR96D a des plages de 36 N·m sur Mx et My mais une plage de 30 N·m sur Mz ; le KWR96F fournit 120 N·m sur les trois axes de couple.
- Enregistrement de la charge robotique variable dans le temps : Utilisez la fréquence d'échantillonnage spécifique à la version lors de la planification des mesures : le KWR96E est spécifié à 100 Hz, tandis que les KWR96A–KWR96D et KWR96F sont spécifiés à 1000 Hz.
Documents
- Série de dessins KUNWEI KWR96 — Dessin (PDF)
- Série Kunwei KWR63 RS485 — Manuel de l'utilisateur (PDF)
- Kunwei KWR96 RS422 — Manuel de l'utilisateur (PDF)
- KUNWEI KWR75 RS422 — Manuel de l'utilisateur (PDF)
- Sélection des capteurs de force à 6 axes KUNWEI — Manuel (PDF)
FAQ
Quelles sont les différences entre KWR96A–KWR96F?
Les versions diffèrent par les plages de force et de couple, le niveau de surcharge, la résolution, la répétabilité, la précision, le poids, le traitement de surface, le niveau de protection et la fréquence d'échantillonnage. Le diamètre, la hauteur, le matériau, la plage de tension d'alimentation et la plage de température de fonctionnement sont partagés.
Toutes les versions échantillonnent-elles à 1000 Hz?
Non. KWR96E est spécifié à 100 Hz. KWR96A, KWR96B, KWR96C, KWR96D et KWR96F sont spécifiés à 1000 Hz.
Les plages de couple sont-elles identiques sur chaque axe ?
Elles sont identiques sur Mx, My et Mz pour KWR96A, KWR96B, KWR96C, KWR96E et KWR96F. KWR96D a une plage de 36 N·m sur Mx et My et une plage de 30 N·m sur Mz.
Détails Visuels
Spécifications et Performance
Dimensions et Construction

Exemples d'Application




