


Hiwonder LeRobot SO-ARM101 Bras robotique 6 axes open-source Leader-Follower pour VLA & apprentissage par imitation
Hiwonder LeRobot SO-ARM101 Bras robotique 6 axes open-source Leader-Follower pour VLA & apprentissage par imitation
Hiwonder
Impossible de charger la disponibilité du ramassage


Aperçu
Le Hiwonder LeRobot SO-ARM101 est une plateforme de bras robotique à 6 axes, open-source, pour la programmation de l'intelligence incarnée, l'apprentissage par imitation et le développement de modèles VLA. L'intégration de Hugging Face LeRobot connecte la téléopération et la collecte de données multimodales avec l'entraînement et le déploiement de modèles. Le bus d'encodeurs magnétiques servos fournit un retour d'information sur la position, tandis qu'une configuration à double caméra prise en charge combine la perception à courte portée et celle de l'espace de travail. Choisissez le kit DIY non assemblé ou les options de kits assemblés Starter, Standard et Advanced.
Caractéristiques
Téléopération Leader-Follower et Apprentissage par Imitation
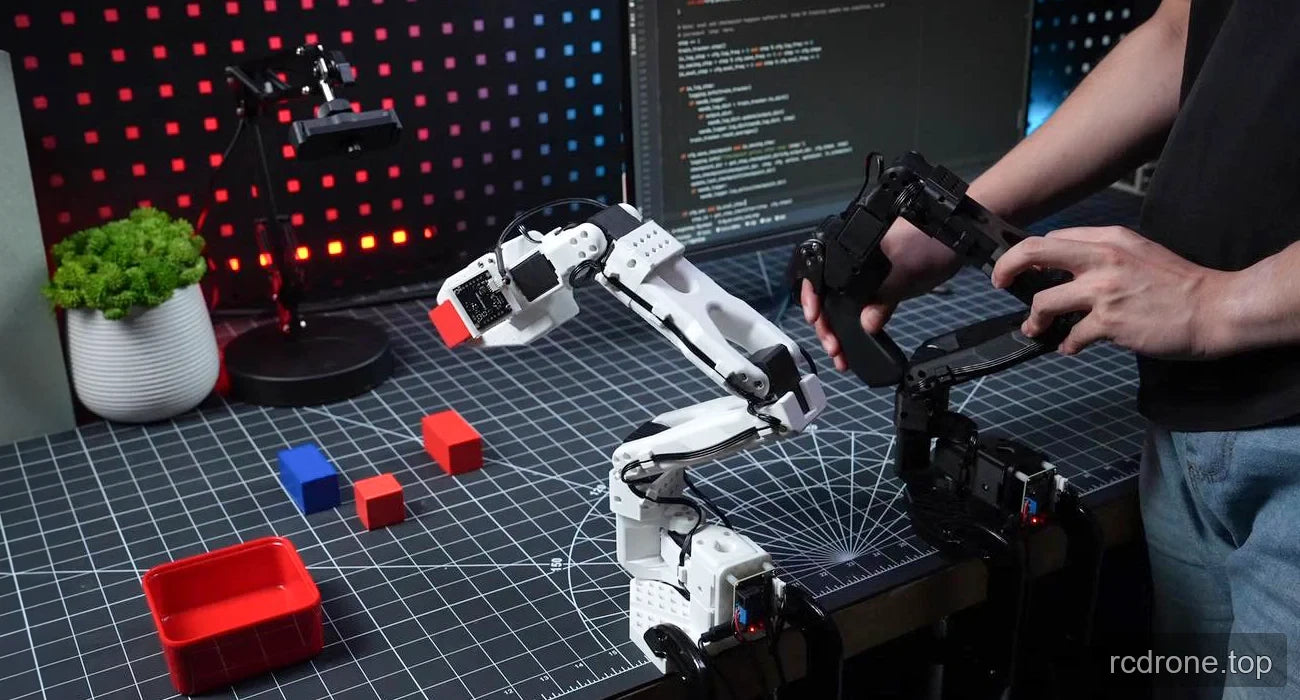
La structure leader-suiveur prend en charge la téléopération, le contrôle collaboratif et la collecte simultanée de données d'opération multimodales. Les mouvements démontrés peuvent devenir des données d'entraînement pour apprendre des actions de saisie d'objets et des trajectoires de mouvement.
- Collecte de démonstrations : guidez le bras principal pour contrôler le suiveur et enregistrez des données d'opération multimodales.
- Entraînez des modèles : téléchargez des données via le flux de travail Hugging Face et utilisez son processus d'entraînement de modèle d'imitation en un clic pour convertir les démonstrations en compétences apprises. L'entraînement de modèle ACT et le développement VLA multimodal de bout en bout sont des sujets d'apprentissage pris en charge.
- Déployez et exécutez : utilisez le flux de travail de déploiement en un clic pris en charge pour exécuter des modèles entraînés sur le bras pour l'exécution autonome des actions apprises et des expériences d'adaptation des tâches aux changements environnementaux.
Vision à double caméra
La configuration à double caméra prise en charge combine une caméra montée sur le bras avec une caméra séparée sur un support de bureau ajustable. Ces points de vue complémentaires soutiennent la vision AI, la reconnaissance de caractéristiques et la collecte de données.
- Vision principale : la caméra montée sur le bras capture la position de la cible et la texture de la surface à courte distance pour la coordination œil-main et la collecte de données sur les caractéristiques fines.
- Vision tertiaire : la caméra externe fournit une conscience globale de l'espace de travail, un scan environnemental en temps réel et la construction de modèles pour répondre aux changements externes lors de l'exécution des tâches.
- Support de caméra : l'imagerie grand angle HD est prise en charge. Les spécifications de la caméra du kit avancé et les pièces de montage incluses sont listées séparément ci-dessous.
Servos à encodeur magnétique et contrôle de mouvement
Le bras utilise six servos à encodeur magnétique à rétroaction autonome auto-développés, avec des ID 1–6, une base rotative et des articulations articulées. Le contrôle de position trapézoïdal introduit l'accélération et le ralentissement plutôt que des commandes de position directes sans rampement.Un capteur d'angle magnétique de 12 bits remplace le retour d'information du potentiomètre mécanique et fournit un retour d'encodeur de 360°.
La conception de détection magnétique est décrite comme compacte et résistante aux vibrations, avec des avantages en termes de fiabilité et de durée de vie. Différents rapports de transmission servent les deux rôles de bras : le bras principal utilise un rapport de 1:147 pour une réponse rapide et un contrôle précis, tandis que le bras suiveur utilise une réduction de 1:345 pour le couple et la stabilité de position.
Conception structurelle et matériaux
Des structures distinctes de leader et de suiveur utilisent des joints critiques renforcés et des zones porteuses pour réduire les écarts de mouvement et améliorer la précision de positionnement. Un câblage et des agencements de joints optimisés réduisent les interférences potentielles et le retard de mouvement. Les composants structurels en PLA haute résistance ont renforcé et épaissi des zones clés pour améliorer la résistance à la fatigue et la résistance à la déformation. Les améliorations matérielles conservent l'approche de conception et de licence open-source du projet.
BusLinker V3.0 Configuration PC
La carte de débogage de servo Hiwonder BusLinker V3.0 fonctionne avec un logiciel PC dédié pour le balayage de servo, la configuration des paramètres, la surveillance de l'état, le contrôle de trajectoire et l'ajustement des paramètres de mouvement et de sécurité.
- Gestion Modulaire: le balayage en un clic génère une interface modulaire ; des paramètres de communication dynamiquement configurables et un ajustement automatique du débit en bauds supportent le contrôle centralisé de plusieurs servos.
- Retour d'Information des Paramètres en Temps Réel: un échantillonnage haute fréquence et un moteur de retour d'information en temps réel surveillent et visualisent le mouvement du servo.
- Paramètres de Servo Personnalisables: programmez les modes de mouvement et la logique de contrôle, y compris les paramètres de contrôle, les limites de sécurité et les stratégies de retour d'information.
Hugging Face LeRobot et Ressources de Développement
Hugging Face LeRobot est un écosystème de robotique open-source avec une bibliothèque Python et une plateforme de partage de modèles. Ses outils, ensembles de données et modèles préentraînés soutiennent le développement de l'apprentissage par imitation et de l'apprentissage par renforcement. Le projet SO-ARM101 met à disposition des conceptions mécaniques, du code, des modèles préentraînés et des bibliothèques d'algorithmes en tant que ressources de développement open-source.
L'intégration SO-ARM101 prend en charge l'utilisation directe et le déploiement des ensembles de données, modèles préentraînés et algorithmes de LeRobot. Les ressources incluent une bibliothèque de tutoriels LeRobot, la Communauté Hugging Face LeRobot, un dépôt GitHub et le Hub de Modèles Hugging Face LeRobot. Les instructions étape par étape couvrent la configuration jusqu'au déploiement, avec accès à des algorithmes mis à jour et des optimisations de cadre pour maintenir le développement aligné avec les mises à jour de LeRobot.
Spécifications
| Paramètre | Spécification ou portée |
|---|---|
| Marque | Hiwonder |
| Modèle | LeRobot SO-ARM101 |
| Type de produit | Plateforme de bras robotique suiveur à code source ouvert |
| Axes | 6 |
| Agencement des servos | Six servos à retour d'information par encodeur magnétique auto-alimenté ; IDs 1–6 |
| Alimentation des servos | 12 V |
| Couple de servo spécifié | 30 kg·cm à 12 V ; également étiqueté “30KG” |
| Capteur d'angle | Capteur d'angle magnétique 12 bits à la place d'un potentiomètre mécanique |
| Retour d'information de l'encodeur | Retour d'information d'encodeur magnétique 360° |
| Algorithme de contrôle de position | Contrôle trapézoïdal avec accélération et décélération |
| Engrenage du bras principal | Rapport de réduction 1:147 |
| Engrenage du bras suiveur | Rapport de réduction 1:345 |
| Protocole de servo | Protocole de servo SO-ARM101 ; intégration de l'écosystème LeRobot |
| Agencement mécanique | Base rotative, articulations articulées et structures distinctes leader/suiveur |
| Matériaux structurels | PLA haute résistance ; zones clés renforcées et épaissies |
| Configuration de vision prise en charge | Vision primaire montée sur le bras et vision tertiaire externe à support réglable |
| Support d'apprentissage et de contrôle | Téléopération leader-suiveur, collecte de données multimodales, apprentissage par imitation de bout en bout, formation ACT et développement VLA multimodal |
| Écosystème de développement | Hugging Face LeRobot ; SDK de pilote de contrôle de mouvement dédié |
Précaution pour le bus de servo
Ne pas utiliser d'instructions PING de diffusion lorsque plusieurs servos sont connectés au bus.
Options de Kit
| Sélection | État d'assemblage |
|---|---|
| Kit DIY / Non assemblé | Non assemblé |
| Kit de démarrage / Assemblé | Assemblé |
| Kit standard / Assemblé | Assemblé |
| Kit avancé / Assemblé | Assemblé ; comprend des composants imprimés en 3D assemblés |
Applications
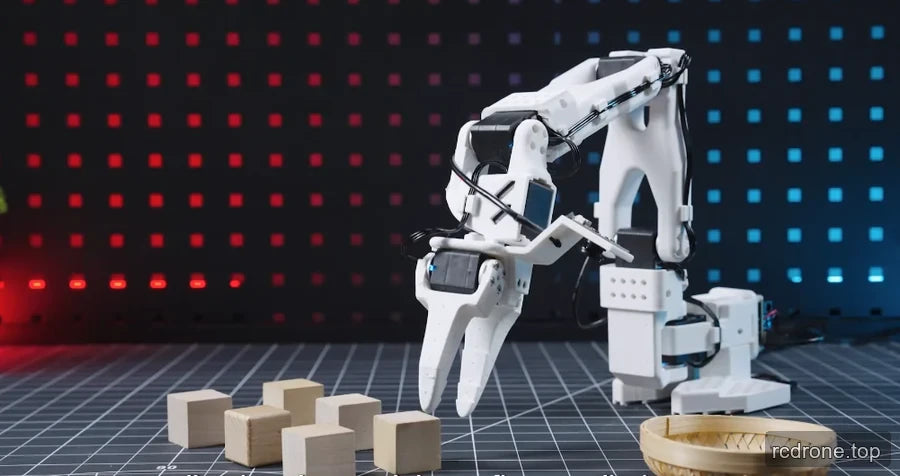
- Expériences de manipulation sur bureau : démontrer la saisie de blocs colorés ou en bois, la manipulation d'objets géométriques et le tri d'objets dans des bacs ou des paniers, puis utiliser des démonstrations enregistrées pour développer des actions apprises.
- Manipulation guidée par la vision : combinez la capture de cibles à courte portée et de textures avec une vue de l'espace de travail externe pour étudier la coordination main-œil et la perception de l'environnement.
- Recherche sur l'apprentissage par imitation et VLA : collectez des démonstrations leader-suiveur, entraînez des politiques et déployez des comportements appris via le flux de travail LeRobot. La plateforme prend également en charge l'exploration des méthodes d'apprentissage par renforcement.
- Instruction en programmation robotique : utilisez des démonstrations pratiques de bras pour enseigner la logique de contrôle, les trajectoires de mouvement et la connexion entre le mouvement physique et un modèle de bras à l'écran.
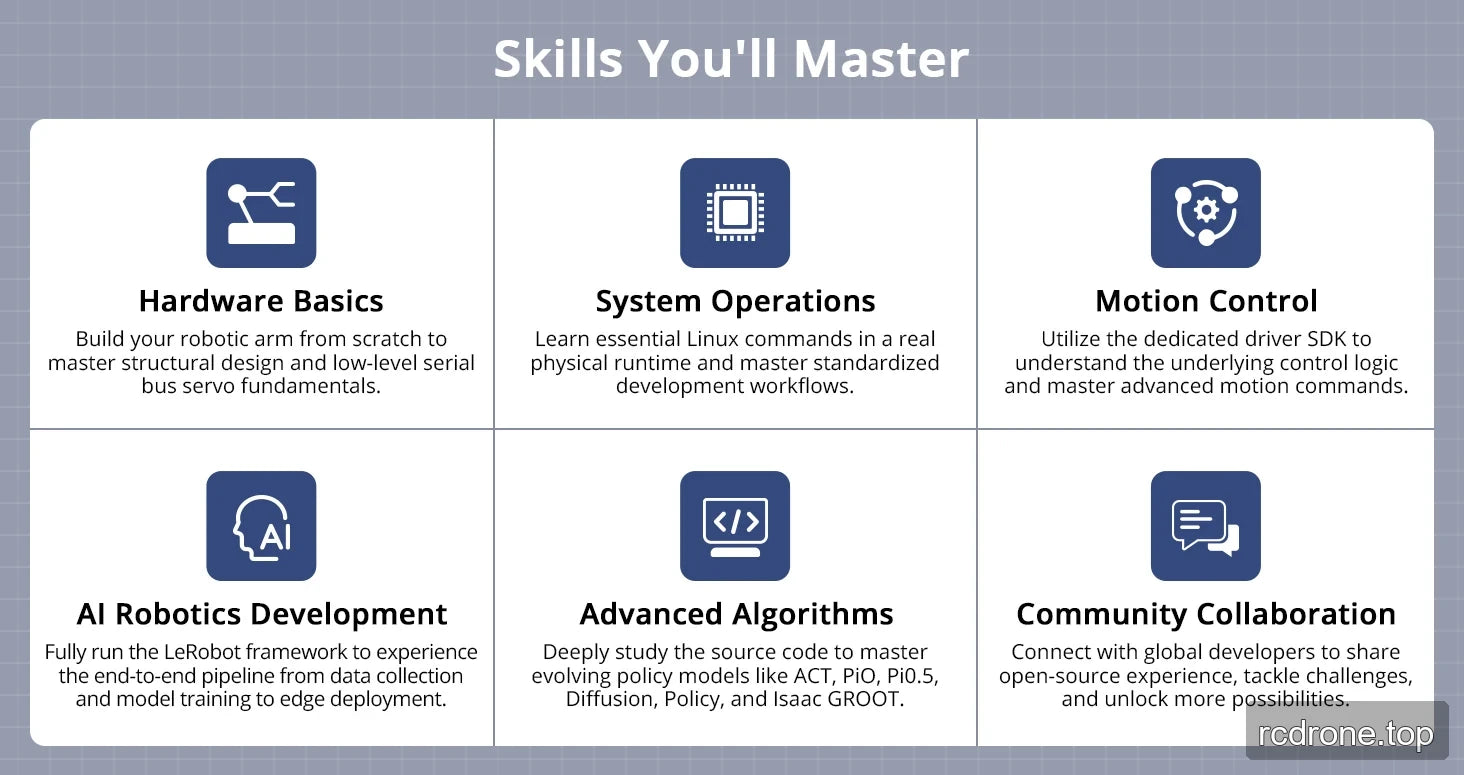
- Apprentissage matériel et système : construisez le bras DIY à partir de zéro tout en étudiant la conception structurelle et les fondamentaux des servos de bus série à bas niveau ; pratiquez des commandes Linux essentielles dans un environnement d'exécution physique et des flux de travail de développement standardisés.
- Développement de contrôle de mouvement : utilisez le SDK de pilote dédié pour étudier la logique de contrôle et les commandes de mouvement avancées.
- Développement de l'IA et étude du code de politique : travaillez sur la collecte de données, l'entraînement de modèles et le déploiement en périphérie, avec des sujets d'étude de code source étiquetés ACT, Pi0, Pi0.5, Diffusion, Politique et Isaac GROOT.
- Collaboration open-source : partagez l'expérience d'implémentation et travaillez sur des défis de développement en robotique avec la communauté de développeurs LeRobot.
Ce qui est inclus
Kit avancé / Assemblé
La liste de colisage suivante s'applique spécifiquement à l'option Kit avancé / Assemblé, qui comprend des composants imprimés en 3D assemblés.
FAQ
Quelles options nécessitent un assemblage ?
Le kit DIY / option non assemblée nécessite un assemblage.Les sélections Starter, Standard et Advanced sont étiquetées Assemblé.
Le Kit Avancé comprend-il à la fois des bras et des caméras ?
Oui. La liste de colisage du Kit Avancé comprend un bras leader SO-ARM101, un bras suiveur, une caméra HD de 300K pixels et une caméra HD grand angle de 2 MP, ainsi que les pièces de montage énumérées ci-dessus.
Quelle est la différence entre les deux points de vue de vision ?
La Vision Primaire utilise une caméra montée sur un bras pour la capture de cibles à courte distance et la coordination œil-main. La Vision Tertiaire utilise une caméra externe sur un support ajustable pour une vue globale de l'espace de travail.
Le retour d'information de l'encodeur à 360° signifie-t-il que chaque joint tourne en continu ?
Non, aucune spécification de rotation continue des joints n'est fournie. La valeur de 360° décrit le retour d'information de l'encodeur magnétique, et non une plage de déplacement mécanique déclarée pour chaque joint.
Quelle précaution s'applique lors de la communication avec plusieurs servos ?
Ne pas envoyer d'instructions PING de diffusion lorsque plusieurs servos sont connectés au bus.
Guide de configuration
| Kit | Équipement d'assemblage et de vision |
|---|---|
| Kit DIY / Non assemblé | Kit matériel non assemblé sans composants structurels imprimés en 3D ou caméras de visioncameras. Imprimez les conceptions structurelles fournies avant l'assemblage ; suivez la liste de colisage du matériel DIY. |
| Kit de démarrage / Assemblé | Composants leader/suiveur assemblés imprimés en 3D ; aucune caméra de vision incluse. |
| Kit standard / Assemblé | Bras assemblés et caméra de vision principale ; aucune caméra de scène externe. |
| Kit avancé / Assemblé | Bras assemblés, caméra de vision principale et caméra de scène externe avec support ajustable pour la collecte de données en double vue. |
Des composants structurels imprimés en 3D sont inclus avec les kits assemblés. Les panneaux de comparaison de kits et d'emballage individuel ci-dessous définissent les accessoires fournis avec chaque sélection. Un ordinateur ou un espace de démonstration représenté n'est pas un ordinateur fourni.
Spécifications techniques et références de configuration
| Marque | Hiwonder | ||
| Produit | Bras robotique intelligent open-source SO-ARM101 | ||
| Matériau du produit | PLA (Acide Polylactique) | ||
| Taille | Bras leader : 111 × 239 × 525 mm | Bras suiveur : 111 × 173 × 532 mm | Support de caméra : 166 × 258 × 527 mm |
| Poids | Bras leader : 697g | Bras suiveur : 704g | Support de caméra : 1178g |
| Servo | Servo bus HX-10HM ×6 | Servo bus HX-30HM ×6 | / |
| Contrôleur | BusLinker V3.0 Carte de débogage Servo | ||
| Caméra | Caméra grand angle HD 300K pixels (480P), caméra grand angle HD 2MP (1080P) | ||
| Alimentation | 12V 5A (DC4.0*1.7) | ||
| Système d'exploitation | Windows / Ubuntu | ||
| Méthode de communication | Port série USB | ||
| Outils de programmation | Python | ||
| Poids du paquet & Dimensions | Kit DIY : 5.23kg, 512 × 240 × 225 mm Kit de démarrage : 4.33kg, 512 × 240 × 225 mm Kit standard : 4.38kg, 512 × 240 × 225 mm Kit avancé : 5.6kg, 512 × 240 × 225 mm |
| Article | Spécification | ||
| Marque | Hiwonder | ||
| Produit | SO-ARM101 Bras Robotique Intelligent Open-Source Incarné | ||
| Matériau du produit | PLA (Acide Polylactique) | ||
| Taille | Bras leader: 111 × 239 × 525 mm | Bras suiveur: 111 × 173 × 532 mm | Support de caméra: 166 × 258 × 527 mm |
| Poids | Bras leader: 697g | Bras suiveur: 704g | Support de caméra: 1178g |
| Servo | Servo bus HX-10HM ×6 | Servo bus HX-30HM ×6 | / |
| Contrôleur | BusLinker V3.0 Carte de débogage Servo | ||
| Caméra | Caméra grand angle HD 300K pixels (480P), caméra grand angle HD 2MP (1080P) | ||
| Alimentation | 12V 5A (DC4.0*1.7) | ||
| Système d'exploitation | Windows / Ubuntu | ||
| Méthode de communication | Port série USB | ||
| Outils de programmation | Python | ||
| Poids du paquet & Dimensions | Kit DIY : 5,23 kg, 512 × 240 × 225 mm Kit de démarrage : 4,33 kg, 512 × 240 × 225 mm Kit standard : 4,38 kg, 512 × 240 × 225 mm Kit avancé : 5.6kg, 512 × 240 × 225 mm |
Détails Visuels
Caractéristiques et Design


Vues du produit

Exemples d'application

Détails supplémentaires sur le produit




Spécifications et Performance


Contenu du paquet



