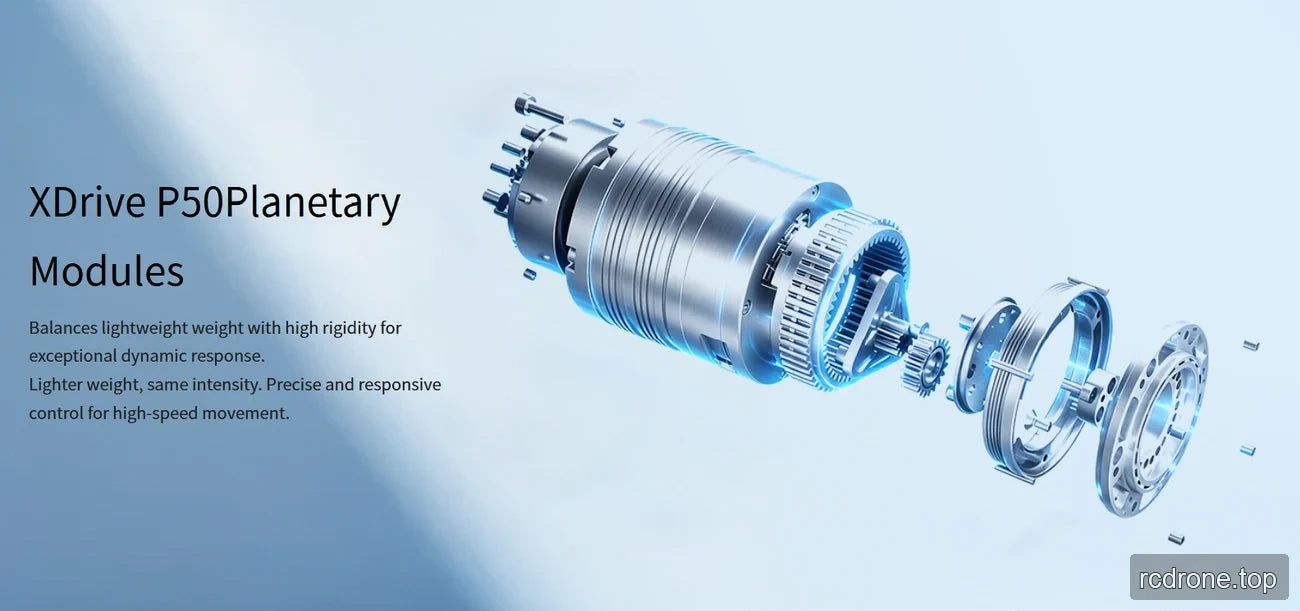
LinkDynamics P50 Actionneur de joint intégré planétaire, moteur 48 V CAN/CAN FD, rapport de réduction 36:1
LinkDynamics P50 Actionneur de joint intégré planétaire, moteur 48 V CAN/CAN FD, rapport de réduction 36:1
LinkDynamics
Prix régulier
$366.00 USD
Prix régulier
Prix de vente
$366.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage
Aperçu
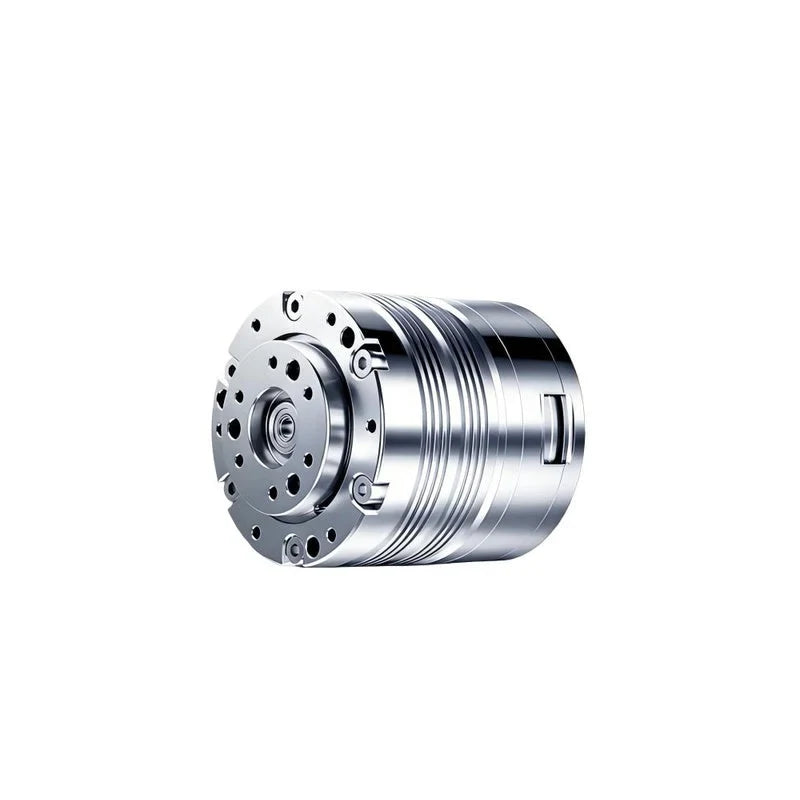
Le moteur LinkDynamics P50 moteur est un moteur à entraînement articulaire robotique de 48 V avec un rapport de réduction de 36:1, une communication CAN/CAN FD et un encodeur magnétique double de 14 bits.
Caractéristiques
- Rapport de réduction 36:1
- Communication CAN/CAN FD
- Encodeur magnétique double de 14 bits
- Jeu de réducteur de 12 arcmin
Spécifications
| Paramètre | P50 |
|---|---|
| Rapport de réduction | 36 |
| Tension nominale | 48 V |
| Courant de phase nominal | 2.5 A |
| Puissance nominale | 135 W |
| Vitesse nominale | 77 rpm |
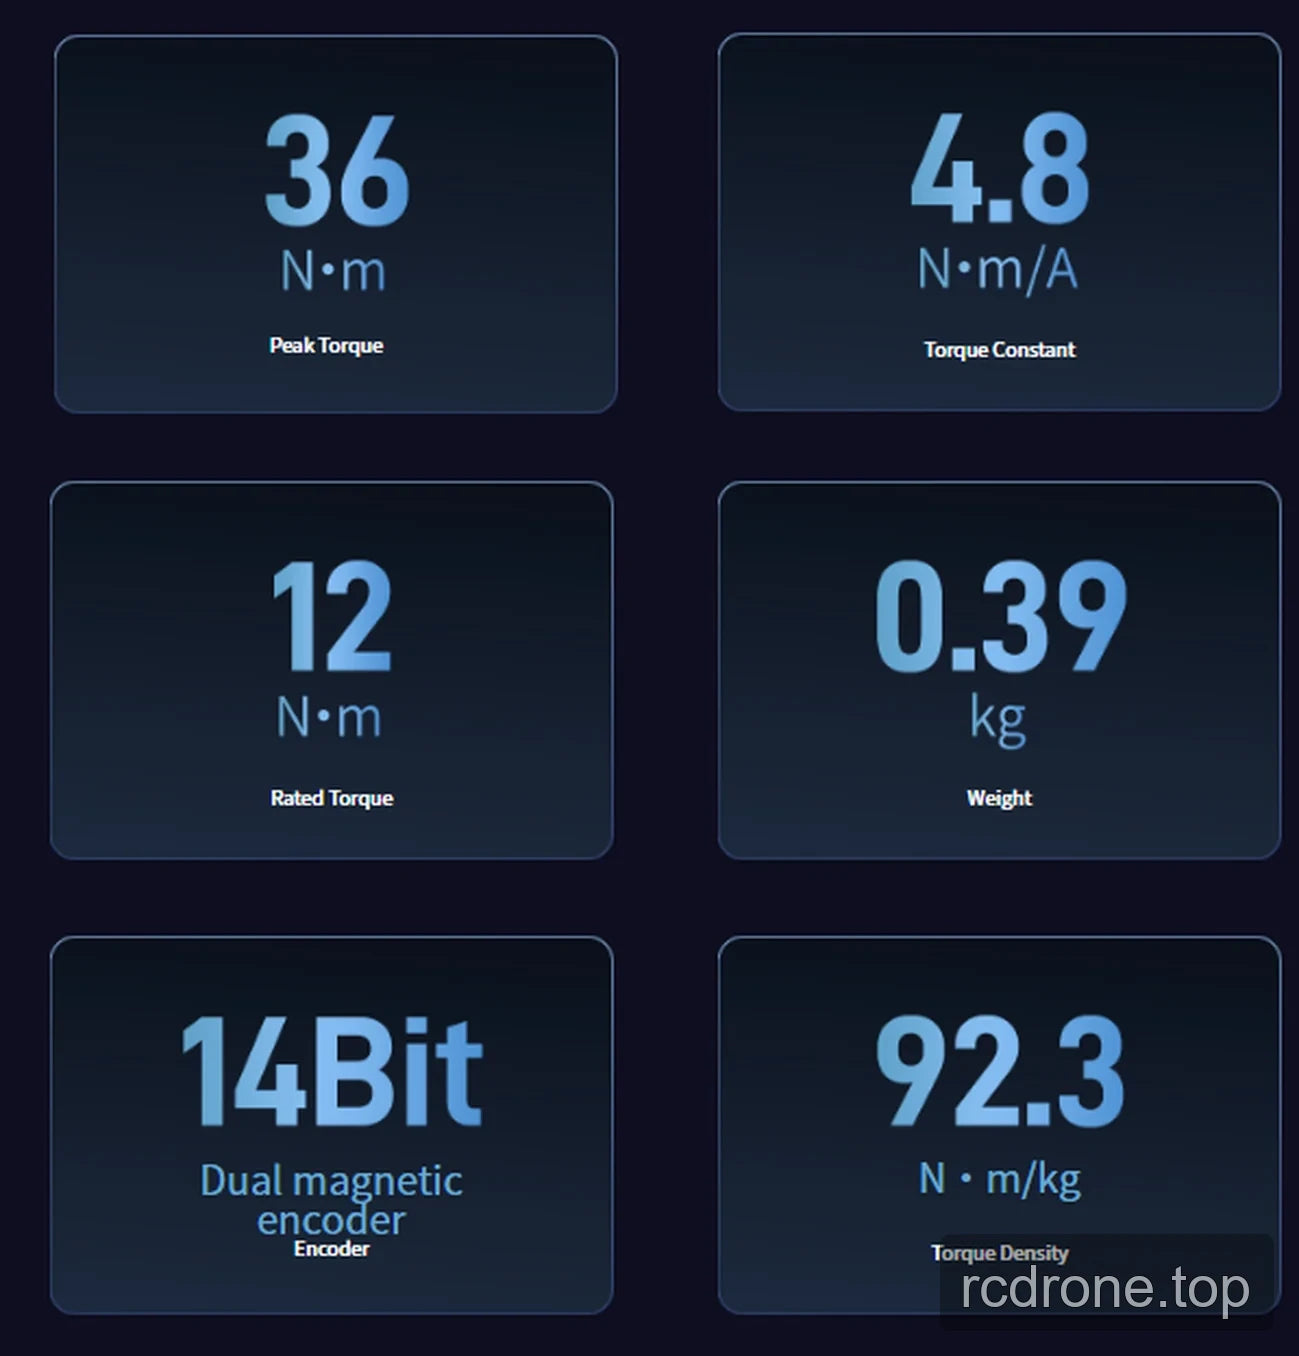
| Couple nominal | 12 Nm |
| Vitesse de pointe | 87 rpm |
| Courant de phase de pointe | 7.5 A |
| Couple de pointe | 36 Nm |
| Efficacité du moteur | 72% |
| Constante de couple | 4.8 Nm/A |
| Jeu du réducteur | 12 arcmin |
| Communication | CAN/CAN FD |
| Encodeur | Encodeur magnétique double 14 bits |
| Poids | 0.39 kg |
| Densité de couple | 92.3 Nm/kg |
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Documents
- EYOU CANable — Manuel de l'utilisateur (PDF)
- Dessin LinkDynamics P50 — Dessin (PDF)
- EYOU UART Debug Module — Manuel de l'utilisateur (PDF)
Détails visuels
Exemples d'application
Détails supplémentaires sur le produit
Vues du produit
Spécifications et performances
Caractéristiques et design