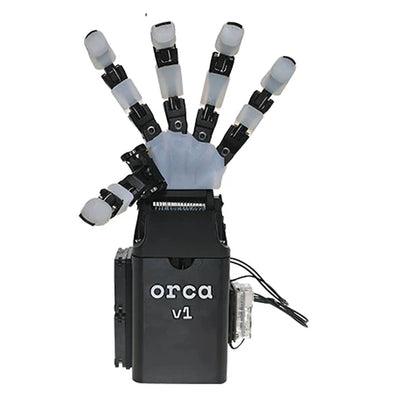
Main v1 ORCA à main ouverte - Main robotique 17-DOF open-source et composants
Main v1 ORCA à main ouverte - Main robotique 17-DOF open-source et composants
ORCA Hand
Impossible de charger la disponibilité du ramassage


Aperçu
L'ORCA Hand v1 est une main robotique dextre à commande par tendon open-source pour la recherche en manipulation, l'éducation en robotique et l'intégration personnalisée. L'architecture de la main possède 17 degrés de liberté : 16 articulations de doigts et un axe de poignet. Sélectionnez une main assemblée, un paquet non assemblé, des actionneurs DYNAMIXEL individuels ou le kit d'électronique de démarrage dans le menu Package. Ce sont différents périmètres d'achat ; les options d'actionneurs et d'électronique ne constituent pas des mains complètes.
Caractéristiques
- Mécanismes de doigts à commande par tendon avec modules imprimés remplaçables et pièces réparables.
- Désengagement des articulations en cas de surcharge, calibration automatique et routage de tendon à faible friction dans la conception de l'ORCA v1.
- La conception du projet open source supporte la modification et la recherche ; consultez la licence du projet pour toute utilisation commerciale prévue.
- Une configuration de capteur tactile apparaît dans le matériel de référence de conception, mais les capteurs tactiles ne sont pas inclus dans les paquets de main standard actuellement listés.
Guide de configuration
| Option de paquet | Ce que vous recevez |
|---|---|
| Main ORCA assemblée importée | Une main ORCA assemblée importée ; le boîtier de protection illustré appartient à ce paquet. |
| Main ORCA assemblée en Chine | Une main assemblée avec 16 actionneurs de doigt XC330-T288-T, un actionneur de poignet XC430-T240BB-T, un ensemble d'électronique de démarrage, un câble USB-A vers micro-USB et les auxiliaires d'assemblage utilisés dans la main. |
| Kit de main ORCA complet non assemblé | 16 actionneurs XC330-T288-T, un actionneur XC430-T240BB-T, ensemble d'électronique de démarrage, câble USB-A vers micro-USB et auxiliaires mécaniques/d'assemblage.L'assemblage est requis. |
| Composants principaux DIY | 16 actionneurs XC330-T288-T, un actionneur XC430-T240BB-T et un ensemble d'électronique de démarrage. Les matériaux structurels et autres matériaux d'assemblage doivent être fournis séparément. |
| Actionneur XC330-T288-T | Un actionneur XC330-T288-T individuel. |
| Actionneur XC430-T240BB-T | Un actionneur XC430-T240BB-T individuel. |
| Ensemble de démarrage DYNAMIXEL | U2D2, U2D2 PHB et alimentation 12 V 5 A ; pas d'actionneurs ni de main. |
Spécifications
| Main ORCA v1 | Spécification |
|---|---|
| Conduite et mouvement | Conduite par tendon ; 17 DOF (16 doigts + 1 poignet) |
| Taille de référence de la main assemblée | 34,5 cm de haut × 12.5 cm de large |
| Poids net du bras assemblé | 1175 g |
| Capteurs tactiles actuels | Non inclus dans les paquets de bras standard listés |
Les dimensions et le poids net décrivent le bras assemblé illustré, et non les composants individuels ou le colis d'expédition.
Spécifications de l'actionneur DYNAMIXEL
| Paramètre | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| Moteur / résolution | DC sans noyau ; 4096 impulsions/tour | DC sans noyau ; 4096 impulsions/tour |
| Rapport de réduction | 288,35:1 | 245,22:1 |
| Dimensions / poids | 20 × 34 × 26 mm ; 23 g | 28,5 × 46.5 × 34 mm ; 65 g |
| Entrée / tension recommandée | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| Température de fonctionnement | −5 à 70 °C | −5 à 80 °C |
| Courant de veille | 17 mA | 46 mA |
| Couple de blocage à 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| Courant de blocage à 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| Vitesse à vide à 9 / 11.1 / 12 V | 52 / 65 / 71 tr/min | 52 / 65 / 70 tr/min |
Les chiffres de blocage sont des points de test d'actionneur momentané, pas des charges manuelles continues ou des évaluations de fonctionnement.Modes de fonctionnement XC330 : courant, vitesse, position (0–360°), position étendue, position basée sur le courant et PWM. Modes XC430 : vitesse, position, position étendue et PWM. Le XC330 utilise un boîtier en plastique technique et des engrenages entièrement métalliques. Le câblage d'alimentation et de communication doit convenir à l'actionneur et au contrôleur sélectionnés.
Applications
Utilisez la main assemblée ou le kit approprié dans des expériences de saisie robotique, de manipulation basée sur l'apprentissage, de recherche en téléopération et d'intégration de bras robotisés sur mesure. Le projet démontre des expériences de saisie de recherche et de simulation à réel ; les bras robotisés, dispositifs VR et dispositifs de test illustrés ne sont pas inclus. La programmation, le montage mécanique, l'intégration de contrôle et les tests spécifiques aux tâches sont de la responsabilité de l'utilisateur.
Ce qui est inclus
Le Guide de configuration définit chaque package réel.Le package assemblé de Chine et le kit complet comprennent 16 unités XC330-T288-T, une unité XC430-T240BB-T, U2D2 + U2D2 PHB + alimentation 12 V 5 A, un câble USB-A vers micro-USB, et des auxiliaires pertinents tels que ventilateur, roulements, aimants, goupilles, tubes capillaires, tiges filetées, vis, écrous, courroie de transmission, rondelles, adhésif silicone et cordon de tendon. L'option cœur DIY omet ces matériaux structurels et d'assemblage supplémentaires. Vérifiez l'orientation des mains requise lors de votre plan d'assemblage ; gauche et droite ne sont pas des options d'achat séparées dans cette liste.
FAQ
L'option Composants de Cœur DIY constitue-t-elle une main complète ?
Non. Elle fournit les 17 actionneurs et l'électronique de démarrage ; d'autres matériaux d'assemblage sont séparés.
Le Kit de Démarrage comprend-il des actionneurs ?
Non. Il contient U2D2, U2D2 PHB et une alimentation 12 V 5 A.
Des capteurs tactiles sont-ils inclus ?
Non.La version tactile montrée dans certains matériaux de conception de projet est une référence future ou optionnelle, pas le package standard actuel.
Le contrôle du bras robotisé est-il plug and play ?
Non. Fournissez le montage, la programmation, le contrôle et l'intégration spécifique à la tâche pour votre système.
Documentation du projet : ORCA Hand. Vérifiez sa licence actuelle avant réutilisation ou redistribution.
Détails visuels