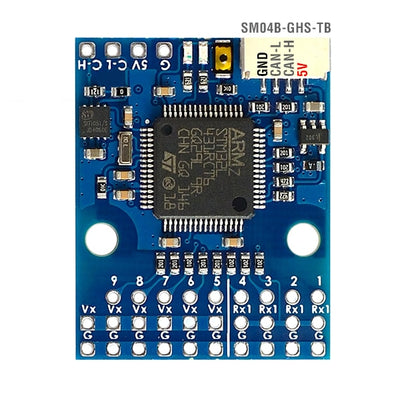
Carte d'adaptation de distribution d'alimentation et bus CAN pour articulation robotique planétaire XT30U-F vers XT30PW
Carte d'adaptation de distribution d'alimentation et bus CAN pour articulation robotique planétaire XT30U-F vers XT30PW
EYOU
Impossible de charger la disponibilité du ramassage


Vue d'ensemble
Le Power Joint Robot Planétaire & Carte d'adaptateur de distribution CAN Bus simplifie le câblage d'alimentation et de communication dans les systèmes robotiques à plusieurs articulations. Disponible en configurations 1-à-1 et 1-à-4, elle offre une solution de connexion compacte pour les modules d'articulation planétaires compatibles.
La carte combine des connexions d'alimentation XT30 avec une interface de communication CAN, aidant à organiser le câblage et à simplifier l'assemblage et la maintenance dans les projets robotiques.
Caractéristiques clés
- Deux configurations : Choisissez 1-à-1 pour une connexion directe ou 1-à-4 pour plusieurs branches de connexion.
- Adaptateur d'alimentation XT30 : Format de connexion XT30U-F à XT30PW.
- Interface de communication CAN : Connexions étiquetées CAN_H, CAN_L et GND.
- Conception de PCB compacte : Aide à garder le câblage des joints organisé.
- Applications de joints robotiques : Conçu pour des modules de joints planétaires compatibles et des assemblages robotiques à plusieurs joints.
Spécifications
| Article | Détails |
|---|---|
| Type de produit | Alimentation & Carte d'adaptation de distribution CAN Bus |
| Application prévue | Câblage des joints de robot planétaire |
| Configurations disponibles | 1-à-1 / 1-à-4 |
| Connexion d'alimentation | XT30U-F à XT30PW |
| Interface de communication | CAN Bus |
| Étiquettes de terminal CAN | CAN_H / CAN_L / GND |
Ce qui est inclus
- 1 × Alimentation & Carte d'adaptation de distribution CAN Bus dans la configuration sélectionnée
Remarques
Confirmez la compatibilité des connecteurs, les affectations de broches, la tension d'alimentation et les exigences en courant avant l'installation.Sélectionnez la configuration appropriée pour votre disposition de câblage de joint.