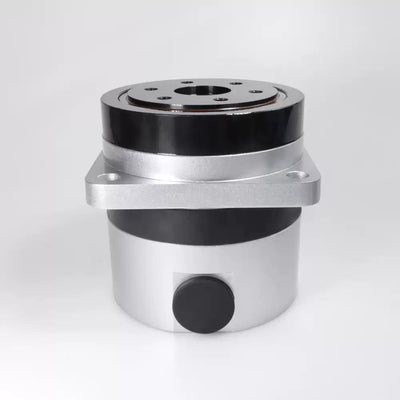
Réducteur harmonique SITO DRIVE HS-32-III, rapports 50–120:1 pour la robotique
Réducteur harmonique SITO DRIVE HS-32-III, rapports 50–120:1 pour la robotique
SITO DRIVE
Prix régulier
$401.00 USD
Prix régulier
Prix de vente
$401.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
Le SITO DRIVE HS-32-III réducteur harmonique est proposé avec des rapports de transmission de 50, 80, 100 et 120 pour des applications de robotique incluant des bras robotiques, des robots humanoïdes, des exosquelettes, des robots quadrupèdes, des véhicules AGV et des robots ARU. À une vitesse d'entrée de 2000 tr/min, le couple nominal varie selon le rapport de 76 à 137 Nm ; le jeu est ≤20 ou ≤10 arcsec, selon le rapport sélectionné.
Caractéristiques
- Flexspline à haute ténacité : Le refusion électro-slag, le forgeage multi-étapes et le formage par rotation répété améliorent la pureté et la ductilité du matériau, soutenant la résistance à la fatigue et aidant à réduire les dommages structurels en cas de surcharge.
- Matériau ADI avancé : La fonte ductile austempérée à structure fine (ADI) offre des propriétés auto-lubrifiantes, une faible élévation de température, un amortissement des vibrations, une réduction du bruit et une longue durée de vie dans une large plage de températures de fonctionnement.
- Traitement thermique de précision : Un processus de traitement thermique optimisé équilibre dureté et ténacité tout en contrôlant les contraintes résiduelles pour améliorer la performance en fatigue.
- Finition des dents de flexspline optimisée : La finition des dents après déformation améliore le contact d'engrènement et la répartition des charges, réduisant ainsi le frottement et améliorant la durabilité.
- Profil de dent en S : Développé à l'aide d'analyses cinématiques, de frottement et de lubrification, la géométrie de dent en S favorise une transmission de couple fluide et réduit le frottement lors de l'engagement des engrenages.
- Outils de précision spécialisés : Des outils d'usinage développés sur mesure soutiennent la production de réducteurs harmoniques miniatures et de composants d'engrenage précis.
- Tests de performance : Les tests couvrent la durée de vie, la précision, le couple de démarrage, la rigidité torsionnelle et la capacité de charge pour soutenir le développement de produits et le contrôle de qualité.
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Spécifications
| Paramètre | 50 ratio | 80 ratio | 100 ratio | 120 ratio |
|---|---|---|---|---|
| Modèle | HS-32-III | HS-32-III | HS-32-III | HS-32-III |
| Ratio de transmission | 50 | 80 | 100 | 120 |
| Couple nominal à 2000 tr/min d'entrée | 76 Nm | 118 Nm | 137 Nm | 137 Nm |
| Couple de pointe autorisé lors du démarrage/arrêt | 216 Nm | 304 Nm | 333 Nm | 353 Nm |
| Couple de charge moyen maximal autorisé | 108 Nm | 167 Nm | 216 Nm | 216 Nm |
| Couple maximal instantané | 382 Nm | 568 Nm | 647 Nm | 686 Nm |
| Vitesse d'entrée maximale autorisée | 4800 tr/min | 4800 tr/min | 4800 tr/min | 4800 tr/min |
| Vitesse moyenne autorisée | 3500 tr/min | 3500 tr/min | 3500 tr/min | 3500 tr/min |
| Moment d'inertie | 1.69 (×10⁻⁴ kg·m²) | 1.69 (×10⁻⁴ kg·m²) | 1.69 (×10⁻⁴ kg·m²) | 1.69 (×10⁻⁴ kg·m²) |
| Jeu | ≤20 arcsec | ≤20 arcsec | ≤10 arcsec | ≤10 arcsec |
Téléchargements
- SITO HS 32 II Réducteur — Modèle 3D (STEP)
- SITO HS 32 III Réducteur — Modèle 3D (STEP)
- SITO HS 32 III Dessin d'installation — Dessin d'installation (PDF)
Détails Visuels
Vidéo du Produit
Spécifications et performances

Détails supplémentaires sur le produit


Dimensions et construction

Exemples d'application