SteadyWin WK10025 Moteur Robot Sans Cadre Outrunner 36V 4 N m Moteur Sans Cadre à Couple Élevé pour Systèmes Robotiques
SteadyWin WK10025 Moteur Robot Sans Cadre Outrunner 36V 4 N m Moteur Sans Cadre à Couple Élevé pour Systèmes Robotiques
SteadyWin
Prix régulier
$81.60 USD
Prix régulier
Prix de vente
$81.60 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
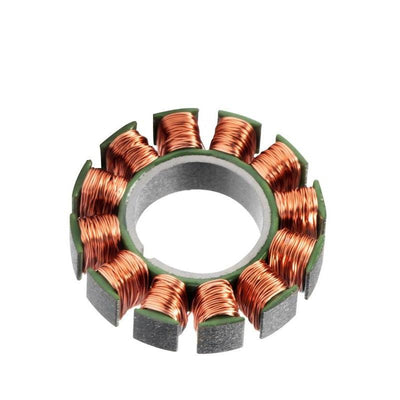
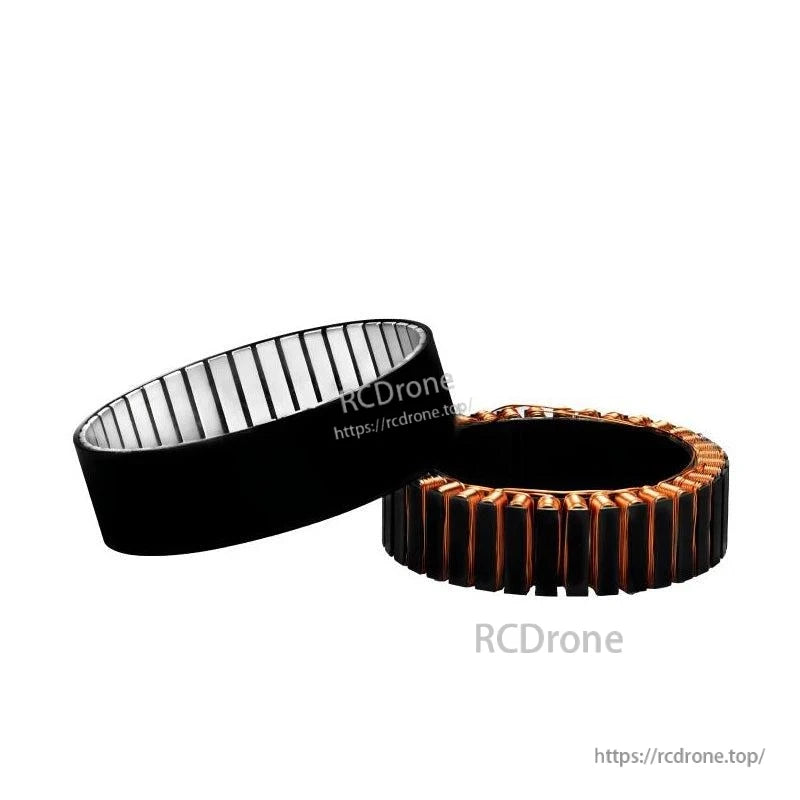
Le SteadyWin WK10025 est un moteur robot sans cadre conçu comme une solution de moteur sans cadre à couple élevé pour des articulations robotiques compactes et des actionneurs à entraînement direct. Avec un couple nominal de 4 N m à 36 V et une haute densité de puissance, il prend en charge un contrôle de mouvement précis et sans jeu dans des systèmes robotiques humanoïdes, mobiles et industriels avancés.
Caractéristiques clés
- Moteur robot sans cadre pour une intégration directe dans des articulations et mécanismes robotiques
- Tension nominale de 36 V avec un courant nominal de 3,8 A pour un fonctionnement efficace
- Capacité de couple élevée : 4 N m de couple nominal et 8.5 N m couple de blocage
- Vitesse nominale de 168 tr/min avec une vitesse maximale allant jusqu'à 330 tr/min
- Nombre de pôles élevé (21 paires de pôles) pour un contrôle fluide à basse vitesse
- Diamètre intérieur du stator de 78 mm et diamètre extérieur de 109 mm pour des conceptions compactes à haute densité de puissance
- Large plage de température de fonctionnement de -20 à 80 °C avec une température de démagnétisation maximale de 120 °C
- Construction légère de 576 g pour des applications robotiques sensibles au poids
- Dessins d'installation 2D et modèles 3D STEP disponibles pour simplifier l'intégration mécanique et système
Pour un support technique, des conseils d'intégration ou un service après-vente, veuillez contacter [email protected] or visiter https://rcdrone.top/.
Spécifications
| Paramètre | Valeur |
|---|---|
| Tension nominale | 36 V |
| Courant nominal | 3.8 A |
| Couple nominal | 4 N m |
| Vitesse nominale | 168 tr/min |
| Vitesse max | 330 tr/min |
| Couple de blocage | 8.5 N m |
| Courant de blocage | 16 A |
| Nombre de tours de l'enroulement du moteur | 20T |
| Résistance interphase | 3.06 Ohm |
| Inductance interphase | 3.03 mH |
| Constante de vitesse | 9 tr/min/V |
| Constante de couple | 1.03 N m/A |
| Inertie du rotor | 6447 g cm^2 |
| Nombre de paires de pôles | 21 paires |
| Température de fonctionnement | -20 à 80 °C |
| Température maximale de démagnétisation | 120 °C |
| Diamètre intérieur du stator | 78 mm |
| Taille du moteur | 109 mm de diamètre x 33 mm de longueur |
| Poids du moteur | 576 g |
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU