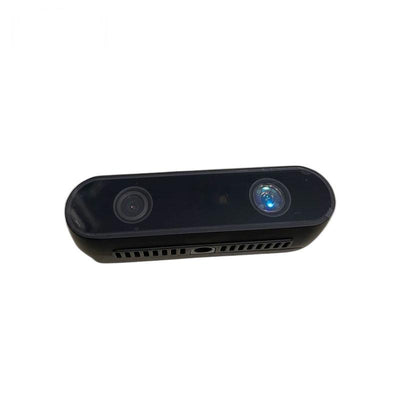
Module de caméra Yunshis iHawk072 3D à lumière structurée RGB-D, profondeur 0,1–1,5 m, USB Type‑C pour robotique & AGV
Module de caméra Yunshis iHawk072 3D à lumière structurée RGB-D, profondeur 0,1–1,5 m, USB Type‑C pour robotique & AGV
Yunshis
Impossible de charger la disponibilité du ramassage


Aperçu
La caméra Yunshis iHawk072 est un module de lumière structurée 3D (caméra de profondeur RGB-D) conçu pour la détection de profondeur à courte portée dans les intégrations de robotique et de vision par ordinateur. Elle prend en charge une petite zone morte de 0,1 m et une plage de travail/de mesure de 0,1 à 1,5 m, avec une précision de profondeur spécifiée à <1 % @ 0,1–1,5 m.
Caractéristiques clés
- Conception de petite zone morte : 0.1 m
- Taux de rafraîchissement maximum : 30 fps (640 × 400)
- Conception à faible consommation d'énergie
- Alignement et fusion RGB-D (déclaré)
- Données de profondeur et d'amplitude de signal synchronisées dans le temps (déclaré)
- Support SDK (déclaré) : Android / Windows / Linux / ROS
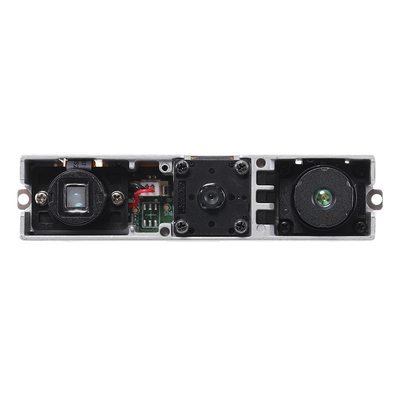
- Identification de la disposition du module (déclaré) : module émetteur, module récepteur, module couleur, support de montage
Spécifications
iHawk072 (modèle principal)
| Modèle | iHawk072 |
| Ligne de base | 16 mm |
| Dimensions | 90 × 25 × 25 mm |
| Poids | 31 g |
| Zone morte petite | 0.1 m |
| Plage de mesure / de travail | 0.1 - 1.5 m |
| Précision de profondeur | <1% @ 0.1 - 1.5 m |
| Consommation d'énergie | 2.5 W |
| Alimentation | USB 5 V |
| Interface | Type-C 2.0 |
| Longueur d'onde du laser | 940 nm |
| Température de fonctionnement | -10 ~ 50 °C |
| Résolution d'image de profondeur / fréquence d'images | 1280 × 800 @ 7 fps / 640 × 400 @ 30 fps |
| Champ de vision effectif de l'image de profondeur | 77° (±3°) × 54.7° (±3°) |
| Format d'image de profondeur | Raw16 |
| Résolution d'image couleur / fréquence d'images | 640 × 400 @ 30 fps |
| FOV (chiffre publié) | H72° × V50.5° |
| Support SDK (déclaré) | Android / Windows / Linux / ROS |
iHawk071 (spécifications de référence du document fourni)
| Modèle | iHawk071 |
| Base | 16 mm |
| Dimensions | 73.4 × 19.2 × 15.58 mm |
| Plage de mesure | 0.1 - 1.5 m |
| Précision de profondeur | <1% @ 0.1 - 1.5 m |
| Consommation d'énergie | 2.5 W |
| Interface | MicroUSB |
| Alimentation | USB 5 V |
| Longueur d'onde du laser | 940 nm |
| Température de fonctionnement | -10 ~ 60 °C |
| Résolution d'image de profondeur / fréquence d'images | 1280 × 800 @ 7 fps / 640 × 400 @ 30 fps |
| Champ de vision effectif de l'image de profondeur | 77° (±3°) × 54.7° (±3°) |
| Format d'image de profondeur | Raw16 |
| Résolution d'image couleur / fréquence d'images | 640 × 400 @ 30 fps |
Applications
- Robots humanoïdes
- Robots quadrupèdes
- Véhicules AGV
- Bras robotiques (positionnement précis)
- Exosquelettes
- Robots ARU
- Évitement d'obstacles et prévention des collisions (déclaré)
- Prise aléatoire dans un bac (déclaré)
- Vision industrielle (déclaré)
Pour le support d'intégration et les questions avant-vente, contactez [email protected] or visitez https://rcdrone.top/.
Manuels / Documents
Détails

Conçu pour la détection de profondeur RGB-D à courte portée, l'iHawk072 prend en charge une zone morte de 0,1 m avec une plage de travail de 0,1 à 1,5 m et jusqu'à 30 fps à 640 × 400.

Le support SDK pour Android, Windows, Linux et ROS aide à rationaliser l'intégration pour des tâches robotiques telles que l'évitement d'obstacles et le positionnement précis.


Les données de profondeur synchronisées dans le temps et l'amplitude du signal soutiennent des résultats de détection plus cohérents dans les flux de travail de vision par ordinateur.


Les dimensions de montage et d'enveloppe sont fournies pour des vérifications d'ajustement mécanique lors de la conception de supports, de têtes de robot ou d'assemblages de vision embarqués.