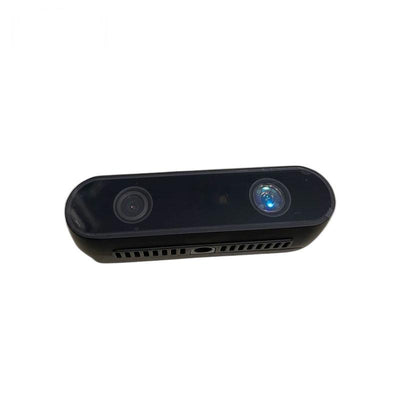
Yunshis iHawkP150E Caméra industrielle 3D polarisée pour robotique/AGV, Ethernet, M12-12, IP55
Yunshis iHawkP150E Caméra industrielle 3D polarisée pour robotique/AGV, Ethernet, M12-12, IP55
Yunshis
Impossible de charger la disponibilité du ramassage


Aperçu
L'iHawkP150E de Yunshis est une caméra industrielle 3D polarisée conçue pour une sortie RGB-D (couleur + profondeur) via Ethernet. Elle utilise un connecteur d'aviation M12 à 12 broches pour une interface physique robuste et prend en charge les mises à jour de firmware OTA.
Caractéristiques clés
- Caméra à lumière structurée 3D polarisée avec fonction de polarisation
- Communication Ethernet avec connecteur d'aviation M12-12 cœur (12 broches)
- Alignement et fusion RGB-D (comme indiqué dans les documents produits)
- Précision de mesure au millimètre; précision de profondeur spécifiée comme ±1 mm @ 60 cm
- Champ de vision effectif : H72° (±3°) × V50.5° (±3°)
- Support SDK indiqué pour Android / Windows / Linux / ROS
- Synchronisation temporelle: prend en charge les données de profondeur et d'amplitude de signal synchronisées dans le temps (comme indiqué dans les documents du produit)
- Réduction du bruit tacheté pour les matériaux miroir (comme indiqué dans les documents du produit)
- Firmware: prend en charge la sortie d'image couleur et d'image de profondeur, mise à jour du firmware OTA, redémarrage automatique après mise à jour
Spécifications
| Modèle | iHawkP150E |
| Ligne de base | 40 mm |
| Dimensions | 90 × 25 × 38.5 mm |
| Interface de communication | Ethernet |
| Interface physique | Connecteur aviation M12 12 broches |
| Alimentation | DC 12 V ≥ 2 A |
| Consommation d'énergie moyenne | 2.5 W |
| Température de fonctionnement | -10 ~ 50 °C |
| Indice de protection | IP55 (note : une diapositive produit mentionne IP67) |
| Plage de profondeur de travail | 0.3 - 8 m (note : une diapositive produit mentionne une plage de mesure de 0.2 - 8 mètres) |
| Précision de profondeur | ±1 mm @ 60 cm |
| Image couleur |
Résolution / Taux de rafraîchissement : 1280 × 800 @ 7 fps / 640 × 400 @ 25 fps Format d'encodage d'image : MJPEG FOV effectif : H72° (±3°) × V50.5° (±3°) |
| Image de profondeur |
Résolution / Taux de rafraîchissement : 1280 × 800 @ 7 fps / 640 × 400 @ 25 fps Format d'image : Raw16bit FOV effectif : H72° (±3°) × V50.5° (±3°) |
| Paramètres du firmware | Prend en charge la sortie d'image couleur et d'image de profondeur, mise à jour du firmware OTA, redémarrage automatique après mise à jour |
Scénarios d'application
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
- Évitement d'obstacles et prévention des collisions (comme indiqué dans les documents produits)
- Prise aléatoire dans des bacs (comme indiqué dans les documents produits)
- Positionnement précis des bras robotiques (comme indiqué dans les documents produits)
- Drones (comme indiqué dans les documents produits)
Pour le support d'intégration et de sélection, contactez l'équipe du magasin à https://rcdrone.top/ ou par email [email protected].
Documents
Détails

Conçu pour une sortie RGB-D via Ethernet, l'iHawkP150E utilise un connecteur d'aviation M12 à 12 broches pour un câblage industriel fiable.

La lumière structurée assistée par polarisation aide à fournir des données de profondeur stables pour des tâches de vision robotique telles que l'évitement d'obstacles et le positionnement.


La fonction de polarisation est conçue pour améliorer les performances de capture de profondeur sur des surfaces réfléchissantes ou difficiles.

Les scénarios d'intégration courants incluent des bras robotiques pour la prise, le placement et le positionnement répétable guidé par la détection de profondeur.


Le support SDK sur Android, Windows et Linux aide à rationaliser le déploiement sur des robots, des PC et des systèmes embarqués.

La réduction du bruit de speckle cible les matériaux miroir pour améliorer l'utilisabilité des cartes de profondeur dans des scènes du monde réel.

Les dessins mécaniques fournissent des dimensions clés et le placement des connecteurs pour la planification des enceintes, des supports et des câbles.