ZeroErr eCoder11 RS485 Encodeur Absolu Magnétique, 17 bits ou 19 bits, Simple ou Multi-tour
ZeroErr eCoder11 RS485 Encodeur Absolu Magnétique, 17 bits ou 19 bits, Simple ou Multi-tour
ZeroErr
Impossible de charger la disponibilité du service de retrait


Aperçu
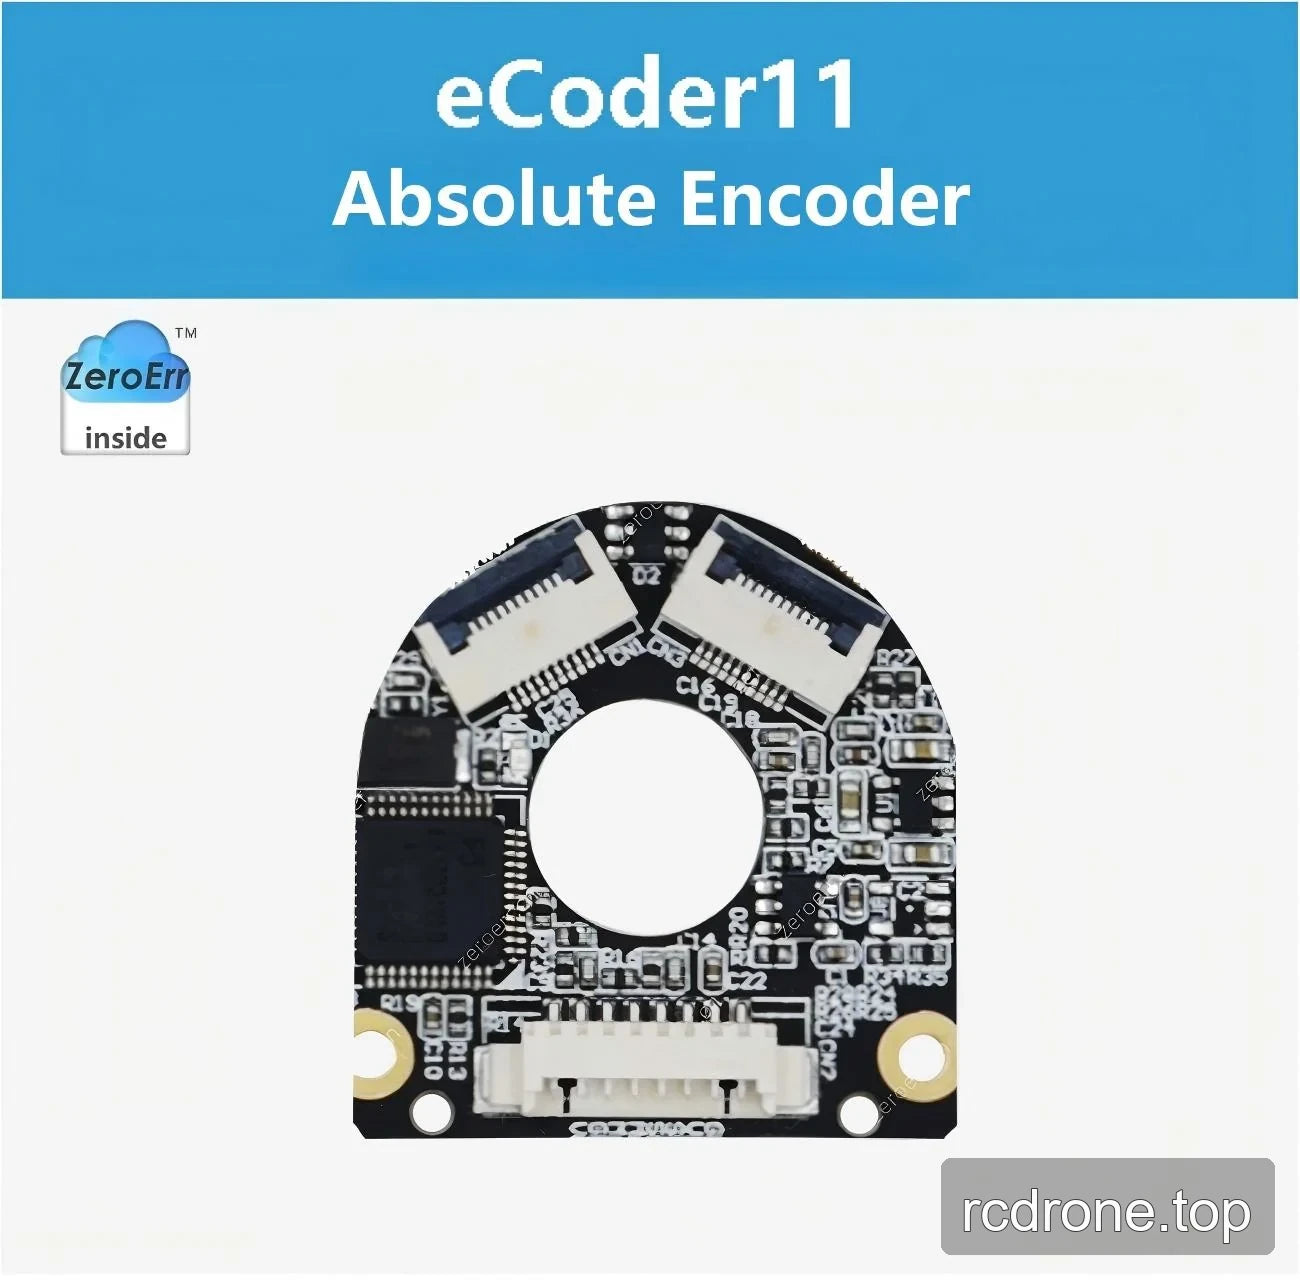
Le ZeroErr eCoder11 est un encodeur absolu magnétique à lecture axiale avec des versions RS485 pour la mesure de valeur absolue à un tour ou plusieurs tours. Sélectionnez des configurations de résolution de 17 bits ou 19 bits. La version multi-tour est disponible avec ou sans une batterie de comptage multi-tour batterie.
Caractéristiques
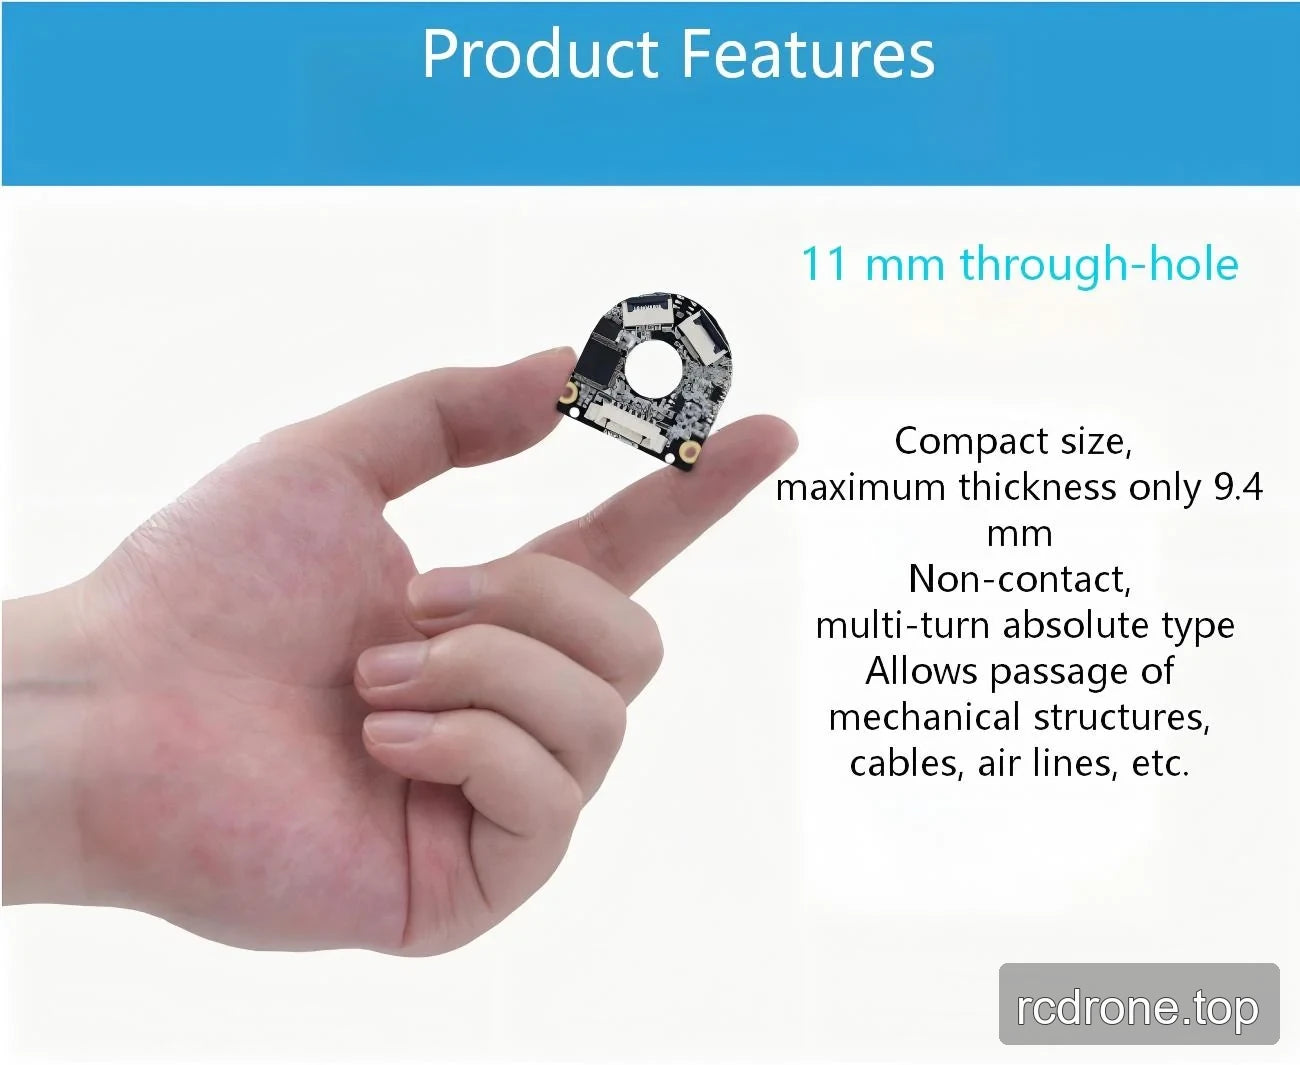
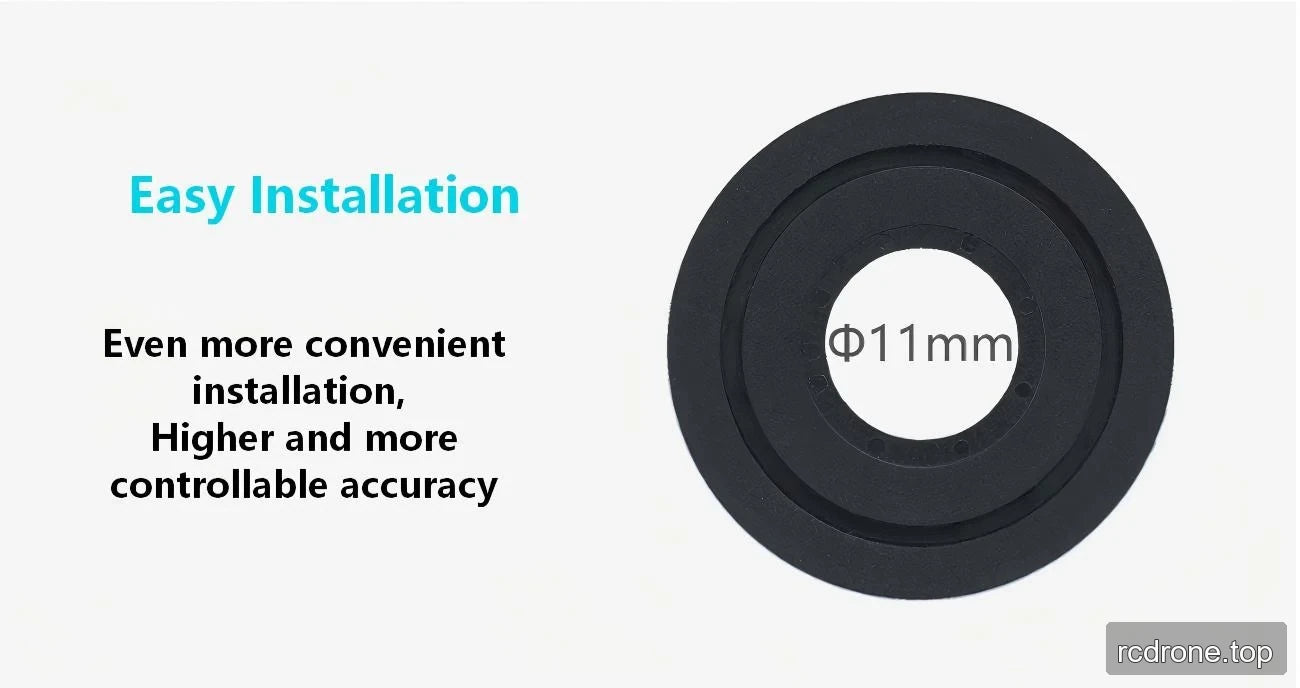
- Conception à trou traversant de 11 mm pour le passage de structures mécaniques, de câbles, de conduites d'air et d'articles similaires à travers l'encodeur.
- Fonctionnement absolu multi-tour sans contact disponible avec l'option multi-tour RS485.
- Compatibilité du protocole RS-485 avec les encodeurs absolus Tamagawa.
- Connexion à 8 broches ; la carte de l'encodeur dispose de deux connecteurs sur le bord supérieur et d'un connecteur sur le bord inférieur.
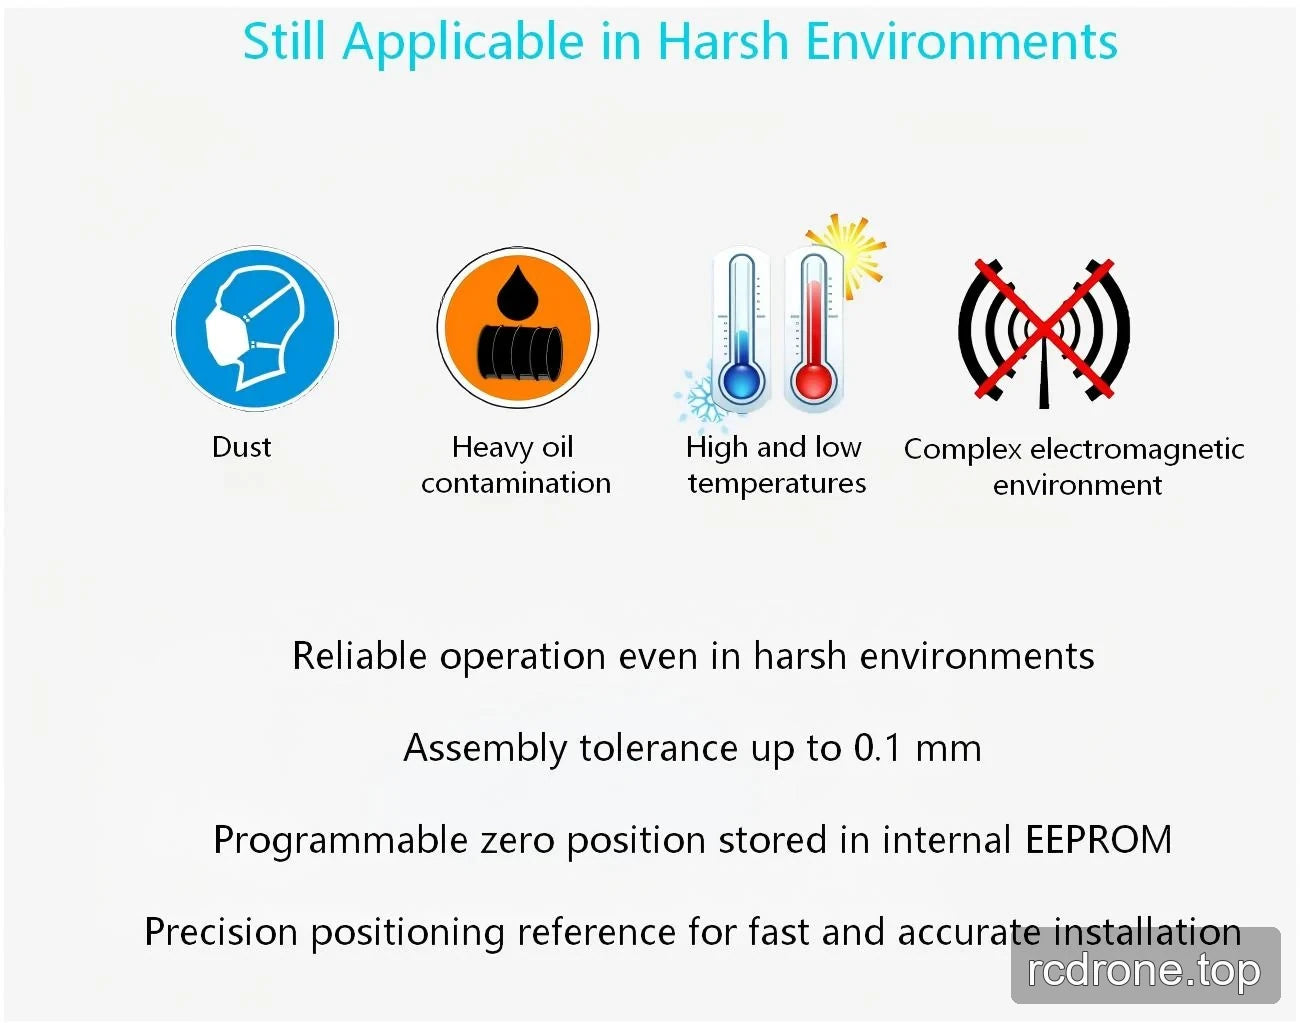
- Position zéro programmable stockée dans l'EEPROM interne.
- La compensation de position point par point est programmable et stockable sur la configuration multi-tour de 19 bits.
- Spécifié pour une utilisation dans des environnements de poussière, de contamination par des huiles lourdes, à haute et basse température, et des environnements électromagnétiques complexes.
- Conçu pour une installation pratique et une précision contrôlable, avec une référence de positionnement précise pour une installation rapide et précise.
Options
- RS485 à tour unique : résolution de 17 bits ou 19 bits ; batterie de comptage multi-tour non incluse.
- RS485 multi-tour : résolution de 17 bits ou 19 bits ; batterie de comptage multi-tour non incluse ou incluse (deux pièces par paquet).
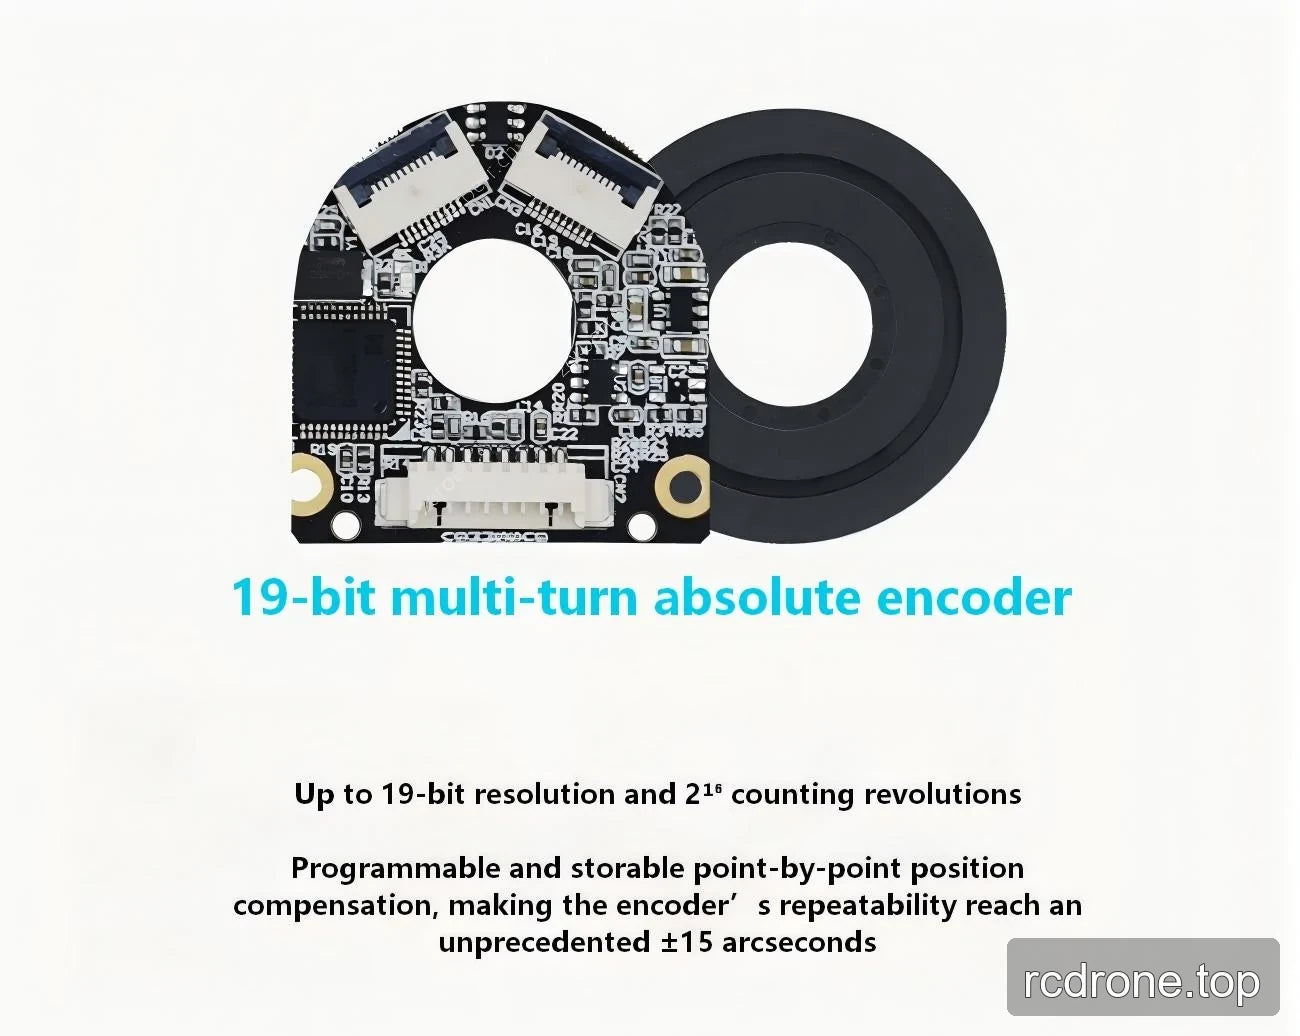
- RS485 multi-tour 19 bits : jusqu'à 19 bits de résolution, 216 révolutions de comptage, répétabilité déclarée de ±15″, et compensation de position point par point programmable et stockable.
Spécifications
Spécifications techniques générales
| Paramètre | Valeur |
|---|---|
| Modèle | eCoder11 |
| Tolérance absolue maximale | <0.1° |
| Répétabilité | ±15″ |
| Type de lecture | Lecture axiale |
| Résolution | 17 bits à 21 bits et option de compteur multitour 16 bits |
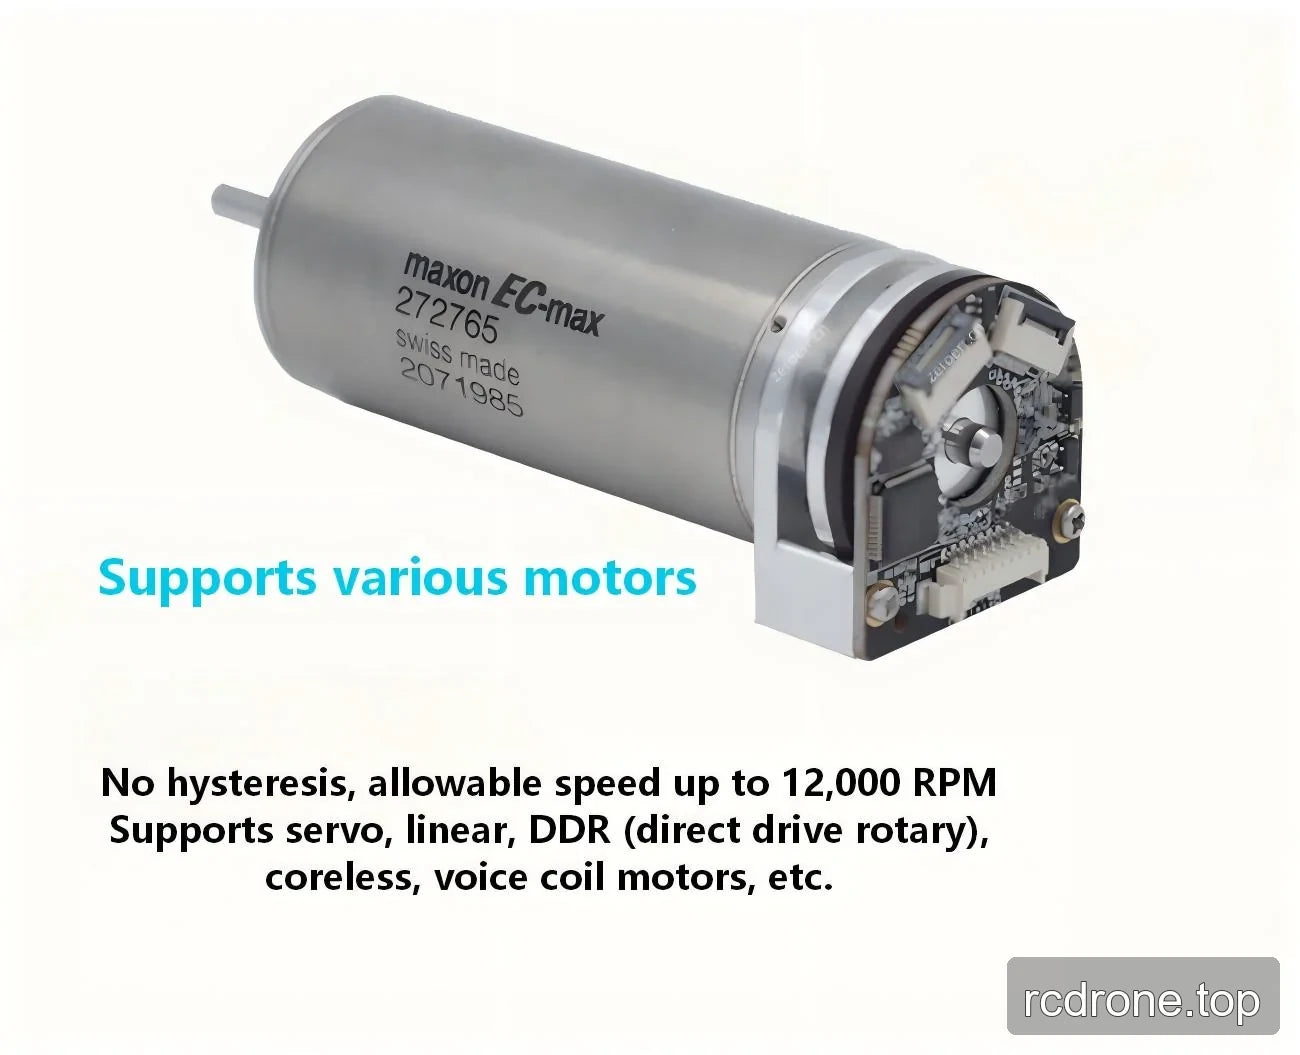
| Vitesse maximale | 6 000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H) 12 000 RPM (eCoder11, eCoder18, eCoder20) |
| Hystérésis | Moins d'une unité de résolution |
| Tension d'alimentation | 4,7 V à 5.4 V |
| Consommation actuelle | 105 mA à 125 mA (eCoder11, eCoder18, eCoder20) 70 mA à 90 mA (eCoder35, eCoder45, eCoder65) 115 mA à 130 mA (eCoder35H) |
| Connecteur | connexion 8 broches |
| Tension standard de la batterie | 3.6 V |
| Tension d'avertissement de la batterie | <3.05 V |
| Courant de fonctionnement de la batterie | 4 μA |
| Température de stockage | -40 à +105 °C |
| Température de fonctionnement | -40 à +105 °C |
| Champ magnétique externe | ±20 mT |
eCoder11 Spécifications mécaniques
| Paramètre | eCoder11 |
|---|---|
| Diamètre intérieur de l'anneau magnétique | 11 mm |
| Diamètre extérieur de l'anneau magnétique | 30 mm |
| Poids de l'anneau magnétique | 3.9 g |
| Épaisseur de l'anneau magnétique | 3 mm |
| Diamètre intérieur du capteur | 11 mm |
| Diamètre extérieur du capteur | 30 mm |
| Poids du capteur | 3.8 g |
| Épaisseur maximale du capteur | 6 mm |
| Longueur d'arc du capteur | 360° |
| Résolution maximale | 19 bits |
Informations supplémentaires sur le design
- Diamètre du trou traversant : 11 mm.
- Épaisseur maximale : 9.4 mm.
- Tolérance d'assemblage : jusqu'à 0.1 mm.
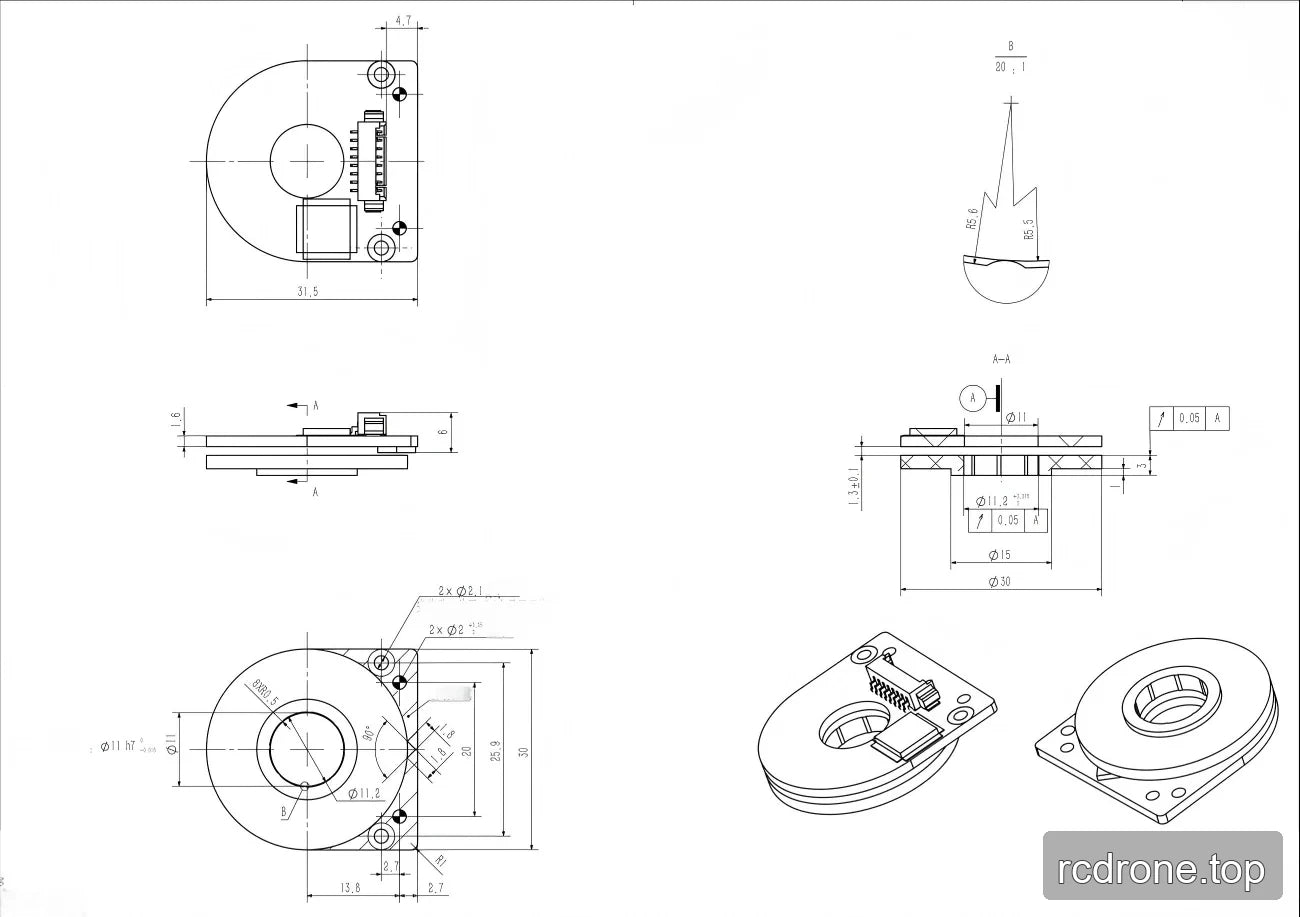
Dessin d'installation Dimensions
| Dimension | Valeur |
|---|---|
| Diamètre extérieur total | Ø30 mm |
| Diamètre intérieur | Ø15 mm |
| Longueur totale en une vue | 31.5 mm |
| Orifices de montage | 2 × Ø2.1 mm |
| Diamètre spécifié | Ø11.2 mm |
| Dimension spécifiée | 25.6 mm |
| Dimension spécifiée | 20 mm |
| Dimension spécifiée | 13.8 mm |
| Dimensions spécifiées | 2.7 mm |
| Dimension spécifiée | 4.7 mm |
| Dimension spécifiée | 1.3 ±0.1 mm |
| Dimension spécifiée | 1.6 mm |
| Dimension spécifiée | 6 mm |
| Dimension de perçage | Ø11 H7 |
Applications
Les scénarios d'application déclarés incluent des robots humanoïdes, des bras robotiques, des exosquelettes, des robots quadrupèdes, des véhicules AGV et des robots ARU. L'encodeur est également déclaré comme supportant des moteurs servo, des moteurs linéaires, des moteurs DDR (rotatifs à entraînement direct), des moteurs sans noyau et des moteurs à bobine mobile.
Téléchargements
Téléchargements & Ressources
- zeroerr eCoder11 — Modèle 3D (STEP)
- ZeroErr eCoder11 Dessin d'installation — Dessin d'installation (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Manuel (PDF)
Détails Visuels
Vues du Produit
Caractéristiques et Design
Exemples d'application
Configuration et utilisation
Interfaces et connexions
Dimensions et construction