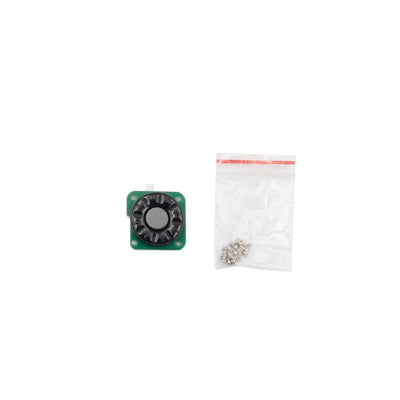
Encodeur absolu magnétique ZeroErr eCoder35H, RS-485, trou traversant 35 mm, options 17–21 bits
Encodeur absolu magnétique ZeroErr eCoder35H, RS-485, trou traversant 35 mm, options 17–21 bits
ZeroErr
Prix régulier
$637.00 USD
Prix régulier
Prix de vente
$637.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
Le ZeroErr eCoder35H est un encodeur absolu magnétique avec un design de lecture axiale, interface RS-485, et un trou traversant de 35 mm. Sélectionnez une version RS-485 à tour unique ou à plusieurs tours avec une résolution de 17 bits, 19 bits, 20 bits, ou 21 bits. Les sélections à plusieurs tours offrent une option de batterie : non inclus ou inclus (deux pièces par pack).
Caractéristiques
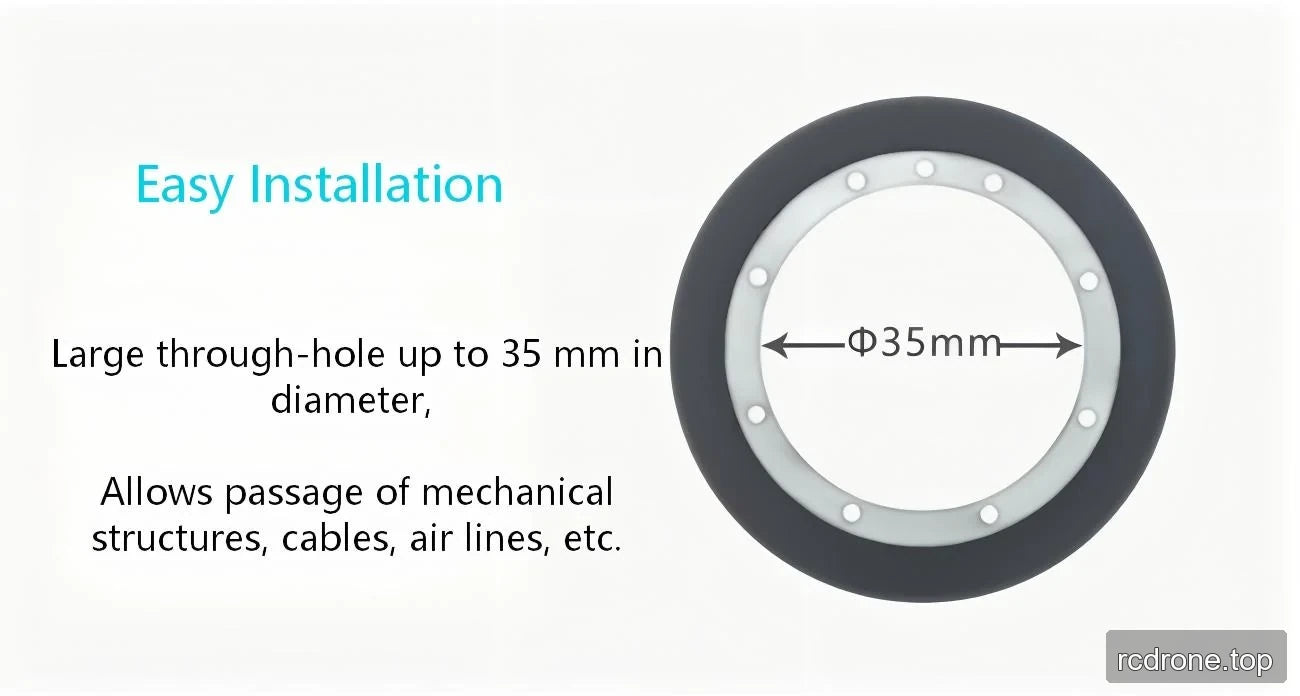
- Trou traversant de 35 mm pour le passage de structures mécaniques, câbles et conduites d'air.
- Protocole RS-485 compatible avec les encodeurs absolus Tamagawa.
- Connexion à 8 broches et lecture axiale.
- Identification et compensation des erreurs d'assemblage en temps réel.
- Tolérance d'assemblage jusqu'à 0,1 mm.
- Position zéro programmable stockée dans l'EEPROM interne.
- Référence de positionnement de précision pour une installation rapide et précise.
- Décrit pour une utilisation dans des environnements de poussière, de contamination par des huiles lourdes, des conditions de haute et basse température, et des environnements électromagnétiques complexes, avec un fonctionnement fiable dans des environnements difficiles.
Option RS-485 à plusieurs tours
- Décrit comme un type absolu à plusieurs tours sans contact.
Option à plusieurs tours de 21 bits
- L'option RS-485 à plusieurs tours de 21 bits prend en charge une résolution allant jusqu'à 21 bits et 216 révolutions de comptage.
- Compensation de position point par point programmable et stockable.
- Répétabilité : ±2,5 secondes d'arc.
Spécifications
| Paramètre | Valeur |
|---|---|
| Modèle | eCoder35H |
| Tolérance absolue maximale | <0,02° |
| Répétabilité | ±2.5 arcsecond |
| Type de lecture | Lecture axiale |
| Résolution | 17 bits à 21 bits, avec une option de compteur multitour de 16 bits |
| Vitesse maximale | 6 000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H); 12 000 RPM (eCoder11, eCoder18, eCoder20) |
| Hystérésis | Moins d'une unité de résolution |
| Tension d'alimentation | 4,7–5,4 V |
| Consommation de courant | 105–125 mA (eCoder11, eCoder18, eCoder20); 70–90 mA (eCoder35, eCoder45, eCoder65); 115–130 mA (eCoder35H) |
| Connecteur | Connexion à 8 broches |
| Tension standard de la batterie | 3.6 V |
| Avertissement de tension de la batterie | <3.05 V |
| Courant de fonctionnement de la batterie | 4 μA |
| Température de stockage | -40 à +105 °C |
| Température de fonctionnement | -40 à +105 °C |
| Champ magnétique externe | ±20 mT |
Spécifications physiques de l'eCoder35H
| Paramètre | eCoder35H |
|---|---|
| Diamètre intérieur de l'anneau magnétique | 35 mm |
| Diamètre extérieur de l'anneau magnétique | 55 mm |
| Poids de l'anneau magnétique | 19.0 g |
| Épaisseur de l'anneau magnétique | 2,5 mm |
| Diamètre intérieur du capteur | 41 mm |
| Diamètre extérieur du capteur | 65 mm |
| Poids du capteur | 4,7 g |
| Épaisseur moyenne du capteur | 5,4 mm |
| Épaisseur maximale du capteur | 5,7 mm |
| Longueur d'arc du capteur | 200° |
| Résolution maximale | 21 bits |
Étiquettes de dessin d'installation
| Caractéristique de dessin | Étiquette |
|---|---|
| Diamètres extérieurs | Ø59.2, Ø56, Ø55, Ø42, Ø41, Ø38.5, Ø35 |
| Modèles de trous | 8 × Ø2.1; 4 × Ø2.1; 5 × Ø2.1 |
| Dimensions linéaires | 32.5, 8.25, 6.5, 6.25, 2.3, 1.5 |
| Dimensions angulaires | 45°, 200°, 55°, 38°, 10°, 48.75°, 6.25° |
| Disposition des connecteurs | Connecteur multi-broches monté sur carte à la périphérie de l'assemblage circulaire |
Applications
Convient pour les robots humanoïdes, les bras robotiques, les exosquelettes, les robots quadrupèdes, les véhicules AGV et les robots ARU.
Téléchargements
Téléchargements & Ressources
- zeroerr eCoder35 eCoder35H — Modèle 3D (STEP)
- ZeroErr eCoder35 Dessin eCoder35H installation — Dessin d'installation (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Manuel (PDF)
Détails Visuels
Vues du Produit

Caractéristiques et Design


Exemples d'application
Interfaces et connexions

Dimensions et construction