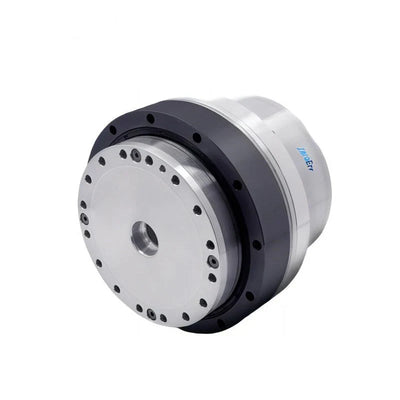
ZeroErr eRob 110 I Actionneur Rotatif Robotisé
ZeroErr eRob 110 I Actionneur Rotatif Robotisé
ZeroErr
Impossible de charger la disponibilité du ramassage


Aperçu
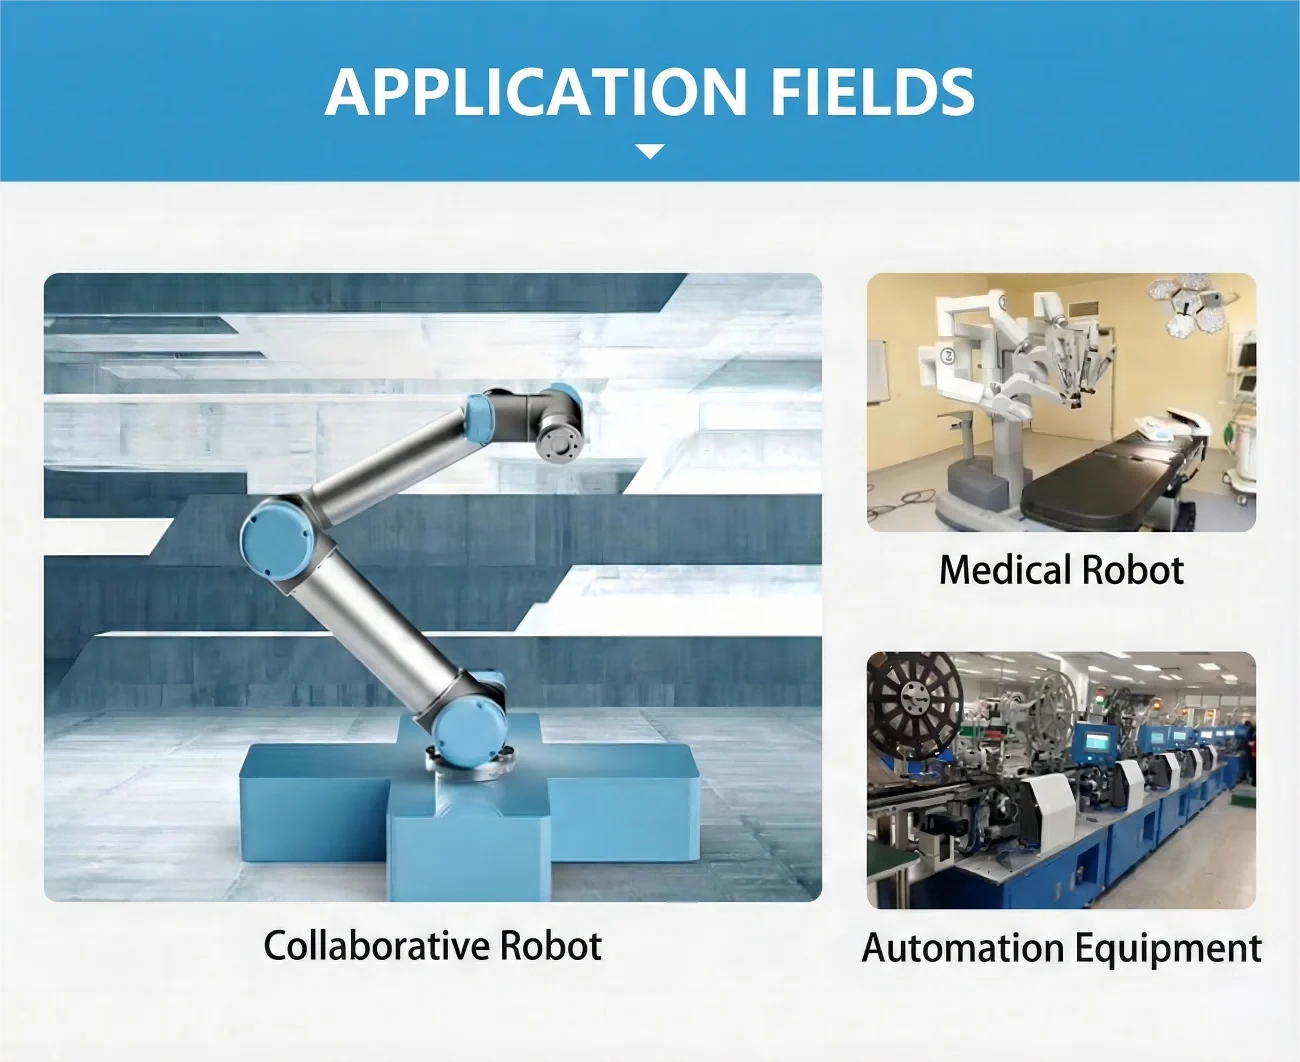
La famille d'actionneurs rotatifs robotiques ZeroErr eRob 110 I est configurable pour les robots collaboratifs, les robots médicaux et les équipements d'automatisation.
Configurations
Sélectionnez une version CANopen ou EtherCAT, avec ou sans frein, ainsi que le rapport de réduction requis et l'option multi-tours et couple.
- Sélections de version : CANopen ou EtherCAT ; avec frein ou sans frein.
- Sélections de rapport de réduction : 50, 80, 100, 120 ou 160.
- Sélections multi-tours et couple : avec ou sans multi-tours, et avec ou sans couple.
Caractéristiques
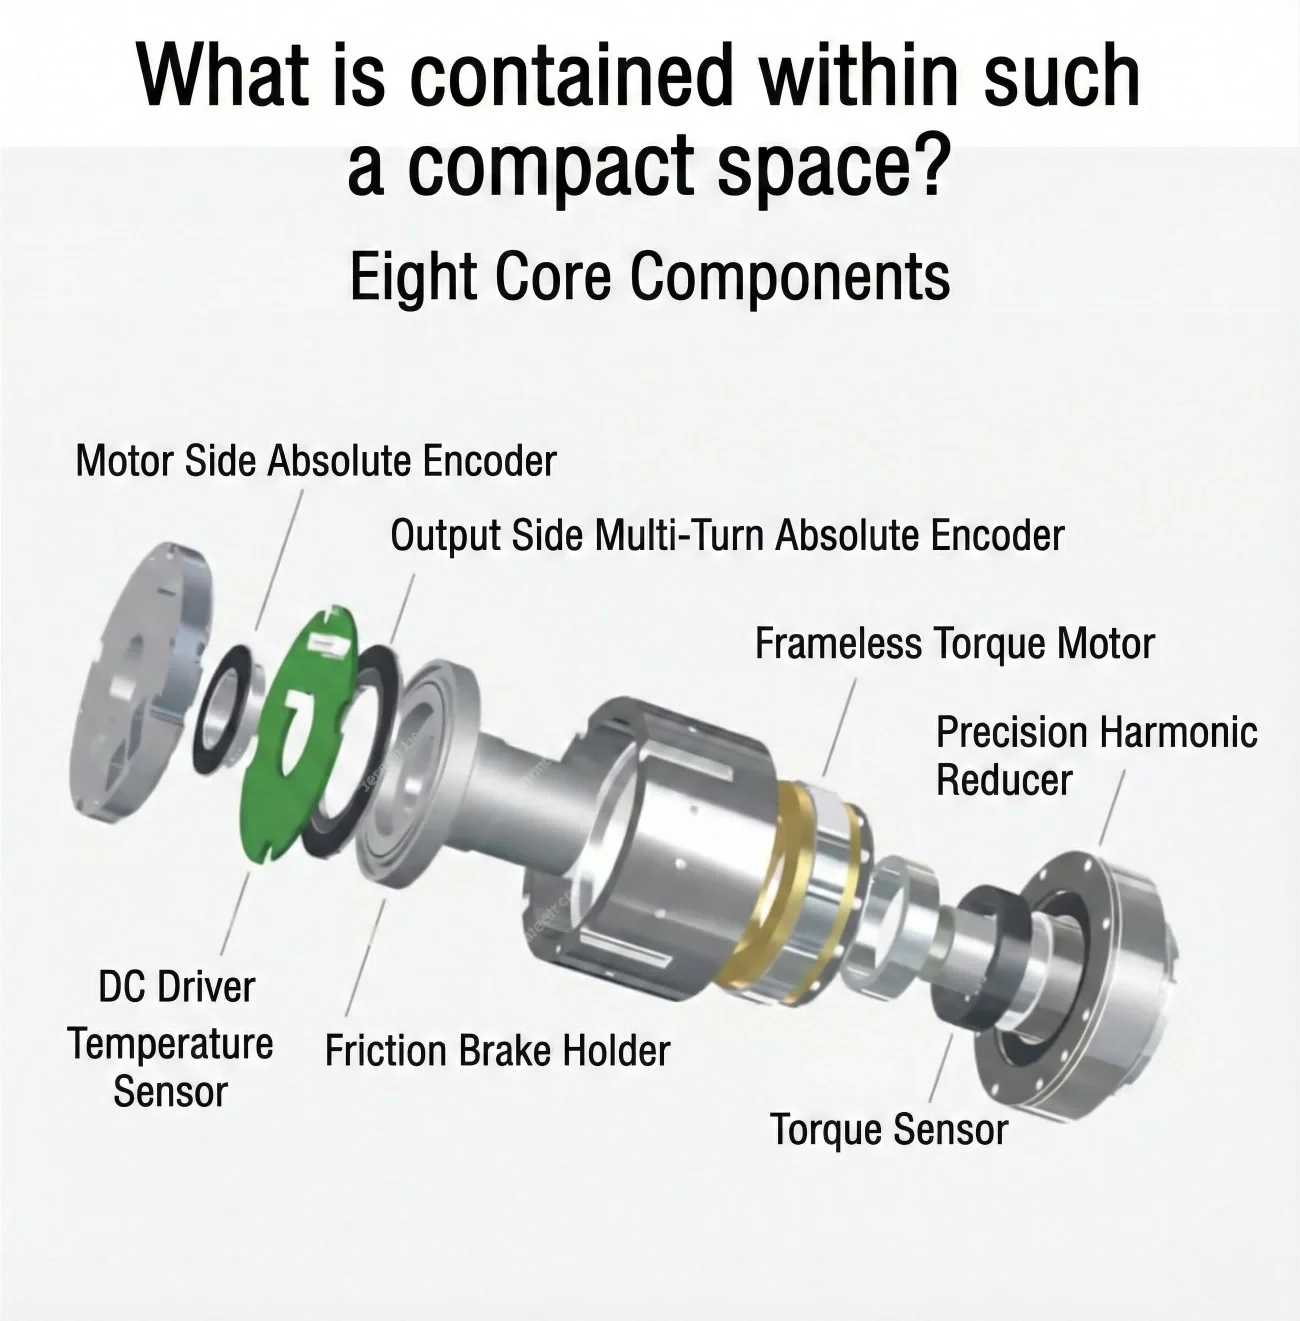
Les éléments du module principal comprennent un encodeur absolu côté moteur, un moteur à couple sans cadre, un réducteur harmonique de précision, un driver DC et un capteur de température.
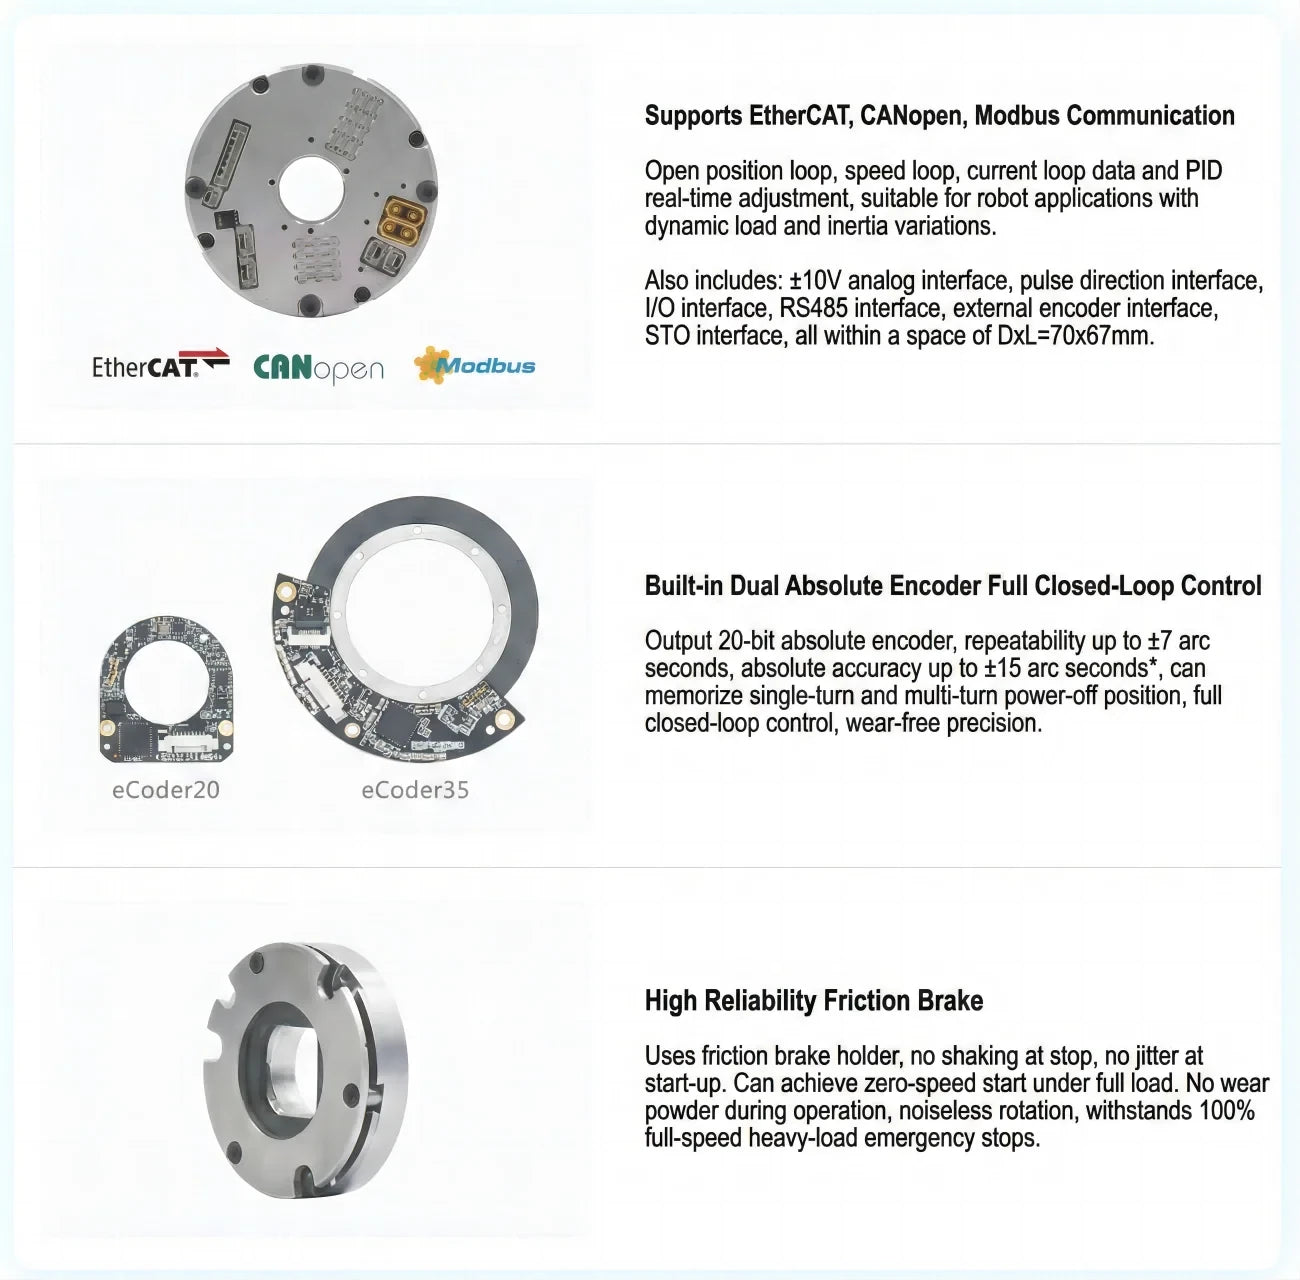
Les capacités de communication incluent EtherCAT, CANopen et Modbus.Le module fournit des données de boucle de position ouverte, de boucle de vitesse et de boucle de courant, avec ajustement PID en temps réel et contrôle en boucle fermée à double encodeur absolu intégré.
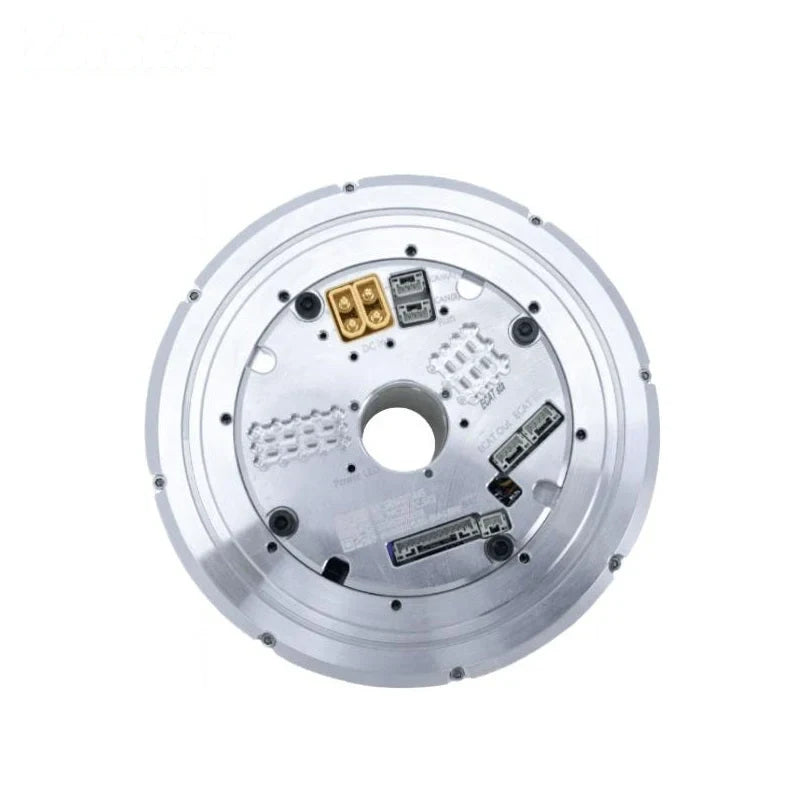
Pour les versions d'actionneur rotatif EtherCAT et CANopen, la documentation répertorie les interfaces RS485, Pulse/DIR, I/O, analogique ±10 V, encodeur externe et STO en option.
L'encodeur peut mémoriser la position d'alimentation à un tour et à plusieurs tours, sous réserve de la configuration de l'encodeur sélectionnée.
Les configurations équipées de freins utilisent un frein à friction de haute fiabilité. Ses caractéristiques déclarées incluent un arrêt stable, un démarrage à vitesse nulle sous pleine charge, aucune alimentation pendant le fonctionnement, une rotation silencieuse et un arrêt d'urgence à 100 % de la charge lourde à pleine vitesse.
Spécifications
Le tableau technique fournit les valeurs suivantes pour ses colonnes de rapport de réduction de 25-50, 25-80 et 25-100.
| Paramètre | Valeur (Ratio 25-50) | Valeur (Ratio 25-80) | Valeur (Ratio 25-100) |
|---|---|---|---|
| Modèle | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Ratio de réduction d'onde de contrainte | 25-50 | 25-80 | 25-100 |
| Couple de démarrage et d'arrêt maximal (Nm) | 127 | 178 | 204 |
| Couple admissible max.value à couple de charge moyen (Nm) | 72 | 113 | 140 |
| Couple nominal (Nm) | 51 | 82 | 87 |
| Couple momentané maximal admissible (Nm) | 242 | 332 | 369 |
| Max.vitesse de rotation (RPM) |
60 |
37.5 | 30 |
| Puissance du moteur (W) |
723 |
723 | 723 |
| Tension d'entrée (V) | 48V (±10%) Veuillez vous assurer de lire "Comparaison entre l'alimentation à découpage et l'ePower" et le "Manuel de l'utilisateur de l'actionneur rotatif eRob" Chapitre 3, pour des instructions claires sur l'alimentation du module eRob. |
48V (±10%) Veuillez vous assurer de lire "Comparaison entre l'alimentation à découpage et l'ePower" et le "Manuel de l'utilisateur de l'actionneur rotatif eRob" Chapitre 3, pour des instructions claires sur l'alimentation du module eRob. |
48V (±10%) Veuillez vous assurer de lire "Comparaison entre l'alimentation à découpage et l'ePower" et le "Manuel de l'utilisateur de l'actionneur rotatif eRob" Chapitre 3, pour des instructions claires sur l'alimentation du module eRob. |
| Inertie de sortie de l'engrenage à onde de contrainte (g-mm²) | 717286 | 717286 | 717286 |
| Masse de sortie de l'engrenage à onde de contrainte (KG) |
0.56 |
0.56 | 0.56 |
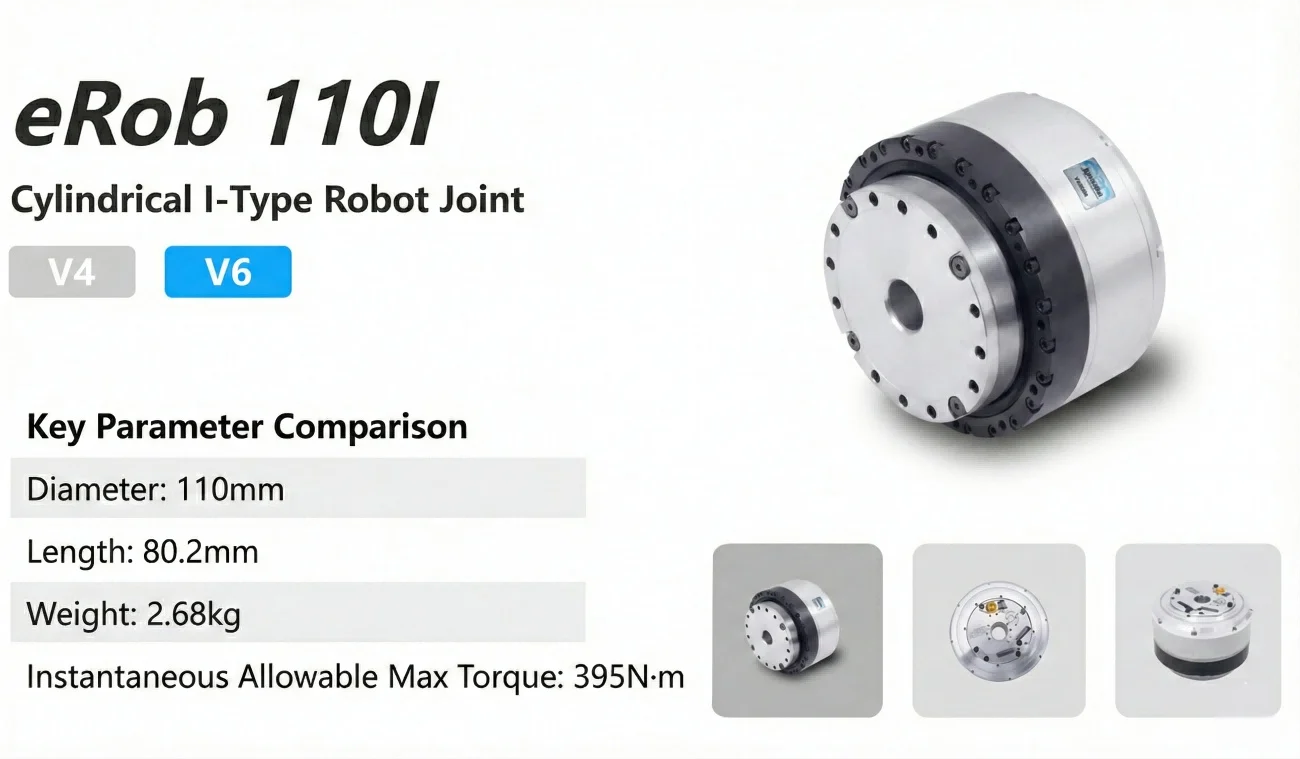
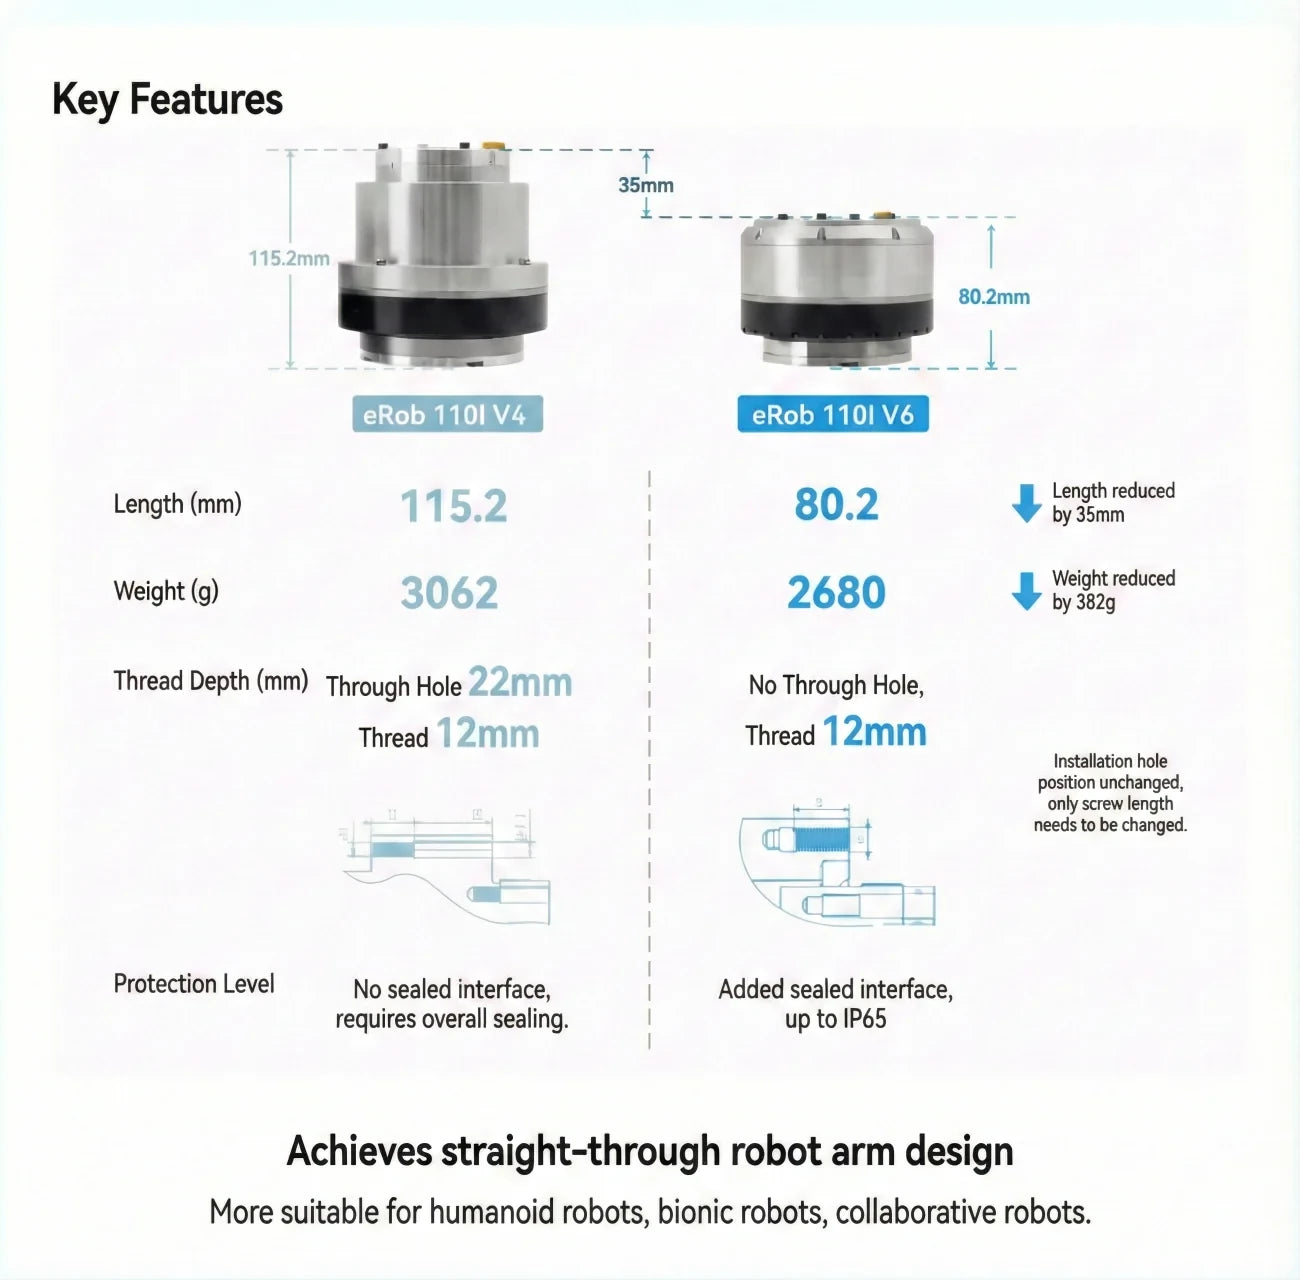
| Diamètre extérieur*longueur | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| Inertie d'entrée du réducteur à onde de contrainte (g-mm²) | 308632 | 308632 | 308632 |
| Masse d'entrée du réducteur à onde de contrainte (KG) | 0.53 | 0.53 | 0.53 |
| Poids (KG) | 2.57 | 2.57 | 2.57 |
| Paramètres communs | ID : 18mm, Grille IP : IP54*, Modèle de frein : frein à friction | ID : 18mm, Grille IP : IP54*, Modèle de frein : frein à friction | ID : 18mm, Grille IP : IP54*, Modèle de frein : frein à friction |
| Appareil optionnel |
Type de communication : EtherCAT / CANopen/Modbus, Résolution de l'encodeur de sortie : 19Bit. Répétabilité/Précision : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc. |
Type de communication : EtherCAT / CANopen/Modbus, Résolution de l'encodeur de sortie : 19Bit. Répétabilité/Précision : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc. | Type de communication : EtherCAT / CANopen/Modbus, Résolution de l'encodeur de sortie : 19Bit. Répétabilité/Précision : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc. |
| Actionneur rotatif version EtherCAT |
Interface optionnelle : RS485, Pulse/DIR, I/O, ±10V Analogique et STO. |
Interface optionnelle : RS485, Pulse/DIR, I/O, ±10V Analogique et STO. | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10V Analogique et STO. |
| Actionneur rotatif version CANopen | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10V Analogique et STO. | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10V Analogique et STO. | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10V Analogique et STO. |
- Répétabilité de l'encodeur absolu de sortie : jusqu'à ±7 secondes d'arc.
- Précision absolue de l'encodeur absolu de sortie : jusqu'à ±15 secondes d'arc.
Référence spécifique à la version
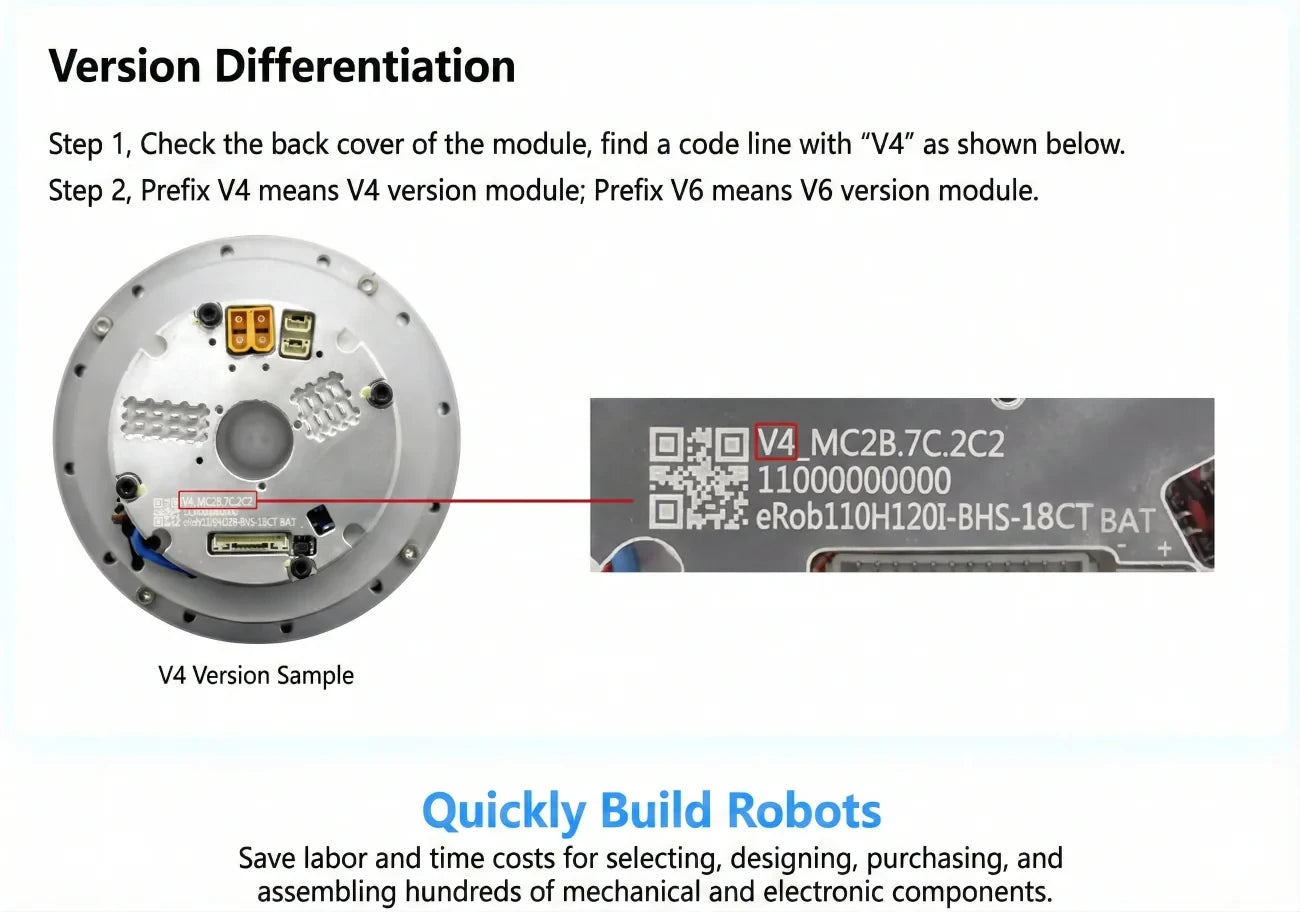
Les documents de référence distinguent les modules eRob 110I V4 et V6 par le préfixe V4 ou V6 dans la ligne de code du dos. Ces désignations ne sont pas des étiquettes sélectionnables dans cette liste, donc les informations spécifiques à V4/V6 ne doivent pas être appliquées à chaque configuration.
Applications
- Robots collaboratifs
- Robots médicaux
- Équipements d'automatisation
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Documents
Téléchargements & Ressources
- Document produit (PDF)
- Modèle 3D — Fichier STEP (ZIP)
- Modèle 3D — Fichier STEP (ZIP)
- Dessin d'installation (PDF)
- Dessin d'installation (PDF)
Détails visuels
Vidéo du produit
Spécifications et Performance
Options et Comparaison de Modèles
Exemples d'Application
Configuration et Utilisation
Caractéristiques et Design
Interfaces et Connexions