ZeroErr eRob 170 I Actionneur d'Articulation Robot, CANopen/EtherCAT, 48 V
ZeroErr eRob 170 I Actionneur d'Articulation Robot, CANopen/EtherCAT, 48 V
ZeroErr
Impossible de charger la disponibilité du service de retrait


Aperçu
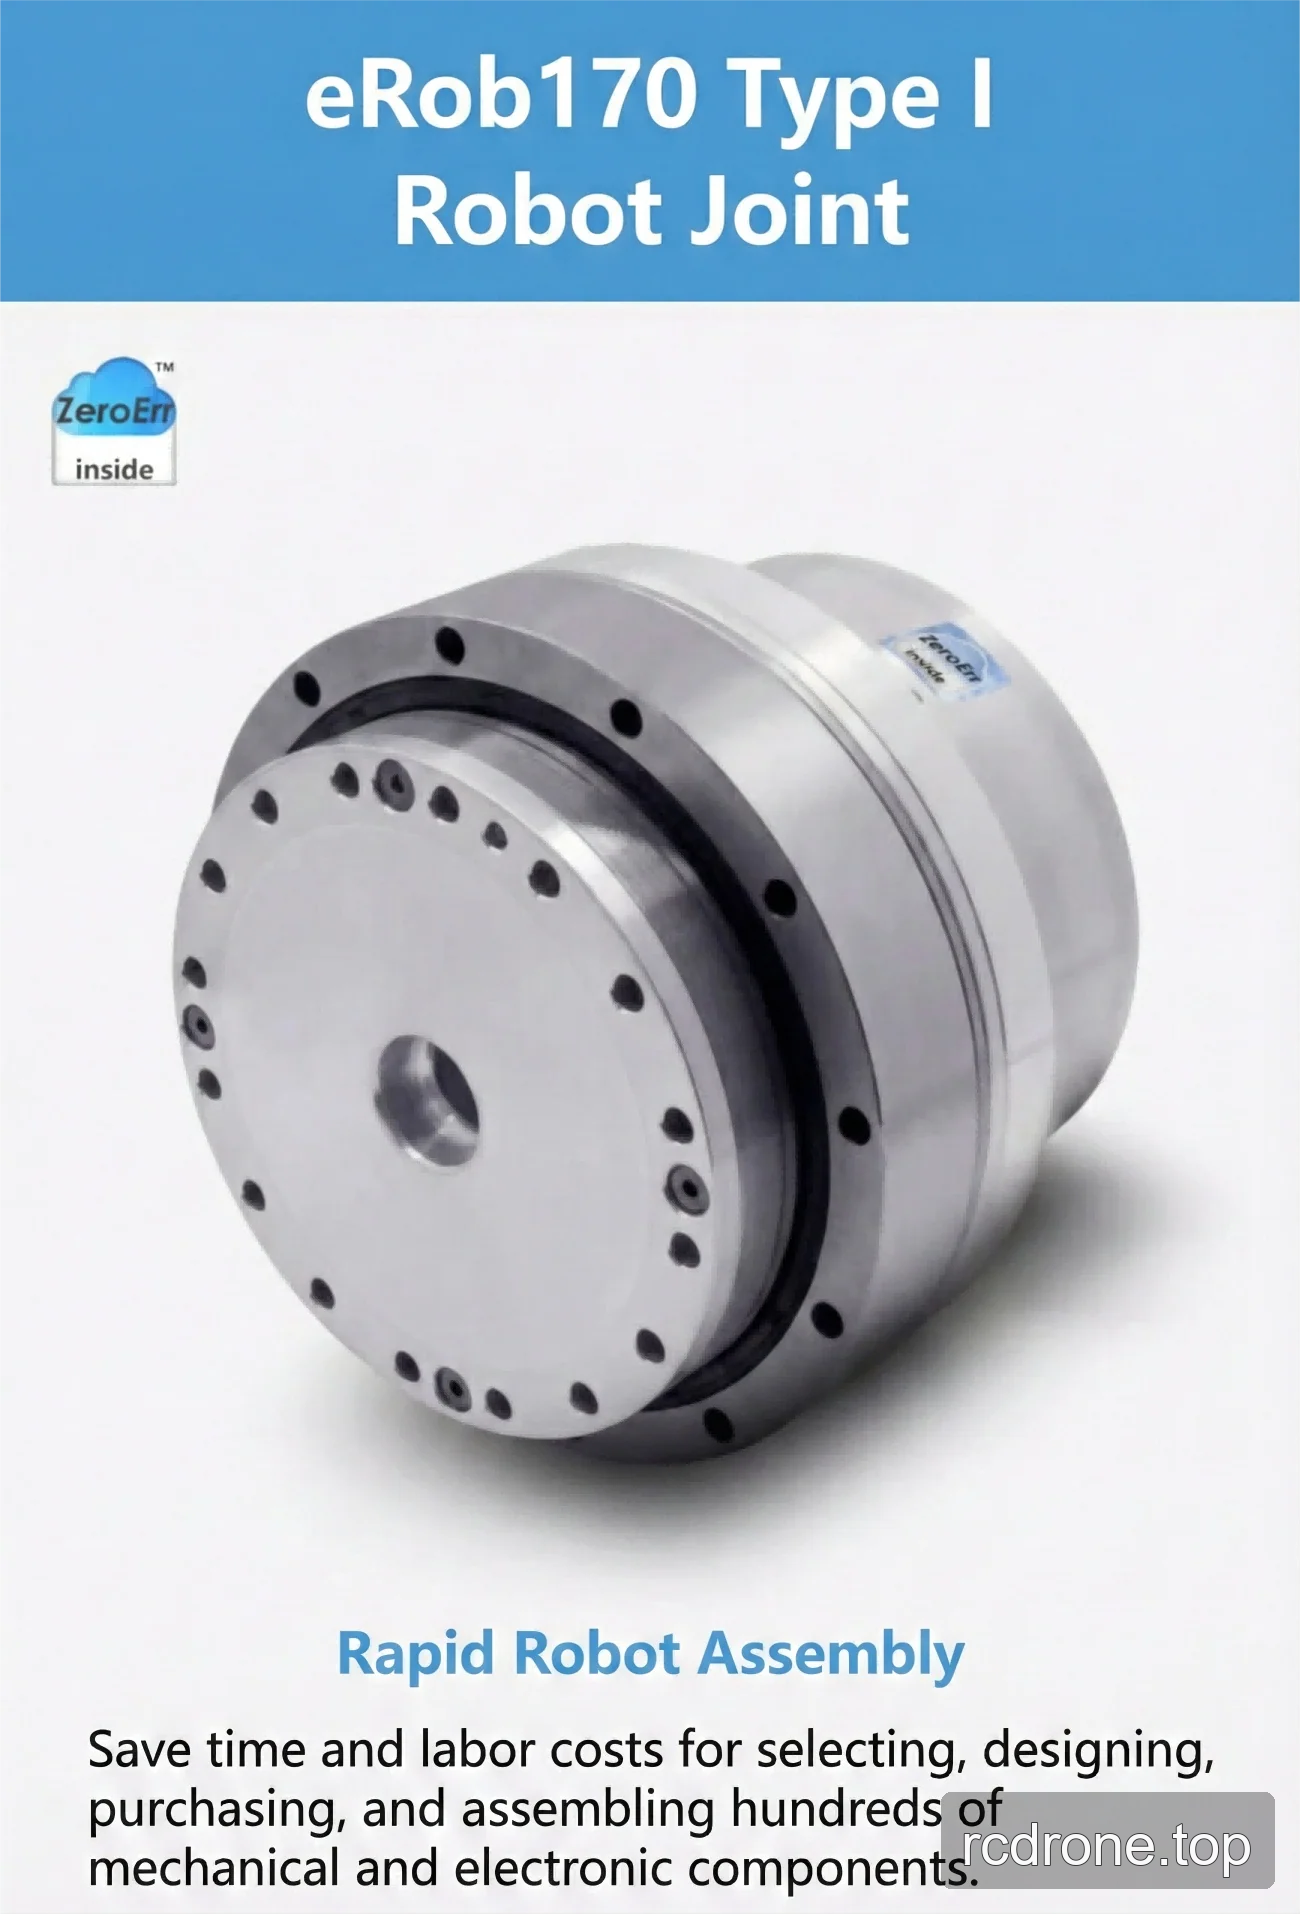
Le ZeroErr eRob 170 I est un robot-joint de type eRob170 Type I actionneur proposé avec communication CANopen ou EtherCAT, versions avec ou sans frein, rapports de réduction de 50, 80, 100, 120 ou 160, et configurations de multi-tours et de couple sélectionnables.
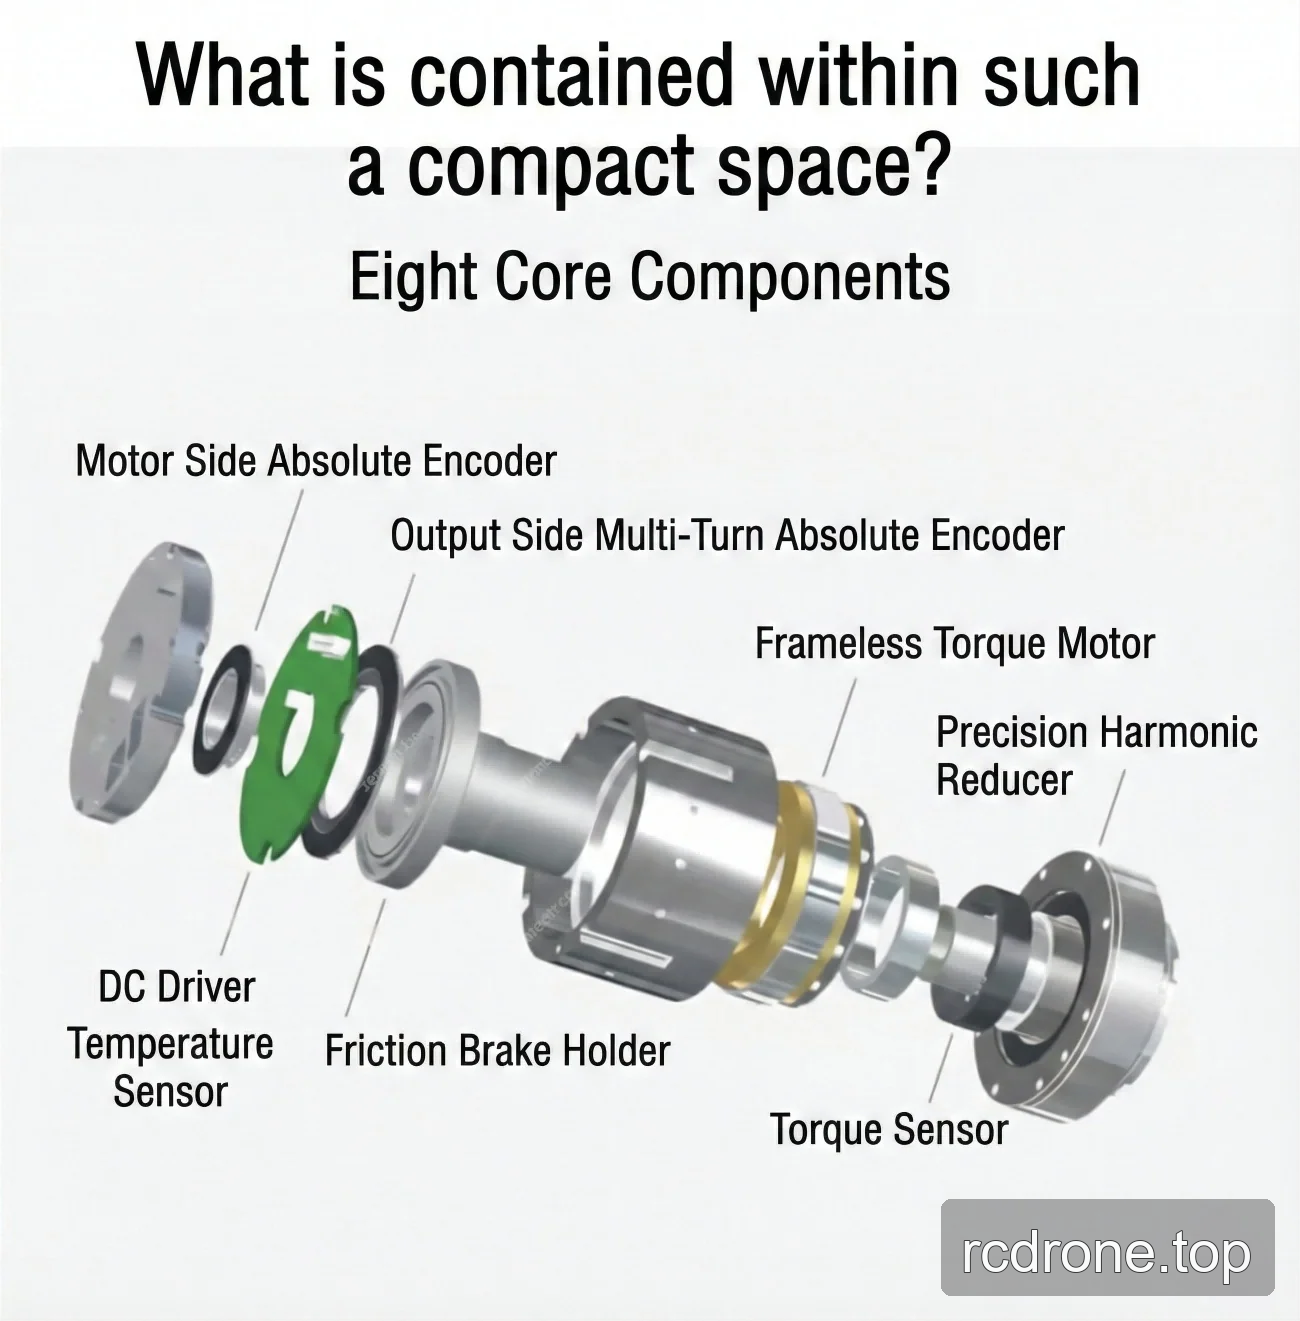
Son design intégré de robot-joint est destiné à simplifier l'assemblage des robots en réduisant le besoin de sélectionner, concevoir, acheter et assembler de nombreux composants mécaniques et électroniques séparés.
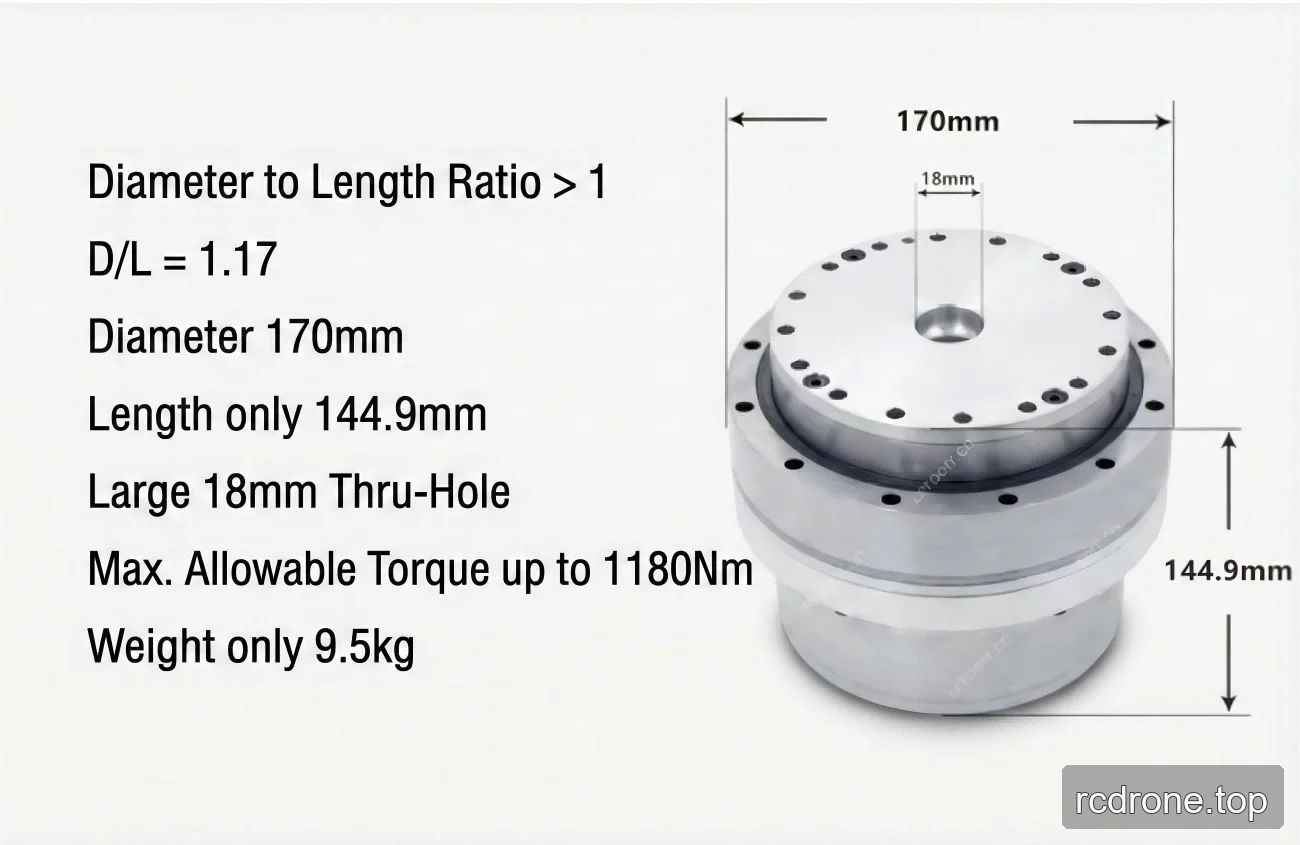
Les spécifications de la famille publiées indiquent un moteur, 48 V d'entrée (±10 %), un diamètre extérieur de 170 × 144,9 mm × longueur, un trou traversant de 18 mm et un poids de 9,29 kg. Le rapport diamètre/longueur publié est supérieur à 1 (D/L = 1,17).
Caractéristiques
- Les versions CANopen et EtherCAT sont sélectionnables.
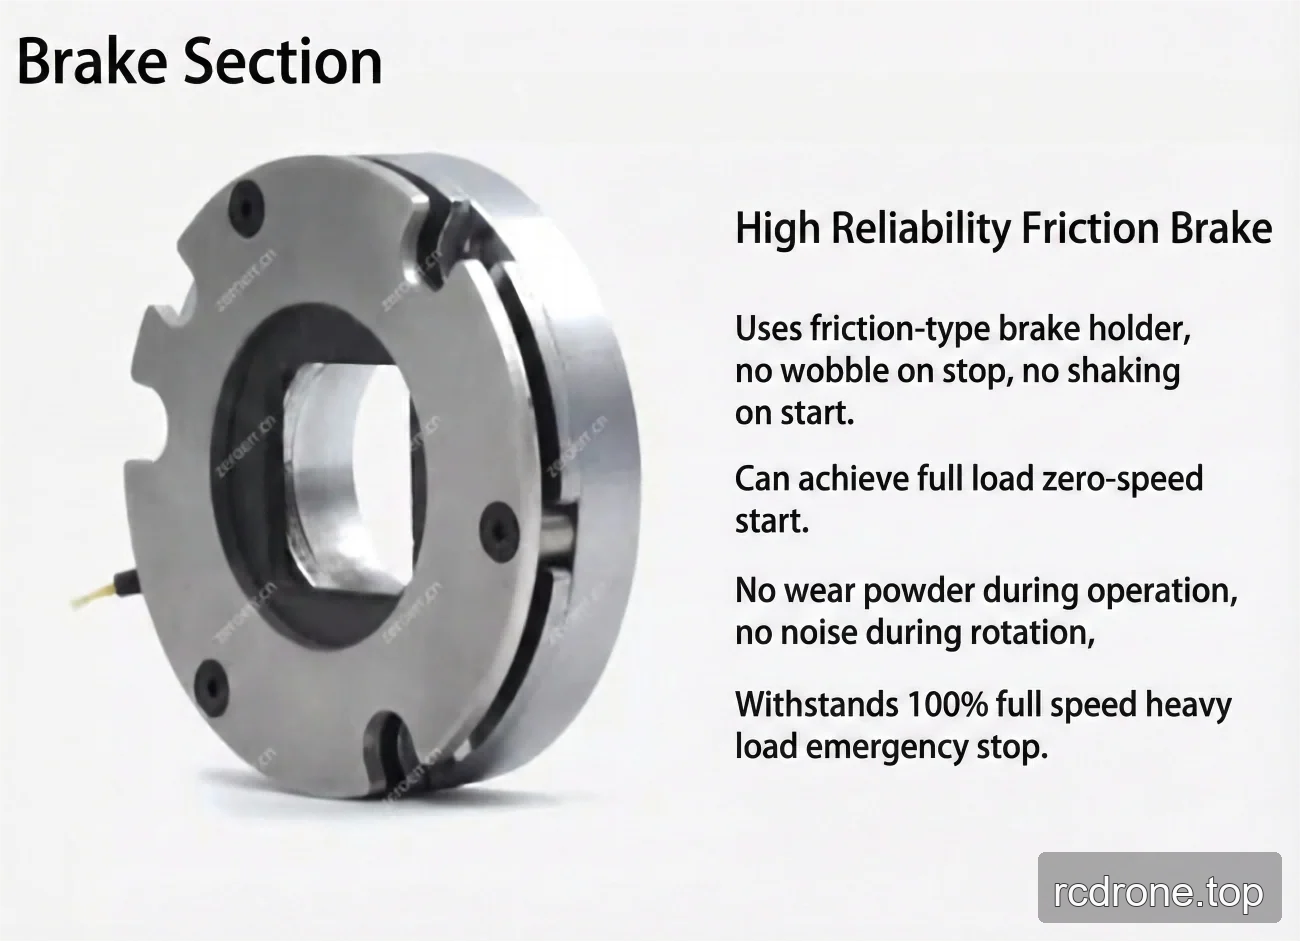
- Les versions avec frein et sans frein sont sélectionnables ; le modèle de frein publié est un frein à friction.
- Les sélections de multi-tours et de couple sont disponibles dans les combinaisons listées.
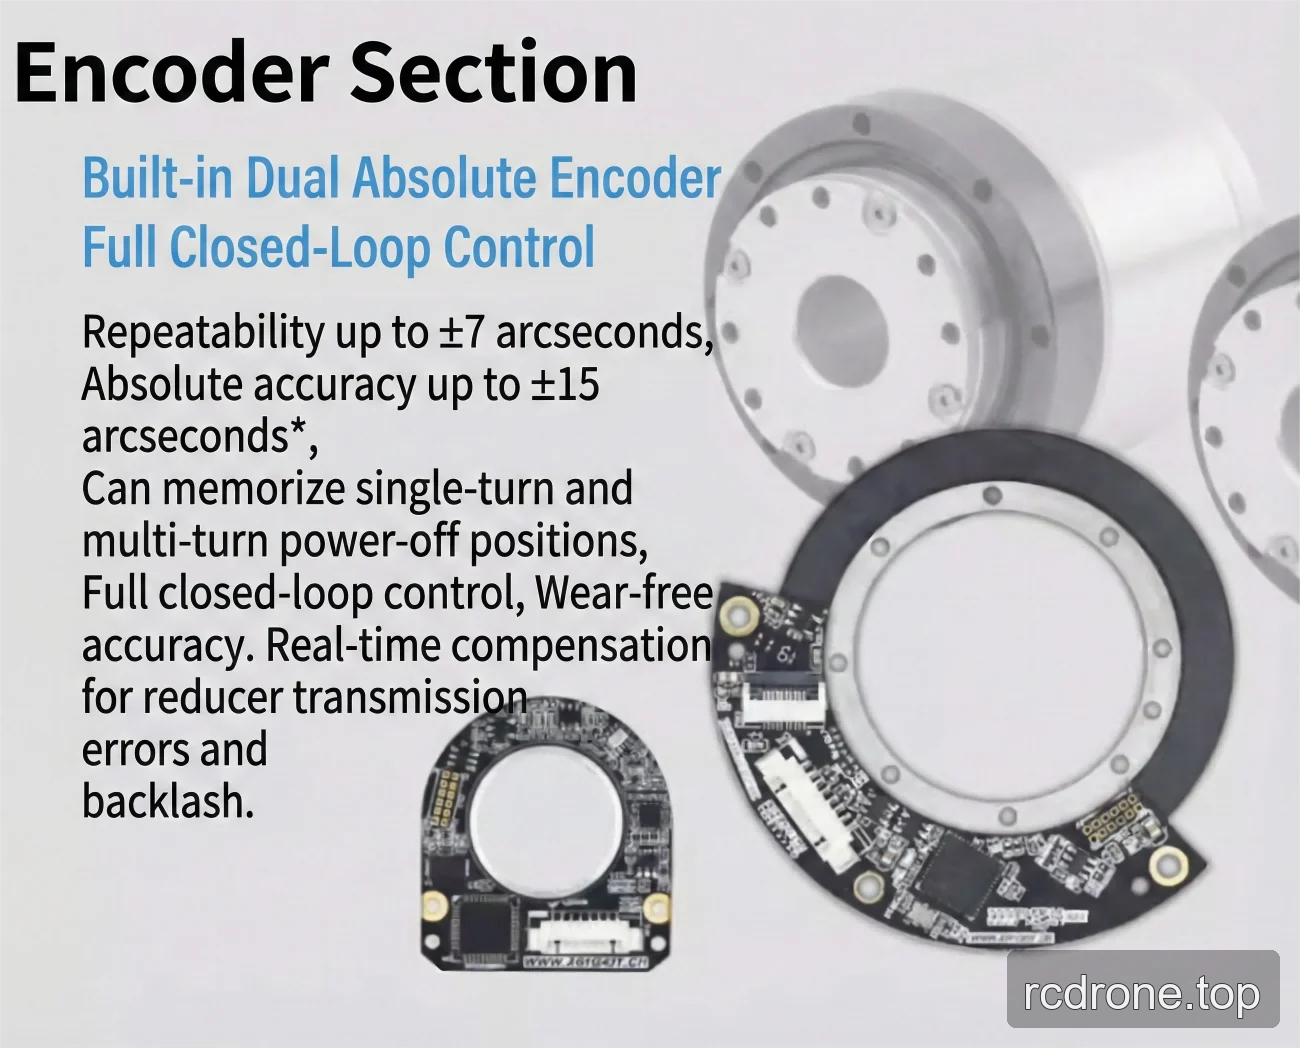
- Résolution de l'encodeur de sortie publiée : 19 bits.
- Options de répétabilité/précision de l'encodeur publiées : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc.
Spécifications
Valeurs dépendantes du rapport de réduction
| Paramètre | 50 (notation source : 40-50) | 80 (notation source : 40-80) | 100 (notation source : 40-100) | 120 (notation source : 40-120) | 160 (notation source : 40-160) |
|---|---|---|---|---|---|
| Couple de pointe pour le démarrage et l'arrêt (Nm) | 402 | 519 | 568 | 617 | 647 |
| Valeur maximale admissible au couple de charge moyenne (Nm) | 196 | 284 | 372 | 451 | 451 |
| Couple nominal (Nm) | 137 | 206 | 265 | 294 | 294 |
| Couple momentané maximal admissible (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| Vitesse de rotation maximale de sortie (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
Paramètres publiés courants
| Modèle | eRob170HXXI |
|---|---|
| Puissance du moteur | 1000 W |
| Tension d'entrée de puissance | 48 V (±10%) |
| Inertie de sortie de l'engrenage à onde de contrainte | 6679752 g-mm² |
| Masse de sortie de l'engrenage à onde de contrainte | 2.02 kg |
| Diamètre extérieur × longueur | 170 × 144.9 mm |
| Ratio diamètre/longueur | Supérieur à 1 ; D/L = 1.17 |
| Passage traversant / ID | 18 mm |
| Inertie d'entrée de l'engrenage à onde de contrainte | 1517148 g-mm² |
| Masse d'entrée de l'engrenage à onde de contrainte | 1.66 kg |
| Poids | 9.29 kg |
| Paramètres communs | Grille IP : IP54* ; modèle de frein : frein à friction. |
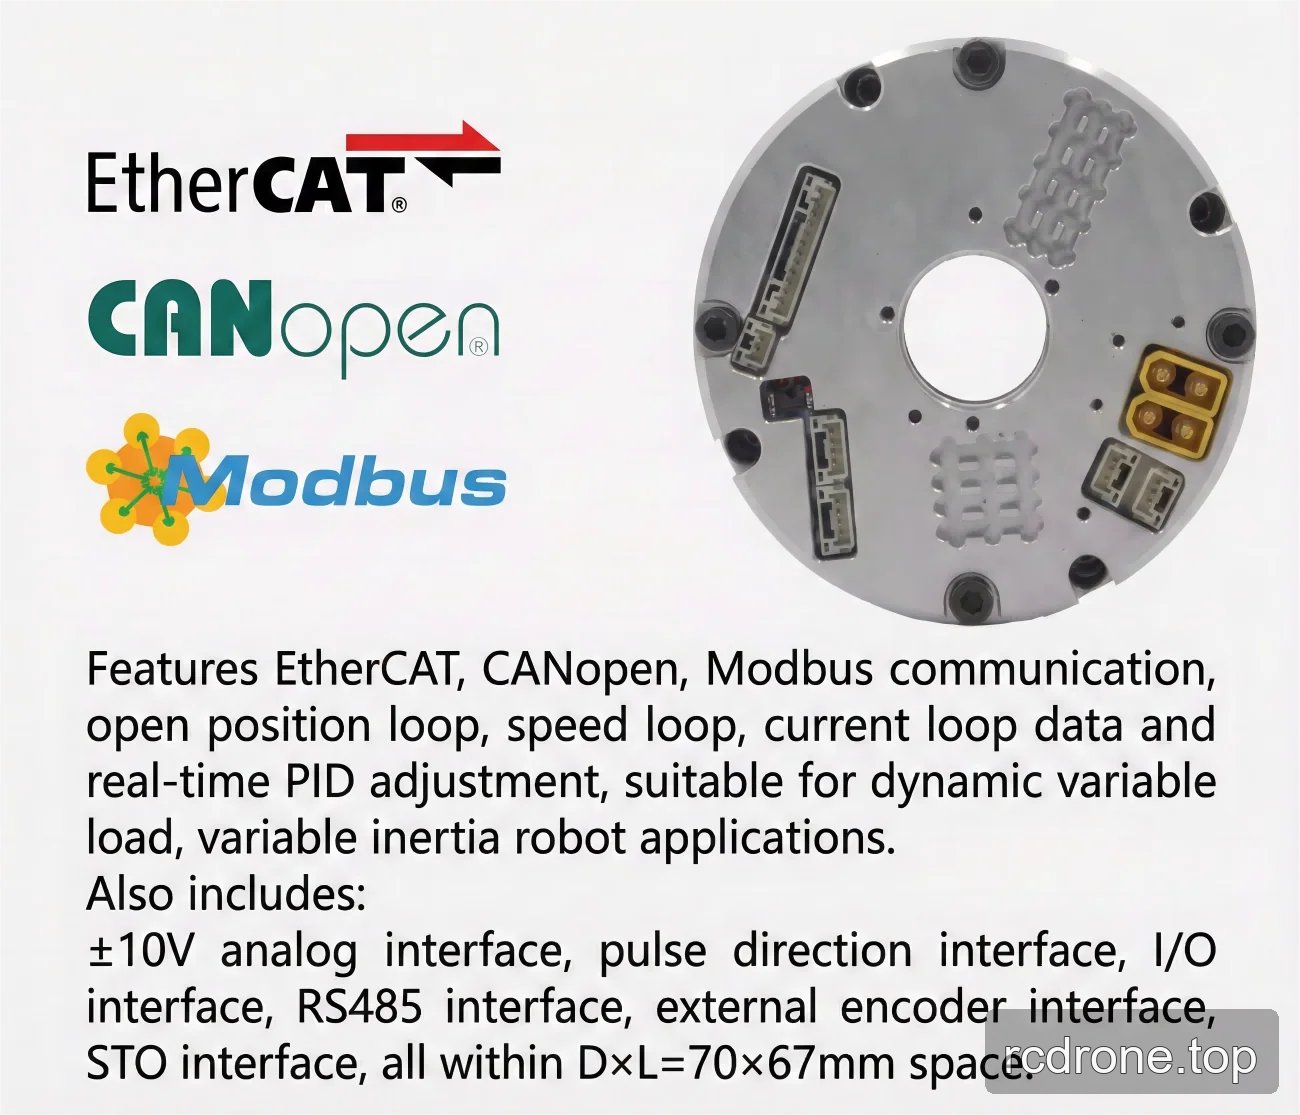
| Dispositif optionnel | Type de communication : EtherCAT / CANopen / Modbus ; résolution de l'encodeur de sortie : 19 bits ; répétabilité/précision : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc. |
| Version EtherCAT de l'actionneur rotatif | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V analogique, et STO. |
| Version CANopen d'actionneur rotatif | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V analogique, et STO. |
Options de configuration
- Version : eRob 170 I (CANopen avec frein), eRob 170 I (CANopen sans frein), eRob 170 I (EtherCAT avec frein), ou eRob 170 I (EtherCAT sans frein).
- Rapport de réduction : 50, 80, 100, 120, ou 160.
- Multi-tour et couple : Sans multi-tour et sans couple ; sans multi-tour et avec couple ; avec multi-tour et sans couple ; ou avec multi-tour et avec couple.
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Téléchargements
Téléchargements & Ressources
- EROB170I I Series EtherCAT — Modèle 3D (ZIP)
- EROB170I I Series EtherCAT — Modèle 3D (ZIP)
- EROB110I I Series EtherCAT — Modèle 3D — Fichier STEP (ZIP)
- EROB170I I Series CANopen — Modèle 3D — Fichier STEP (ZIP)
- EROB170I I Series EtherCAT dessin d'installation — Dessin d'installation (PDF)
- EROB170I I Series CANopen dessin d'installation — Dessin d'installation (PDF)
Détails visuels
Vidéo du produit
Vues du produit
Dimensions et construction
Caractéristiques et design
Interfaces et connexions
Exemples d'application