ZeroErr eRob 70 I Moteur d'articulation robotique intégré, EtherCAT/CANopen, rapports de réduction 50–120
ZeroErr eRob 70 I Moteur d'articulation robotique intégré, EtherCAT/CANopen, rapports de réduction 50–120
ZeroErr
Impossible de charger la disponibilité du ramassage


Aperçu
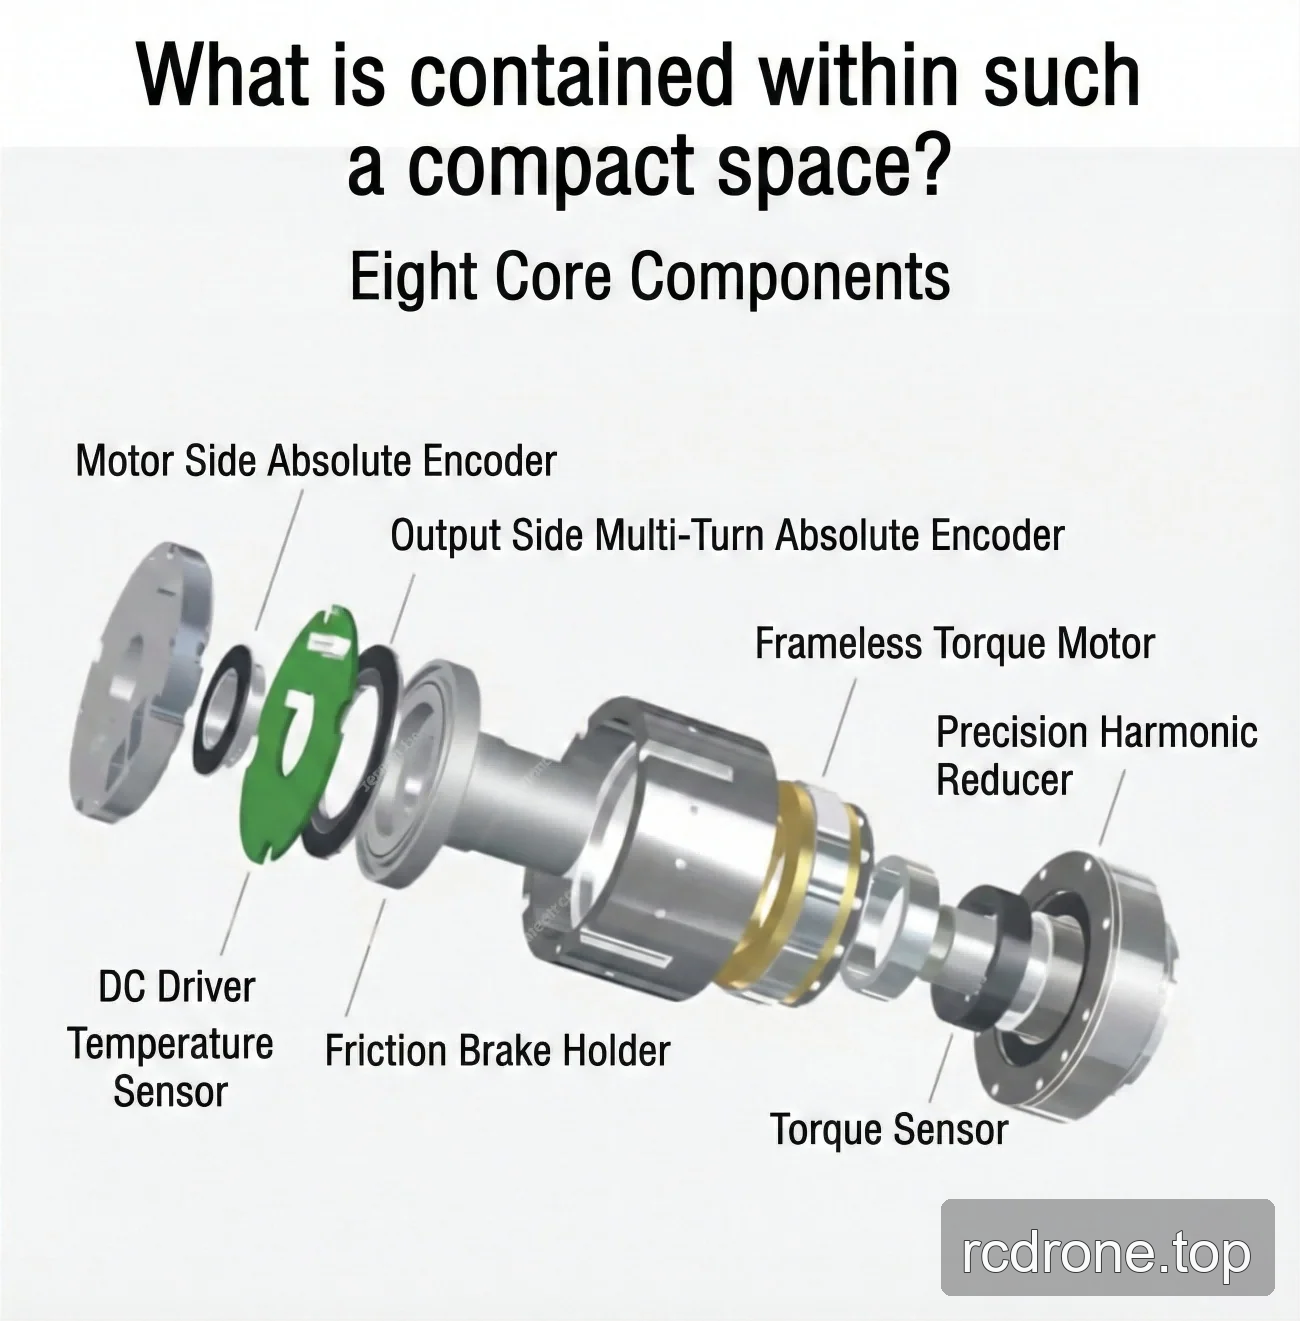
Le ZeroErr eRob 70 I est une famille de moteurs de joint robot intégrés avec des versions EtherCAT ou CANopen sélectionnables, avec ou sans frein, des rapports de réduction de 50, 80, 100 ou 120, et des combinaisons de multi-tours et de couple sélectionnables.
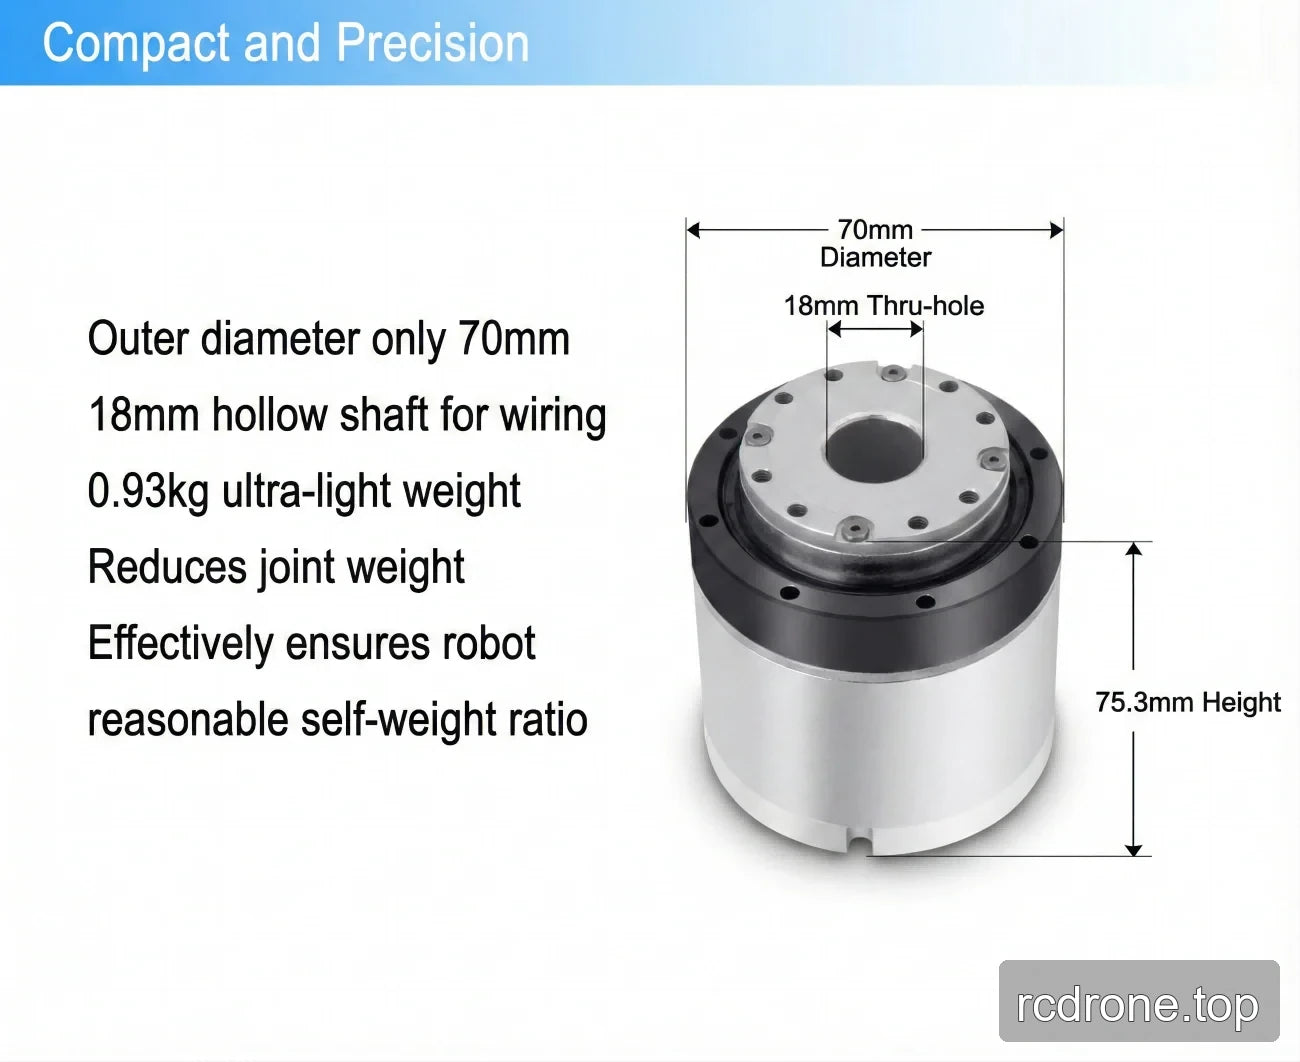
Toutes les configurations de rapport répertoriées utilisent un moteur, 48 V d'entrée (±10 %), et un alésage creux de 18 mm. Veuillez vous référer aux tableaux de rapport et de version ci-dessous pour les valeurs spécifiques de couple, de vitesse, d'inertie, de taille et de masse.
Caractéristiques
- Versions de communication sélectionnables : EtherCAT ou CANopen.
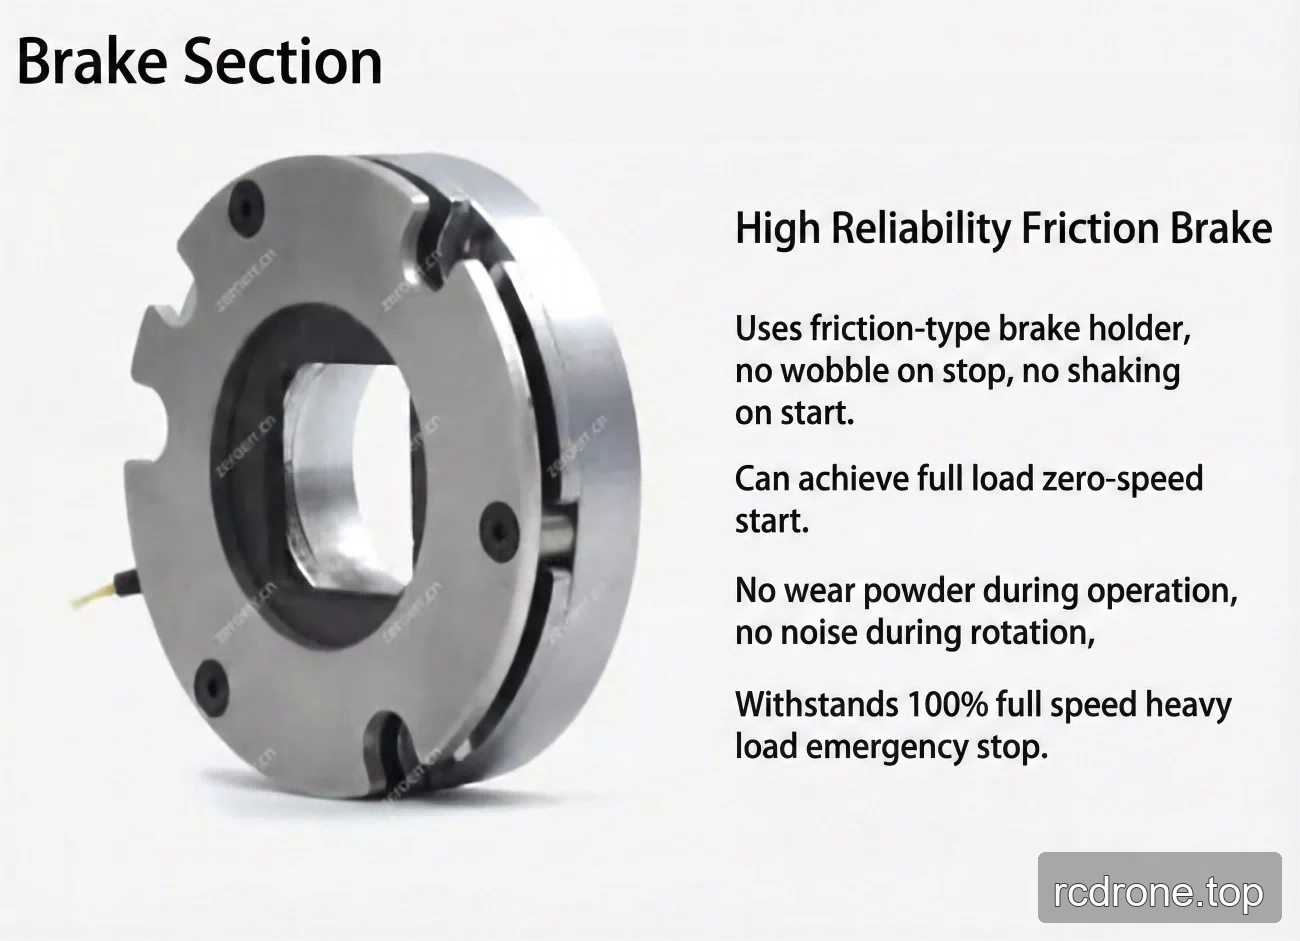
- Versions avec frein et sans frein ; le modèle de frein répertorié est un frein à friction.
- Configurations de multi-tours et de couple sélectionnables.
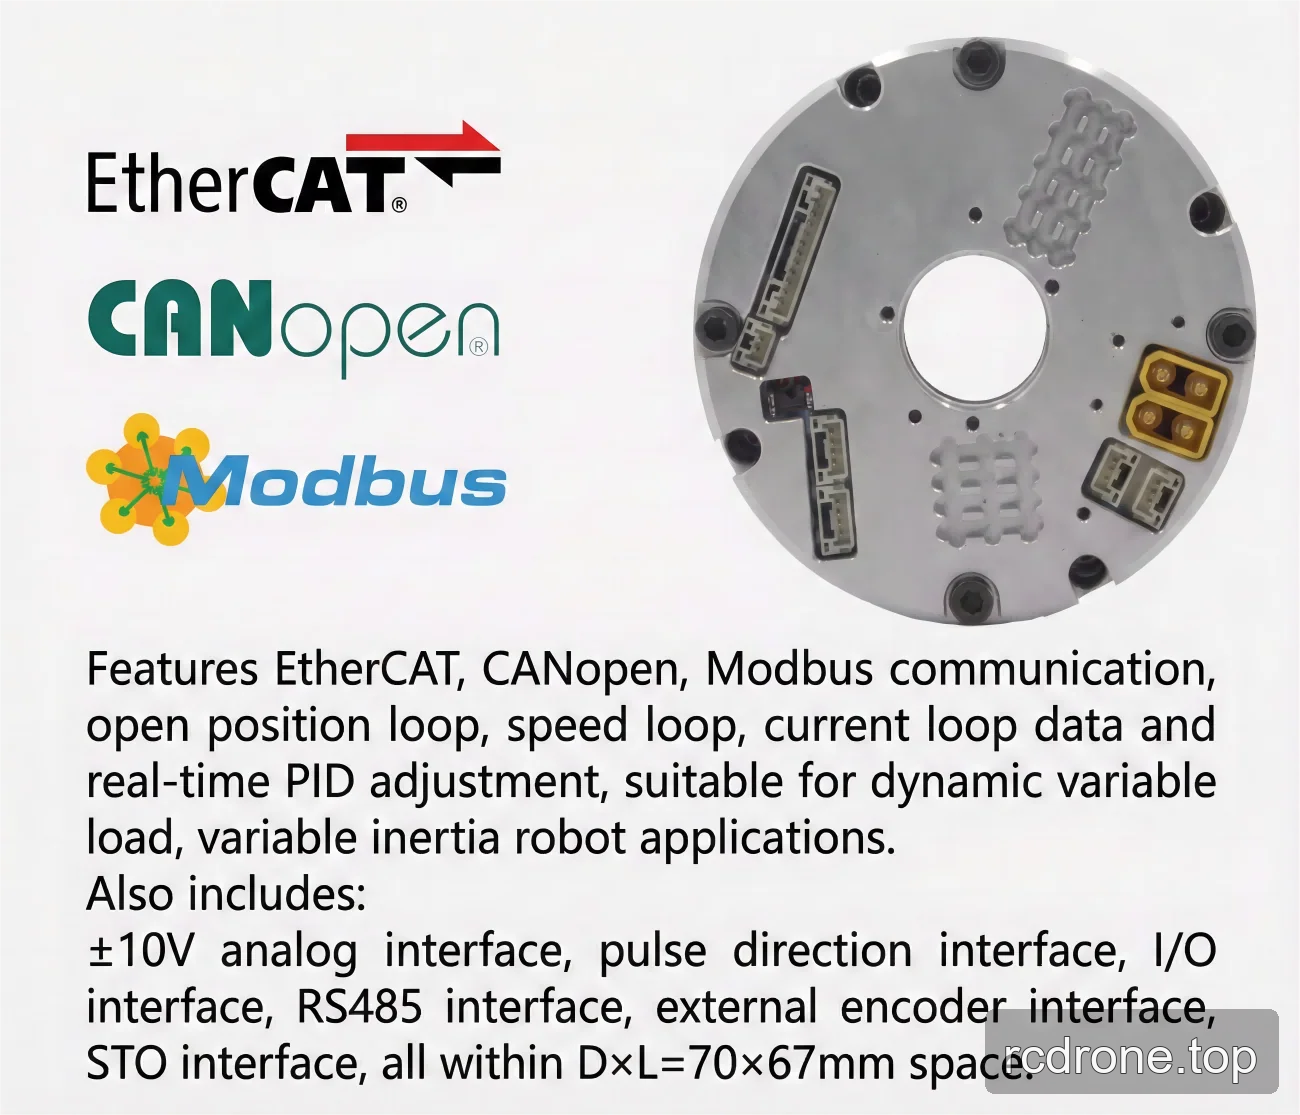
- Protocoles de communication répertoriés : EtherCAT, CANopen et Modbus.
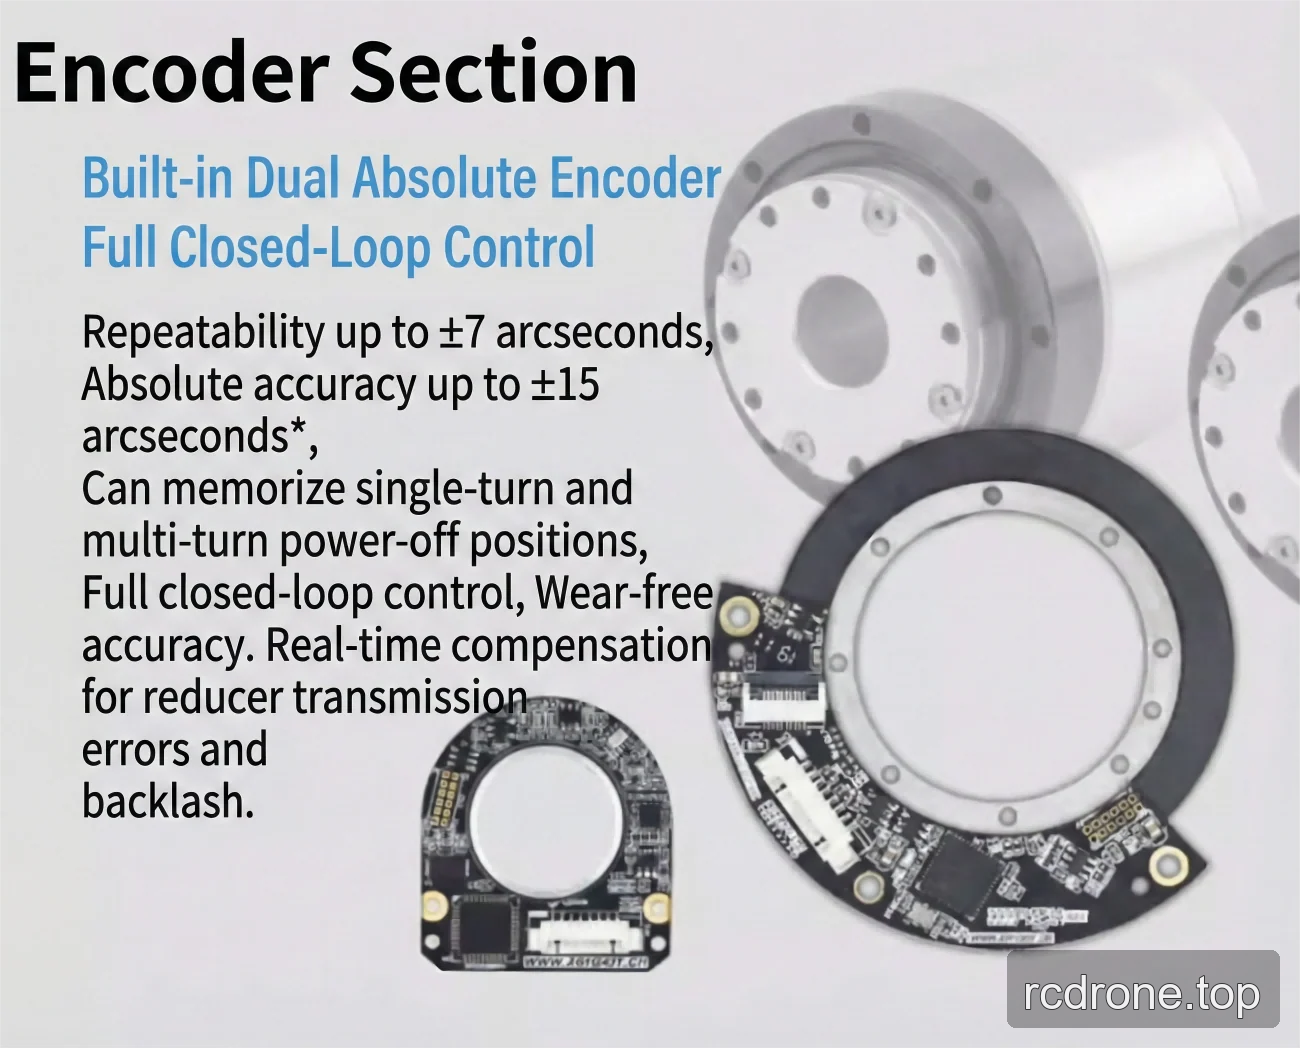
- Résolution de l'encodeur côté sortie : 19/20 bits.
- Répétabilité/précision absolue : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc*.
- Méthodes d'installation compatibles.
Spécifications
Performance par rapport au rapport de réduction à onde de contrainte
| Paramètre | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Couple de démarrage et d'arrêt maximal (Nm) | 23 | 30 | 36 | 36 |
| Valeur maximale admissible au couple de charge moyenne (Nm) | 9 | 14 | 14 | 14 |
| Couple nominal (Nm) | 7 | 10 | 10 | 10 |
| Couple momentané maximal admissible (Nm) | 46 | 61 | 70 | 70 |
| Vitesse de rotation maximale de sortie (RPM) | 60 | 37.5 | 30 | 25 |
| Puissance du moteur (W) | 100 | 100 | 100 | 100 |
| Tension d'entrée (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Diamètre du trou creux | 18 mm | 18 mm | 18 mm | 18 mm |
Paramètres partagés
| Paramètre | Valeur |
|---|---|
| Précision | Répétabilité/Précision Absolue : ±7/±15 arcsec ou ±10/±25 arcsec* |
| Interface électrique | Protocole de communication : EtherCAT/CANopen/Modbus ; Résolution de l'encodeur côté sortie : 19/20 bit |
| Méthodes d'installation | Identiques, Compatibles |
| Paramètres communs | ID : 18 mm ; Grille IP : IP54* ; Modèle de frein : frein à friction |
| Dispositif optionnel | Type de communication : EtherCAT/CANopen/Modbus ; Résolution de l'encodeur de sortie : 19 bit ; Répétabilité/Précision : ±7/±15 arcsec ou ±10/±25 arcsec |
Paramètres mécaniques spécifiques à la version
| Paramètre | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| Inertie côté sortie SWG (g·mm²) | 69717 | 68484 |
| Masse côté sortie SWG (kg) | 0.17 | 0.166 |
| Inertie du côté d'entrée SWG, sans frein (g·mm²) | 47767 | 22674 |
| Masse du côté d'entrée SWG, sans frein (kg) | 0.18 | 0.087 |
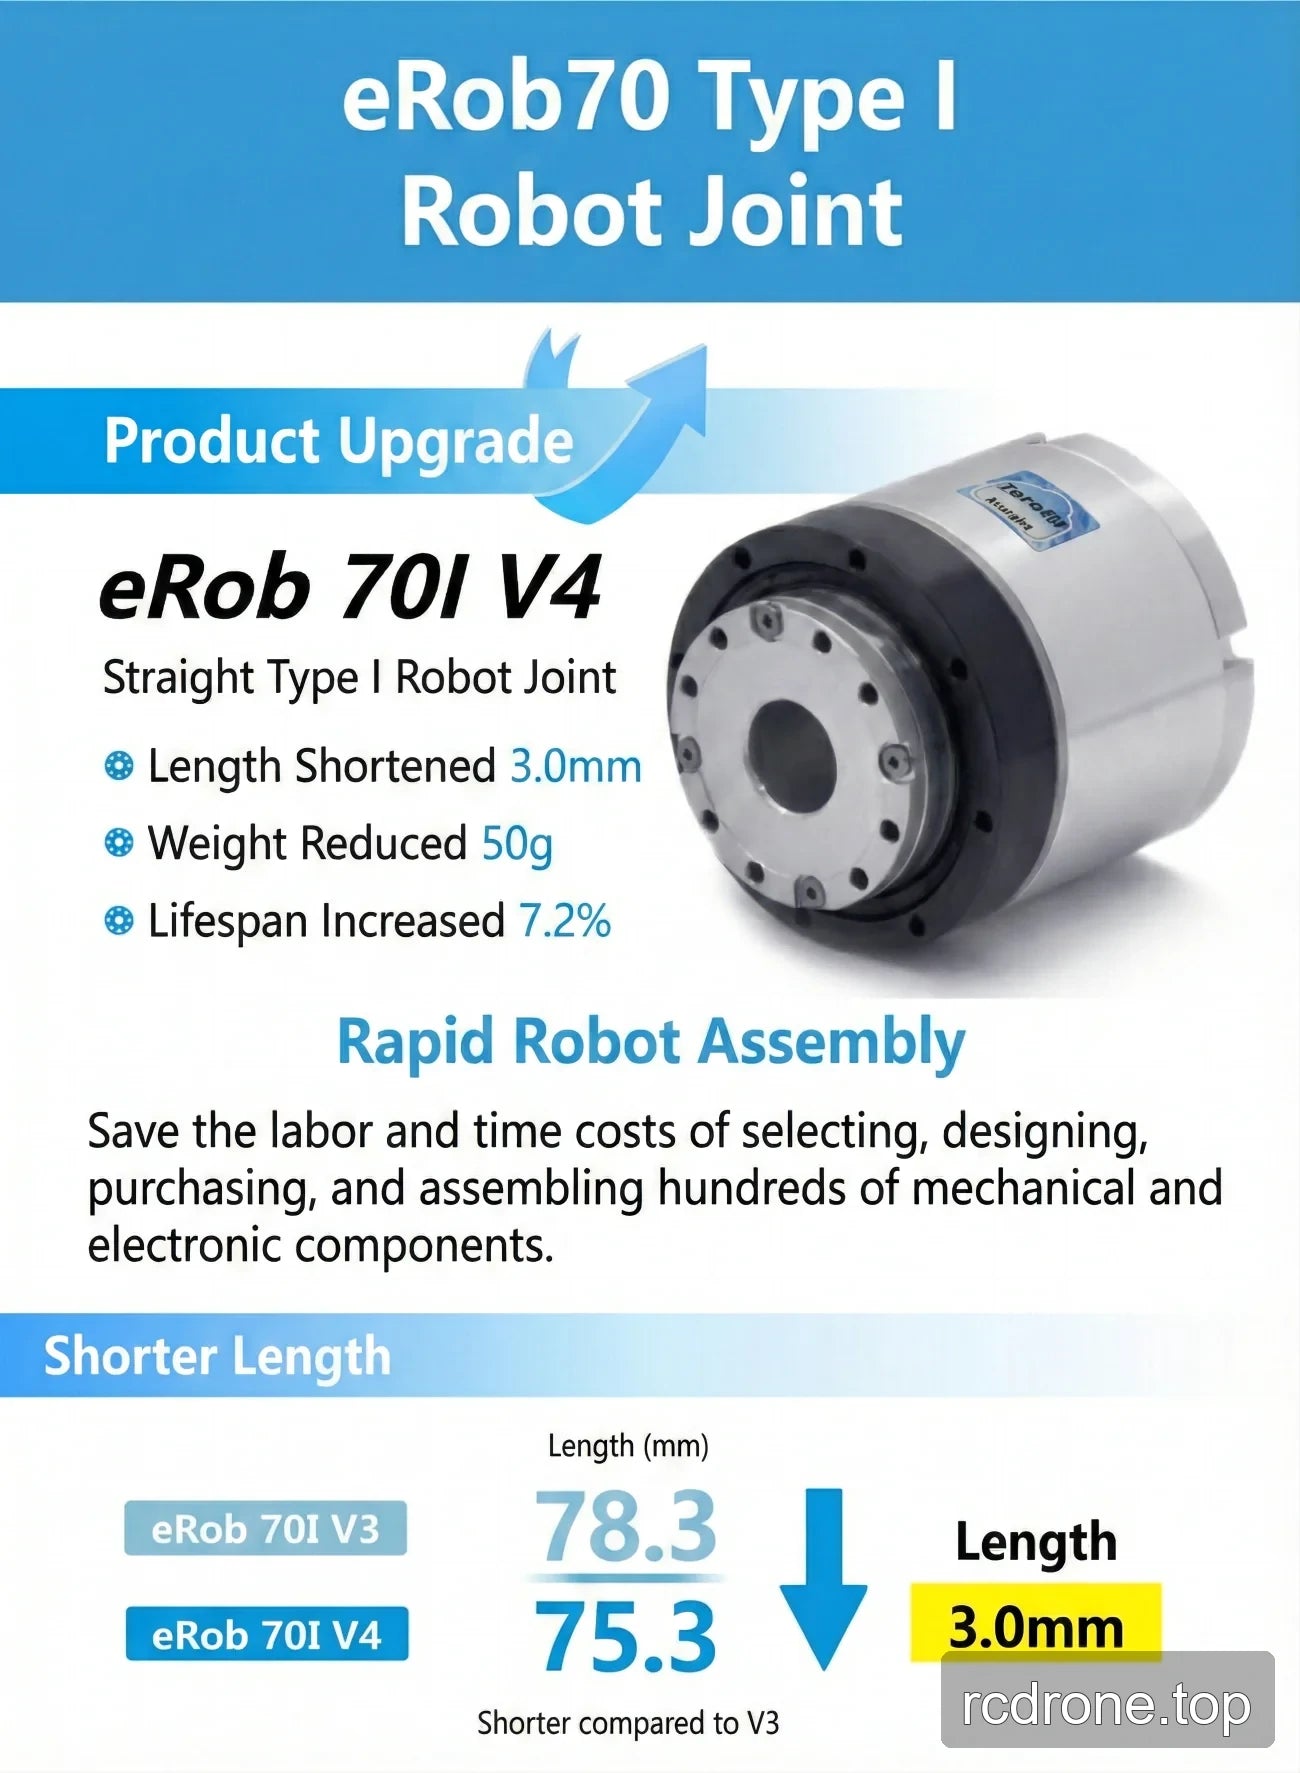
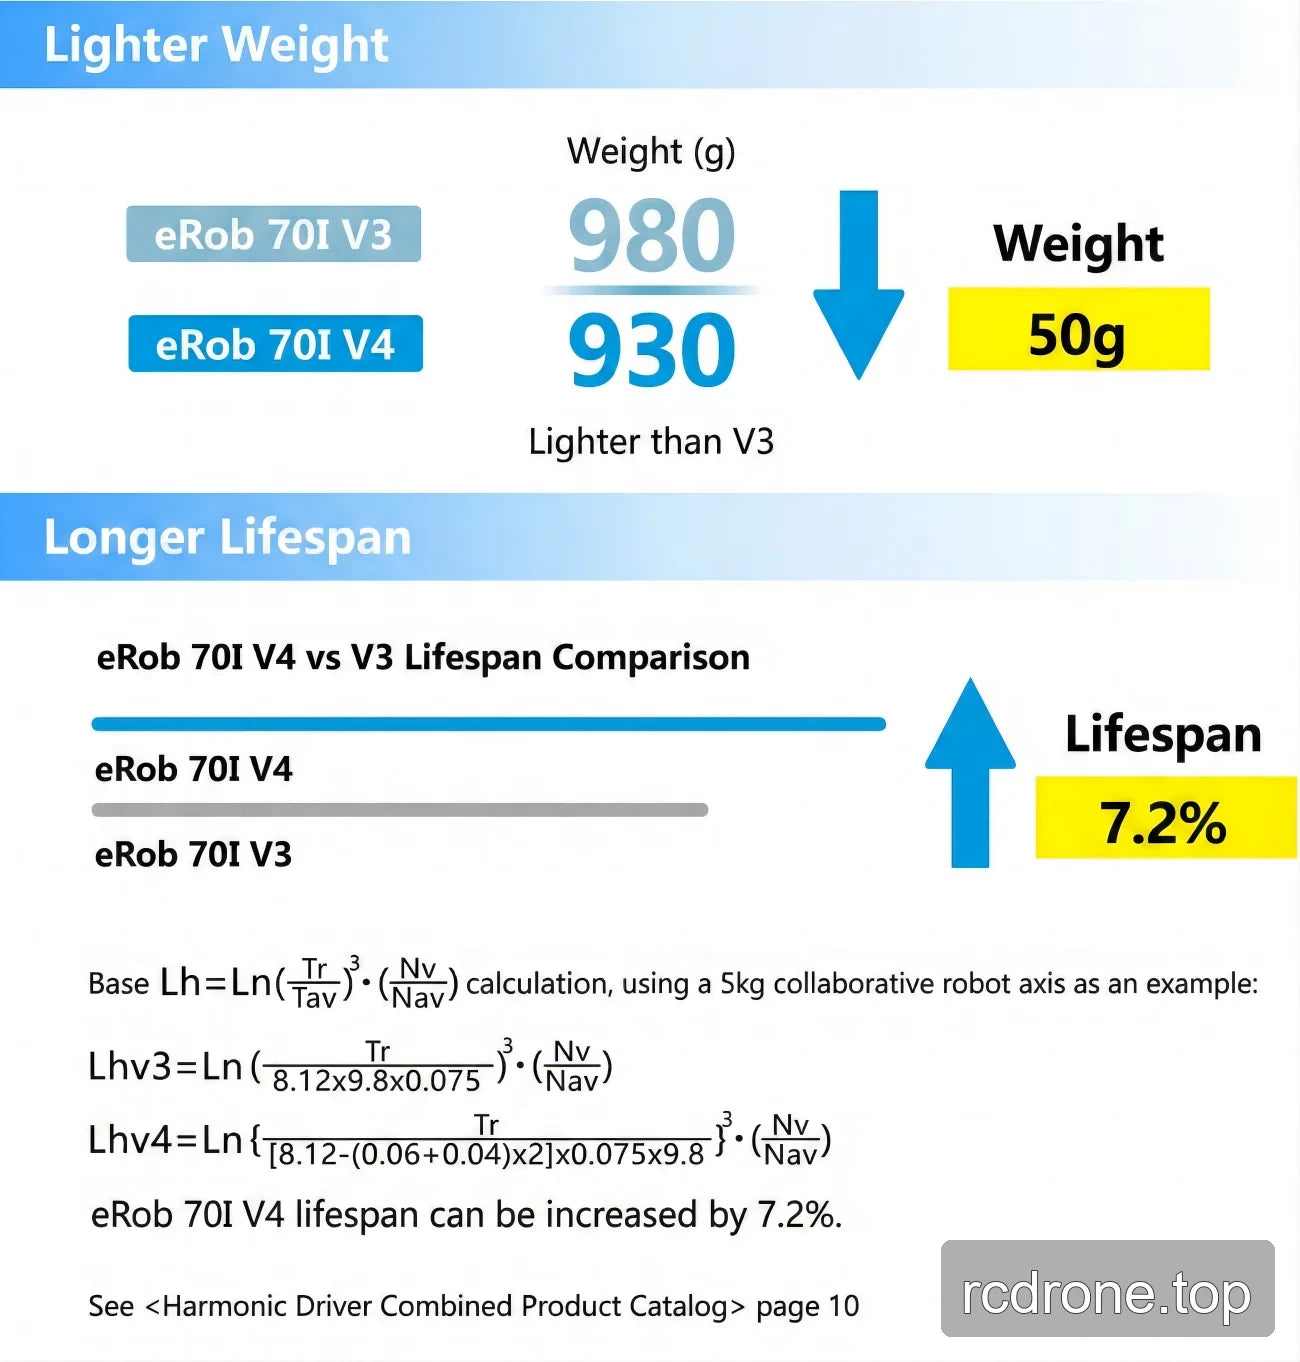
| OD × longueur, sans frein (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Masse totale, sans frein (kg) | 0.87 | 0.82 |
| Inertie du côté d'entrée SWG, avec frein (g·mm²) | 50996 | 26128 |
| Masse du côté d'entrée SWG, avec frein (kg) | 0.19 | 0.1 |
| OD × longueur, avec frein (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Masse totale, avec frein (kg) | 0.93 | 0.88 |
Applications
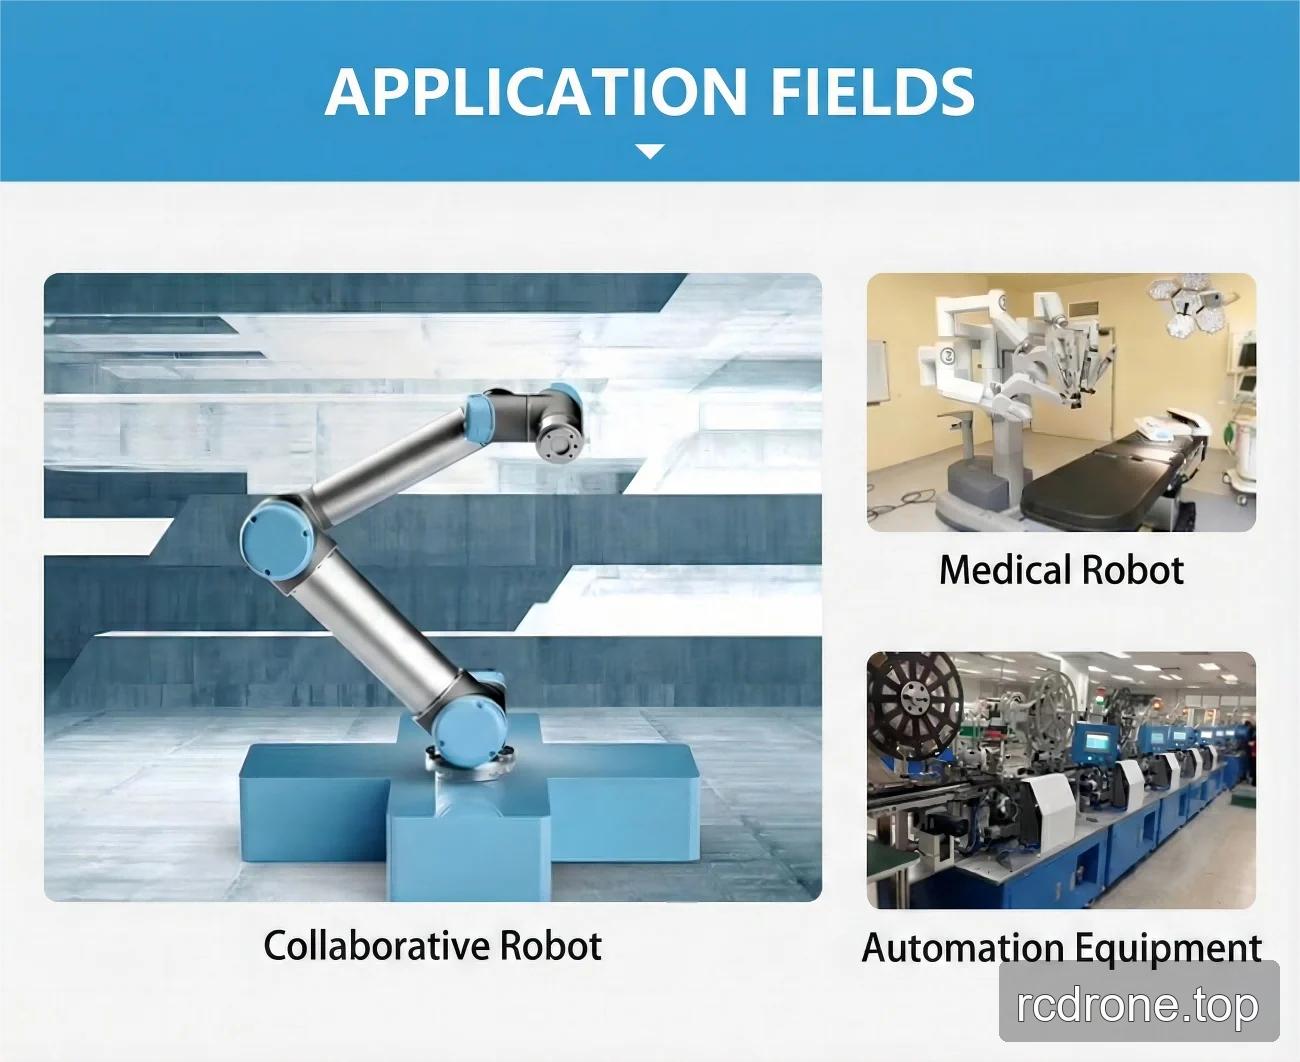
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
- Robots collaboratifs
- Robots médicaux
- Équipements d'automatisation
Téléchargements
EROB70F I Series CANopen — Dessin d'installation (PDF)
EROB70I I Series EtherCAT — Modèle 3D (ZIP)
EROB70F I Series CANopen — Modèle 3D (PDF)
EROB70I I Series CANopen — Modèle 3D — Fichier STEP (ZIP)
EROB70I I Series EtherCAT dessin d'installation — Dessin d'installation (PDF)
EROB70I I Series CANopen dessin d'installation — Dessin d'installation (PDF)
Détails visuels
Vidéo du produit
Options et comparaison de modèles
Dimensions et construction
Caractéristiques et design
Interfaces et Connexions
Exemples d'Applications