ZeroErr eRob 70 T Actionneur de Joint Robotisé, EtherCAT/CANopen, Rapports de Réduction 50/80/100
ZeroErr eRob 70 T Actionneur de Joint Robotisé, EtherCAT/CANopen, Rapports de Réduction 50/80/100
ZeroErr
Prix régulier
$1,955.00 USD
Prix régulier
Prix de vente
$1,955.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
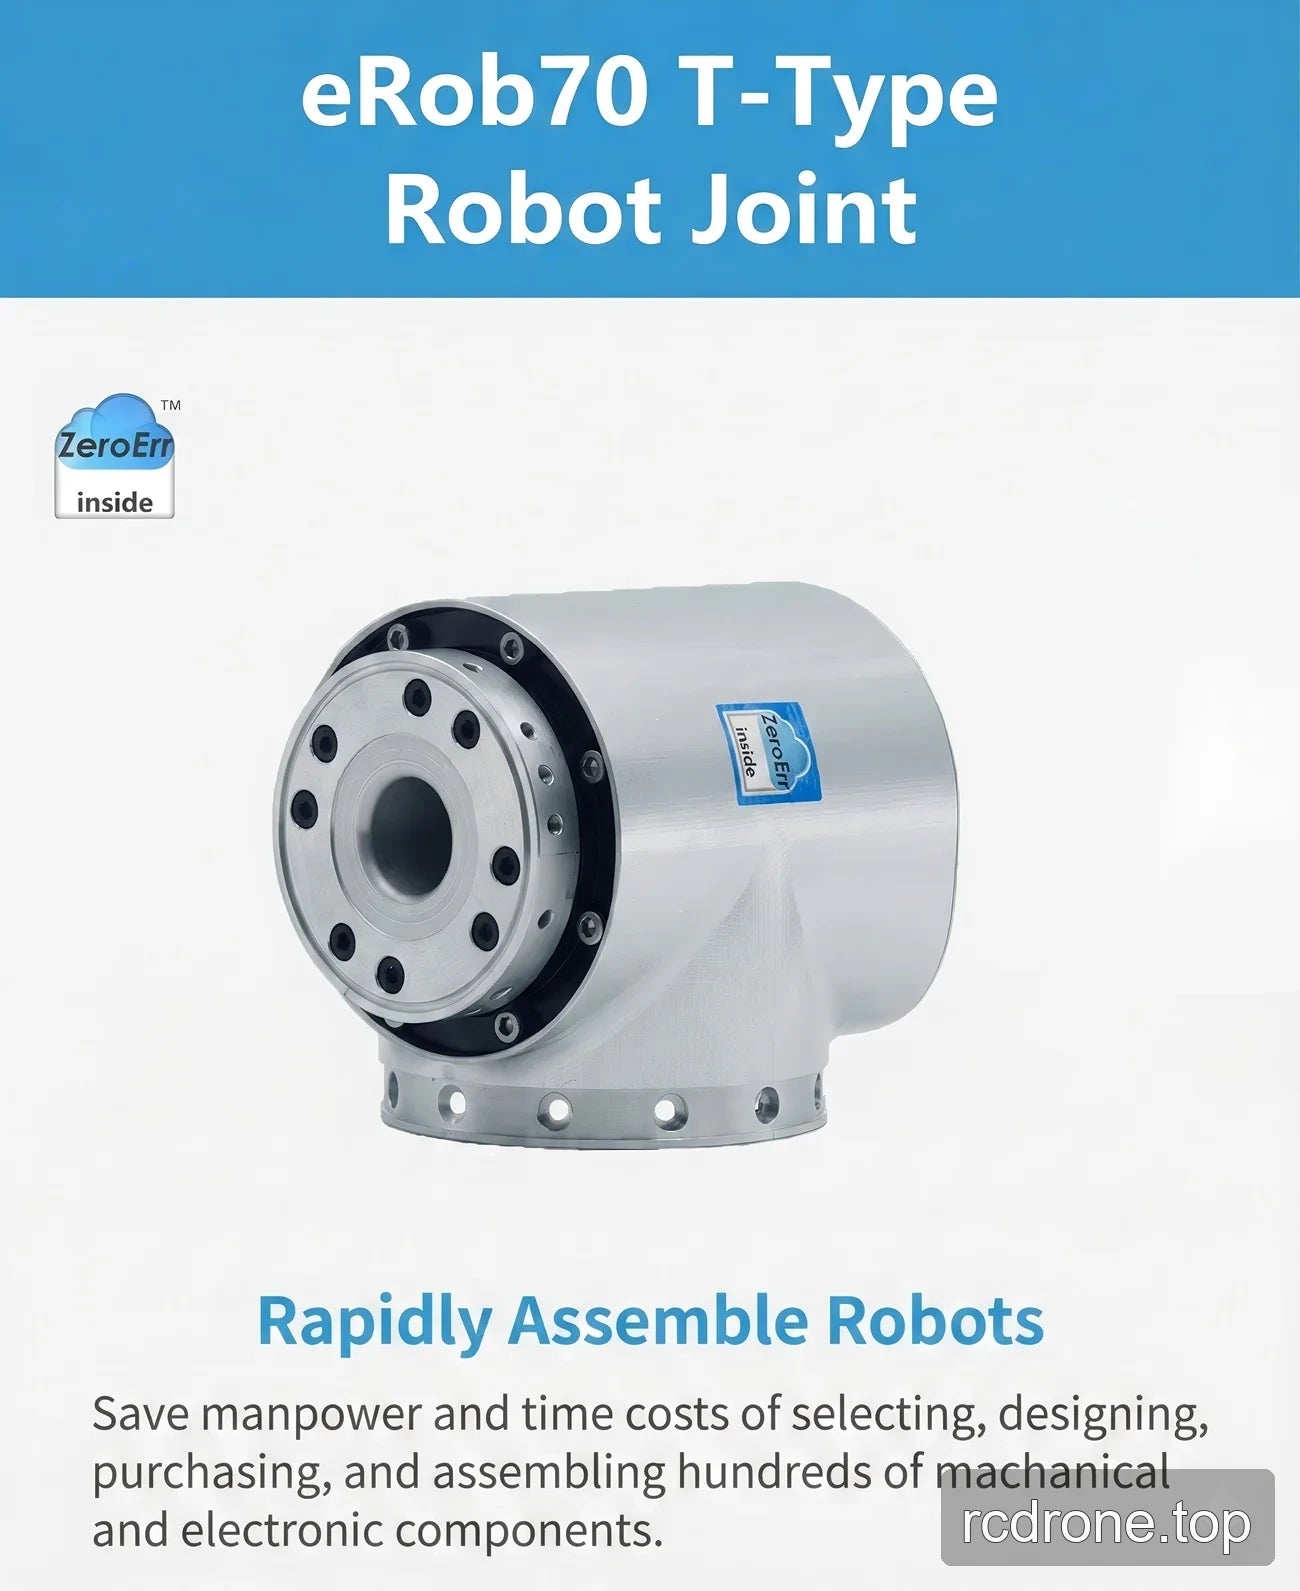
Le ZeroErr eRob 70 T actionneur de joint robot est proposé en versions EtherCAT et CANopen, avec ou sans capteur de couple, avec des rapports de réduction sélectionnables de 50, 80 ou 100, et avec ou sans mémoire multi-boucle.
Caractéristiques
- 100 W puissance du moteur et exigence d'alimentation de 48 V (±10%).
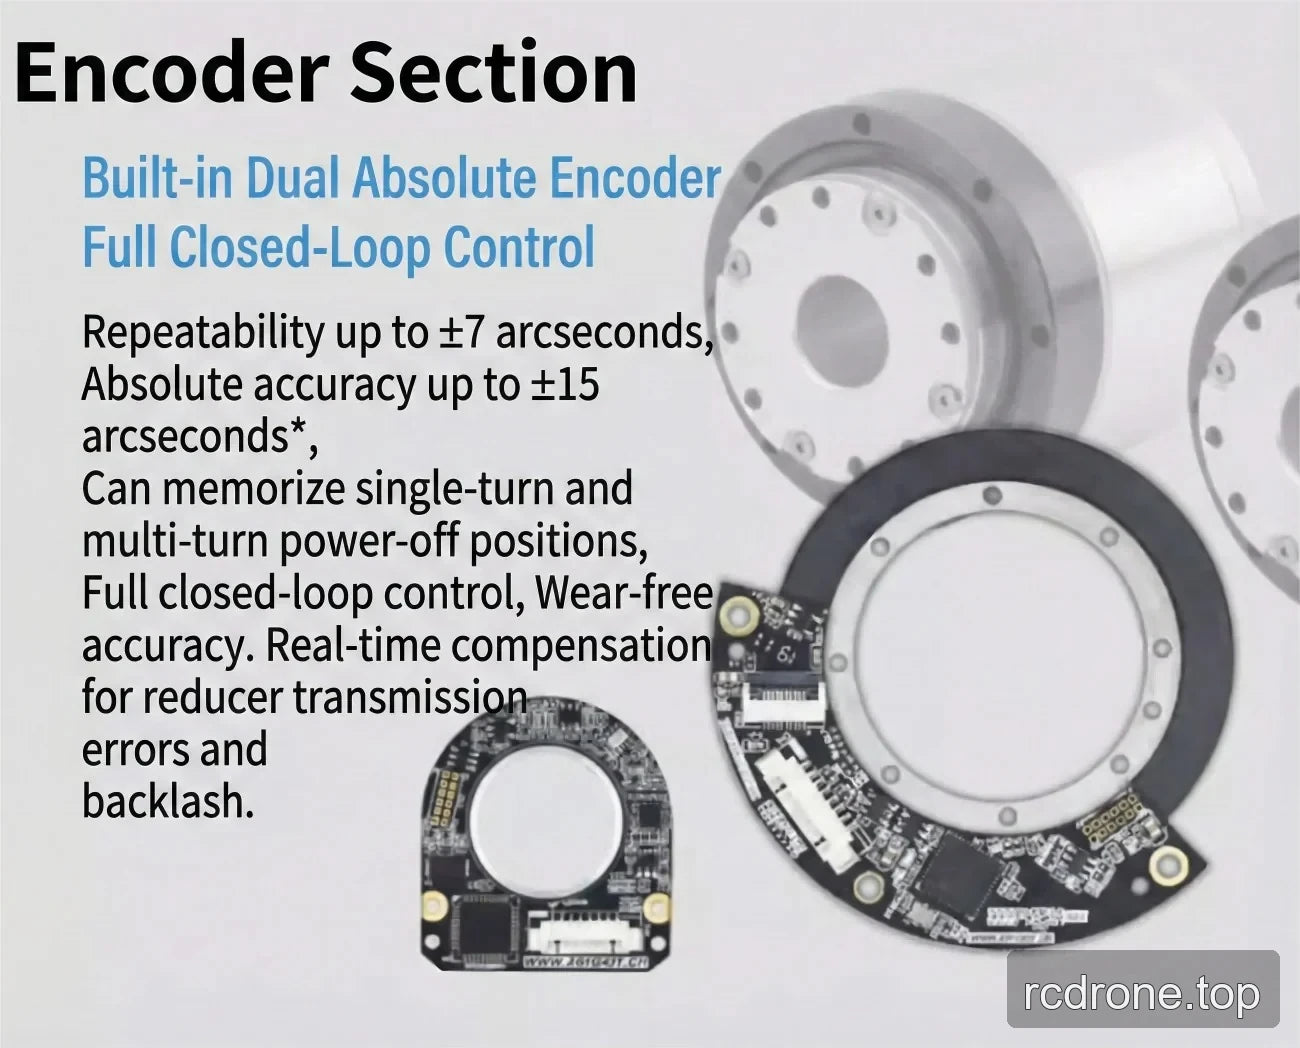
- Résolution de l'encodeur de sortie de 19 bits.
- Répétabilité configurable / précision absolue : ±7 / ±15 arcsec ou ±10 / ±25 arcsec.
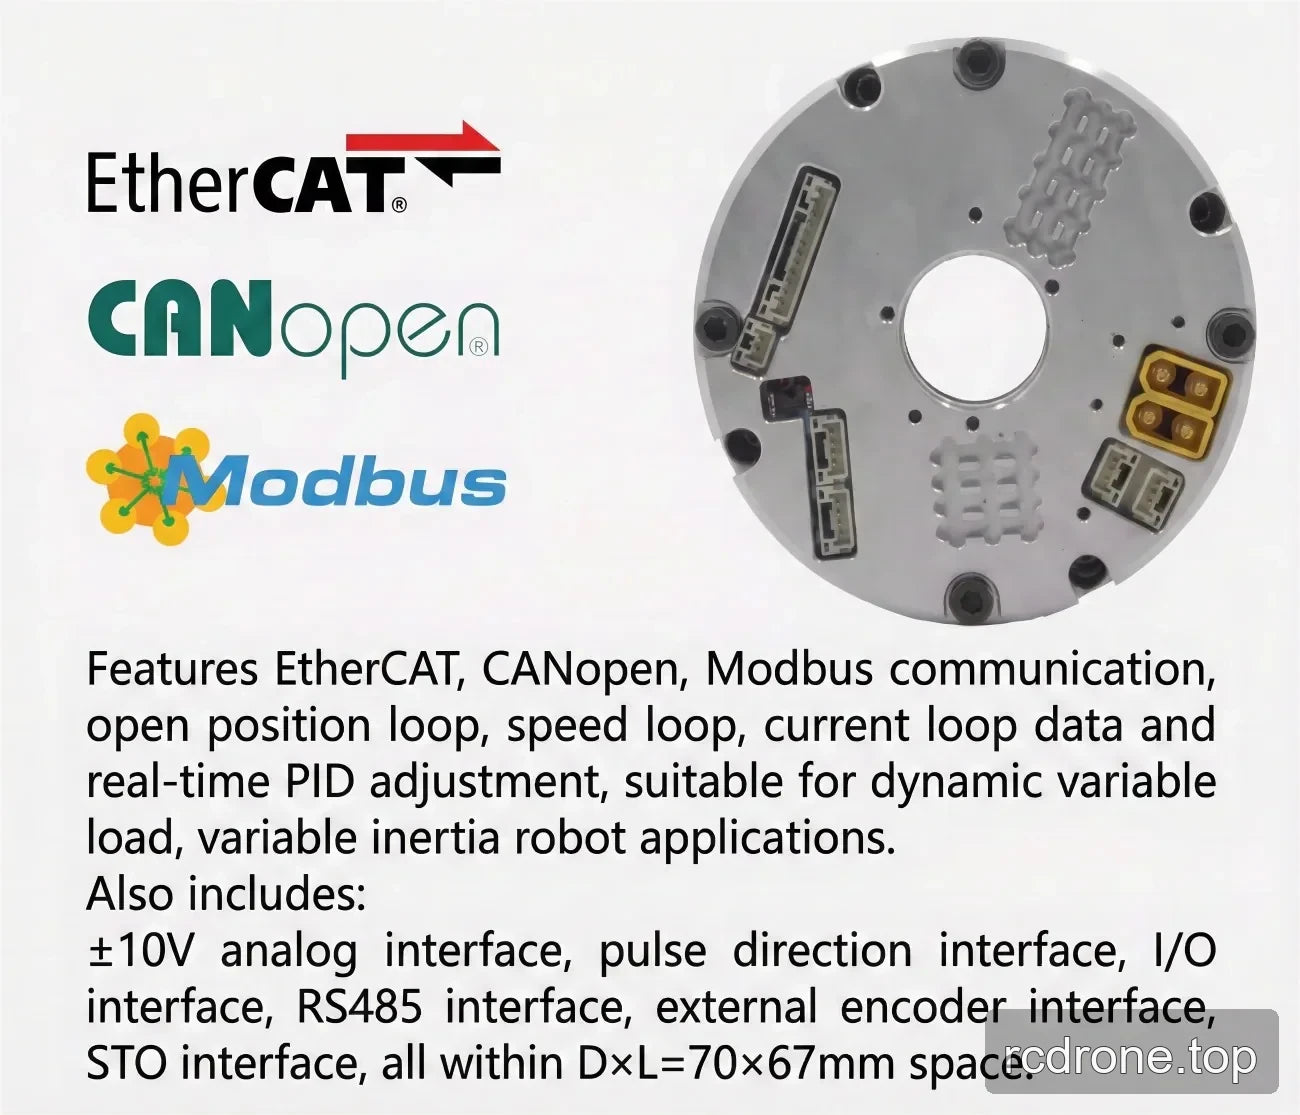
- Interface entièrement différentielle avec conception anti-interférence déclarée et connecteurs à double anti-desserrage ; les connecteurs peuvent être connectés en série ou en parallèle.
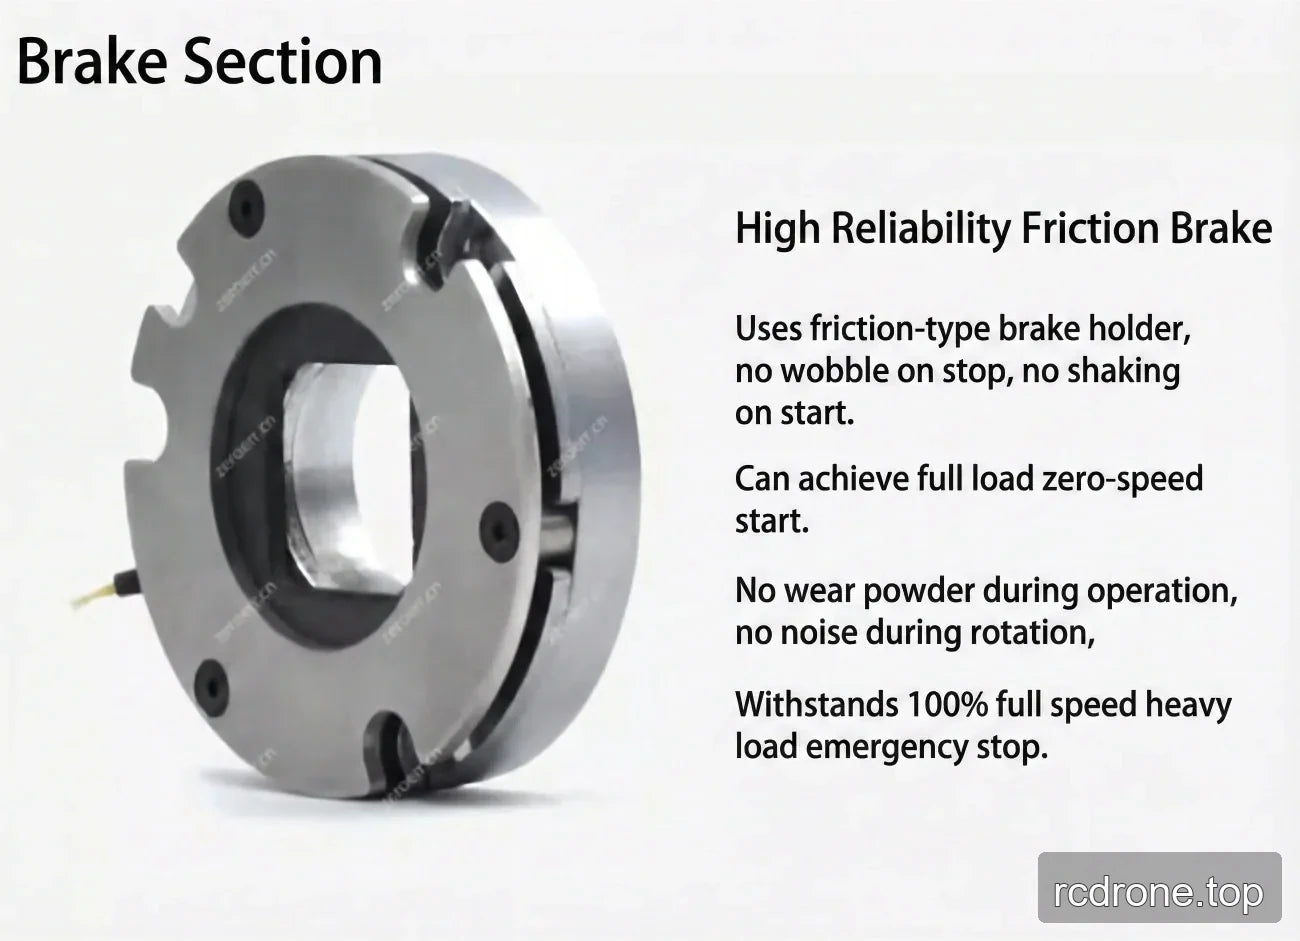
- Frein à amortissement par friction et indice de protection IP65.
- Options de bus de communication : EtherCAT ou CANopen.
Spécifications
| Paramètre | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Modèle / série de joints | eRob70HXXT | |||
| Rapport de réduction d'onde de contrainte | 14-50 | 14-80 | 14-100 | 14-120 |
| Couple de démarrage/arrêt maximal (Nm) | 23 | 30 | 36 | 36 |
| Couple de charge moyenne maximal admissible (Nm) | 9 | 14 | 14 | 14 |
| Couple nominal (Nm) | 7 | 10 | 10 | 10 |
| Max admissiblecouple momentané (Nm) | 46 | 61 | 70 | 70 |
| Vitesse de rotation maximale (RPM) | 60 | 37.5 | 30 | 25 |
| Puissance du moteur (W) | 100 | |||
| Tension d'alimentation (V) | 48 V (±10%) | |||
| Remarque sur l'alimentation | Veuillez lire attentivement : « Pourquoi une alimentation à découpage ordinaire ne peut-elle pas être utilisée comme alimentation pour le module ? » et « Manuel du module commun Chapitre 3 Instructions d'alimentation eRob ». | |||
| Résolution de l'encodeur de sortie | 19 bits | |||
| Répétabilité / précision absolue (arcsec) | ±7 / ±15 ou ±10 / ±25 (configurable) | |||
| Bus de communication | EtherCAT / CANopen | |||
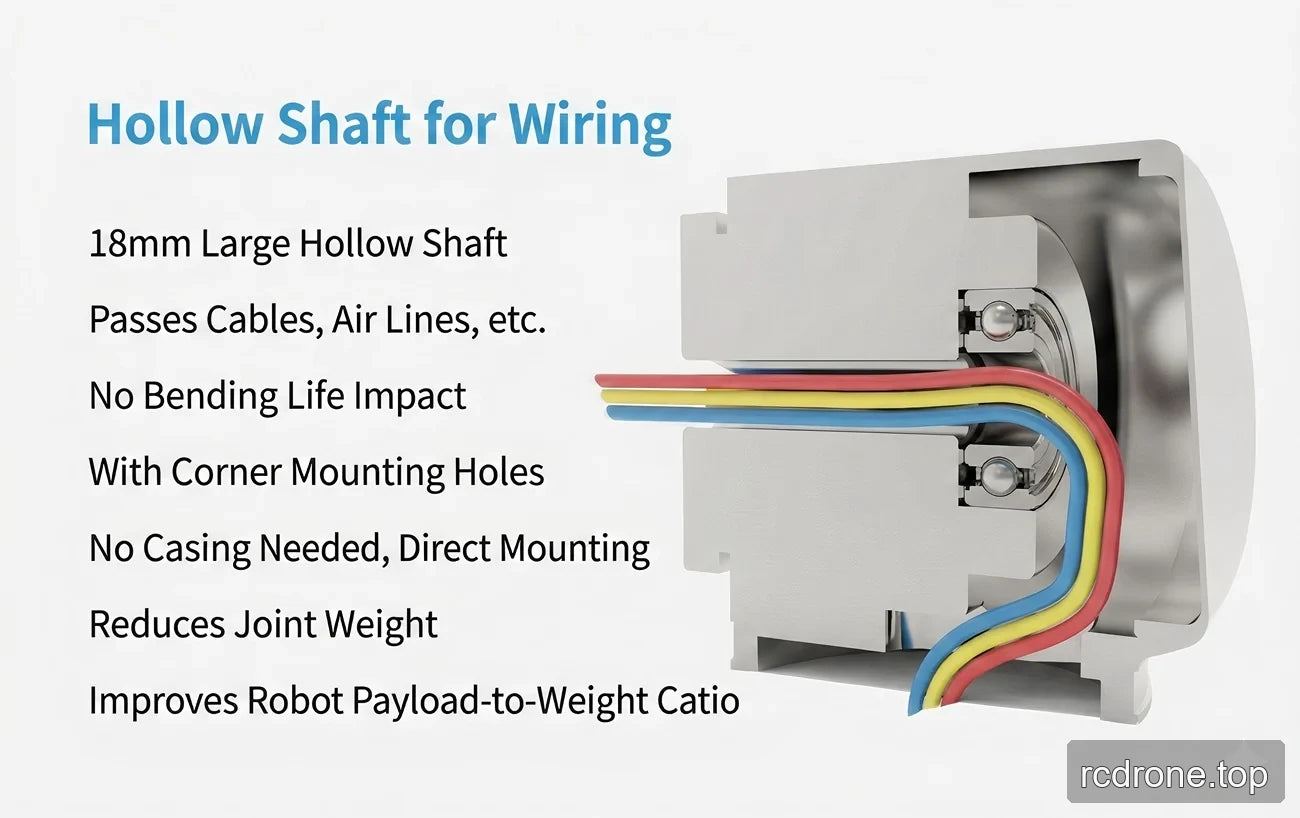
| Diamètre extérieur × longueur × trou traversant (mm) | 73 × 99 × 18 | |||
| Poids (kg) | 1.24 | |||
| Conception de l'interface | Interface entièrement différentielle, forte anti-interférence ; connecteurs à double anti-desserrement, peuvent être connectés en série/parallèle. | |||
| Frein | Frein à amortissement par friction | |||
| Indice de protection | IP65 | |||
| Interfaces optionnelles (version EtherCAT) | RS485, Pulse/DIR, I/O, ±10 V Analogique, STO | |||
| Interfaces optionnelles (version CANopen) | RS485, Pulse/DIR, I/O, ±20 V Analogique, STO | |||
Applications
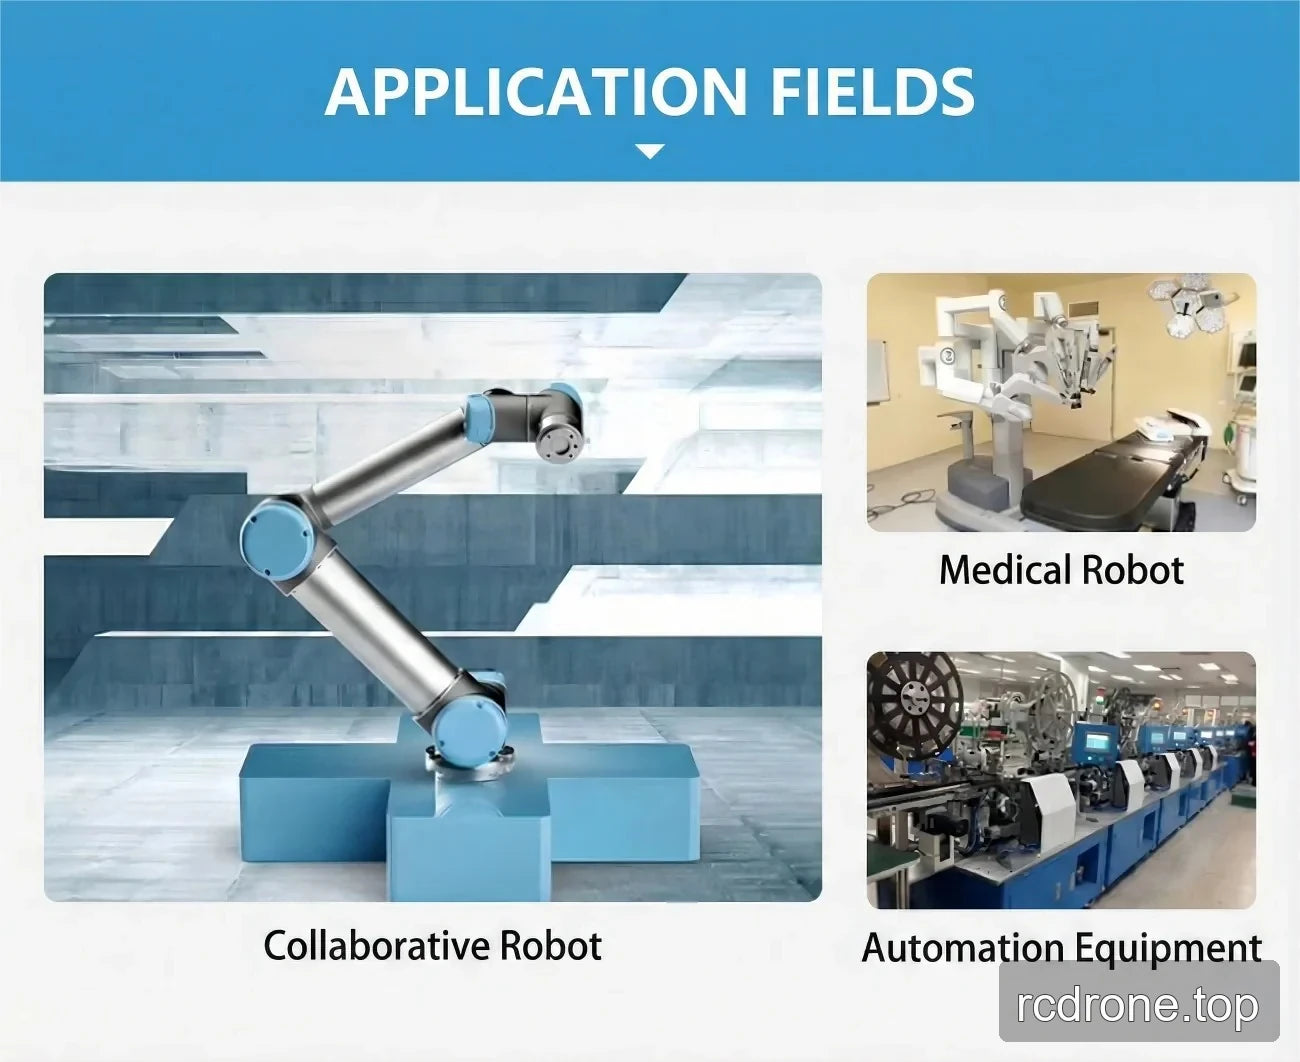
Présenté pour les robots humanoïdes, les bras robotiques, les exosquelettes, les robots quadrupèdes, les véhicules AGV, les robots ARU, les robots collaboratifs, les robots médicaux et les équipements d'automatisation.
Téléchargements
- EROB170I I Series EtherCAT eRob70T — Modèle 3D (ZIP)
- EROB170I I Series EtherCAT — Modèle 3D (ZIP)
- EROB70 T Series EtherCAT — Modèle 3D — Fichier STEP (ZIP)
- EROB70 T Series CANopen — Modèle 3D — Fichier STEP (ZIP)
- EROB70 T Series EtherCAT dessin d'installation — Dessin d'installation (PDF)
- EROB70 T Series CANopen dessin d'installation — Dessin d'installation (PDF)
Détails Visuels
Vidéo du Produit
Vues du Produit
Caractéristiques et Design
Interfaces et Connexions
Spécifications et Performance
Exemples d'application