ZeroErr eRob 70F Module d'Articulation à Cylindre Droit avec Options CANopen/EtherCAT
ZeroErr eRob 70F Module d'Articulation à Cylindre Droit avec Options CANopen/EtherCAT
ZeroErr
Prix régulier
$1,667.00 USD
Prix régulier
Prix de vente
$1,667.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
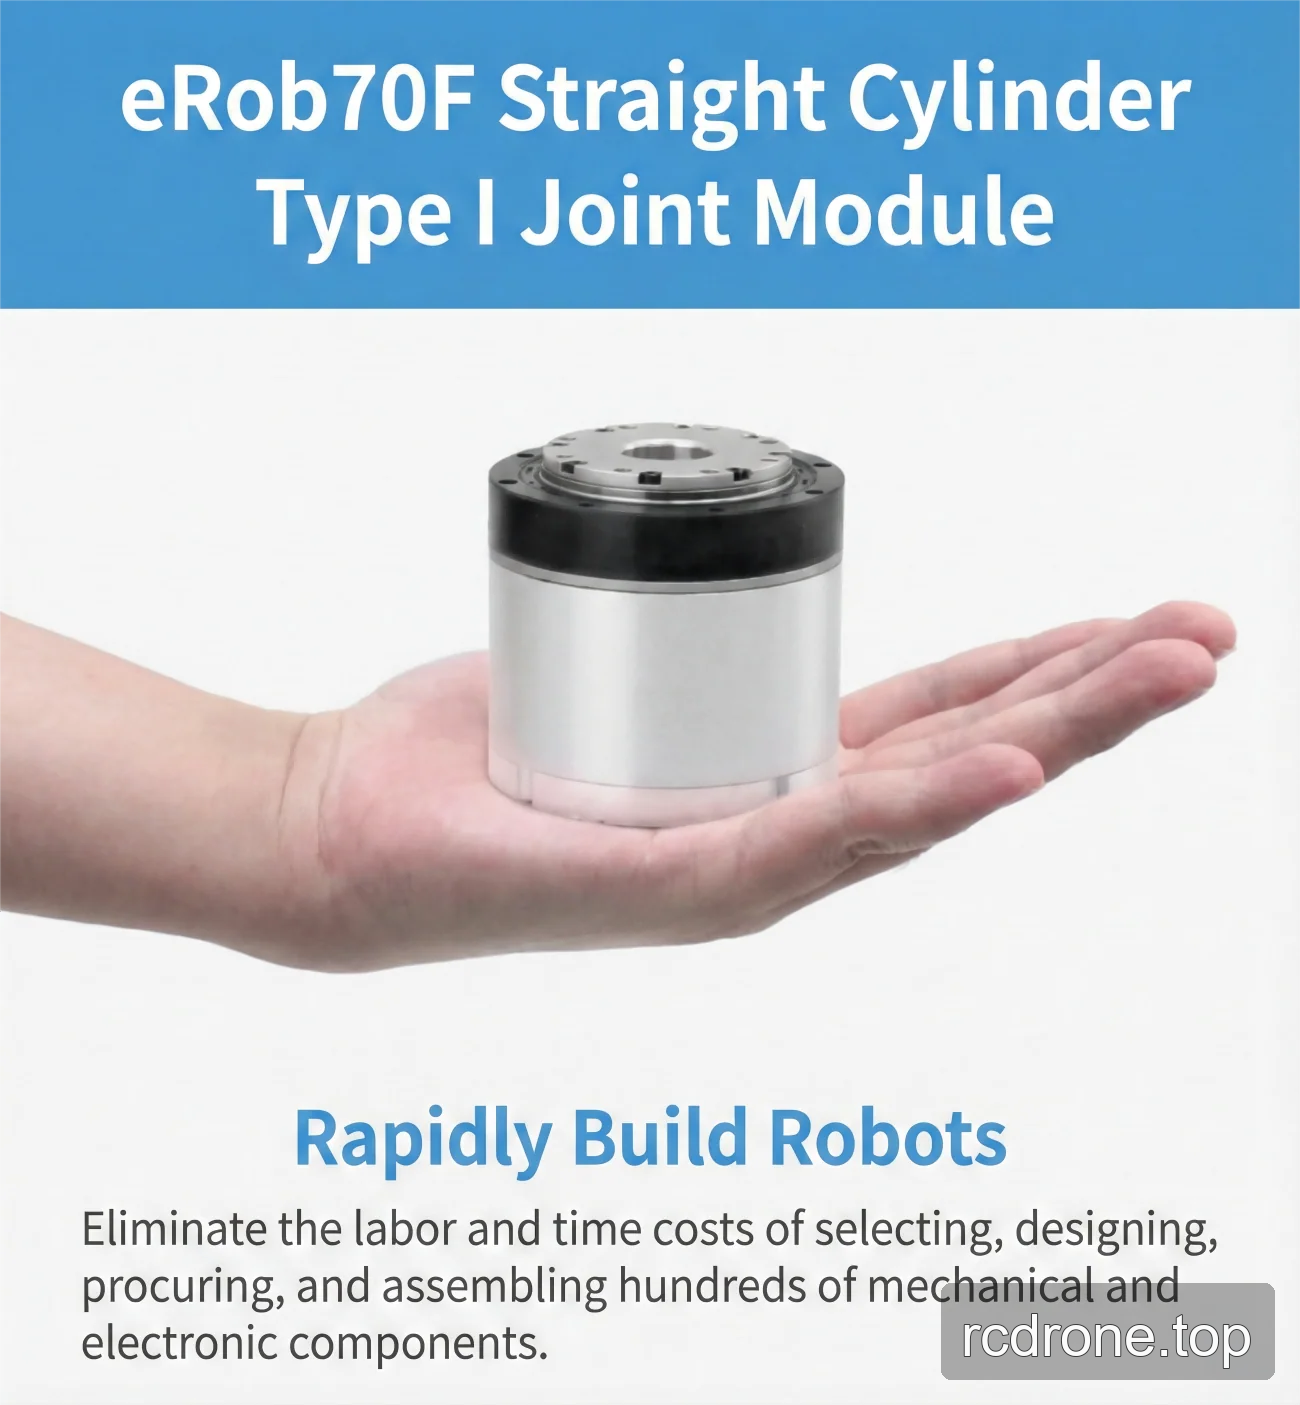
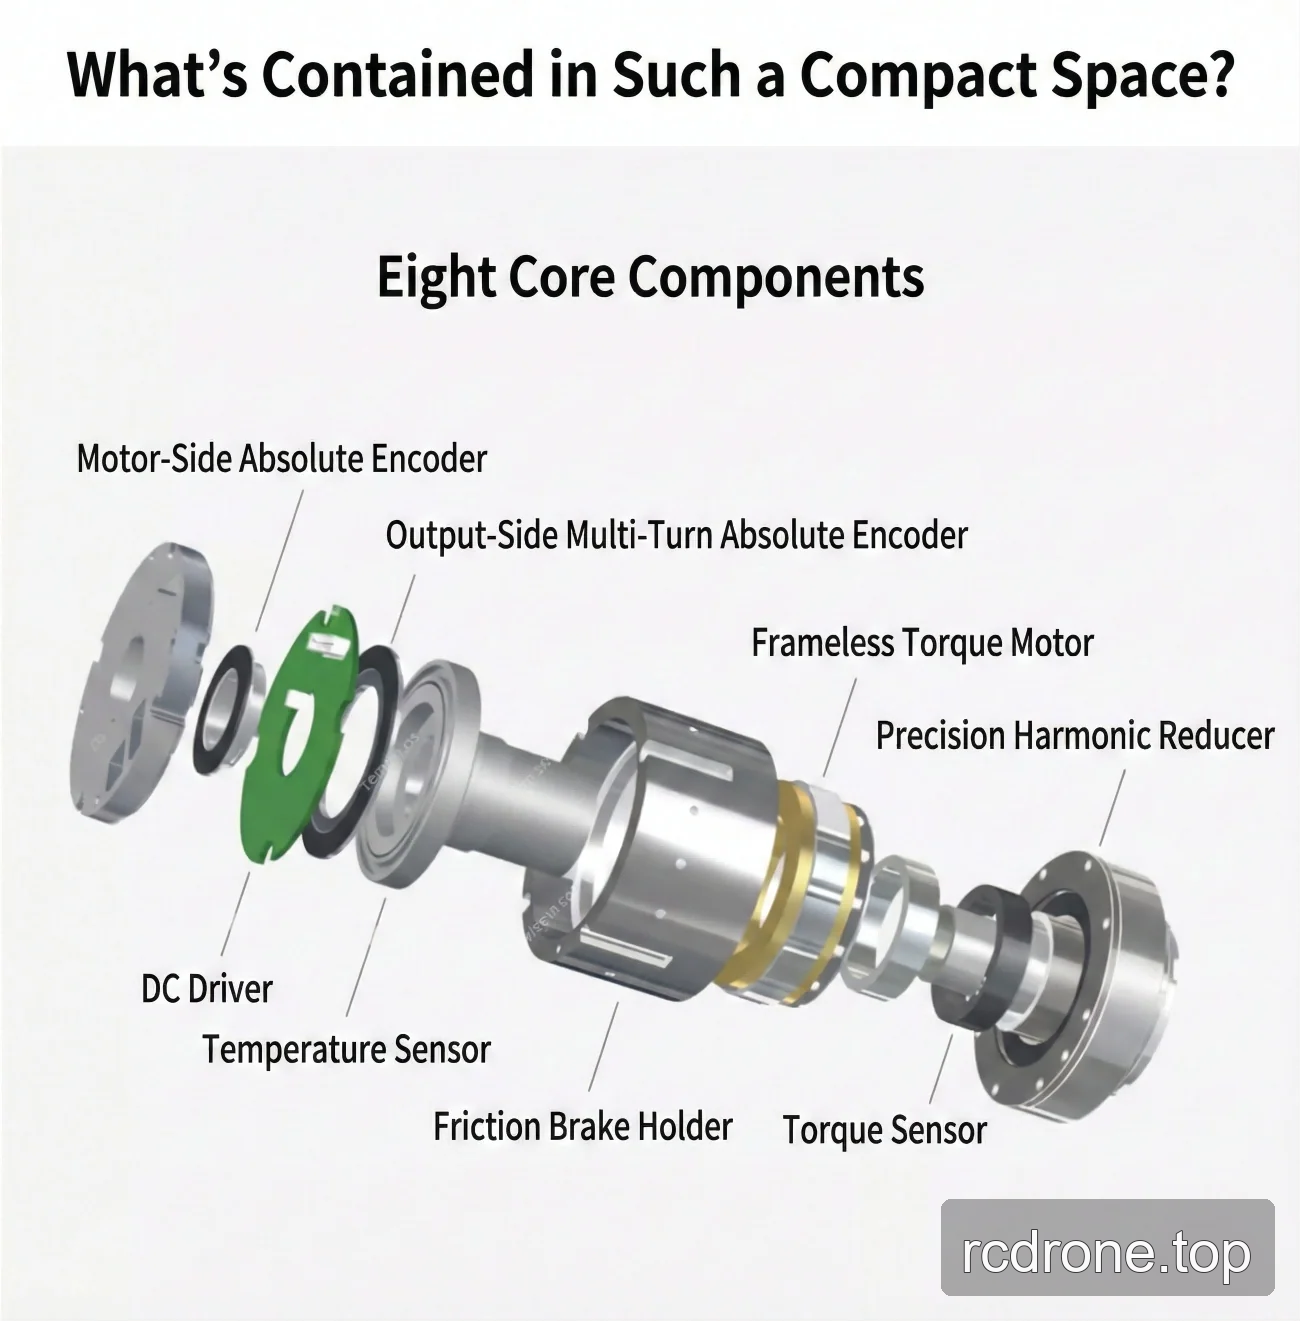
Le ZeroErr eRob 70F est un module de joint de type I à cylindre droit proposé avec des versions CANopen ou EtherCAT, des configurations avec ou sans frein, des sélections de rapport de réduction et des sélections de multi-tours/torque.
Caractéristiques
- Sélections de version : eRob 70F (CANopen avec frein), eRob 70F (CANopen sans frein), eRob 70F (EtherCAT avec frein) et eRob 70F (EtherCAT sans frein).
- Sélections de rapport de réduction : 50, 80 ou 100.
- Sélections de multi-tours et de couple : Sans multi-tours et sans couple ; Sans multi-tours et avec couple ; Avec multi-tours et sans couple ; ou Avec multi-tours et avec couple.
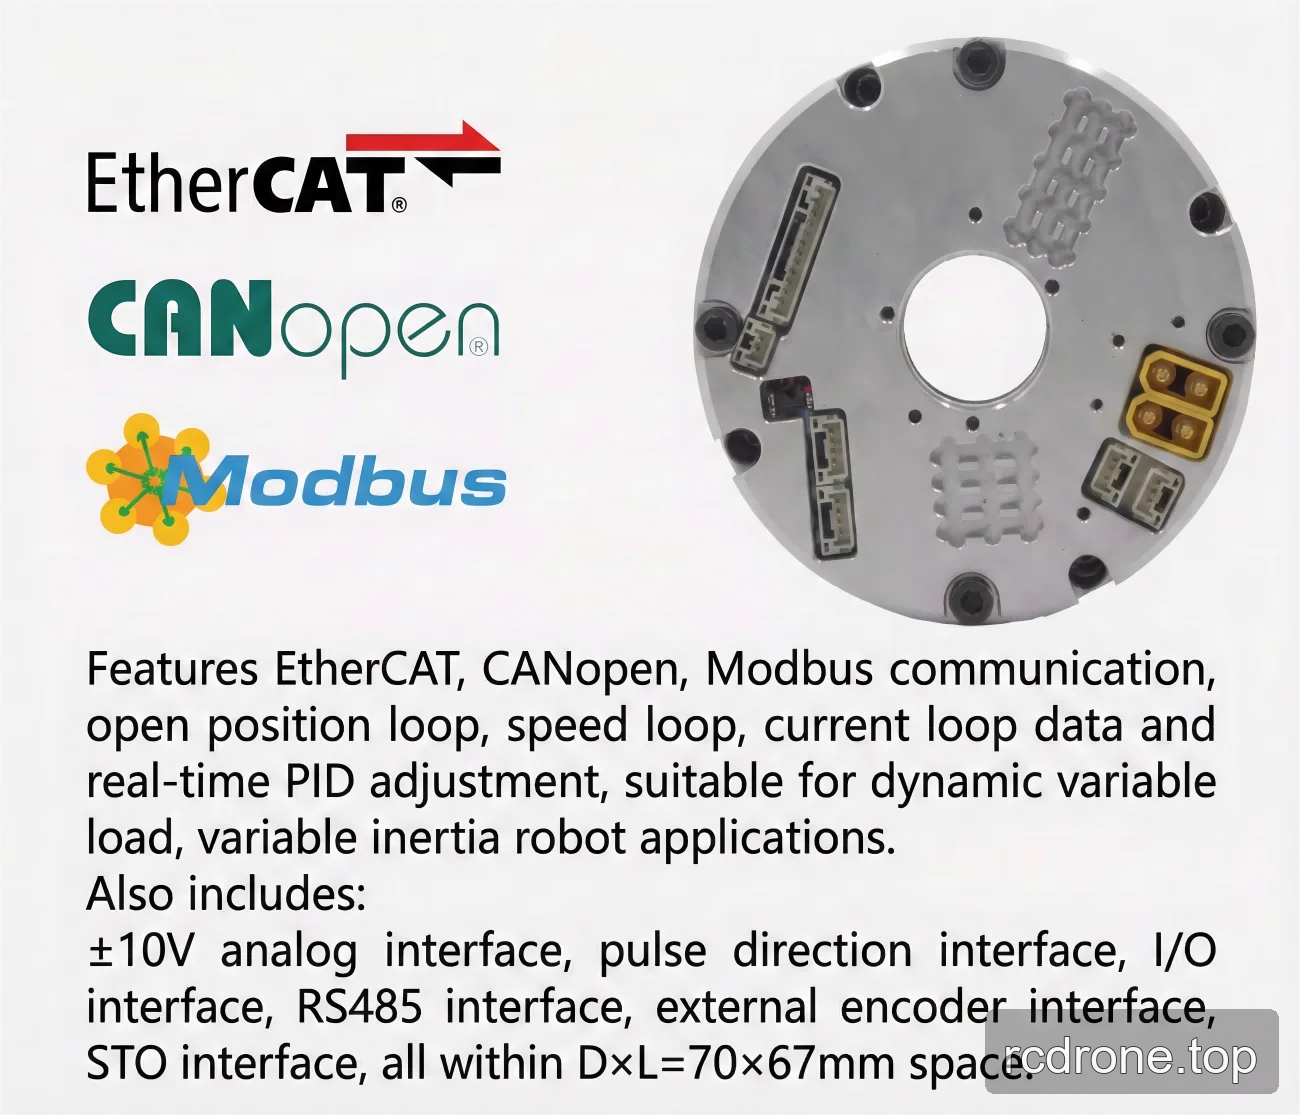
- Type de communication indiqué comme EtherCAT / CANopen / Modbus.
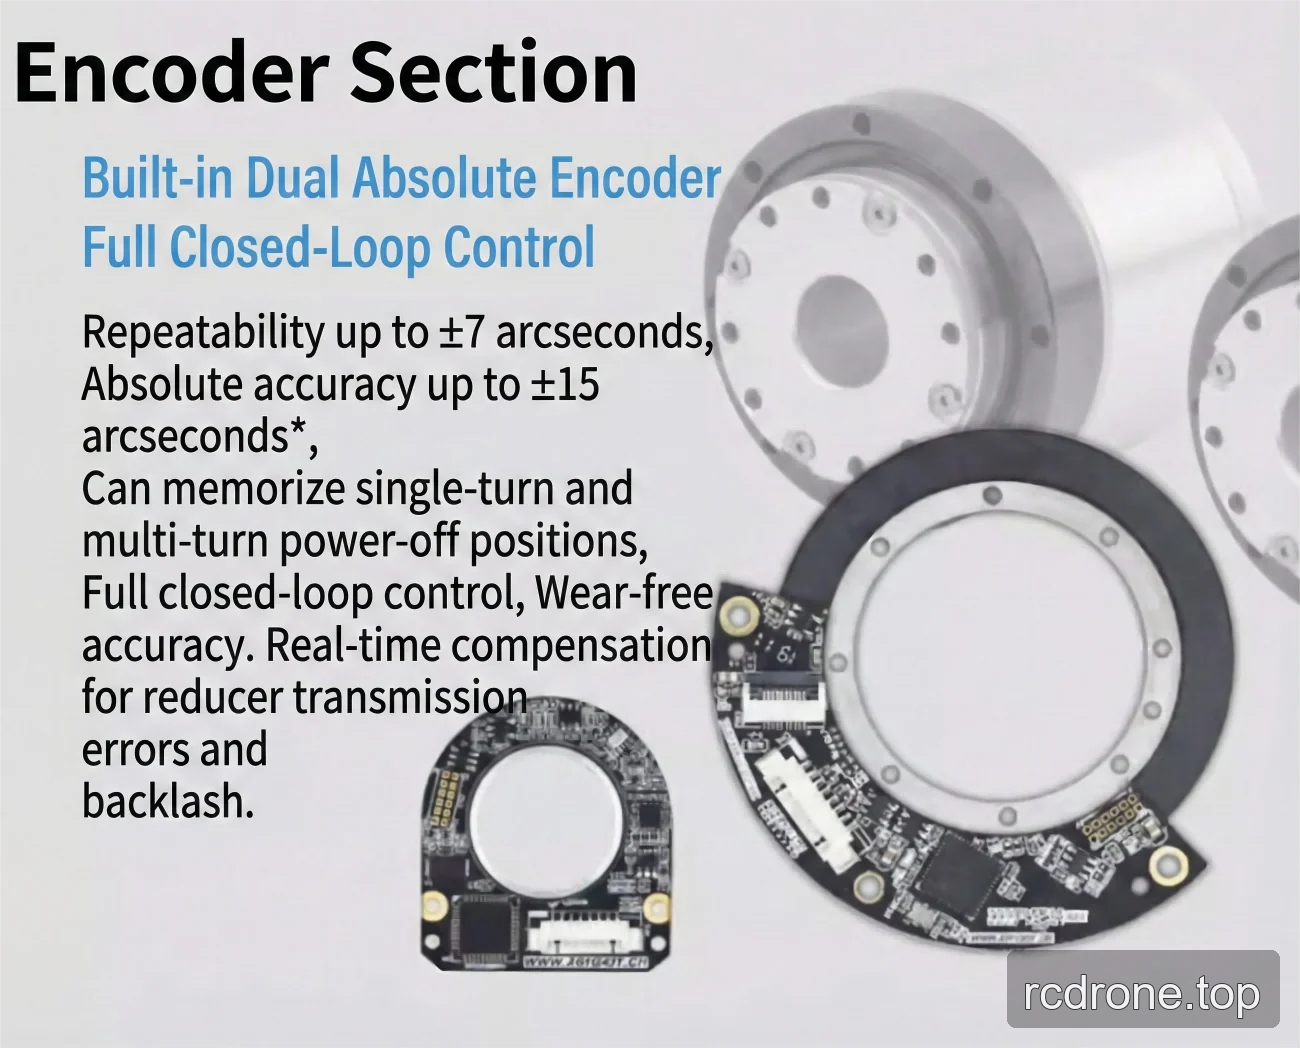
- Résolution de l'encodeur de sortie : 19 bits.
- Répétabilité/précision : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc.
- Interfaces optionnelles répertoriées pour les versions d'actionneur rotatif EtherCAT et CANopen : RS485, Pulse/DIR, I/O, ±10 V Analogique, et STO.
Spécifications
| Rapport de réduction d'engrenage à onde de contrainte | 14-50 Ultra-plat | 14-80 Ultra-plat | 14-100 Ultra-plat |
|---|---|---|---|
| Couple de pointe pour le démarrage et l'arrêt (Nm) | 12 | 16 | 19 |
| Valeur maximale admissible au couple de charge moyen (Nm) | 4.8 | 7.7 | 7.7 |
| Couple nominal (Nm) | 3.7 | 5.4 | 5.4 |
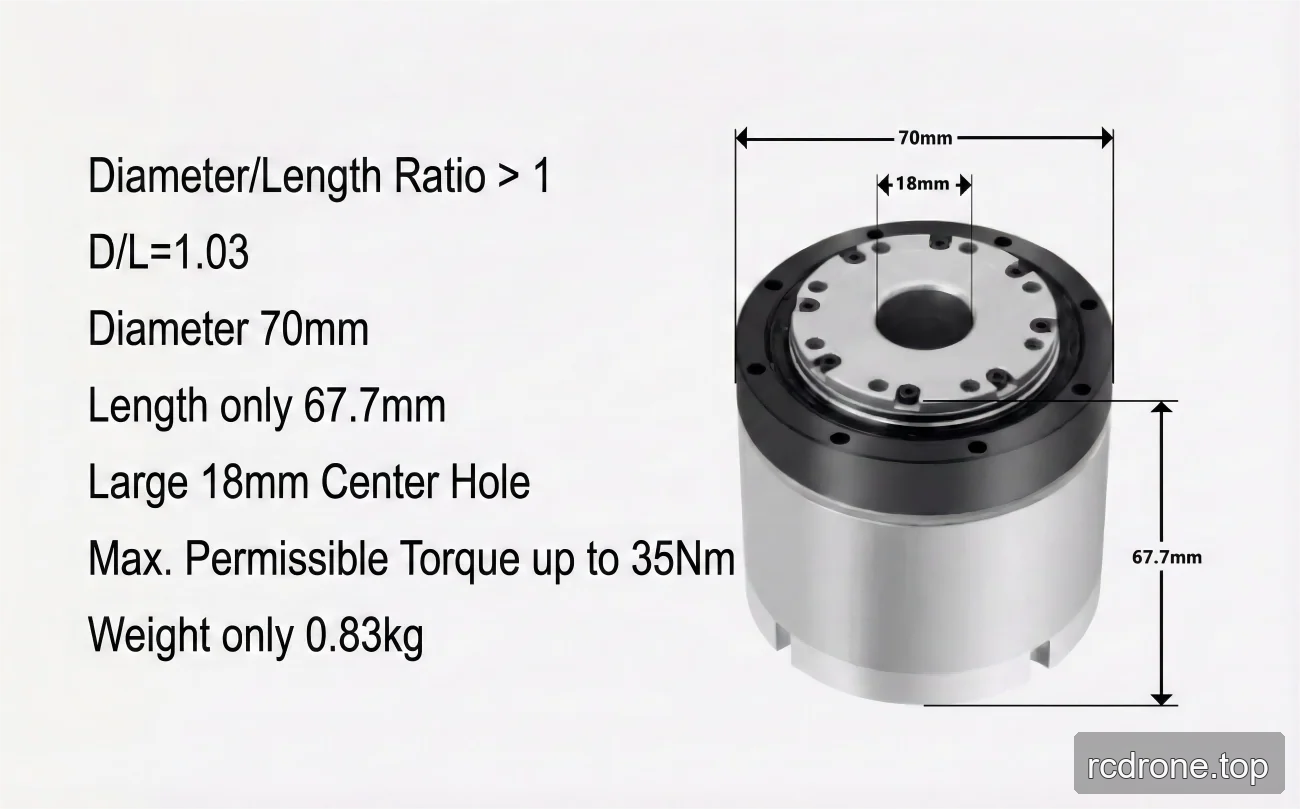
| Couple momentané maximal admissible (Nm) | 23 | 35 | 35 |
| Max.vitesse de rotation de sortie (RPM) | 60 | 37.5 | 30 |
| Motor puissance (W) | 75 | 75 | 75 |
| Tension d'entrée de puissance (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Inertie de sortie de l'engrenage à onde de contrainte (g-mm²) | 54030 | 54030 | 54030 |
| Masse de sortie de l'engrenage à onde de contrainte (kg) | 0.13 | 0.13 | 0.13 |
| Diamètre extérieur × longueur | 70 × 60.4 mm | 70 × 60.4 mm | 70 × 60.4 mm |
| Inertie d'entrée de l'engrenage à onde de contrainte (g-mm²) | 43656 | 43656 | 43656 |
| Masse d'entrée de l'engrenage à onde de contrainte (kg) | 0.15 | 0.15 | 0.15 |
| Poids (kg) | 0.77 | 0.77 | 0.77 |
| Paramètres communs | ID : 18 mm, Grille IP : IP54*, Modèle de frein : frein à friction | ID : 18 mm, Grille IP : IP54*, Modèle de frein : frein à friction | ID : 18 mm, Grille IP : IP54*, Modèle de frein : frein à friction |
| Dispositif optionnel | Type de communication : EtherCAT / CANopen / Modbus ; Résolution de l'encodeur de sortie : 19 bits ; Répétabilité/Précision : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc. | Type de communication : EtherCAT / CANopen / Modbus ; Résolution de l'encodeur de sortie : 19 bits ; Répétabilité/Précision : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc. | Type de communication : EtherCAT / CANopen / Modbus ; Résolution de l'encodeur de sortie : 19 bits ; Répétabilité/Précision : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc. |
| Actionneur rotatif version EtherCAT | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V Analogique et STO. | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V Analogique et STO. | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V Analogique et STO. |
| Actionneur rotatif version CANopen | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V Analogique et STO. | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V Analogique et STO. | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V Analogique et STO. |
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Téléchargements
- EROB70F I Series CANopen — Dessin d'installation (PDF)
- EROB70F I Series EtherCAT — Modèle 3D (STEP)
- EROB70F I Series CANopen — Modèle 3D (PDF)
- EROB70F I Series CANopeng CANopen — Modèle 3D (STEP)
- EROB70F I Series EtherCAT dessin d'installation — Dessin d'installation (PDF)
- EROB70F I Series CANopen dessin d'installation — Dessin d'installation (PDF)
Détails visuels
Vidéo du produit
Vues du produit
Dimensions et construction
Caractéristiques et design
Interfaces et connexions