


ZeroErr eRob 80 I Actionneur d'articulation robotique, CANopen/EtherCAT, rapports de réduction 50–120
ZeroErr eRob 80 I Actionneur d'articulation robotique, CANopen/EtherCAT, rapports de réduction 50–120
ZeroErr
Prix régulier
$1,771.00 USD
Prix régulier
Prix de vente
$1,771.00 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
Le ZeroErr eRob 80 I est un actionneur de joint robot moteur disponible en versions CANopen et EtherCAT, avec des configurations de frein, de rapport de réduction et de multi-tours/torque sélectionnables.
Caractéristiques
- Sélections de versions CANopen et EtherCAT.
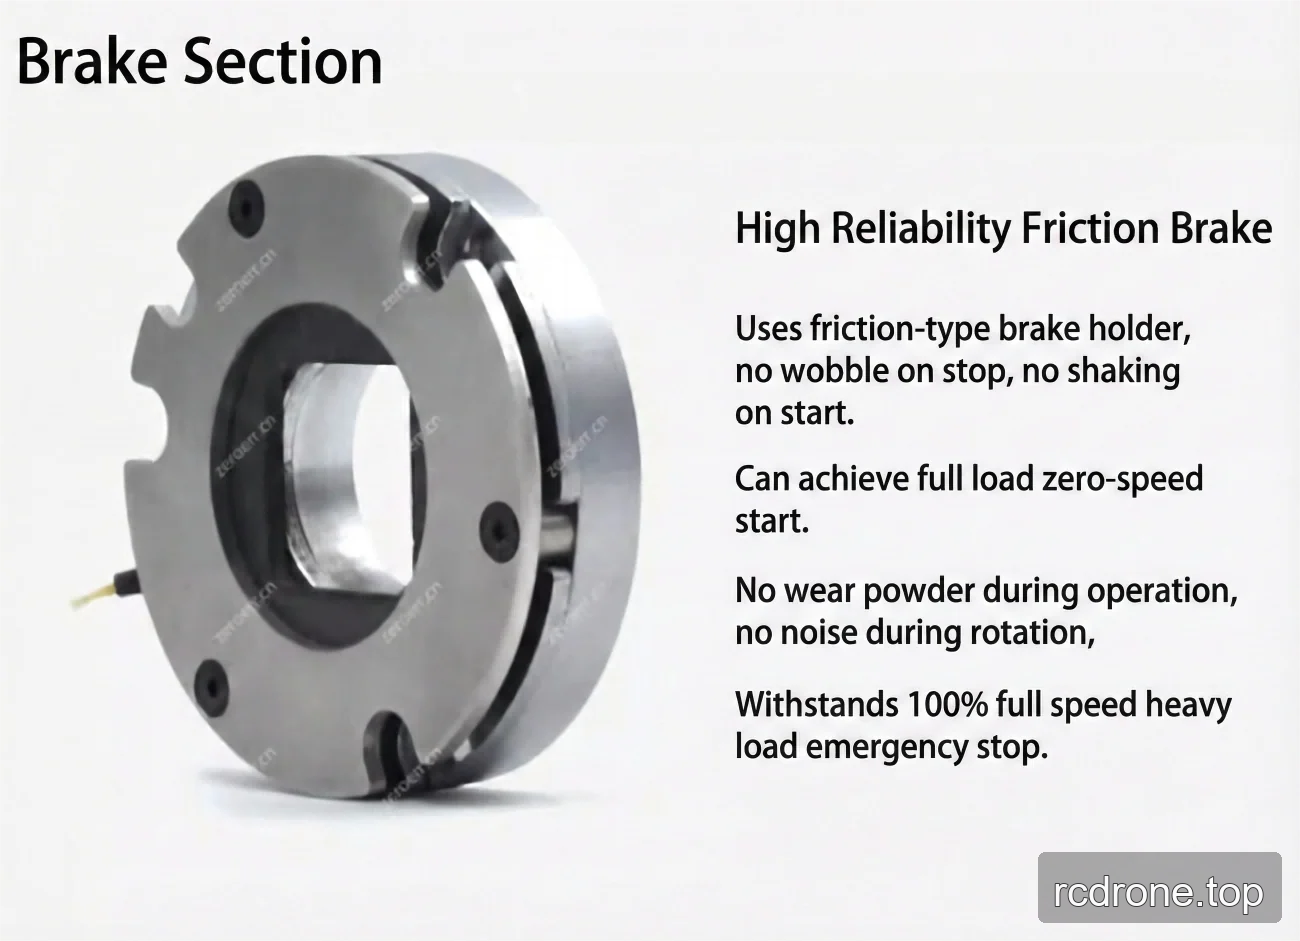
- Sélections de versions avec et sans frein ; le modèle de frein répertorié est un frein à friction.
- Rapports de réduction sélectionnables de 50, 80, 100 et 120.
- Configurations de multi-tours et de couple sélectionnables.
- Types de communication d'appareils optionnels répertoriés comme EtherCAT, CANopen et Modbus.
- Résolution de l'encodeur de sortie : 19 bits.
- Pour les versions d'actionneur rotatif EtherCAT et CANopen, les interfaces optionnelles sont RS485, Pulse/DIR, I/O, ±10 V analogique et STO.
Spécifications
Options de configuration
| Sélection | Valeurs disponibles |
|---|---|
| Version | eRob 80 I (CANopen avec frein); eRob 80 I (CANopen sans frein); eRob 80 I (EtherCAT avec frein); eRob 80 I (EtherCAT sans frein) |
| Rapport de réduction | 50; 80; 100; 120 |
| Multi-tour et couple | Sans multi-tour et sans couple; Sans multi-tour et avec couple; Avec multi-tour et sans couple; Avec multi-tour et avec couple |
Performance du rapport d'engrenage à onde de contrainte
| Paramètre | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Couple de pointe pour le démarrage et l'arrêt (Nm) | 44 | 56 | 70 | 70 |
| Max. admissiblevaleur au couple de charge moyen (Nm) | 34 | 35 | 51 | 51 |
| Couple nominal (Nm) | 21 | 29 | 31 | 31 |
| Couple momentané maximal admissible (Nm) | 91 | 113 | 143 | 112 |
| Vitesse de rotation maximale de sortie (RPM) | 60 | 37.5 | 30 | 25 |
| Puissance du moteur (W) | 126 | |||
| Tension d'alimentation (V) | 48 V (±10%) | |||
| Inertie de sortie de l'engrenage à onde de contrainte (g·mm²) | 143080 | |||
| Masse de sortie de l'engrenage à onde de contrainte (kg) | 0.227 | |||
| Diamètre extérieur × longueur | 80 × 64,2 mm | |||
| Inertie d'entrée du réducteur à onde de contrainte (g·mm²) | 41815 | |||
| Masse d'entrée du réducteur à onde de contrainte (kg) | 0,148 | |||
| Poids (kg) | 1,03 | |||
| Paramètres communs | ID : 18 mm ; Grille IP : IP54* ; Modèle de frein : frein à friction | |||
| Dispositif optionnel | Type de communication : EtherCAT / CANopen / Modbus ; Résolution de l'encodeur de sortie : 19 bits ; Répétabilité/Précision : ±7/±15 secondes d'arc ou ±10/±25 secondes d'arc. | |||
| Version EtherCAT de l'actionneur rotatif | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V Analogique et STO. | |||
| Version CANopen de l'actionneur rotatif | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V Analogique et STO. | |||
Téléchargements
- EROB70F I Series CANopen EROB80I — Dessin d'installation (PDF)
- EROB80I I Series EtherCAT — Modèle 3D (ZIP)
- EROB70F I Series CANopen — Modèle 3D (PDF)
- EROB80I I Series CANopen — Modèle 3D — Fichier STEP (ZIP)
- EROB80I I Series EtherCAT dessin d'installation — Dessin d'installation (PDF)
- EROB80I I Series CANopen dessin d'installation — Dessin d'installation (PDF)
Applications
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
Détails visuels
Vidéo du produit
Vues du produit

Dimensions et construction
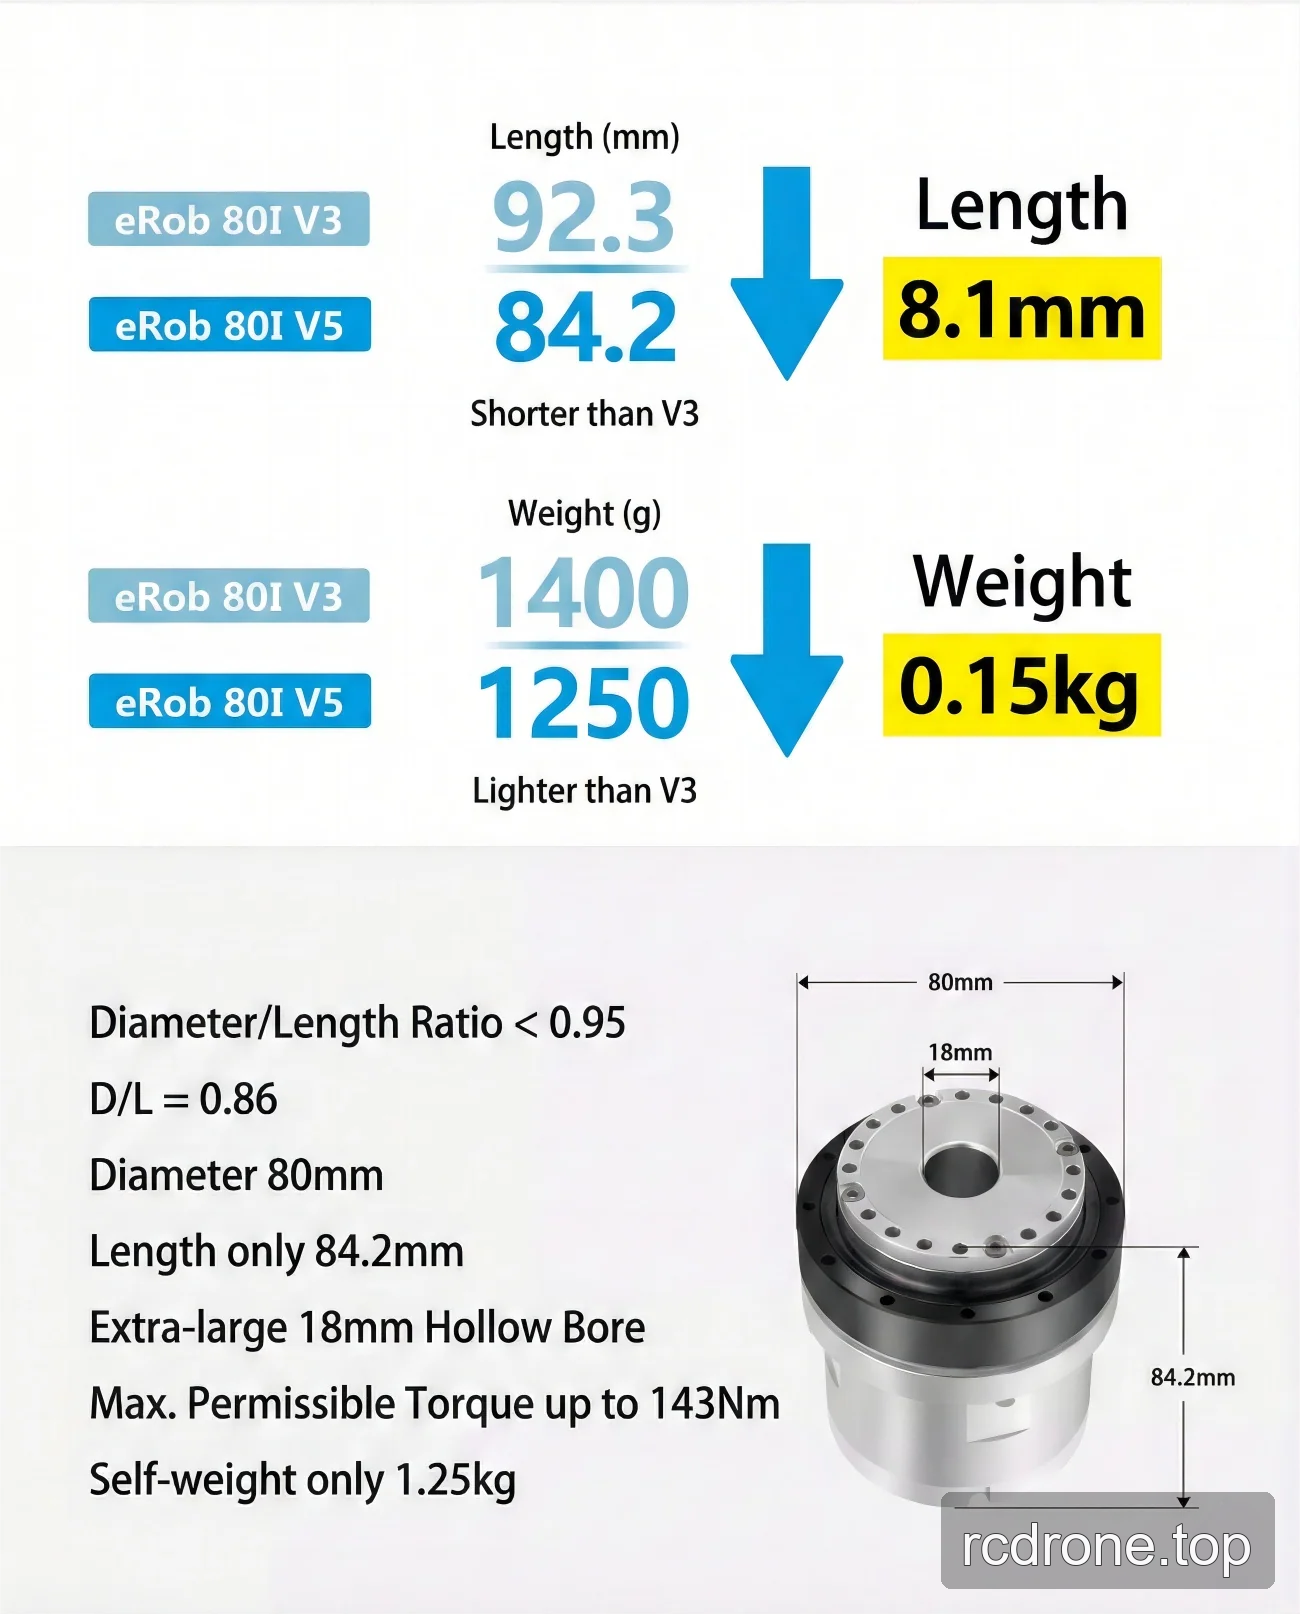
Options et comparaison de modèles

Caractéristiques et design

Interfaces et Connexions

Spécifications et Performance

Exemples d'Application



