ZeroErr eRob 80 T Actionneur d'Articulation Robotique, EtherCAT/CANopen, Options de Capteur de Couple
ZeroErr eRob 80 T Actionneur d'Articulation Robotique, EtherCAT/CANopen, Options de Capteur de Couple
ZeroErr
Impossible de charger la disponibilité du ramassage


Aperçu
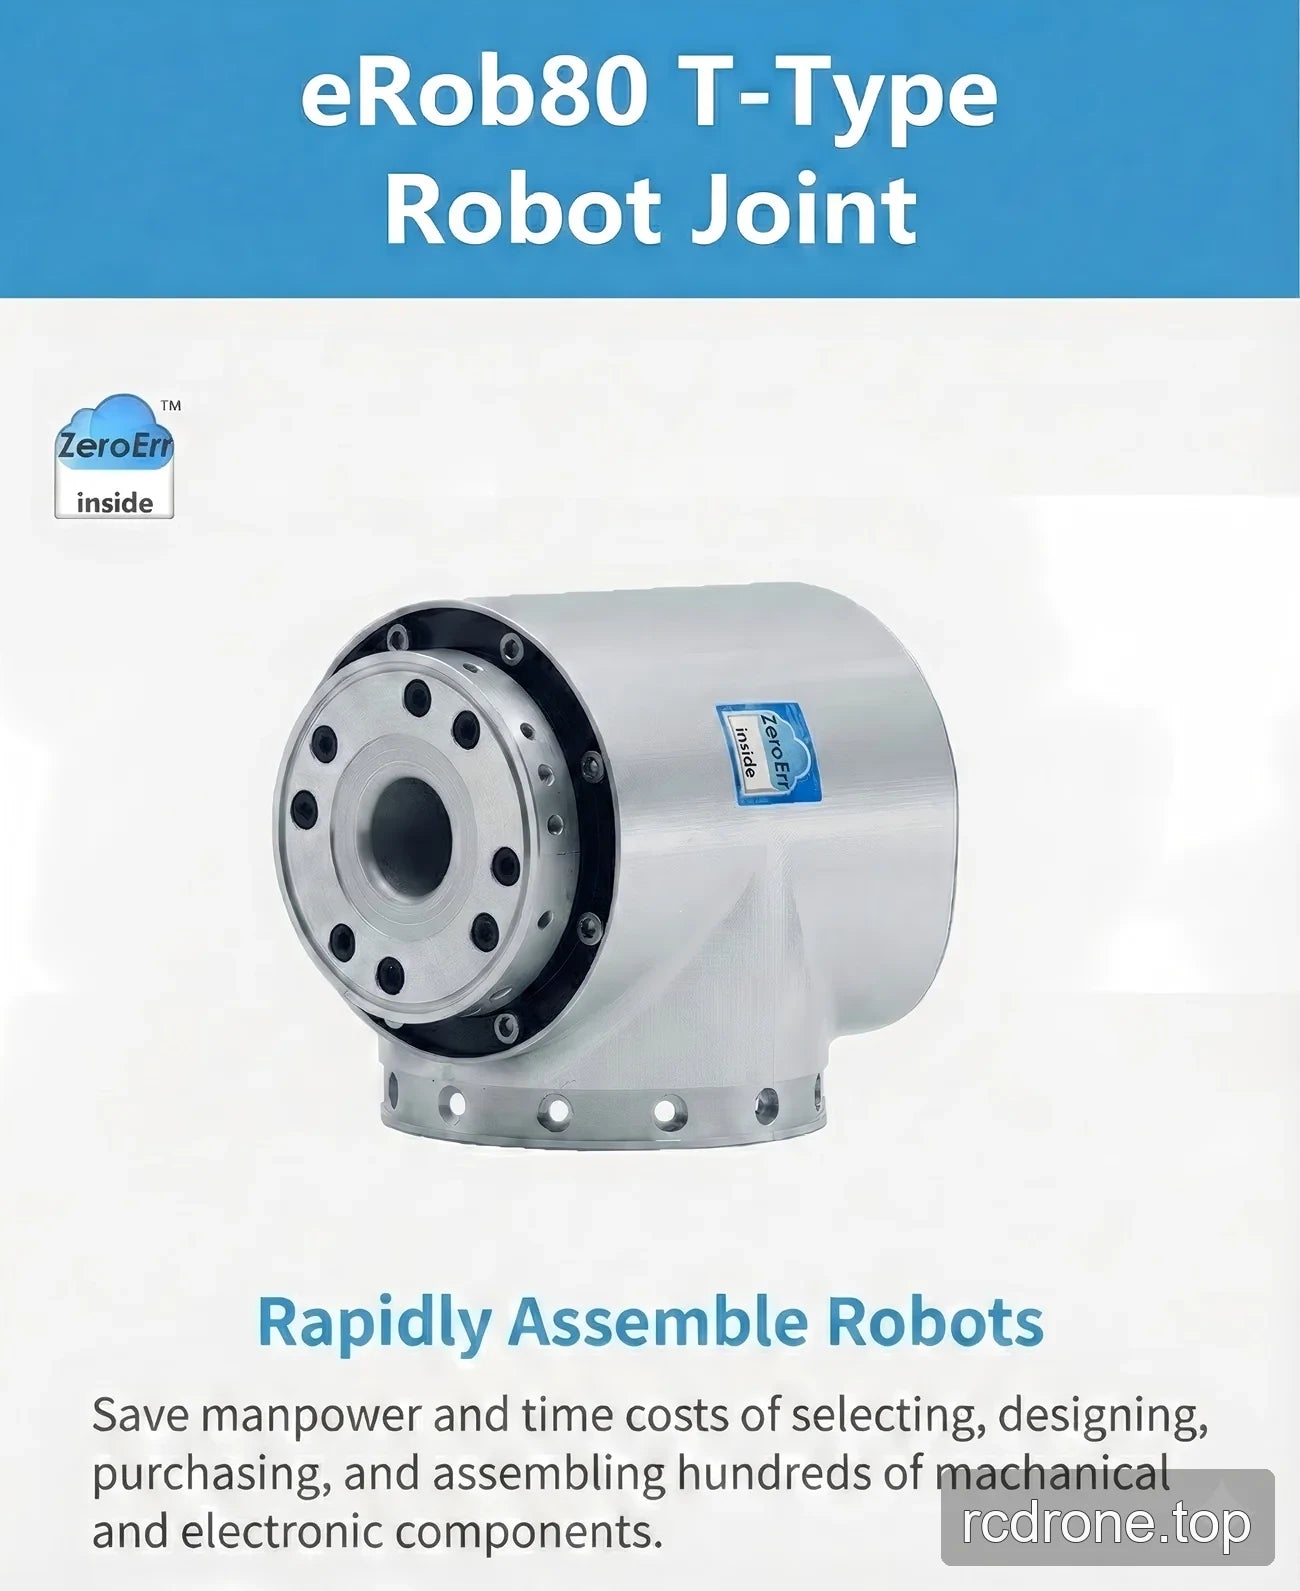
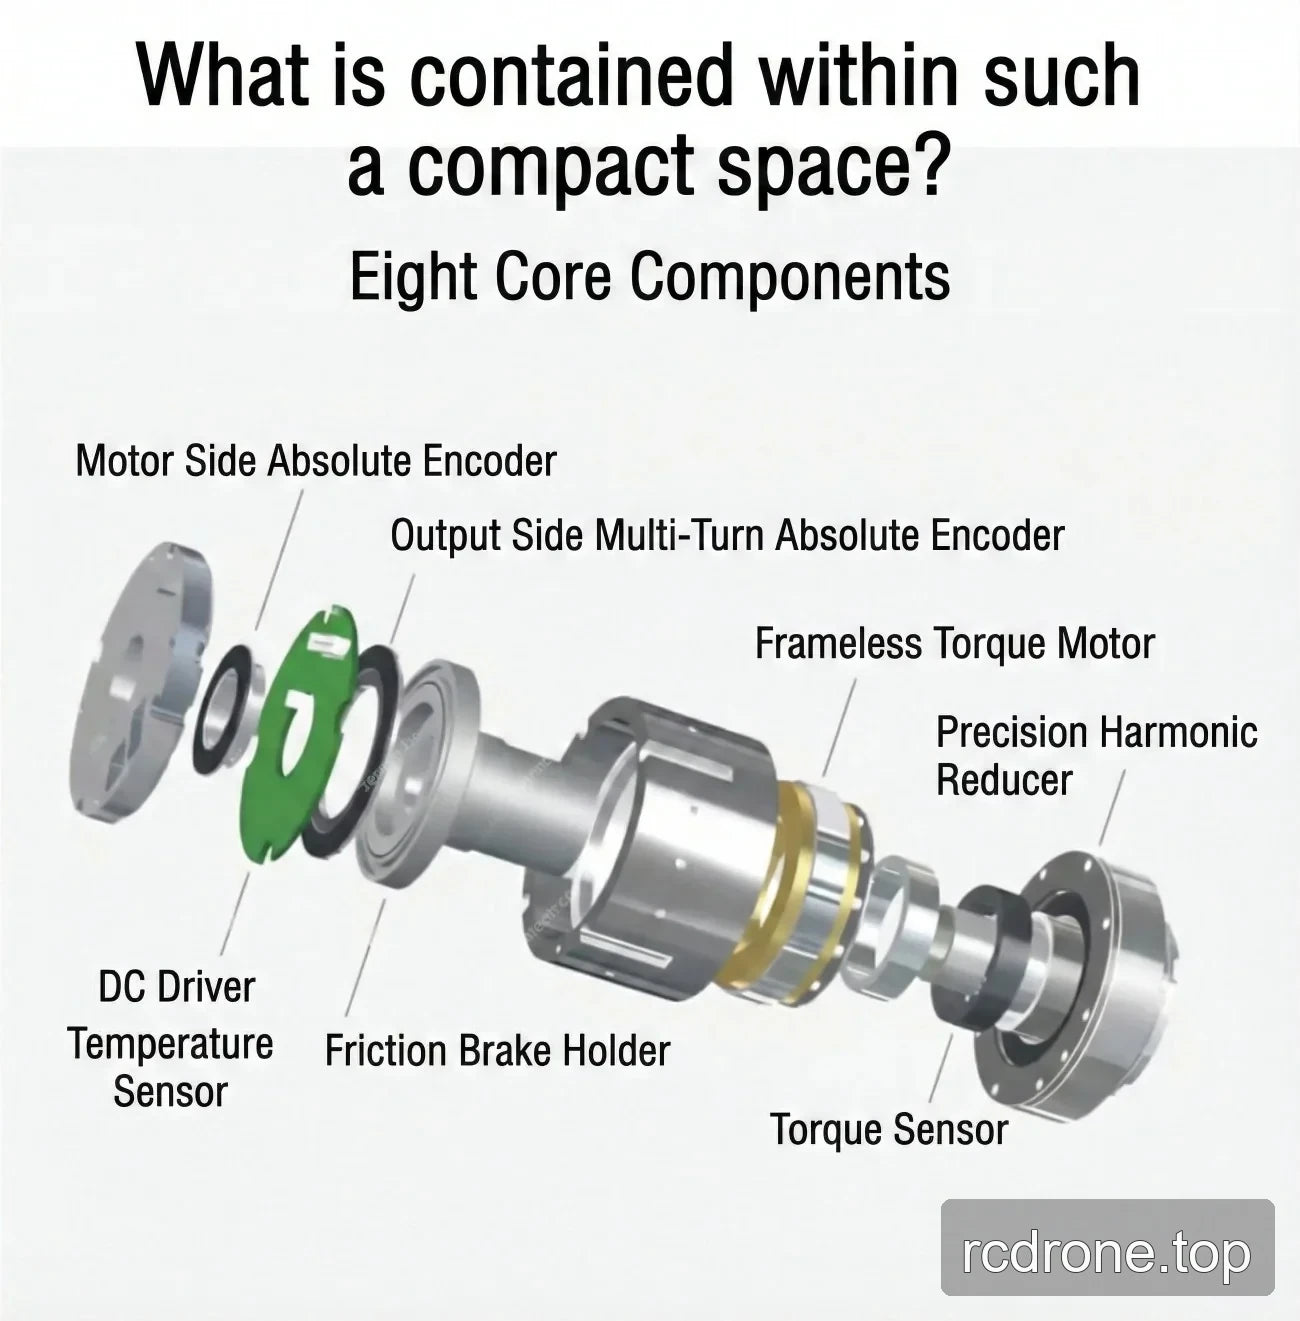
Le ZeroErr eRob 80 T est un actionneur de joint robotique de la famille avec des sélections de version EtherCAT ou CANopen, détection de couple en option, sélections de rapport de réduction et sélections de mémoire multi-boucle.
Caractéristiques
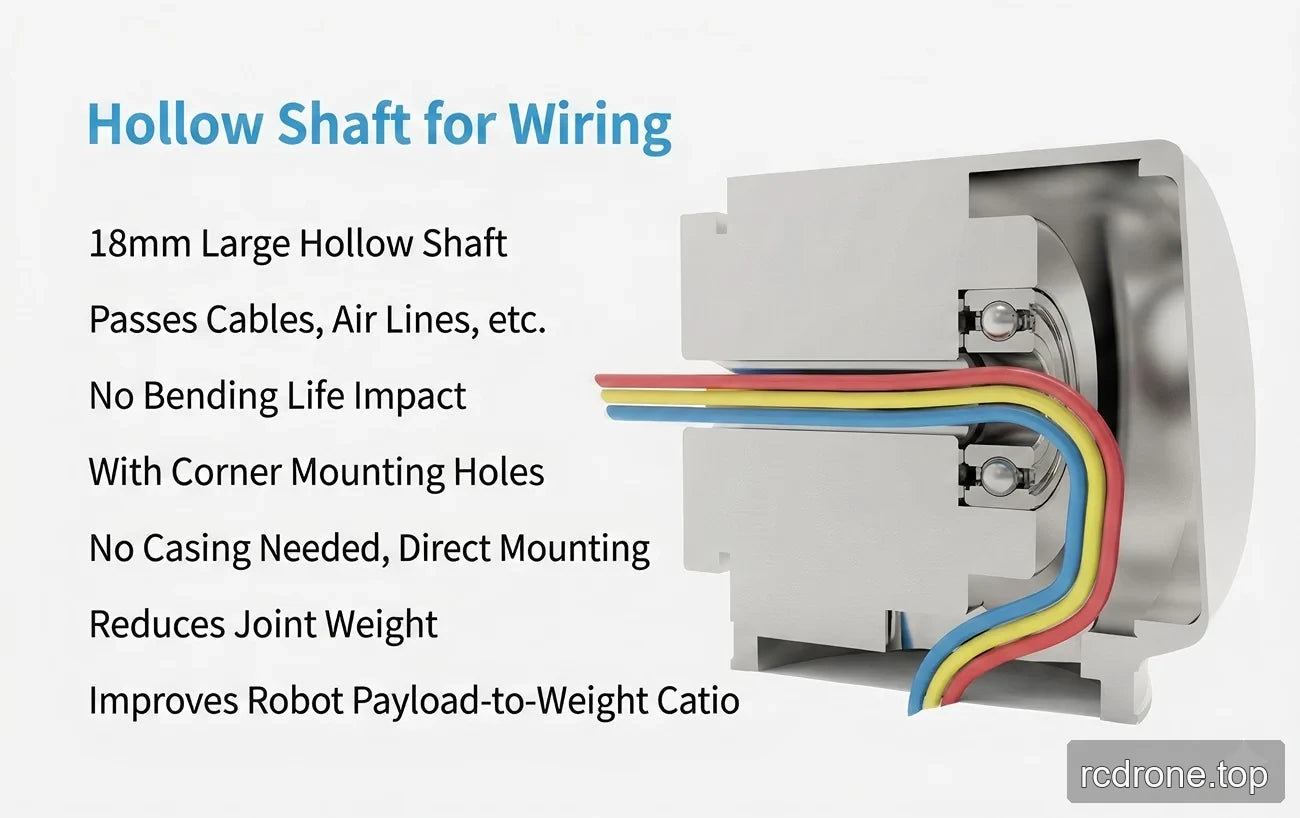
- Arbre creux de 18 mm pour le passage des câbles et des lignes d'air ; le passage est déclaré ne pas affecter la durée de vie en flexion.
- Orifices de montage d'angle et conception de montage direct.
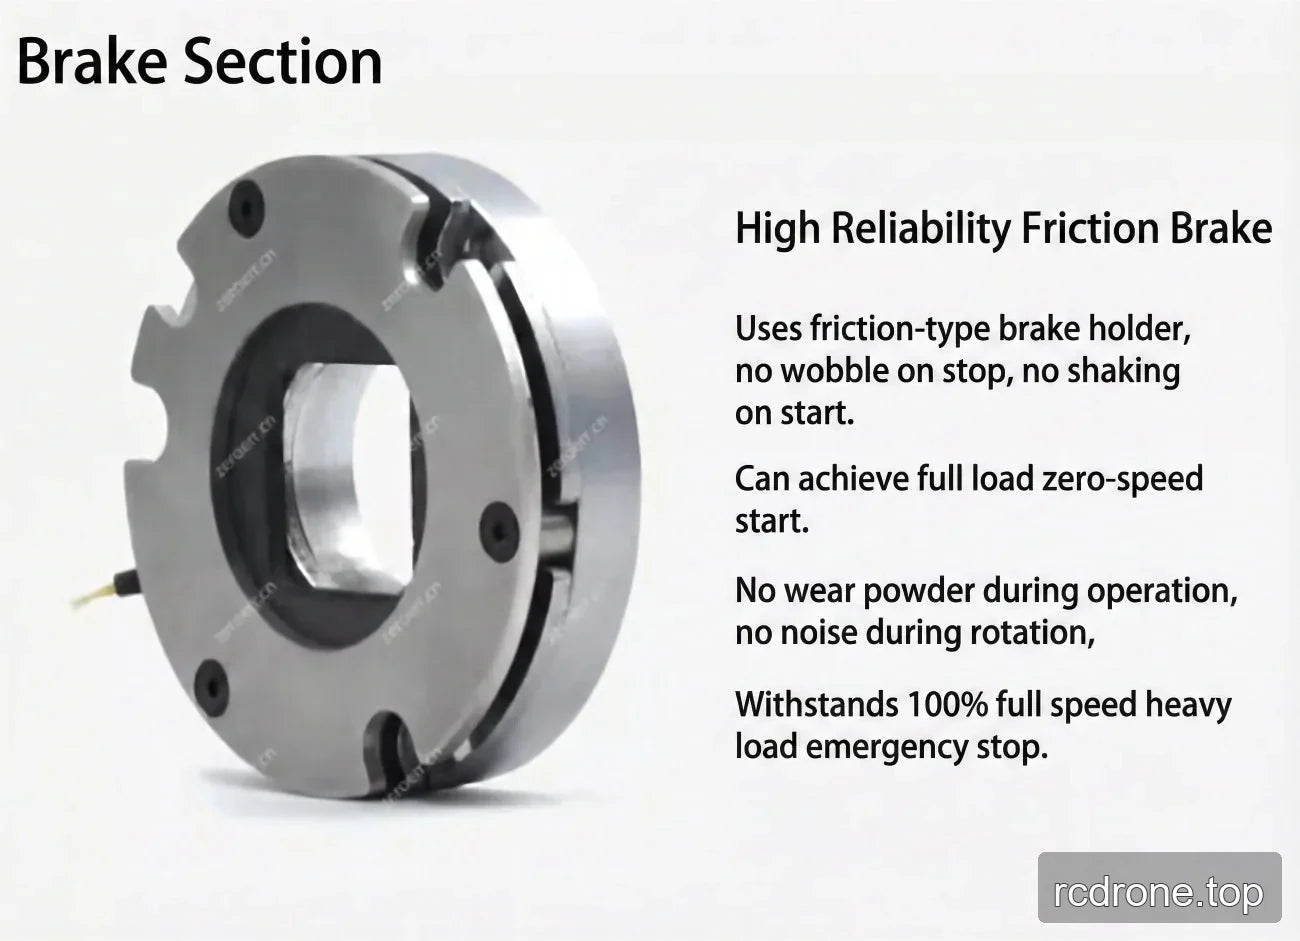
- Frein à friction.
Options de configuration
| Sélection | Étiquettes disponibles |
|---|---|
| Version | eRob 80 T (CANopen avec capteur de couple); eRob 80 T (CANopen sans capteur de couple); eRob 80 T (EtherCAT avec capteur de couple); eRob 80 T (EtherCAT sans capteur de couple) |
| Rapport de réduction | 50; 80; 100 |
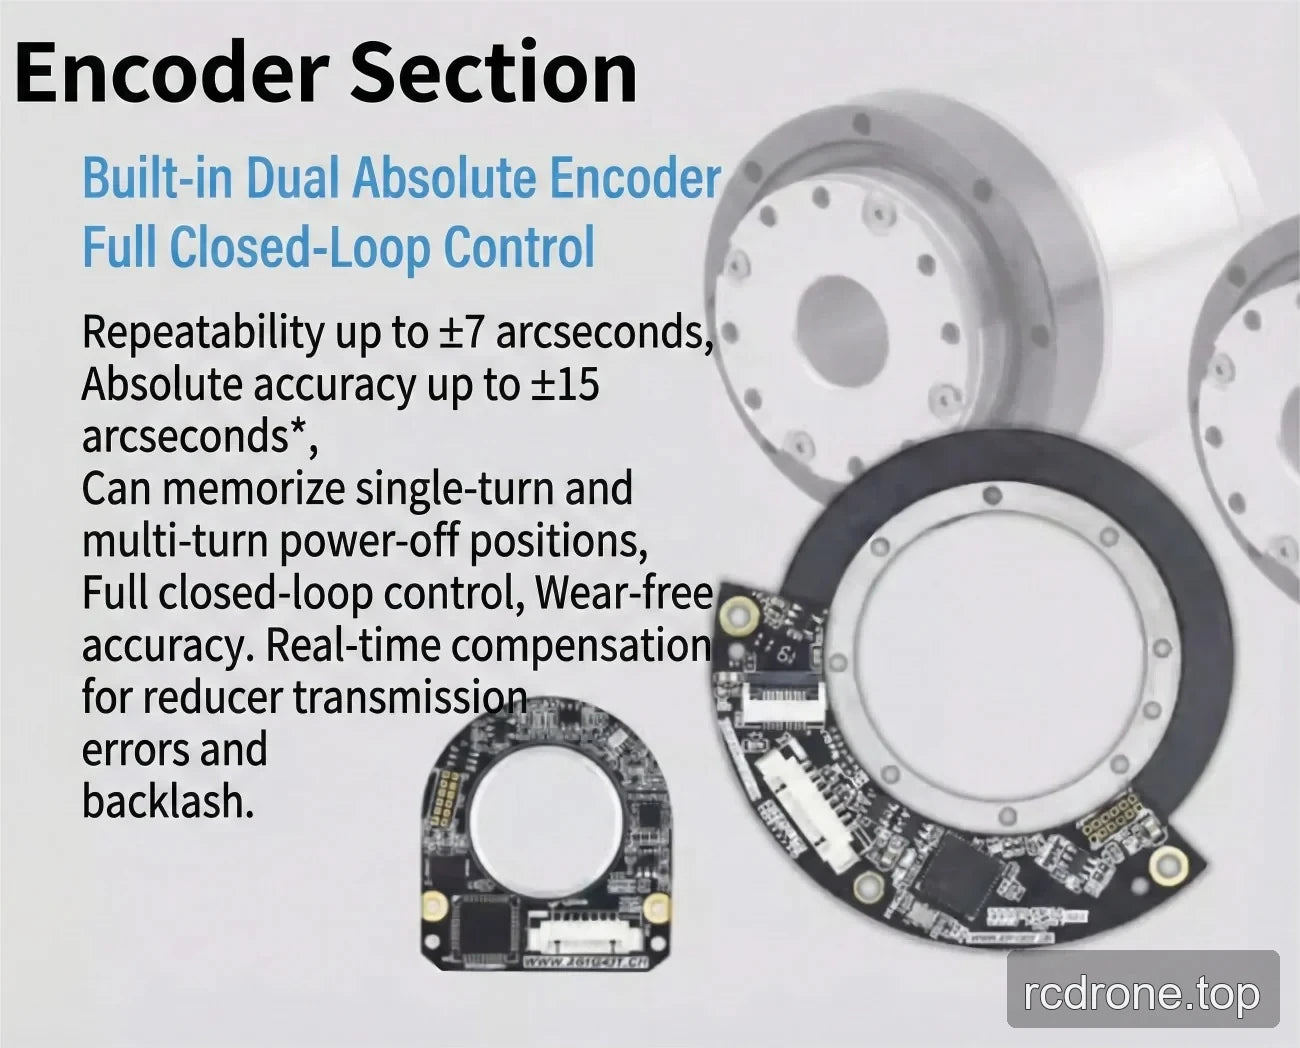
| Mémoire multi-boucle | Sans mémoire multi-boucle; Avec mémoire multi-boucle |
Les versions EtherCAT utilisent l'option de communication EtherCAT, et les versions CANopen utilisent l'option de communication CANopen. La sélection Avec mémoire multi-boucle est indiquée pour mémoriser les positions d'arrêt à un tour et à plusieurs tours.
Spécifications
| Paramètre | Valeur |
|---|---|
| Type de produit | actuateur de joint robotique eRob 80 Tactuator |
| Diamètre de l'arbre creux | 18 mm |
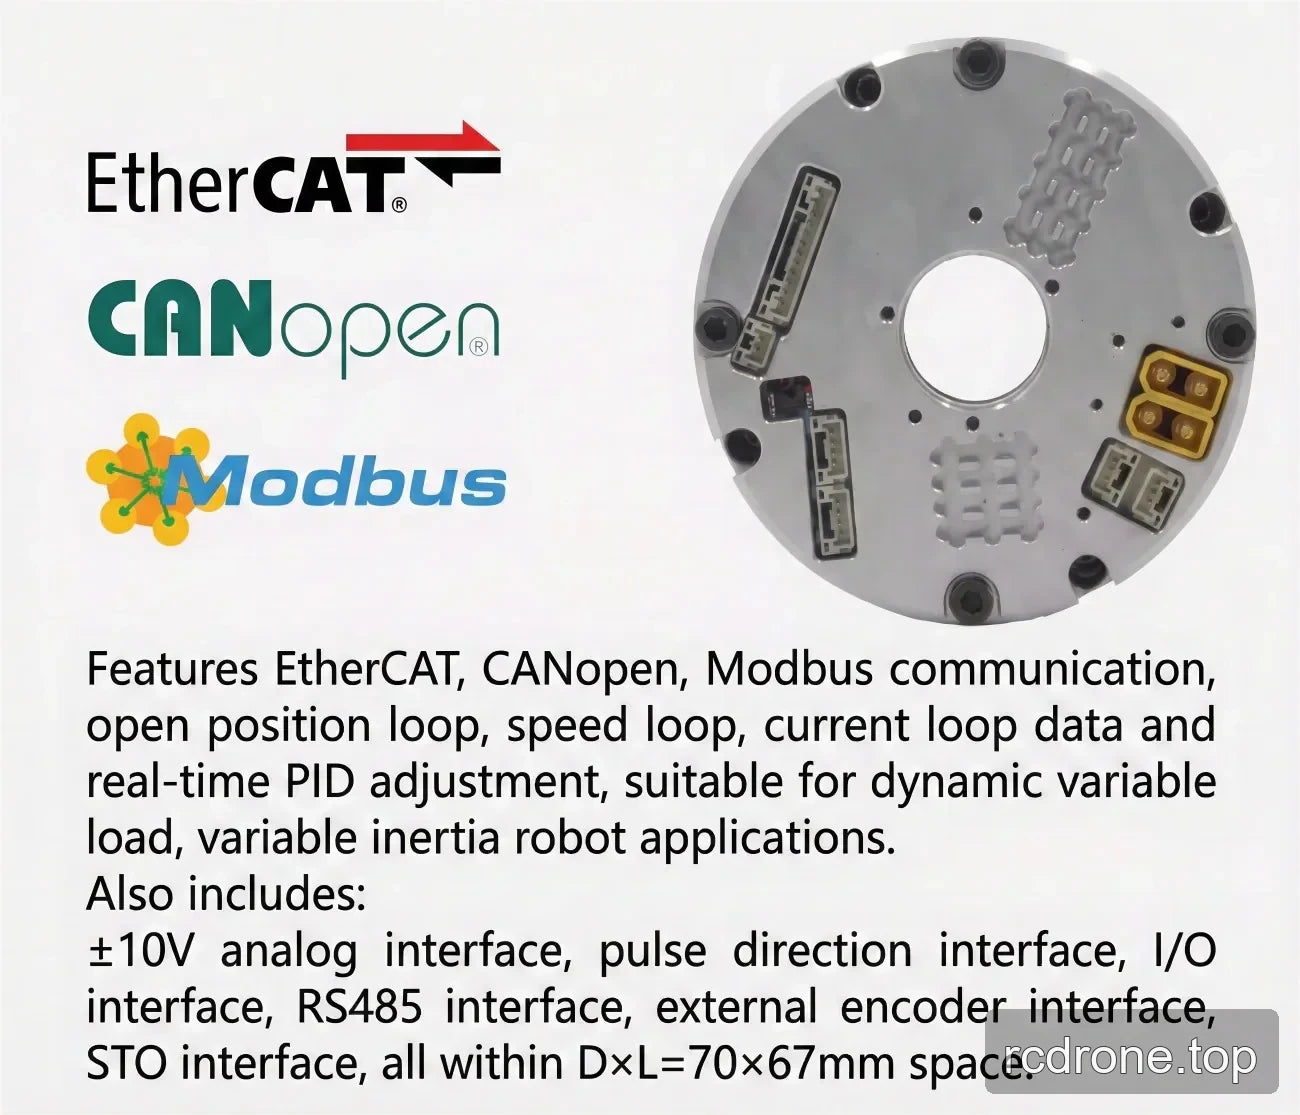
| Options de communication | EtherCAT ou CANopen, selon la version sélectionnée |
| Type de frein | Frein à friction |
Applications
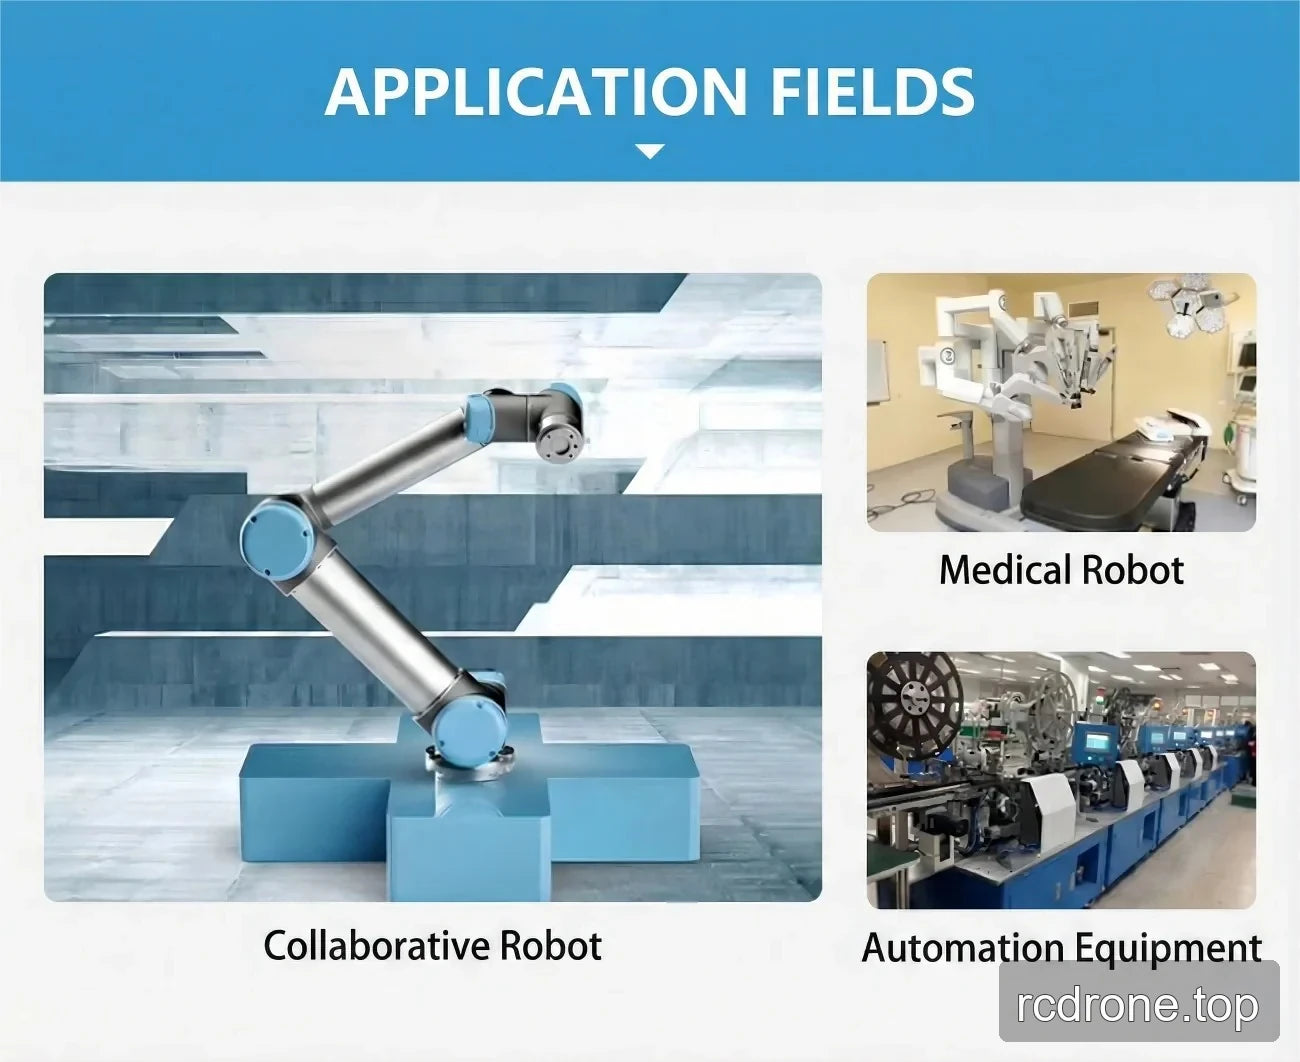
- Robots humanoïdes
- Bras robotiques
- Exosquelettes
- Robots quadrupèdes
- Véhicules AGV
- Robots ARU
- Robots collaboratifs
- Robots médicaux
- Équipements d'automatisation
Documents
EROB170I I Series EtherCAT eRob80T — Modèle 3D (ZIP)
EROB170I I Series EtherCAT — Modèle 3D (ZIP)
EROB80 T Series EtherCAT — Modèle 3D — Fichier STEP (ZIP)
EROB80 T Series CANopen — Modèle 3D — Fichier STEP (ZIP)
EROB80 T Series EtherCAT dessin d'installation — Dessin d'installation (PDF)
EROB80 T Series CANopen dessin d'installation — Dessin d'installation (PDF)
Détails visuels
Vidéo du produit
Vues du produit
Caractéristiques et design
Interfaces et connexions
Spécifications et Performance
Exemples d'Application