ZeroErr eRob 90 T Moteur d'articulation robotique, 48 V EtherCAT/CANopen, rapports 50/80/100
ZeroErr eRob 90 T Moteur d'articulation robotique, 48 V EtherCAT/CANopen, rapports 50/80/100
ZeroErr
Impossible de charger la disponibilité du ramassage


Aperçu
Le ZeroErr moteur de joint robotique eRob 90 T est proposé en versions CANopen ou EtherCAT, chacune sélectionnable avec ou sans capteur de couple. Sélectionnez un rapport de réduction de 50, 80 ou 100 et une version avec ou sans mémoire multi-boucle.
Caractéristiques
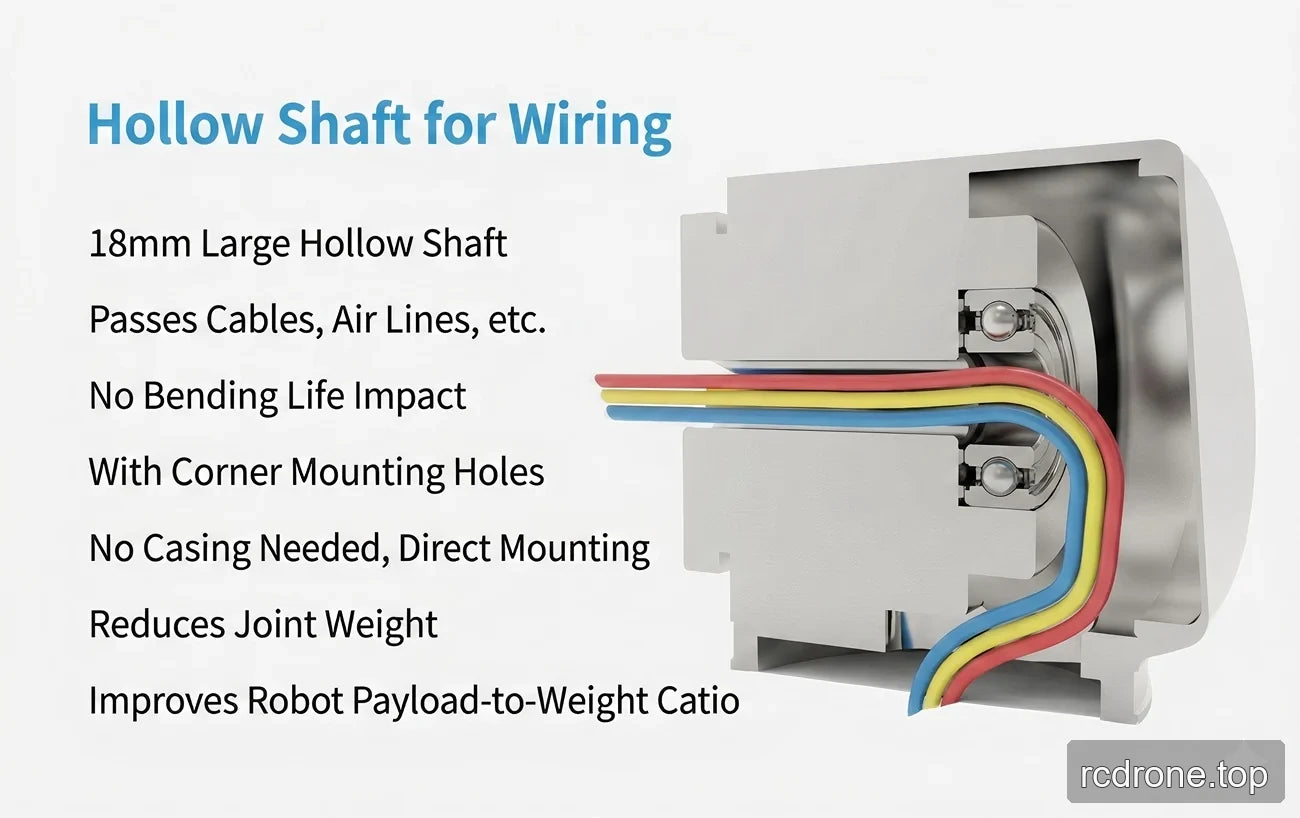
- Arbre creux de 18 mm / trou traversant pour le passage des câbles et des conduites d'air.
- Orifices de montage d'angle et conception de montage direct ; aucun boîtier n'est indiqué comme requis.
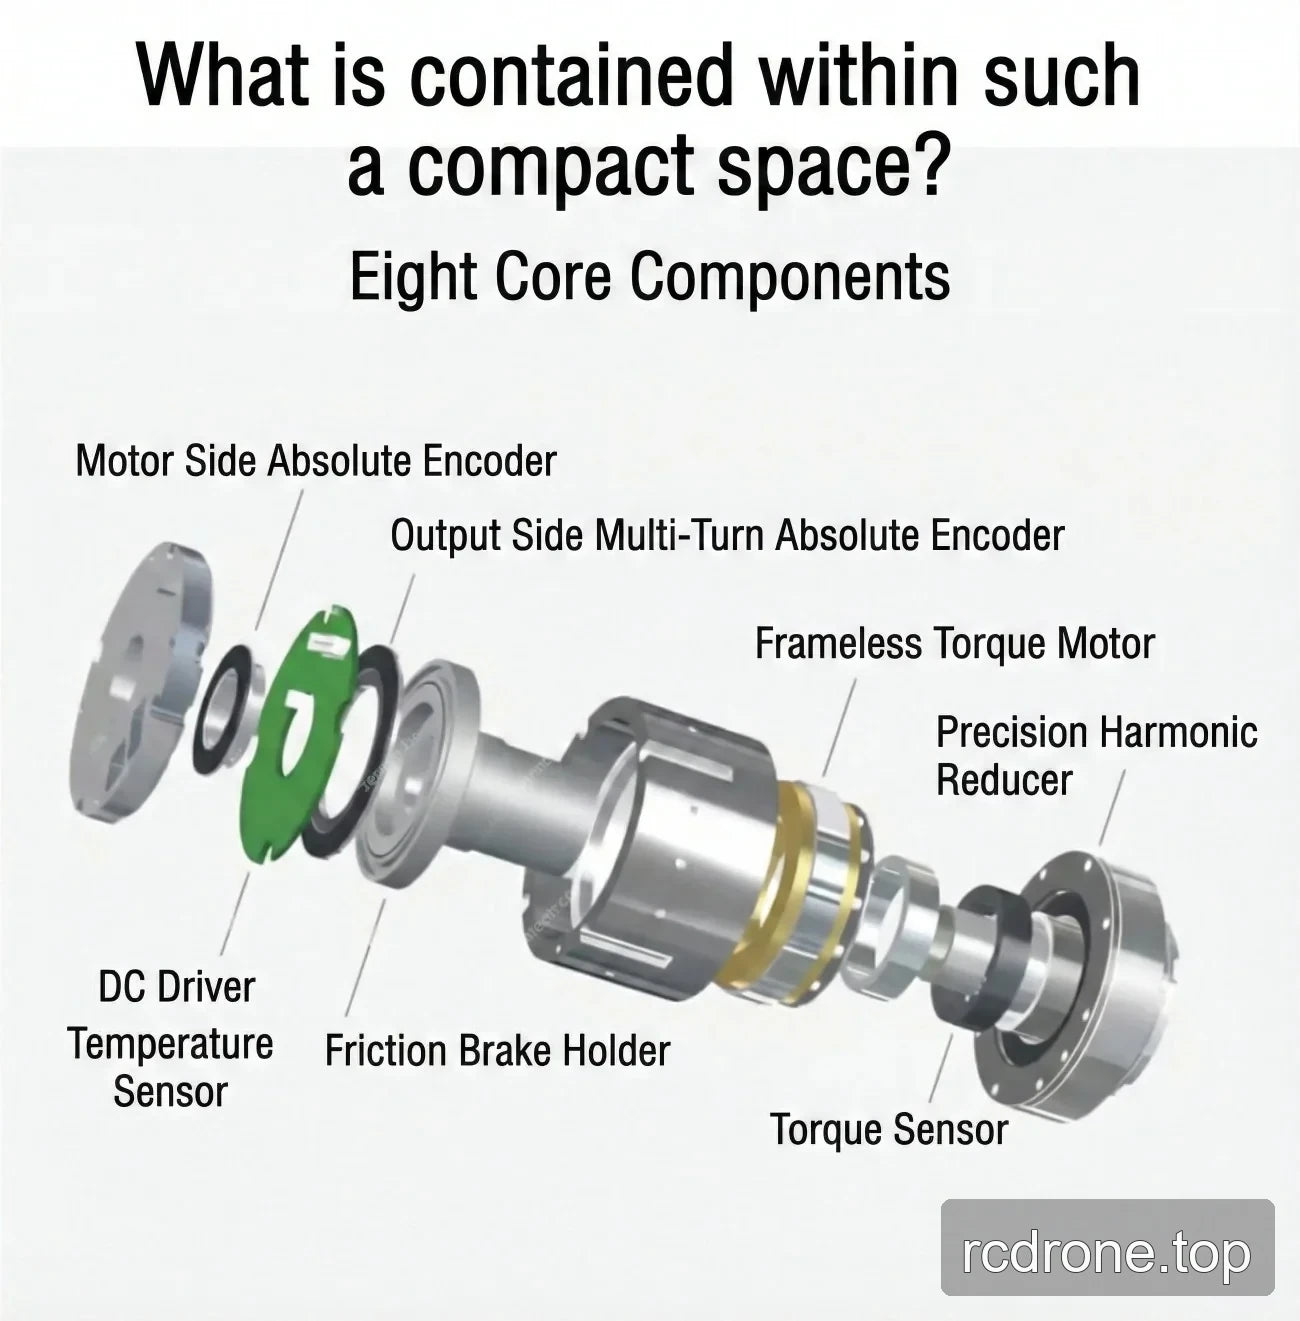
- Frein à friction ; l'entrée des paramètres communs mentionne également un frein à friction.
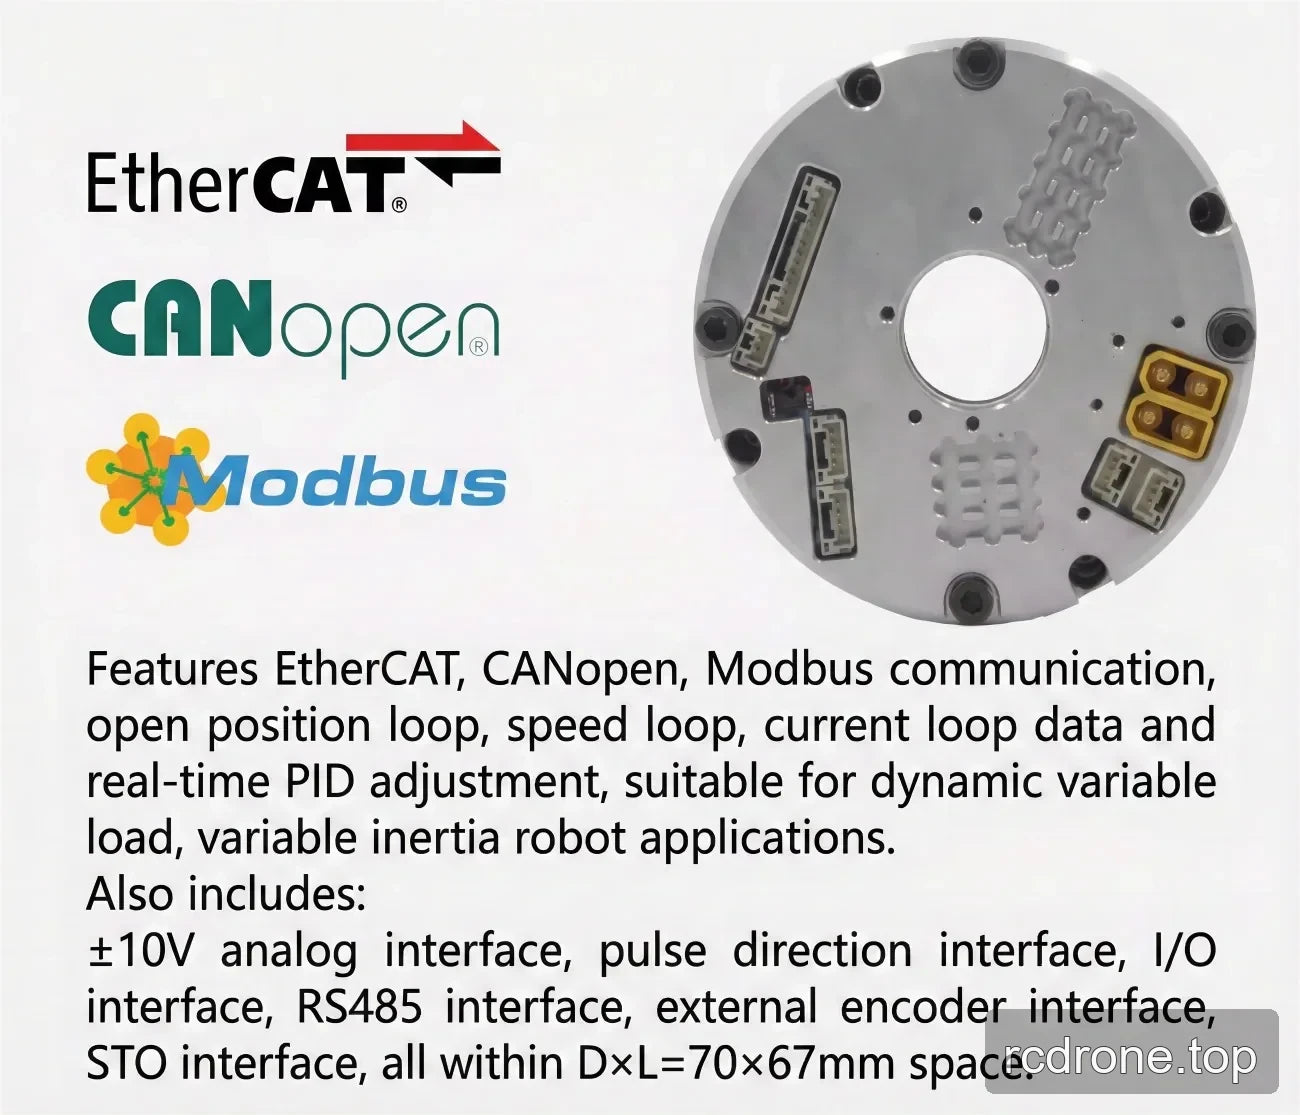
- Interface entièrement différentielle avec une forte capacité anti-interférence et des connecteurs anti-desserrage doubles pour connexion en série ou en parallèle.
- Classe de protection IP65 ; l'entrée des paramètres communs mentionne IP65*.
- Le passage par arbre creux est indiqué comme n'ayant aucun impact sur la durée de vie en flexion et comme aidant à réduire le poids du joint et à améliorer le rapport charge utile/poids.
Spécifications
Configurations sélectionnables
| Sélection | Choix disponibles |
|---|---|
| Version | eRob 90 T (CANopen avec capteur de couple); eRob 90 T (CANopen sans capteur de couple); eRob 90 T (EtherCAT avec capteur de couple); eRob 90 T (EtherCAT sans capteur de couple) |
| Rapport de réduction | 50; 80; 100 |
| Mémoire multi-boucle | Sans mémoire multi-boucle; Avec mémoire multi-boucle |
Paramètres techniques
Le tableau technique source identifie le modèle / la série de joints comme eRob90HXXT et utilise les colonnes suivantes du rapport de réduction d'onde de contrainte.
| Paramètre | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Modèle / série conjointe | eRob90HXXT | |||
| Rapport de réduction d'onde de contrainte | 20-50 | 20-80 | 20-100 | 20-120 |
| Couple de démarrage/arrêt maximal (Nm) | 73 | 96 | 107 | 113 |
| Couple de charge moyen maximal admissible (Nm) | 44 | 61 | 64 | 64 |
| Couple nominal (Nm) | 33 | 44 | 52 | 52 |
| Max admissiblecouple momentané (Nm) | 127 | 165 | 191 | 191 |
| Vitesse de rotation maximale (RPM) | 60 | 37.5 | 30 | 25 |
| Puissance du moteur (W) | 300 | |||
| Tension d'alimentation (V) | 48 V (±10%) | |||
| Remarque sur l'alimentation | Veuillez lire attentivement : « Pourquoi une alimentation à découpage ordinaire ne peut-elle pas être utilisée comme alimentation pour le module ? » et « Manuel du module joint Chapitre 3 Instructions d'alimentation eRob ». | |||
| Résolution de l'encodeur de sortie | 19 bits | |||
| Répétabilité / précision absolue (arcsec) | ±10 / ±45 arcsec | |||
| Bus de communication | EtherCAT / CANopen | |||
| Diamètre extérieur × longueur × trou traversant (mm) | 96 × 123.8 × 18 | |||
| Poids (kg) | 2.6 | |||
| Conception de l'interface | Interface entièrement différentielle, forte anti-interférence ; connecteurs à double anti-desserrement, pouvant être connectés en série/parallèle. | |||
| Frein | Frein à amortissement par friction | |||
| Indice de protection | IP65 | |||
| Inertie d'entrée de l'engrenage à onde de contrainte (g·mm²) | 147025 | |||
| Masse d'entrée de l'engrenage à onde de contrainte (kg) | 2.6 | |||
| Paramètres communs | ID : 18 mm, Classe de protection : IP65*, Frein : frein à friction | |||
| Appareil optionnel | Communication : EtherCAT / CANopen / Modbus ; Résolution de l'encodeur de sortie : 19 Bit ; Répétabilité/Précision : ±7/±15 arcsec ou ±10/±25 arcsec | |||
| Version EtherCAT de l'actionneur rotatif | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V Analogique et STO | |||
| Version CANopen de l'actionneur rotatif | Interface optionnelle : RS485, Pulse/DIR, I/O, ±10 V Analogique et STO | |||
Téléchargements
EROB170I I Series EtherCAT eRob90T — Modèle 3D (ZIP)
EROB170I I Series EtherCAT — Modèle 3D (ZIP)
EROB90 T Series EtherCAT — Modèle 3D — Fichier STEP (ZIP)
EROB90 T Series CANopen — Modèle 3D — Fichier STEP (ZIP)
EROB90 T Series EtherCAT dessin d'installation — Dessin d'installation (PDF)
EROB90 T Series CANopen dessin d'installation — Dessin d'installation (PDF)
Applications
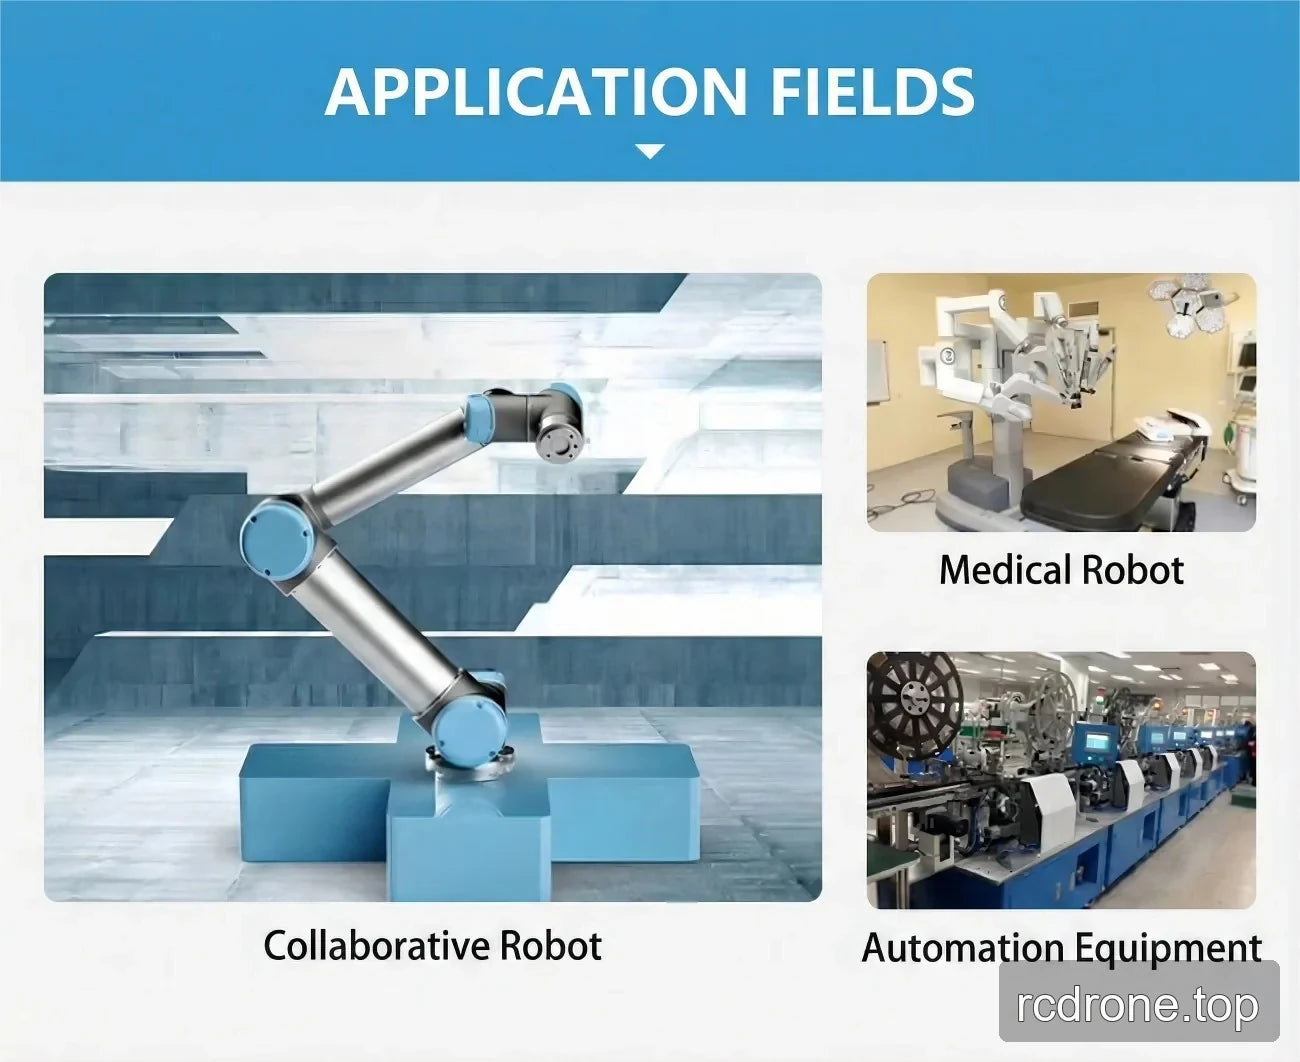
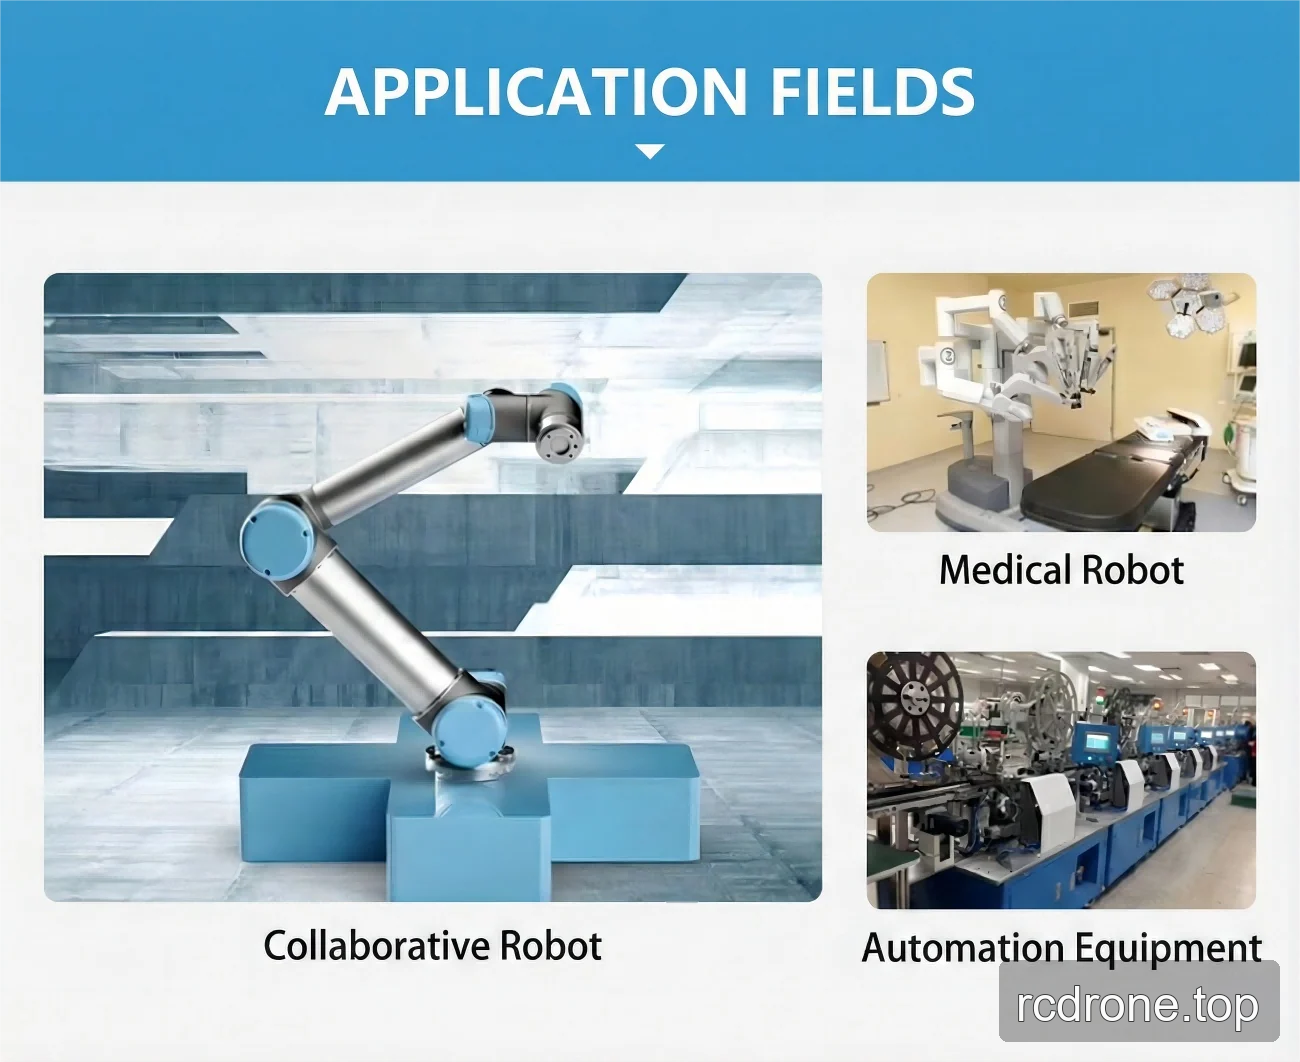
Les scénarios d'application répertoriés pour ce joint incluent des robots humanoïdes, des bras robotiques, des exosquelettes, des robots quadrupèdes, des véhicules AGV, des robots ARU, des robots collaboratifs, des robots médicaux et des équipements d'automatisation.
Détails Visuels
Vidéo du Produit
Vues du Produit

Caractéristiques et Design
Interfaces et Connexions
Spécifications et Performance

Exemples d'Application