CHIHAI GW12T-N20ABHL Motor Gear DC Worm dengan Pengekod Hall 7 PPR
CHIHAI GW12T-N20ABHL Motor Gear DC Worm dengan Pengekod Hall 7 PPR
CHIHAI MOTOR
Tidak dapat memuatkan ketersediaan pengambilan


Overview
Motor CHIHAI MOTOR CHF-GW 12T-N 20ABHL adalah motor gear DC miniatur dengan pengurangan cacing dan pengkode Hall magnet AB. Pilih susun atur lead fizikal, nisbah pengurangan dan voltan/lilitan. Setiap pilihan sebenar termasuk motor yang dilengkapi dengan pengkode dan lead penyambung enam wayar yang sepadan; senarai ini bukanlah kit chasis robot atau pengawal yang lengkap.
Ciri-ciri
- Rangka gear cacing dan pengurangan logam dalam bingkai kompak.
- Poros output berbentuk D 3 mm dengan rujukan unjuran 8 mm.
- Maklum balas AB poros motor 7 PPR untuk pengukuran kelajuan relatif dan putaran.
- Lilitan motor A 35 dan B 45 dengan data khusus voltan yang berasingan.
Spesifikasi
| Jenama / model | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; gambar keluarga juga menandakan GW 12T-N 20VA |
| Pembinaan | Motor DC berus miniatur dengan pengodak AB Hall |
| Pilihan penggulungan | 12 V A 35, 6 V A 35, 6 V B 45 atau 3 V B 45 sebagai kombinasi yang ada dalam stok |
| Pilihan nisbah | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; kombinasi sumber plat keluli 1030 tidak termasuk apabila tiada stok |
| Susun atur wayar | Susun atur penyolderan sisi sama atau sisi bertentangan seperti yang digambarkan; bukan arah putaran yang diperintahkan |
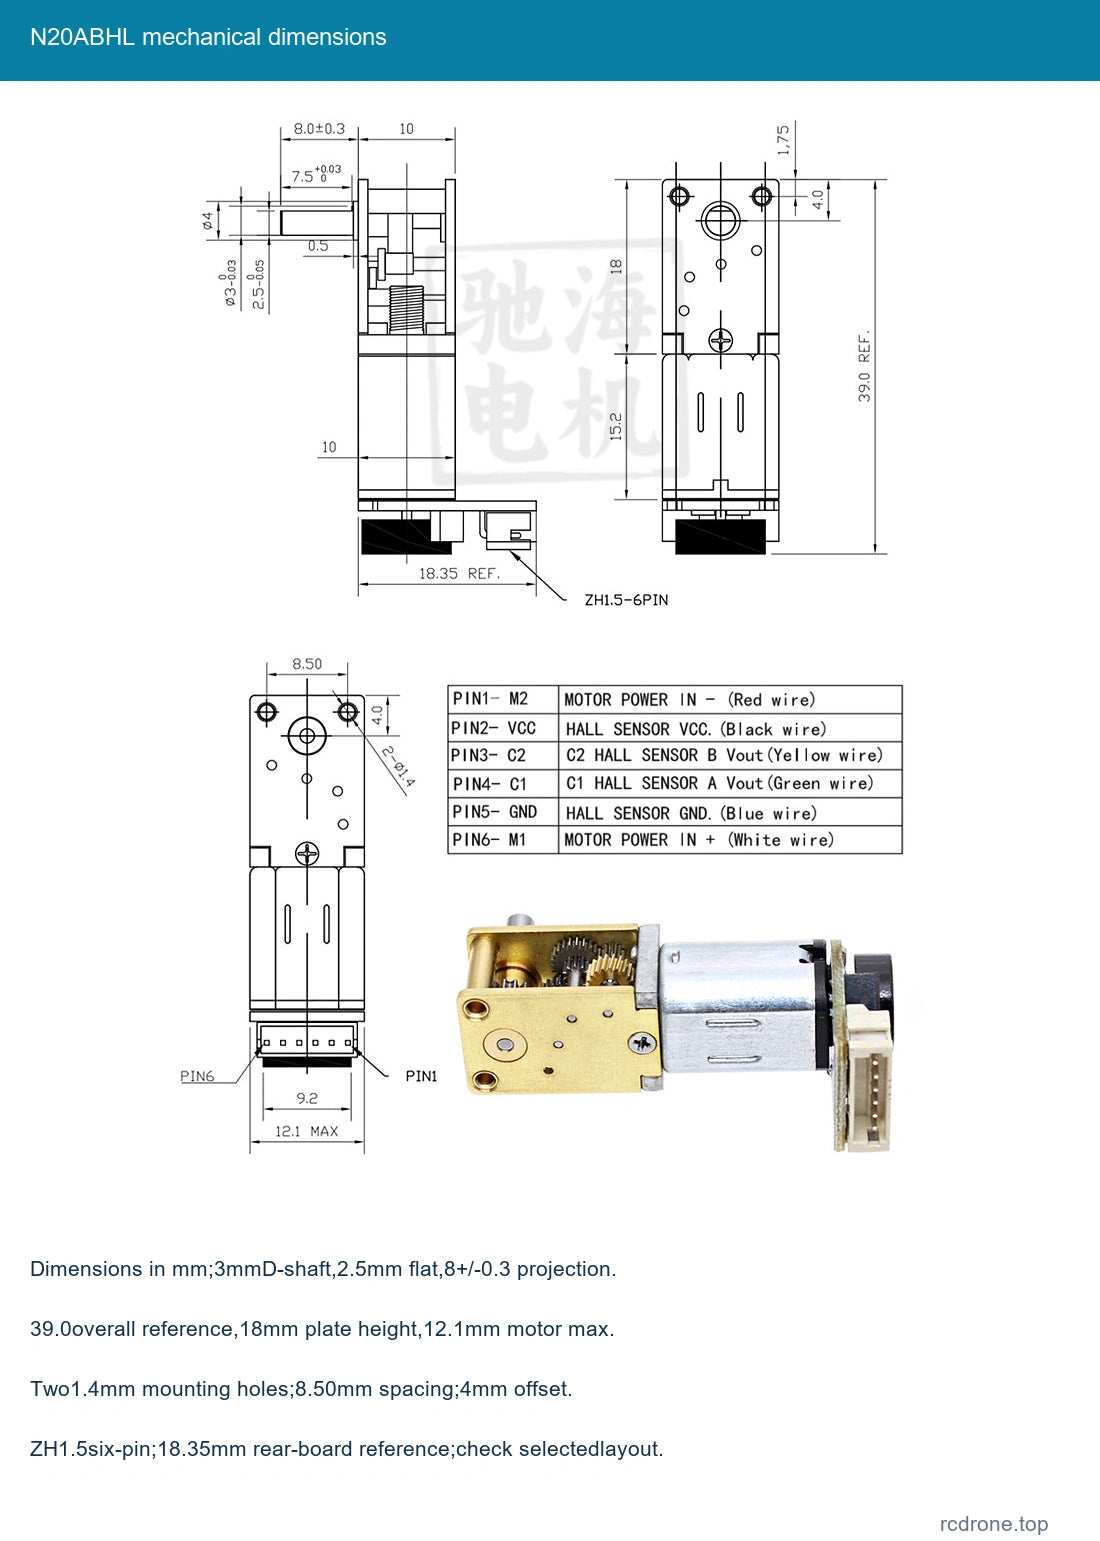
| Shaft | 3 mm output berbentuk D, 2.5 mm di seberang rata, 8±0.3 mm unjuran |
| Butiran shaft | 7.5 mm rujukan kolar,+0.03/0; 0.5 mm ciri bahu |
| Lukisan mekanikal | 39.0 mm rujukan keseluruhan; 18 mm ketinggian plat gear; 10 mm bahagian gear dan 15.2 mm rujukan motor |
| Pemasangan | Dua lubang 1.4 mm; jarak 8.50 mm; 4.0 mm rujukan offset; 1.75 mm rujukan tepi |
| Envelop motor / pengodok | 12.1 mm maksimum motor; 18.35 mm rujukan papan belakang; penyambung enam pin ZH 1.5 |
| Rujukan jisim bersih | Anggaran 15 g; jisim penghantaran adalah berasingan |
| Maklum balas Hall | AB magnetik Hall increment, 7 PPR aci motor, 14 kutub/7 pasangan kutub |
| Bekalan / output Hall | 3.3 V atau 5 V bekalan berasingan; gelombang persegi AB, resistor penarik/penyusun isyarat onboard |
| Respons / pemimpin | 100 kHz rujukan; pemadananZH 1.5-6PIN pemimpin disertakan |
| Perilaku memegang | Rintangan pemacu cacing terhadap pemacu belakang bergantung pada nisbah dan beban; bukan brek yang dinilai keselamatan |
Prestasi Khusus Penggulungan
Gunakan baris untuk penggulungan sebenar dan nisbah. Tork dinilai dan tork terhenti adalah keadaan yang berbeza. Angka tork terhenti adalah rujukan had atas dan bukan penilaian beban berterusan. Label kuasa menerangkan setiap rujukan penggulungan tanpa menjamin kuasa output pada setiap titik operasi.
12 V A 35
0.2 W rujukan.
| Ratio | No-load mA | No-load rpm | Rated kgf·cm | Rated rpm | Rated A | Stall A | Stall kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W rujukan.
| Ratio | mA tanpa beban | rpm tanpa beban | kgf·cm yang dinilai | rpm yang dinilai | A yang dinilai | A terhenti | kgf·cm terhenti |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W rujukan.
| Ratio | mA tanpa beban | rpm tanpa beban | kgf·cm yang dinilai | rpm yang dinilai | A yang dinilai | A terhenti | kgf·cm terhenti |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W rujukan.
| Ratio | No-load mA | No-load rpm | Rated kgf·cm | Rated rpm | Rated A | Stall A | Stall kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
Sambungan Pengodak Hall
| Pin | Warna wayar | Isyarat | Fungsi |
|---|---|---|---|
| 1 | Merah | M 2 | Motor negatif |
| 2 | Hitam | VCC | Bekalan Hall positif 3.3/5V |
| 3 | Kuning | C 2 / B | Output fasa Hall B |
| 4 | Hijau | C 1 / A | Output fasa Hall A |
| 5 | Biru | GND | Tanah bekalan Hall |
| 6 | Putih | M 1 | Positif motor |
Susunan pin mengikuti lukisan penyambung mekanikal. Padankan tanda sebenar dan orientasi penyambung sebelum sambungan. Jangan sekali-kali menggunakan bekalan motor pada Hall VCC atau input isyarat. Bekalkan papan Hall secara berasingan pada 3.3 V atau 5 V dengan logik penerima yang serasi. Mengubah polariti wayar motor akan membalikkan putaran sementara polariti kuasa Hall tetap tetap.
7 PPR adalah rujukan asas aci motor.Keluaran rujukan denyutan dengan nisbah pengurangan sebenar dan mod pengiraan tepi penerima. Carta terperinci memberikan 294, 826.469, 1652.931, 2112.082, 4224.164 dan 7212.8 denyutan untuk enam lajur nisbahnya; ini menggunakan pengurangan sebenar di belakang label pemilih nominal. Jangan ganti perpuluhan ini dengan tuntutan tepat yang berdasarkan hanya pada nisbah nominal yang dibundarkan. Maklum balas berperingkat adalah relatif dan tidak memberikan kedudukan permulaan mutlak.
Pemilihan dan Pemasangan
Susun Atur Kabel Sisi Sama dan Sisi Bertentangan merujuk kepada susunan penyolderan/penyambung yang digambarkan berkenaan dengan aci keluaran, bukan arahan mengikut arah jam/anti-arah jam. Semak susun atur yang dipilih, kesesuaian aci, skru pemasangan dan jarak encoder sebelum pemasangan. Gabungan plat keluli 1030 tiada stok sumber dan tidak boleh dipilih.
Gunakan pemacu motor yang sesuai dengan margin arus permulaan dan perlindungan.Jauhkan serpihan dari gear dan pengodok yang terdedah, elakkan daripada terhenti dan pembalikan secara tiba-tiba di bawah beban, dan jangan gunakan tingkah laku memegang cacing sebagai brek keselamatan. Tiada penilaian beban berterusan atau yang disahkan disediakan.
Aplikasi
Mekanisme robot kompak, projek gerakan kecil dan pemasangan pan-tilt atau penyesuaian miniatur yang memerlukan putaran gear dan maklum balas pengodok relatif. Pengawal mikro dan pemacu motor luaran yang serasi diperlukan untuk kawalan maklum balas.
Apa yang Termasuk
Satu motor gear cacing Hall-encoder N 20 yang dipilih dan kabel enam wayar yang sepadan. Chassis, roda, bateri, bekalan kuasa, pengawal mikro, pemacu motor dan robot lengkap tidak termasuk. Gambar pembinaan dalaman menggambarkan bahagian dalam satu motor.
Soalan Lazim
Adakah setiap pilihan termasuk pengodok?
Ya. Pilihan sebenar ini adalah versi maklum balas ABHL.
Adakah kawalan Same-Side dan Opposite-Side memutar?
Tidak.Mereka mengenal pasti susun atur fizikal wayar; putaran bergantung pada polariti pemacu motor.
Bolehkah saya menggunakan voltan motor untuk kuasa Hall?
Gunakan bekalan Hall 3.3 V atau 5 V yang berasingan dan padankan lilitan motor yang dipilih secara bebas.
Adakah chasis robot termasuk?
Tidak. Pakej ini mengandungi satu motor dan wayar yang sepadan.
Butiran Visual