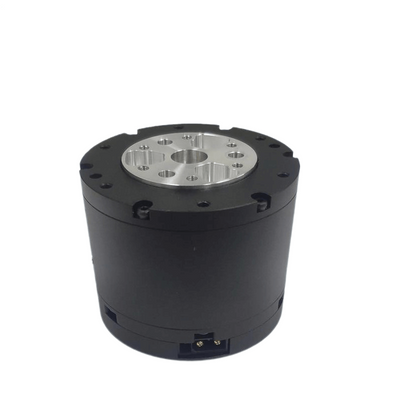
DAMIAO DM-JH17-2EC Motor DM-JH17-51-2EC / 101-2EC, CAN 5Mbps, Pengekod Dwi 17-bit, 24-48V
DAMIAO DM-JH17-2EC Motor DM-JH17-51-2EC / 101-2EC, CAN 5Mbps, Pengekod Dwi 17-bit, 24-48V
DAMIAO
Harga biasa
$534.00 USD
Harga biasa
Harga jualan
$534.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Overview
DAMIAO Siri Motor DM-JH17-2EC termasuk DM-JH17-51-2EC dan DM-JH17-101-2EC, direka untuk sendi robotik dan aktuator yang memerlukan kawalan CAN, pengodok dwi, dan sokongan kawalan kuasa-posisi hibrid. Voltan yang dinilai adalah 24V (menyokong 24-48V), dengan antara muka kawalan CAN sehingga 5Mbps dan penyetelan UART pada 921600 bps.
Aplikasi
- Robot Humanoid
- Tangan Robot
- Exoskeleton
- Robot Quadruped
- Kenderaan AGV
- Robot ARU
Ciri Utama
- Model: DM-JH17-51-2EC dan DM-JH17-101-2EC
- Antara muka kawalan: CAN @ 5Mbps (Maks)
- Antara muka penyetelan: UART @ 921600 bps
- Pengodok dwi: 2 pengodok, resolusi 17-bit, ±0.03 darjah ketepatan
- Mod MIT: Kedudukan & Mod Kelajuan
- Mod kawalan: Kawalan Hibrid Daya-Kedudukan; Mod Kedudukan/Kelajuan/Tork Siklik Sinkron
- Fungsi perlindungan: suhu berlebihan pemacu/motor, voltan berlebihan, kehilangan komunikasi, arus berlebihan, voltan rendah (butiran dalam Spesifikasi)
Spesifikasi
| Parameter | DM-JH17-51-2EC | DM-JH17-101-2EC |
|---|---|---|
| Voltan Dinilai | 24V (menyokong 24-48V) | 24V (menyokong 24-48V) |
| Arus Fasa / Bekalan Dinilai | 4.62A / 4.04A @ 24V; 4.62A / 3.98A @ 48V | 6.31A / 3.23A @ 24V; 6.31A / 1.72A @ 48V |
| Arus Fasa / Bekalan Puncak | 12.94A / 7.88A @ 24V; 12.94A / 7.68A @ 48V | 16.85A / 6.56A @ 24V; 16.85A / 3.72A @ 48V |
| Tork Dinilai | 16 N·m | 24 N·m |
| Tork Puncak | 24 N·m | 54 N·m |
| Kelajuan Dinilai | 40 rpm | 20 rpm |
| Kelajuan Maksimum yang Dibenarkan | 60 rpm | 30 rpm |
| Perbandingan Gear | 51:1 | 101:1 |
| Bilangan Pasangan Kutub | 10 | 10 |
| Induktans Fasa | 107 µH (@25°C) | 107 µH (@25°C) |
| Rintangan Fasa | 0.161 Ω (@25°C) | 0.161 Ω (@25°C) |
| Diameter Luar | 80 mm | 80 mm |
| Ketinggian | 70 mm | 70 mm |
| Saiz Lubang Lulus | 15 mm | 15 mm |
| Berat Motor | Anggaran. 985g | Anggaran. 985g |
Resolusi Pengod| 17 bit |
17 bit |
|
Bilangan Pengod| 2 |
2 |
|
Ketepatan Pengod| ±0.03 darjah |
±0.03 darjah |
|
| Antara Muka Kawalan | CAN @ 5Mbps (Maks) | CAN @ 5Mbps (Maks) |
| Antara Muka Penalaan | UART @ 921600 bps | UART @ 921600 bps |
| Mod MIT | Posisi & Mod Kelajuan | Posisi & Mod Kelajuan |
| Mod Kawalan | Kawalan Hibrid Daya-Posisi, Mod Posisi Sinkron Siklik, Mod Kelajuan Sinkron Siklik, Mod Tork Sinkron Siklik | Kawalan Hibrid Daya-Posisi, Mod Posisi Sinkron Siklik, Mod Kelajuan Sinkron Siklik, Mod Tork Sinkron Siklik |
| Perlindungan | Perlindungan suhu berlebihan pemandu: 100°C, motor akan keluar dari mod membolehkan. Perlindungan suhu berlebihan motor: boleh dikonfigurasi, disyorkan ≤90°C, motor akan keluar dari mod membolehkan. Perlindungan voltan berlebihan: boleh dikonfigurasi, disyorkan ≤54V, motor akan keluar dari mod membolehkan. Perlindungan kehilangan komunikasi: jika tiada arahan CAN diterima dalam tempoh yang ditetapkan, motor akan keluar dari mod membolehkan. Perlindungan arus berlebihan: boleh dikonfigurasi, disyorkan ≤0.98, motor akan keluar dari mod membolehkan. Perlindungan voltan rendah: motor akan keluar dari mod membolehkan jika voltan bekalan jatuh di bawah nilai yang ditetapkan; voltan bekalan tidak boleh lebih rendah daripada 20V. | Perlindungan suhu berlebihan pemacu: 100°C, motor akan keluar dari mod membolehkan. Perlindungan suhu berlebihan motor: boleh dikonfigurasi, disyorkan ≤90°C, motor akan keluar dari mod membolehkan. Perlindungan voltan berlebihan: boleh dikonfigurasi, disyorkan ≤54V, motor akan keluar dari mod membolehkan. Perlindungan kehilangan komunikasi: jika tiada arahan CAN diterima dalam tempoh yang ditetapkan, motor akan keluar dari mod membolehkan. Perlindungan arus berlebihan: boleh dikonfigurasi, disyorkan ≤0.98, motor akan keluar dari mod membolehkan. Perlindungan voltan rendah: motor akan keluar dari mod membolehkan jika voltan bekalan jatuh di bawah nilai yang ditetapkan; voltan bekalan tidak boleh lebih rendah daripada 20V. |
Nota Lukisan Mekanikal (panggilan terpilih)
- Lubang melalui: Ø15 +0.10 (Melalui)
- Diameter luar yang ditunjukkan: Ø80 (badan), Ø75 (pandangan belakang), Ø74 (panggilan pandangan depan), Ø61 (panggilan pandangan belakang), Ø54 (panggilan pandangan depan)
- Ketinggian pandangan sisi yang ditunjukkan: 40, 59, 70
- Diameter pandangan sisi yang ditunjukkan: Ø70 (atas), Ø60 (bawah), Ø62 (panggilan bawah)
- Sudut yang ditunjukkan: 45°, 15°, 37.50°
- Panggilan lubang yang ditunjukkan: 4-Ø3 (+0.02/0); 8-Ø3.2 kedalaman 10; M3 kedalaman 7.5; 8-M3 kedalaman 10.5; 4-M4 kedalaman 4.5; 8-M3 kedalaman 4.5
- Nota: Tidak disyorkan untuk menggunakan lubang berulir M4 pada penutup belakang untuk menyambungkan bahagian struktur yang menanggung beban, kerana ia boleh menyebabkan kerosakan pada struktur penutup belakang dengan mudah.
Untuk panduan pemilihan dan sokongan integrasi (CAN/UART), hubungi [email protected] or lawati https://rcdrone.top/.
Butiran

Gunakan lukisan berskala untuk mengesahkan susun atur lubang pemasangan, saiz lubang melalui, dan ketinggian keseluruhan sebelum mengintegrasikan penggerak ke dalam reka bentuk bersama.