DSpower DS-P008 Motor Servo CAN Bus, 14–22 V, 15 kgf·cm untuk Stereng AGV
DSpower DS-P008 Motor Servo CAN Bus, 14–22 V, 15 kgf·cm untuk Stereng AGV
DSpower
Harga biasa
$127.00 USD
Harga biasa
Harga jualan
$127.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
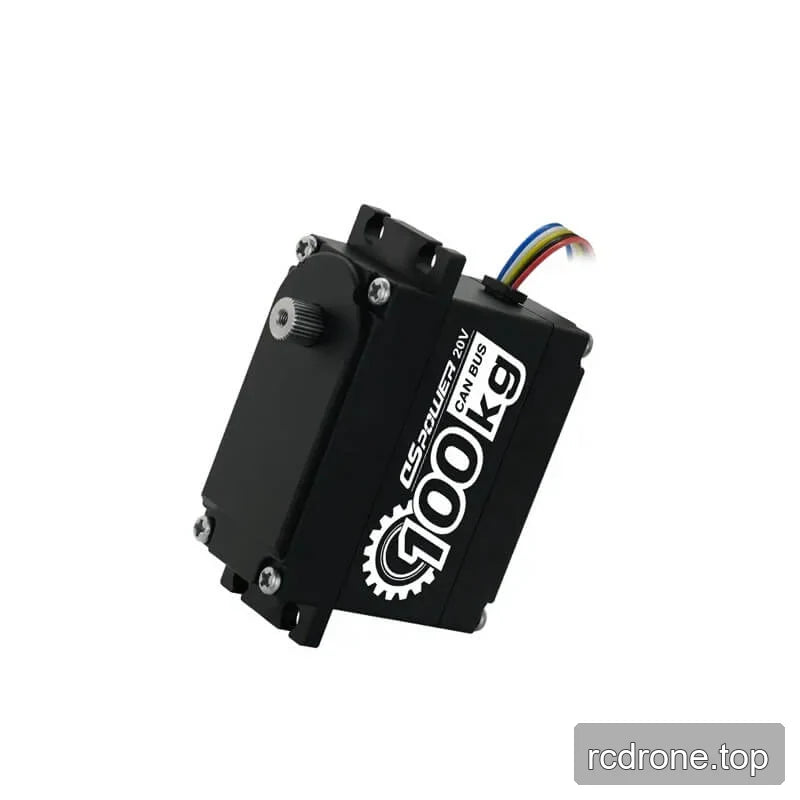
Motor servo DSpower DS-P008 CAN bus dikhaskan untuk tugas pergerakan dan pengendalian robotik, termasuk pengendalian AGV. Ia beroperasi dari 14–22 V DC, dengan penyesuaian yang dinyatakan untuk bekalan kuasa luar 20 V, dan memberikan tork terperingkat 15 kgf·cm dengan perjalanan operasi 360°. Komunikasi CAN, poros output 30T / D8, putaran CCW, dan sokongan backlash ≤1° untuk kawalan dan integrasi mekanikal.
Ciri-ciri
- Antara muka komunikasi CAN bus.
- Reka bentuk tanpa berus dengan pengkodan magnetik.
- Reka bentuk gear ketepatan tinggi dan kekuatan tinggi.
- Reka bentuk klac tork tinggi yang dinyatakan dengan rotor terkunci 100 kg dan klac 50 kg.
- Ujian putaran berterusan selama 1,000 jam yang dinyatakan.
- Peringkat kalis air IPX5 dan badan aloi aluminium yang diterangkan untuk penyejukan haba.
- Perlindungan rotor terhalang berlapis, suhu, dan voltan, dinyatakan untuk membantu mencegah pembakaran motor atau gear melompat akibat perlanggaran tidak sengaja.
Spesifikasi
| Parameter | Nilai |
|---|---|
| Voltan operasi | 14–22 V DC |
| Penyesuaian bekalan kuasa | 20 V voltan bekalan kuasa luar |
| Arus statik | TBD |
| Arus terhenti | ≤3.5 A |
| Torque yang dinilai | 15 kgf·cm |
| Arah putaran | CCW |
| Kelajuan tanpa beban | ≤0.27 sec/60° |
| Kelajuan kawalan gelung tertutup | 0.25 saat/60° |
| Julat lebar denyutan | 0–4096 |
| Sudut perjalanan operasi | 360° |
| L&Deviasi sudut R | TBD |
| Posisi maya mekanikal | ≤1° |
| Backlash | ≤1° |
| Berat | TBD |
| Antara muka komunikasi | CAN |
| Poros output | 30T / D8 |
| Perlindungan kemasukan | IPX5 |
| Keadaan suhu dan kelembapan | -25 °C hingga +70 °C; ≤90% RH |
DS P008 1 DSpower Servo Motor — Dokumen Produk (PDF)
Aplikasi
- Kenderaan AGV dan stereng kereta AGV: Kawalan CAN dan sokongan perjalanan operasi 360° untuk integrasipenggerak .
- Pemanduan empat roda kereta kecil: fungsi klac dan perlindungan yang dinyatakan adalah berkaitan dengan mekanisme pemanduan yang terdedah kepada kejadian rotor terhalang atau perlanggaran.
- Tangan robot, robot humanoid, exoskeleton, robot berkaki empat, robot ARU, dan robot pemeriksaan: sesuai untuk tugas gerakan putaran terkawal yang memerlukan antara muka CAN dan format aci output yang disenaraikan.
Butiran Visual
Contoh Aplikasi