


EYOU PH08N Motor Tork Rotor Dalaman, Nisbah Gear 51/101 Pengekod Berkembar untuk Robotik
EYOU PH08N Motor Tork Rotor Dalaman, Nisbah Gear 51/101 Pengekod Berkembar untuk Robotik
EYOU
Harga biasa
$609.00 USD
Harga biasa
Harga jualan
$609.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Overview
Motor EYOU PH08N adalah motor torque rotor dalaman yang ditawarkan tanpa brek, dengan pilihan nisbah gear 51 atau 101 yang boleh dipilih untuk robot humanoid, lengan robot, exoskeleton, robot quadruped, kenderaan AGV, dan robot ARU. Kedua-dua pilihan menggunakan voltan operasi 24–36 V, kuasa terperingkat 36 W, pengod sepadu magnet 19-bit, dan diameter yang disenaraikan 40 mm. Pilih nisbah mengikut kelajuan yang disenaraikan, tork terperingkat, dan tork puncak.
Ciri-ciri
- Motor torque rotor dalaman dengan pengod sepadu magnet dua.
- Hujung yang menghadap keluar dengan pembukaan bulat pusat, corak lubang pemasangan bulat, dan pengikat perimeter.
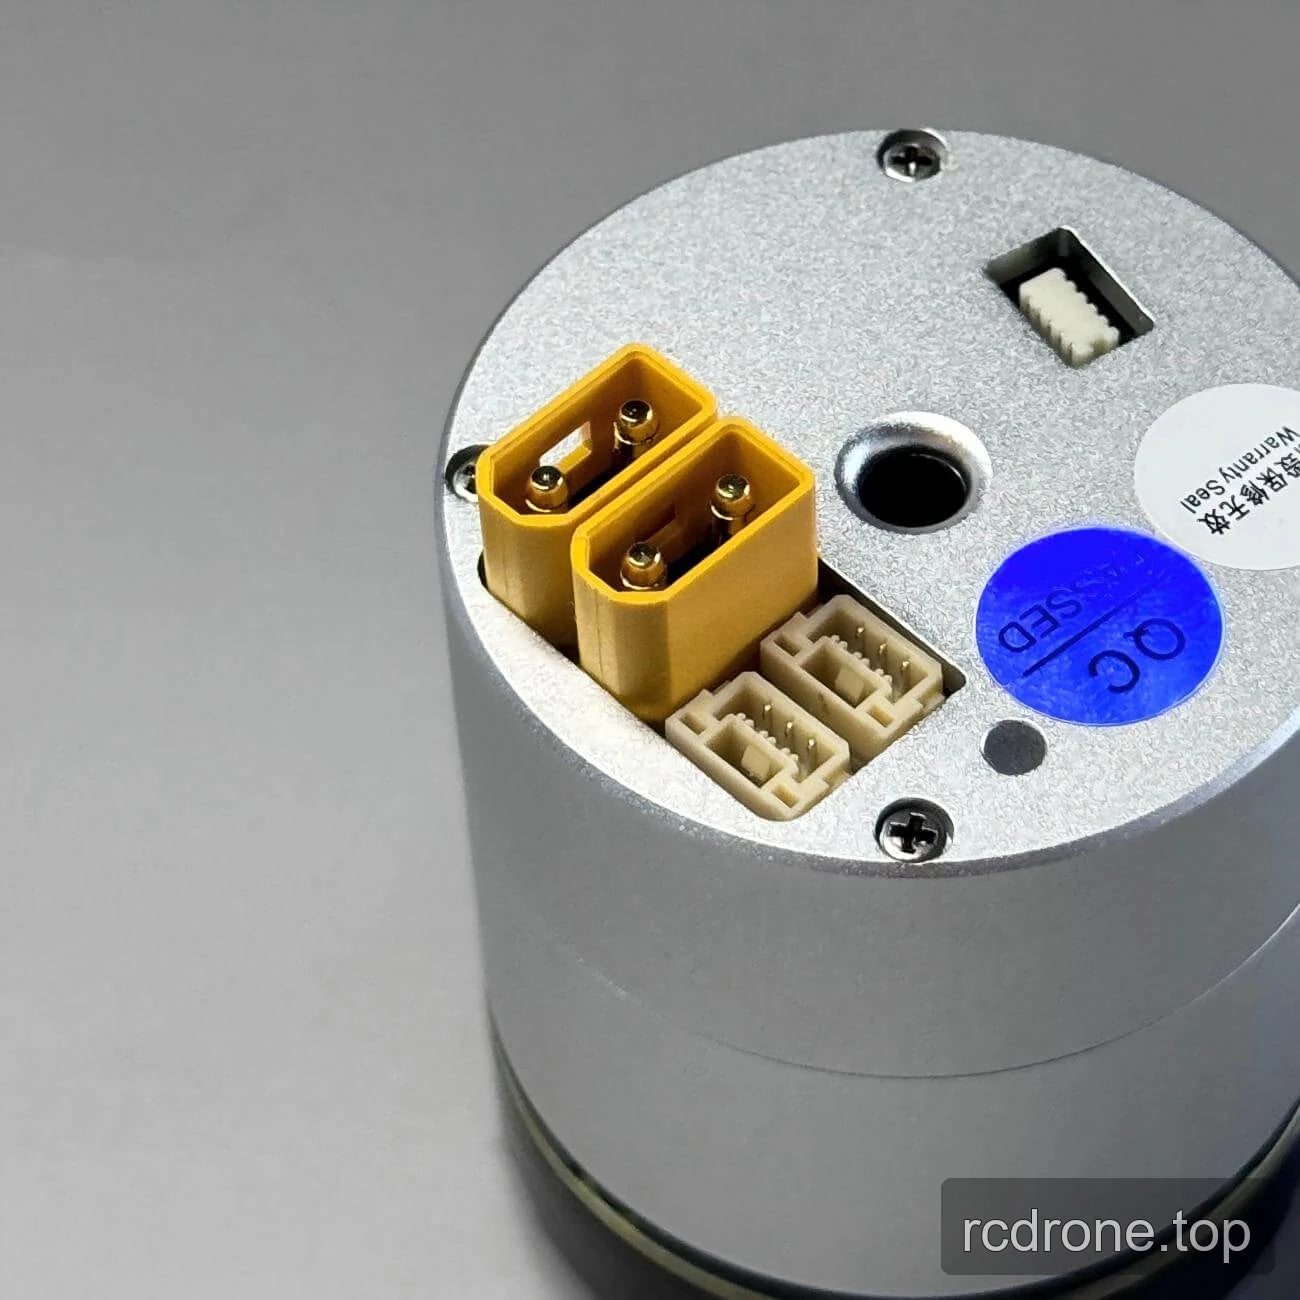
- Papan belakang dengan dua penyambung dua-hubung kuning, dua penyambung multipin putih, satu port atau lekukan segi empat kecil, dan penyambung bergerigi putih yang terbenam.
- Badan silinder perak dengan cincin hitam di hujung output.
Spesifikasi
Prestasi dan spesifikasi elektrik
| Parameter | Gear Ratio 51 | Gear Ratio 101 |
|---|---|---|
| Model | PH08 | PH08 |
| Jenis Motor | Motor Tork Rotor Dalaman | Motor Tork Rotor Dalaman |
| Diameter | 40 mm | 40 mm |
| Diameter Lubang Melalui ID | 4.6 mm | 4.6 mm |
| Berat (Dengan Brek / Tanpa Brek) | /185 g | /185 g |
| Backlash | 15 arcsec | 15 arcsec |
| Bunyi | <70 dB | <70 dB |
| Julat Suhu | -20 hingga 80 °C | -20 hingga 80 °C |
| Voltan Operasi | 24–36 V | 24–36 V |
| Kuasa Dinilai | 36 W | 36 W |
| Nisbah Gear | 51 | 101 |
| Kelajuan Dinilai | 60 rpm | 30 rpm |
| Torque Dinilai | 1 N·m | 1.6 N·m |
| Tork Puncak | 2.8 N·m | 3.5 N·m |
| Ketepatan Pengodok | 19 bit | 19 bit |
| Jenis Pengodok | Pengodok Magnetik Dwi | Pengodok Magnetik Dwi |
Dimensi lukisan pemasangan
Dimensi dan rujukan pemasangan berikut dinyatakan dalam lukisan pemasangan PH08.
| Rujukan lukisan | Nilai |
|---|---|
| Diameter keseluruhan badan | Ø39.5 ±0.1 |
| Panjang keseluruhan | 43.8 ±0.05 |
| Pola muka pemasangan | Ø36 dengan 8 lubang berulir M2, kedalaman 4 |
| Pola pemasangan | Ø26 dengan 8 lubang berulir M1.6, kedalaman 3 |
| Lubang | Delapan lubang Ø2, kedalaman 5 |
| Pembukaan pusat muka belakang | Ø4.4 |
| Rujukan sudut muka pemasangan depan | 22.5° |
| Diameter antara sisi | Ø29.5 |
| Dimensi kawasan antara | 30 |
| Dimensi kawasan antara depan | 9 dan 4.5 |
| Bahagian antara terperinci | 2.5 ±0.02 |
| Bahagian antara muka terperinci | 3.5 |
| Rujukan kedudukan | “Tentukan menggunakan lokasi ini.” |
Motor EYOU PH08 — Model 3D (STP)
PH08 — Lukisan Pemasangan (PDF)
Permohonan
- Robot humanoid
- Lengan robot
- Exoskeleton
- Robot quadruped
- Kenderaan AGV
- Robot ARU
Butiran Visual
Pandangan Produk


Antara Muka dan Sambungan


Dimensi dan Pembinaan



