


EYOU PHU17H-80 Pemacu Robot Harmonik, Nisbah 51/101, CANopen/EtherCAT Robotik
EYOU PHU17H-80 Pemacu Robot Harmonik, Nisbah 51/101, CANopen/EtherCAT Robotik
EYOU
Harga biasa
$617.00 USD
Harga biasa
Harga jualan
$617.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Overview
Penggerak EYOU PHU17H-80 adalah penggerak robot robot actuator dengan pemacu terintegrasi, operasi berperingkat 48 VDC, dan nisbah pengurangan 51 atau 101 yang boleh dipilih. Pilih versi dengan atau tanpa brek untuk memenuhi konfigurasi yang diperlukan. Penggerak ini menyokong komunikasi EtherCAT dan CANopen dan ditentukan untuk aplikasi robot termasuk robot humanoid, lengan robot, exoskeleton, robot berkaki empat, kenderaan AGV, dan robot ARU.
Ciri-ciri
- Pengurang harmonik dengan nisbah pengurangan 51 atau 101 yang boleh dipilih.
- Pemilihan brek: Dengan Brek atau Tanpa Brek.
- Pemacu terbina dalam dengan pengod encoders mutlak ganda: motor sisi 19-bit dan sisi pengurang 19-bit.
- Protokol komunikasi EtherCAT dan CANopen; pemilihan protokol boleh ditukar melalui konfigurasi perisian.
- Antara muka: kuasa (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), dan STO (1/2).
- Mod kawalan: Profil Kedudukan (PP), Profil Kelajuan (PV), Profil Tork (PT), Kedudukan Sinkron Siklik (CSP), Kelajuan Sinkron Siklik (CSV), dan lain-lain.
- Reka bentuk badan terpisah siri PHU memisahkan motor dan pengurang. Maklumat siri PHU juga menyatakan bahawa pengurang dengan nisbah yang berbeza boleh dipadankan dengan motor yang sama untuk profil kelajuan dan tork yang berbeza.
Spesifikasi
| Parameter | Nilai |
|---|---|
| Model modul | PHU-17H-80 |
| Jenis pengurang | Harmonik |
| Kuasa nominal motor | 251 W |
| Tork nominal motor | 0.6 N·m |
| Tork puncak motor | 1.8 N·m |
| Nisbah pengurangan | 51 / 101 |
| Kuasa terperingkat sambungan — sekatan hayat | 81 / 62 W |
| Torque terperingkat pada input 2000 rpm | 19.8 / 30 N·m |
| Torque beban purata pada output | 32 / 49 N·m |
| Torque puncak pada output | 42 / 66 N·m |
| Torque luaran maksimum yang dibenarkan pada output (seketika) | 86 / 134 N·m |
| Backlash | ≤20 / ≤20 arcsec |
| Kelajuan yang dinilai pada output — had hayat | 39 / 20 rpm |
| Kelajuan puncak pada output | 88 / 44 rpm |
| Brek (B/N) | B/N |
| Dimensi (diameter luar × paksi) | Φ80 × 78 mm |
| Berat (B/N) | 1.25 / 1.14 kg |
| Diameter berongga | 10.8 mm |
| Penampilan perumahan (warna proses) | Hitam anodized (tidak dibersihkan dengan pasir) |
| Penampilan pengurang (warna proses) | Gelang luar yang dihitamkan |
| Beban yang dibenarkan radial (dinamik/statik) pada output | 400 N |
| Beban yang dibenarkan aksial (dinamik/statik) pada output | 400 N |
| Momen lenturan output | 72 N·m |
| Kekakuan torsi pengurang | 10,700 / 13,000 N·m/rad |
| Inersia input pengurang (B) | 85.734 / 85.734 kg·mm² |
| Inersia output sendi setara (B) | 222,994 / 874,573 kg·mm² |
| Voltan operasi yang dinilai | 48 VDC |
| Julat voltan operasi | 24–48 VDC |
| Pemandu | Terbina dalam |
| Pengodok/bits | Dual mutlak / sisi motor 19-bit & sisi pengurang 19-bit |
| Antaramuka pemandu (lihat penerangan model terminal) | Kuasa (DC masuk/DC keluar), CAN FD (Masuk/Keluar), EtherCAT (Masuk/Keluar), STO (1/2) |
| Protokol komunikasi (lihat penerangan komunikasi) | EtherCAT / CANopen |
| Mod kawalan | Profil Kedudukan (PP), Profil Kelajuan (PV), Profil Tork (PT), Kedudukan Sinkron Siklik (CSP), Kelajuan Sinkron Siklik (CSV), dll. |
| Suasana suhu operasi | -20–60 °C |
| Suhu operasi perumahan | ≤60 °C |
| Bunyi | ≤60 dB |
| Hayat | >10,000 jam |
Aplikasi
- Robot humanoid
- Lengan robot
- Exoskeleton
- Robot quadruped
- Kenderaan AGV
- Robot ARU
Dokumen Sokongan
- EYOU CANable — Manual Pengguna (PDF)
- PHU17 EYOU — Model 3D (STEP)
- EYOU PHU17H 80 Lukisan — Lukisan (PDF)
- EYOU PHU RHU Series Joint CANopen EtherCAT Communication — Manual (PDF)
- EYOU Katalog Sendi Robot — Katalog Produk Sendi Robot (PDF)
- EYOU RP Series EN V1.0 20260608 — Manual Pengguna (PDF)
- EYOU UART Debug Module — Manual Pengguna (PDF)
Butiran Visual
Pandangan Produk
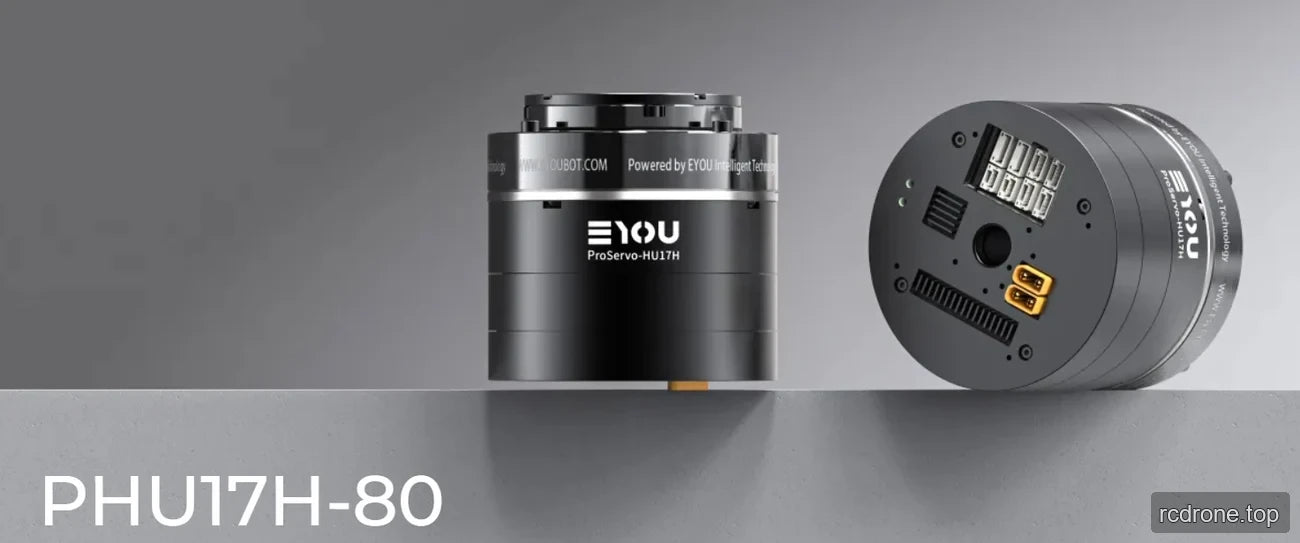
Ciri dan Reka Bentuk


Contoh Aplikasi


Opsyen dan Perbandingan Model

Antara Muka dan Sambungan

Butiran Produk Tambahan



