


EYOU RP50H Penggerak Sendi Robot Planetari, 10 N·m Tork Dinilai, untuk Robotik
EYOU RP50H Penggerak Sendi Robot Planetari, 10 N·m Tork Dinilai, untuk Robotik
EYOU
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
EYOU RP50H adalah modul sendi robot planetari untuk robot humanoid, lengan robot, exoskeleton, robot berkaki empat, kenderaan AGV, dan robot ARU. Ia menggabungkan nisbah pengurangan 19.5278 dengan tork terperingkat 10 N·m dan tork puncak 30 N·m, pemacu FOC terintegrasi, pengod berkembar mutlak, dan komunikasi CANOpen. Pilihnya untuk sendi robot 48 VDC yang memerlukan kawalan arus, kelajuan, kedudukan, atau MIT.
Ciri-ciri
- Pengurang planet dengan nisbah pengurangan 19.5278.
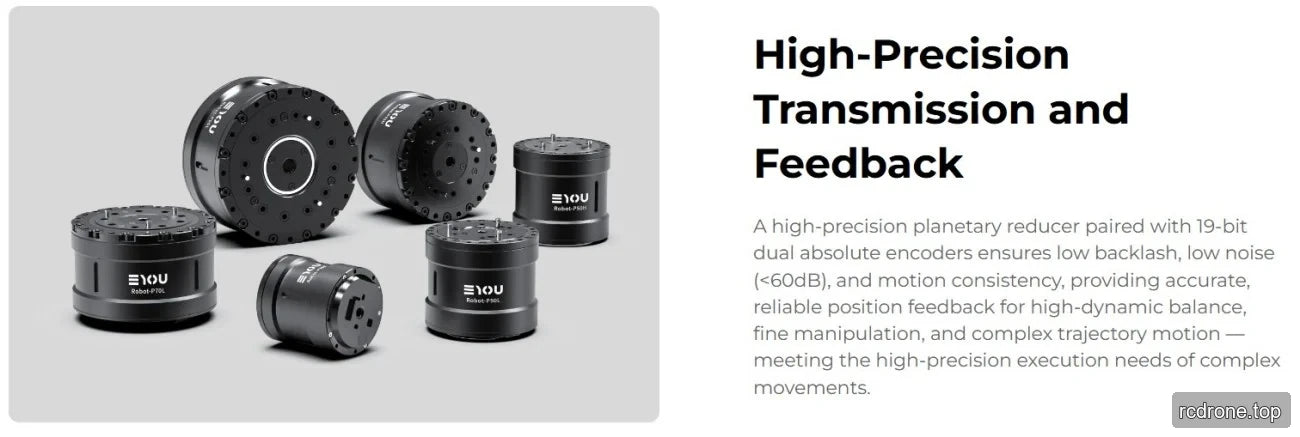
- Susunan pemacu FOC terbina dalam dan pengod berkembar mutlak: input 17-bit dan output 19-bit.
- Bearing roller silang, diameter hollow 5 mm, dan penampilan shell matte hitam biasa.
- Antara muka pemacu laluan kuasa (DC in/DC out) dan CAN FD in/out.
- Mod kawalan: arus, kelajuan, kedudukan, dan mod MIT.
Spesifikasi
| Parameter | Nilai |
|---|---|
| Model Modul | RP50H |
| Mod Pengurang | Planet |
| Motor kuasa nominal (W) | 184 |
| nisbah pengurangan | 19.5278 |
| Torque Dinilai (N·m) | 10 |
| Torque Puncak (N·m) | 30 |
| Kuasa Dinilai Sendi (W) | 157 |
| Backlash (arcmin) | ≤12 |
| Kelajuan dinilai hujung output (rpm) | 150 |
| Kelajuan puncak output (rpm) | 180 |
| Dimensi (Diameter Luar × Paksi) (mm) | Φ59 × 59.5 |
| Berat (g) (tidak termasuk wayar) | 465 |
| Kecekapan sambungan yang dinilai | 78% |
| Diameter Hollow (mm) | 5 |
| Penampilan Cangkerang (Warna Proses) | Hitam Matte Biasa |
| Momen inersia (kg·m²) | 28.66 |
| Jenis Galas | Galas Roller Silang |
| Beban yang dibenarkan (dinamik/statik) radial (N) di hujung output | 2140/2740 |
| Beban yang dibenarkan (dinamik/statik) aksial (N) di hujung output | 5100/18700 |
| Momen Lenturan Poros Output (N·m) | 22.8 |
| Voltan Operasi (VDC) | 48 ±10% |
| Voltan maksimum yang boleh ditahan (VDC) | 90 |
| Arus Bas (Arms) | 4.5 |
| Penggerak | FOC Terbina Dalam |
| Pengodam/Bit (bit) | Dual Absolute / 17 (input), 19 (output) |
| Panjang kabel kuasa | ≥35 cm |
| Antara Muka Penggerak | Kuasa (DC in/DC out), CAN FD (in/out) |
| Protokol Komunikasi | CANOpen / CANFD (pembangunan khusus diperlukan) |
| Mod Kawalan | Arus, Kelajuan, Kedudukan, Mod MIT |
| Suasana suhu kerja (°C) | -10 hingga 45 |
| Peningkatan suhu operasi penutup (°C) | ≤60 |
| Bunyi (dB) @ 1 m | ≤60 |
| Peringkat IP | IP54 |
| Hayat (h) | >3000 |
Aplikasi
- Robot humanoid
- Tangan robot
- Exoskeletons
- Robot berkaki empat
- Kenderaan AGV
- Robot ARU
Dokumentasi
EYOU CANable — Manual Pengguna (PDF)
EYOU RP50H Lukisan — Lukisan (PDF)
EYOU RP Series EN V1.0 20260608 — Manual Pengguna (PDF)
EYOU RP Series — Spesifikasi (PDF)
EYOU CANable — Manual Pengguna (PDF)
EYOU Katalog Sendi Robot — Katalog Produk Sendi Robot (PDF)
EYOU RP Series EN V1.0 20260608 — Manual Pengguna (PDF)
EYOU Modul Debug UART — Manual Pengguna (PDF)
Butiran Visual
Pandangan Produk

Contoh Aplikasi

Ciri dan Reka Bentuk


Antara Muka dan Sambungan

Butiran Produk Tambahan




