


EYOU RP50L Penggerak Sendi Robot Planetari, 5 Nm Tork Dinilai, CAN FD, untuk Robotik
EYOU RP50L Penggerak Sendi Robot Planetari, 5 Nm Tork Dinilai, CAN FD, untuk Robotik
EYOU
Harga biasa
$249.00 USD
Harga biasa
Harga jualan
$249.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
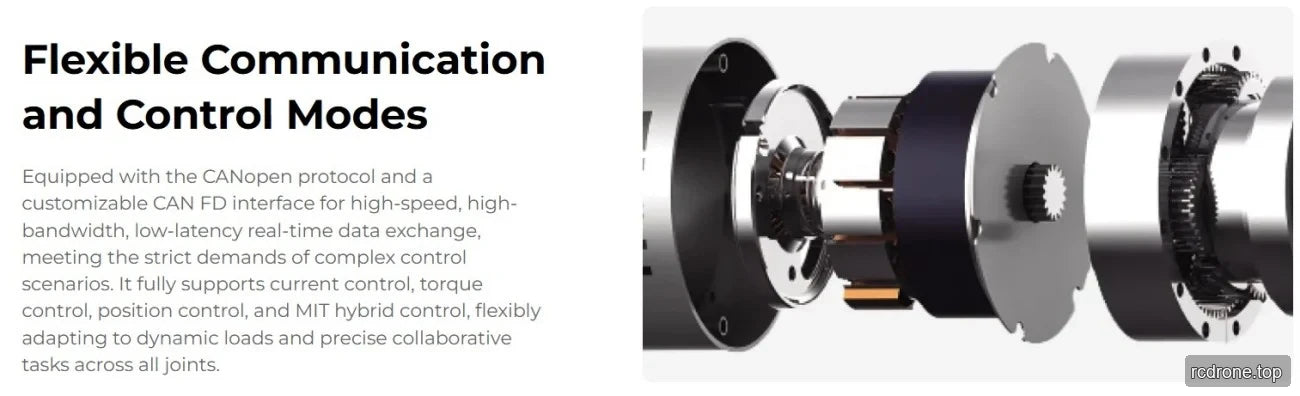
EYOU RP50L adalah penggerak sendi robot pengurang planet untuk aplikasi robotik termasuk robot humanoid, lengan robot, exoskeleton, robot berkaki empat, kenderaan AGV, dan robot ARU. Ia menggabungkan nisbah pengurangan 19.5278 dengan tork terperingkat 5 N·m, tork puncak 15 N·m, dan kelajuan output terperingkat 150 rpm. Penggerak terintegrasi beroperasi dari 48 VDC ±10% dan menyediakan komunikasi CANopen/CAN FD serta pelbagai mod kawalan.
Ciri-ciri
- Pengurang planet dengan nisbah pengurangan 19.5278.
- Penggerak FOC terbina dalam dan pengod kod mutlak dwi: input 17-bit dan output 19-bit.
- Galas roller silang.
- Antara muka penggerak DC masuk/keluar dan CAN FD masuk/keluar.
- Mod kawalan arus, kelajuan, kedudukan, dan MIT.
- Siap permukaan hitam matte biasa.
Spesifikasi
| Parameter | Nilai |
|---|---|
| Model modul | RP50L |
| Mod pengurang | Planet |
| Kuasa motor yang dinilai | 92 W |
| Nisbah pengurangan | 19.5278 |
| Torque yang dinilai | 5 N·m |
| Torque puncak | 15 N·m |
| Kuasa yang dinilai bagi sendi | 79 W |
| Backlash | ≤12 arcmin |
| Kelajuan yang dinilai bagi hujung output | 150 rpm |
| Kelajuan puncak output | 180 rpm |
| Dimensi (diameter luar × paksi) | Φ59 × 53.5 mm |
| Berat (tidak termasuk wayar) | 410 g |
| Kecekapan sambungan yang dinilai | 70% |
| Diameter berongga | 5 mm |
| Penampilan cangkerang (warna proses) | Hitam Matte Biasa |
| Momen inersia | 26.15 kg*m^2 |
| Jenis galas | Galas Roller Silang |
| Beban dibenarkan radial (dinamik/statik) di hujung output | 2140/2740 N |
| Beban dibenarkan aksial (dinamik/statik) di hujung output | 5100/18700 N |
| Momen lenturan aci output | 22.8 Nm |
| Voltan operasi | 48 VDC ±10% |
| Voltan maksimum yang boleh ditahan | 90 VDC |
| Arus bas | 2.6 Lengan |
| Drive | Terbina dalam FOC |
| Pengodak/bit | Dual Absolute / 17 (input), 19 (output) |
| Panjang kabel kuasa | ≥35 cm |
| Antara muka pemacu | Kuasa (DC masuk DC keluar), CAN FD (Masuk, Keluar) |
| Protokol komunikasi | CANOpen / CANFD (pembangunan khusus diperlukan) |
| Mod kawalan | Arus, Kelajuan, Kedudukan, Mod MIT |
| Suasana suhu kerja | -10~45 °C |
| Peningkatan suhu operasi penutup | ≤60 °C |
| Bunyi pada 1 m | ≤60 dB |
| Penarafan IP | IP54 |
| Hayat | >3000 h |
Aplikasi
- Robot humanoid
- Lengan robot
- Exoskeletons
- Robot quadruped
- Kenderaan AGV
- Robot ARU
Dokumen
- EYOU CANable — Manual Pengguna (PDF)
- EYOU RP50L — Model 3D (STP)
- EYOU RP50L Lukisan — Lukisan (PDF)
- EYOU RP Series EN V1.0 20260608 — Manual Pengguna (PDF)
- EYOU RP Series — Spesifikasi (PDF)
- EYOU CANable — Manual Pengguna (PDF)
- EYOU Katalog Sendi Robot — Katalog Produk Sendi Robot (PDF)
- EYOU RP Series EN V1.0 20260608 — Manual Pengguna (PDF)
- EYOU Modul Debug UART — Manual Pengguna (PDF)
Butiran Visual
Pandangan Produk

Contoh Aplikasi

Ciri dan Reka Bentuk


Antara Muka dan Sambungan
Butiran Produk Tambahan




