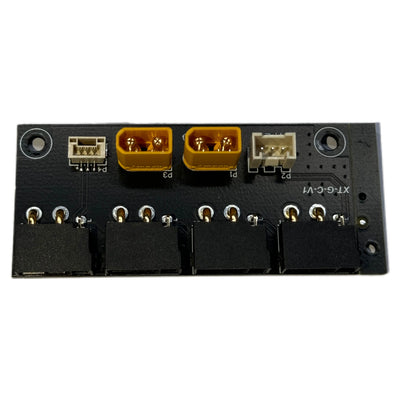
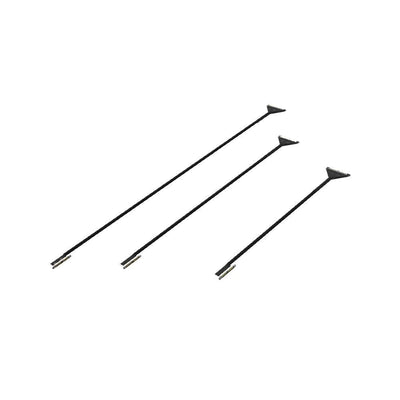
EYOU XT30PW (2+2) Kabel Kuasa dan CAN Bus 18AWG 9A Sambungan Daisy Chain untuk Penggerak Sendi Robot Planetari
EYOU XT30PW (2+2) Kabel Kuasa dan CAN Bus 18AWG 9A Sambungan Daisy Chain untuk Penggerak Sendi Robot Planetari
EYOU
Tidak dapat memuatkan ketersediaan pengambilan


Gambaran
Kabel EYOU XT30PW (2+2) menggabungkan penghantaran kuasa dan komunikasi CAN bus dalam satu kabel untuk penggerak sendi robot planet. Direka untuk sambungan daisy chain, ia memudahkan pendawaian, mengurangkan kekacauan kabel, dan menjadikan pemasangan pelbagai sendi lebih mudah.
Menampilkan wayar kuasa 18AWG dan wayar isyarat 26AWG CAN, kabel ini menyokong arus sehingga 9A dan komunikasi CAN 2.0A. Pembinaannya yang fleksibel direka untuk menahan lenturan berulang semasa pergerakan robot.
Ciri Utama
-
Penghantaran kuasa dan komunikasi CAN yang terintegrasi dalam satu kabel.
-
Penghubung XT30PW (2+2) untuk sambungan yang mudah dan selamat.
-
Wayar kuasa 18AWG yang dinilai untuk sehingga 9A.
-
Wayar isyarat 26AWG untuk komunikasi CAN bus.
-
Direka untuk sambungan rantaian yang serasi dengan sendi robot dan peranti I/O.
-
Tersedia dalam pelbagai panjang untuk memenuhi jarak sendi yang berbeza.
Spesifikasi
| Parameter | Spesifikasi |
|---|---|
| Jenama | EYOU |
| Jenis Penyambung | XT30PW (2+2) |
| Konfigurasi Wayar | 2 wayar kuasa + 2 wayar isyarat CAN |
| Saiz Wayar Kuasa | 18AWG |
| Arus Maksimum | 9A |
| Saiz Wayar Isyarat CAN | 26AWG |
| Keserasian Komunikasi | CAN 2.0A |
| Kadar Bas Maksimum | 1.0MHz, seperti yang ditentukan oleh pengeluar |
| Kapasiti Rangkaian | Sehingga 254 sambungan / peranti I/O, bergantung kepada sistem yang disambungkan |
| Panjang Tersedia | 100 / 200 / 300 / 500 mm |
| Warna Wayar | Merah: VCC; Hitam: GND; Putih: CAN L; Hijau: CAN H |
Apa yang Termasuk
-
1 × EYOU XT30PW (2+2) Kabel Kuasa dan Bas CAN dalam panjang yang dipilih.
Permohonan
Sesuaikan untuk menyambungkan penggerak sendi robot planet yang serasi, sendi lengan robot, dan peranti I/O berasaskan CAN.
Nota
Sahkan pinout penyambung sebelum pemasangan, kerana penugasan pin mungkin berbeza antara model motor. Kapasiti rangkaian dan prestasi komunikasi bergantung kepada peranti yang disambungkan dan konfigurasi bas secara keseluruhan.