Motor Sendi Dual-Encoder HAITAI OpenArm – HT4510 & HT8116, 24V
Motor Sendi Dual-Encoder HAITAI OpenArm – HT4510 & HT8116, 24V
HAITAI
Tidak dapat memuatkan ketersediaan pengambilan


Overview
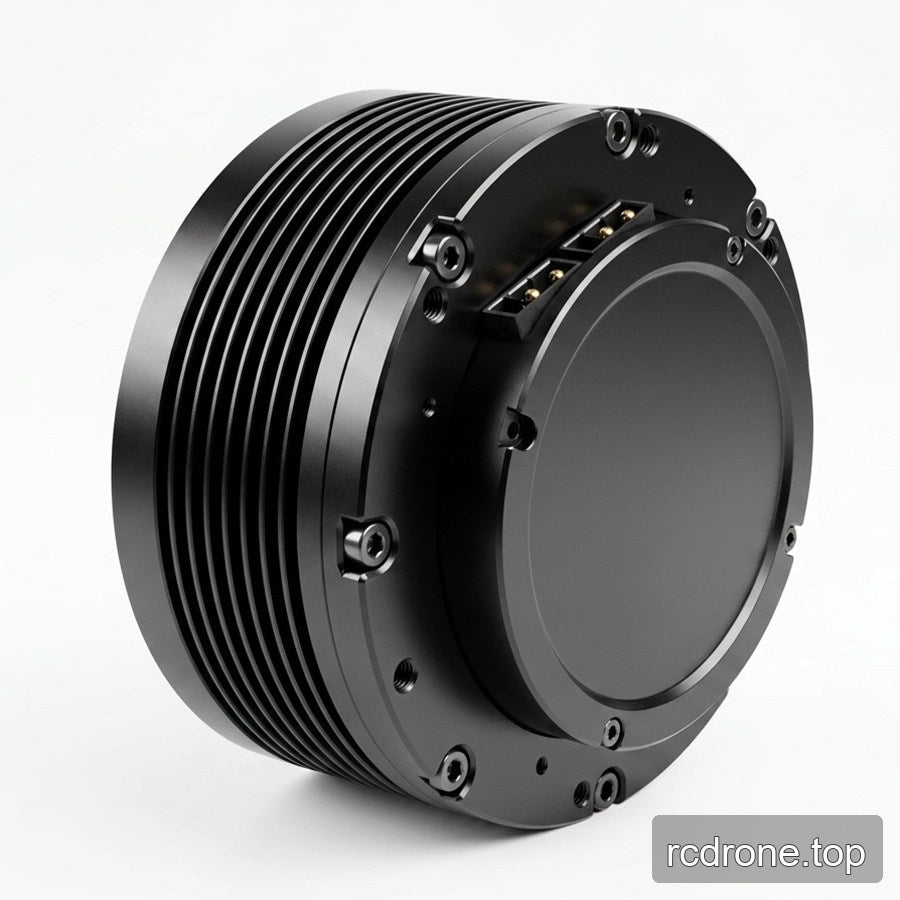
HAITAI OpenArm motor sendi menggabungkan motor tanpa berus, pengurangan planetari dan pengod pengganda magnetik dwi dalam sendi putar yang padat. Pilih HT4510-J10-2E, HT4510-J36-2E atau HT8116-J9-2E untuk keperluan tork dan pemasangan lengan robot anda.
Semua konfigurasi yang boleh dipilih menggunakan penggulungan delta 24V. Setiap model tersedia tanpa pemacu atau dengan pemacu GDZ. Senarai ini adalah untuk konfigurasi motor sendi yang dipilih, bukan kit robot dwi-lengan yang lengkap.
Ciri-ciri
- Tiga tahap tork khusus model: 2.9 Nm, 9.9 Nm dan 20 Nm.
- Pengod pengganda magnetik dwi 14-bit dengan maklum balas kedudukan aci output mutlak satu putaran.
- Pengurangan planetari yang diintegrasikan dengan motor tanpa berus.
- Konfigurasi yang dilengkapi GDZ menyokong mod kawalan MIT; utiliti hos ujian khusus adalah sebahagian daripada penyelesaian motor.
- Susun atur pemasangan direka untuk integrasi OpenArm, dengan lukisan khusus model untuk pemeriksaan kesesuaian.
- Susun atur kuasa dan komunikasi masuk/keluar memudahkan pendawaian sendi pada konfigurasi yang dilengkapi.
Spesifikasi
| Parameter | HT4510-J10-2E | HT4510-J36-2E | HT8116-J9-2E |
|---|---|---|---|
| Voltan terperingkat | 24 VDC | 24 VDC | 24 VDC |
| Penggulungan | Delta | Delta | Delta |
| Torque terperingkat | 2.9 Nm | 9.9 Nm | 20 Nm |
| Arus terperingkat | 4.7 A | 4.8 A | 20 A |
| Kelajuan yang dinilai | 280 rpm | 74 rpm | 100 rpm |
| Kelajuan maksimum | 307.8 rpm | 89.2 rpm | 172.9 rpm |
| Jisim motor | 0.3 kg | 0.4 kg | 0.95 kg |
| Pasangan kutub | 14 | 14 | 21 |
| Konstanta tork | 0.24 Nm/A | 0.864 Nm/A | 0.45 Nm/A |
| Tork terhenti | 11.95 Nm | 39.73 Nm | 60.07 Nm |
| Arus terhenti | 30.05 A | 23.62 A | 57.75 A |
| Induktans fasa-ke-fasa | 185 μH | 185 μH | 70 μH |
| Rintangan fasa-ke-fasa | 0.6 Ω | 0.6 Ω | 0.121 Ω |
| Pengodak | Duplex, 14-bit magnetik | Duplex, 14-bit magnetik | Duplex, 14-bit magnetik |
| Maklum balas kedudukan output | Absolut satu-putaran | Absolut satu-putaran | Absolut satu-putaran |
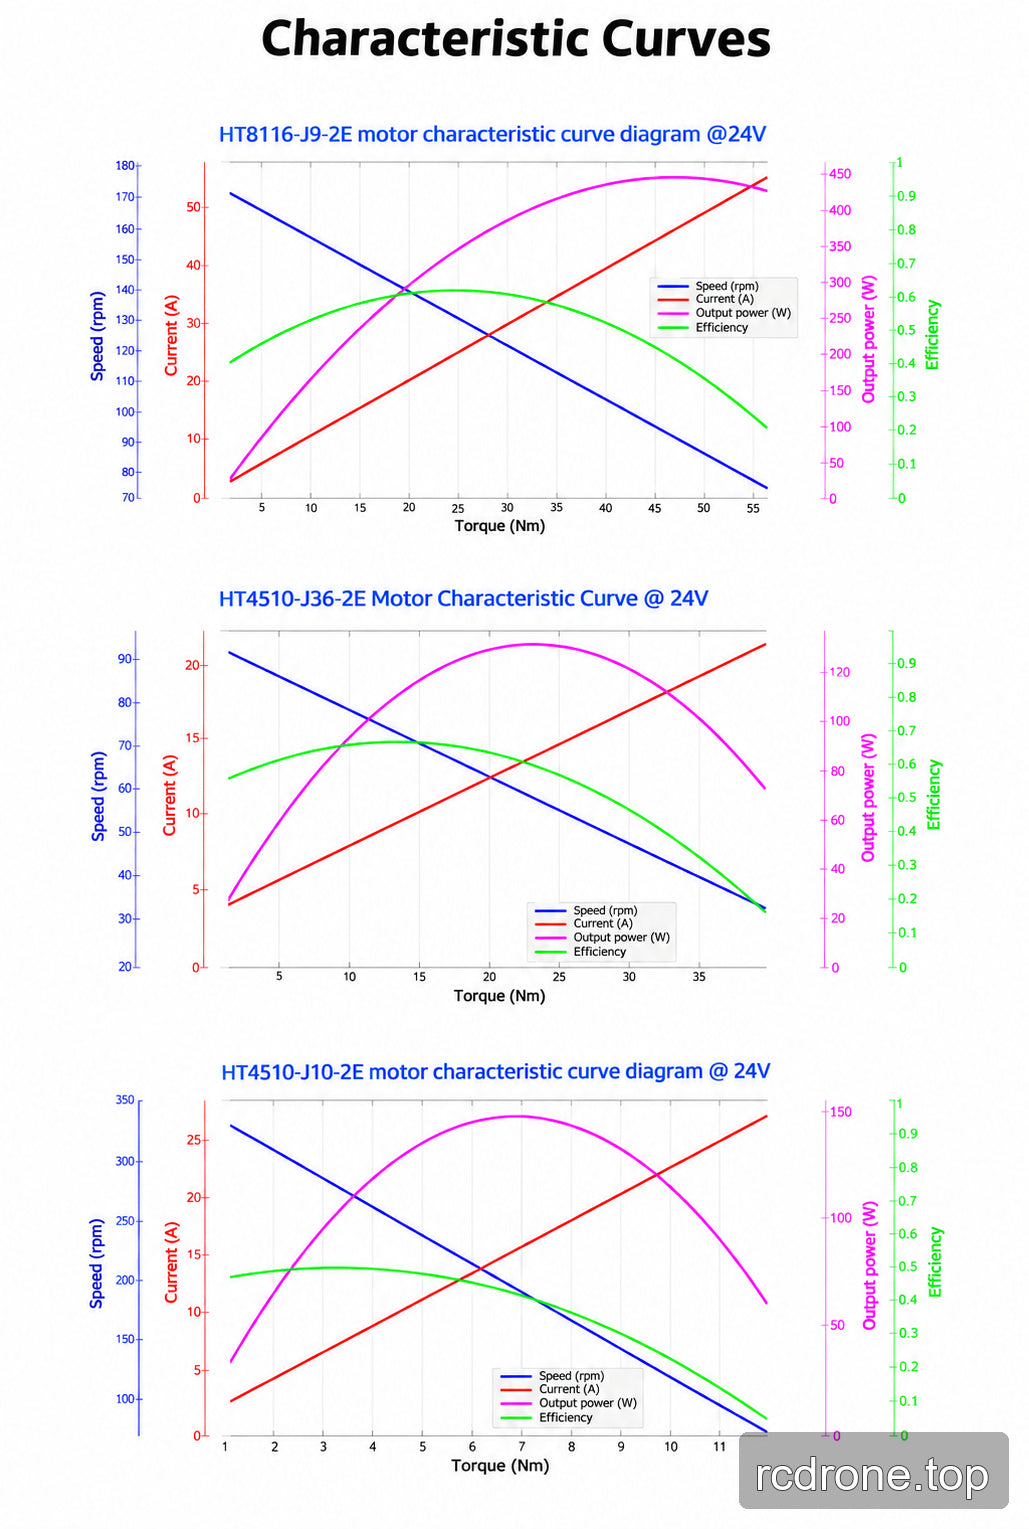
HT8116-J9-2E mempunyai nisbah pengurangan 9:1, tork puncak 40 Nm, arus puncak 50 A dan komunikasi CAN pada 1 Mbps. Nilai puncak dan terhenti bukan penilaian operasi berterusan. Angka jisim motor di atas adalah berat komponen, bukan berat penghantaran yang dibungkus.
HT4510 titik operasi
| Model | Tempoh | Tork | Kelajuan | Arus |
|---|---|---|---|---|
| HT4510-J10-2E | 5 minit | 2.90 Nm | 280 rpm | 4.7 A |
| HT4510-J10-2E | 20 minit | 2.35 Nm | 290 rpm | 3.8 A |
| HT4510-J10-2E | Keseimbangan terma | 1.84 Nm | 301 rpm | 3.1 A |
| HT4510-J36-2E | 5 minit | 9.9 Nm | 74 rpm | 4.8 A |
| HT4510-J36-2E | 20 minit | 8.4 Nm | 79 rpm | 3.8 A |
| HT4510-J36-2E | Keseimbangan terma | 6.7 Nm | 82 rpm | 3.1 A |
Penyambung motor dan pemasangan
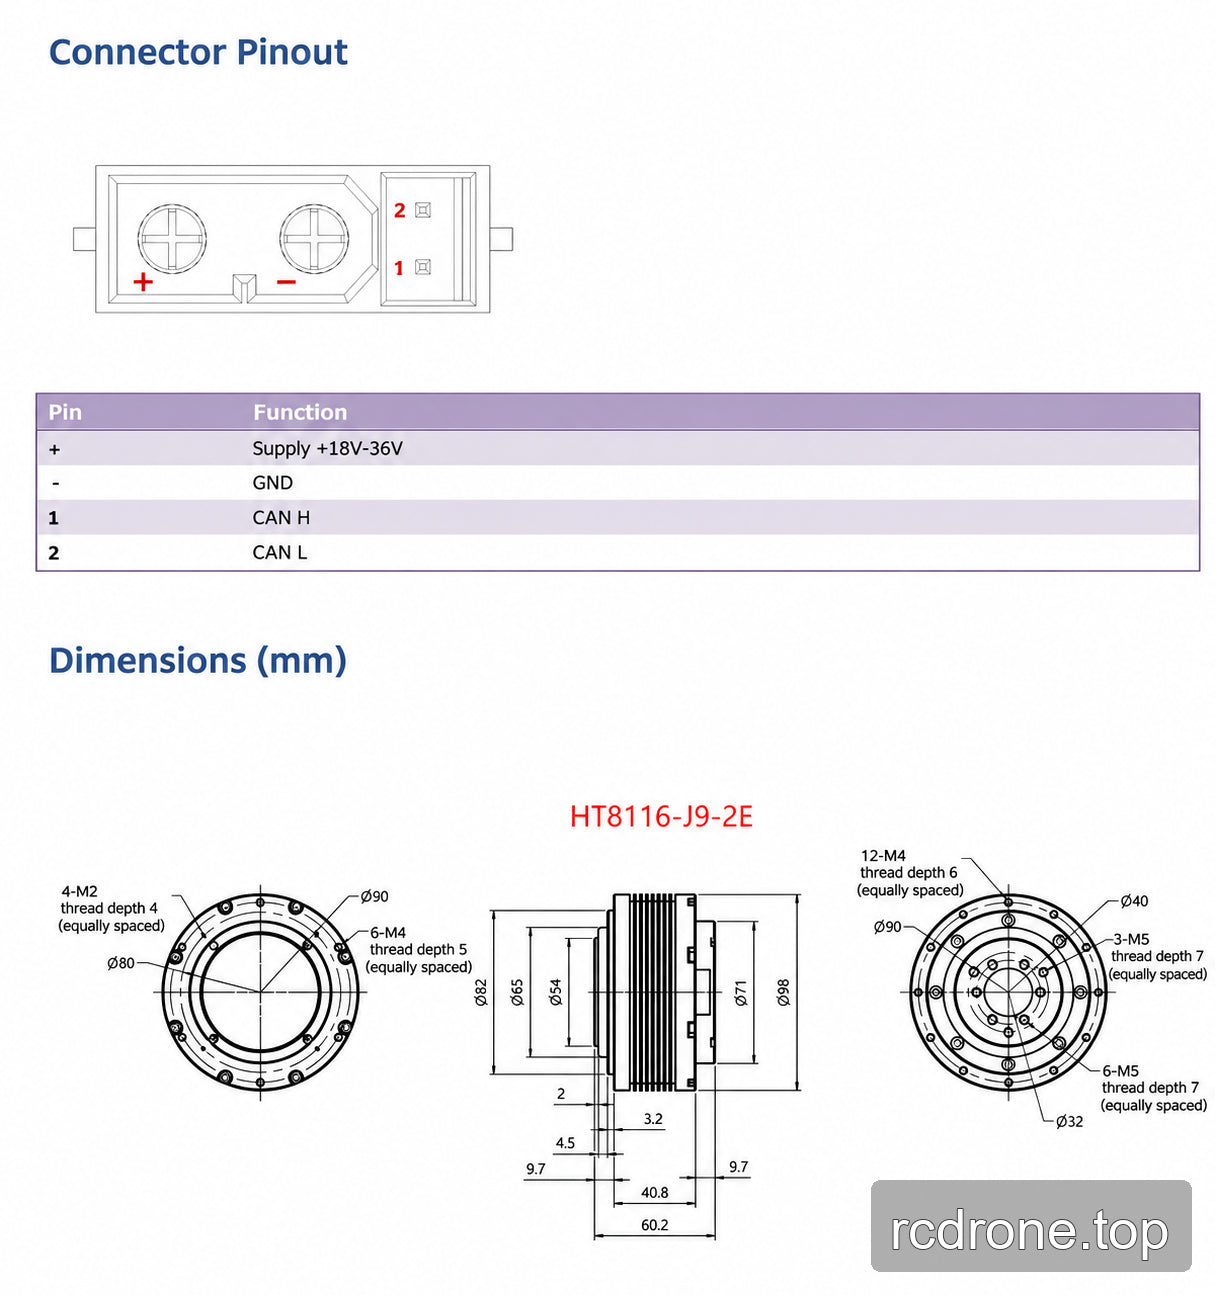
Penyambung motor yang ditunjukkan menggunakan + untuk bekalan positif (18–36 V), − untuk GND, pin 1 untuk CAN H dan pin 2 untuk CAN L. Ini adalah konfigurasi penggulungan 24 V. Semak lukisan pemasangan khusus model sebelum pemasangan. Untuk HT4510-J10-2E dan HT4510-J36-2E, penyisipan skru tidak boleh melebihi 7 mm.
Versi antara muka pemacu GDZ
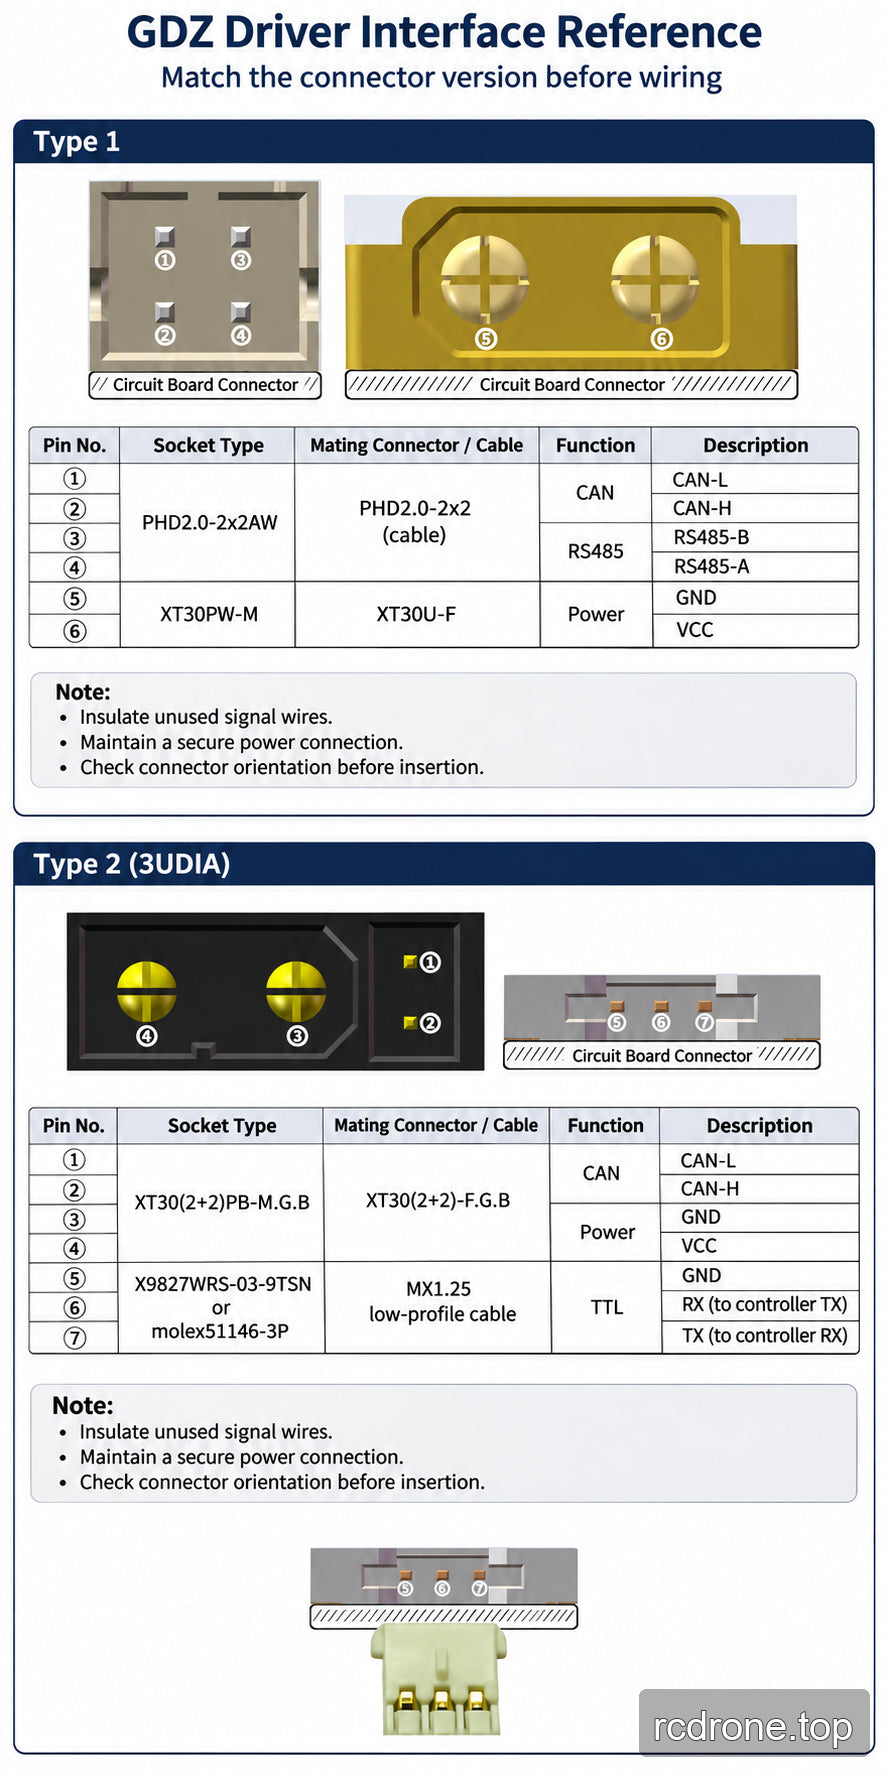
Antara muka GDZ Jenis 1 menggunakan penyambung CAN/RS485 dan kuasa yang berasingan; Jenis 2 (3UDIA) menggunakan penyambung CAN/kuasa gabungan dan penyambung serial TTL. Padankan versi penyambung fizikal dengan diagramnya. Pilihan GDZ tidak bermakna bahawa kedua-dua versi antara muka disertakan.
Untuk Jenis 1, rujukan pemacu membezakan soket XT30 kuning (input pemacu 12–40 V) daripada soket XT30 hitam (15–60 V). Untuk Jenis 2, soket TTL putih mengenal pasti versi 12–40 V dan soket TTL hitam versi 15–60 V. Julat papan pemacu ini tidak mengubah penilaian 24 V motor yang dipilih atau julat bekalan 18–36 V yang digambarkan.
Pastikan konduktor isyarat terasing, termasuk kabel CAN atau RS485 yang tidak digunakan. Kekalkan kontak kuasa yang selamat untuk mengelakkan laluan arus yang tidak diingini melalui antara muka komunikasi. Masukkan palam profil rendah MX1.25 dengan kunci menghadap jauh dari papan litar. Kontak XT30 dengan slot silang yang dipersempit atau cacat boleh menyebabkan sambungan yang tidak konsisten; servis kontak yang rosak atau longgar sebelum beroperasi.
Apa yang Termasuk
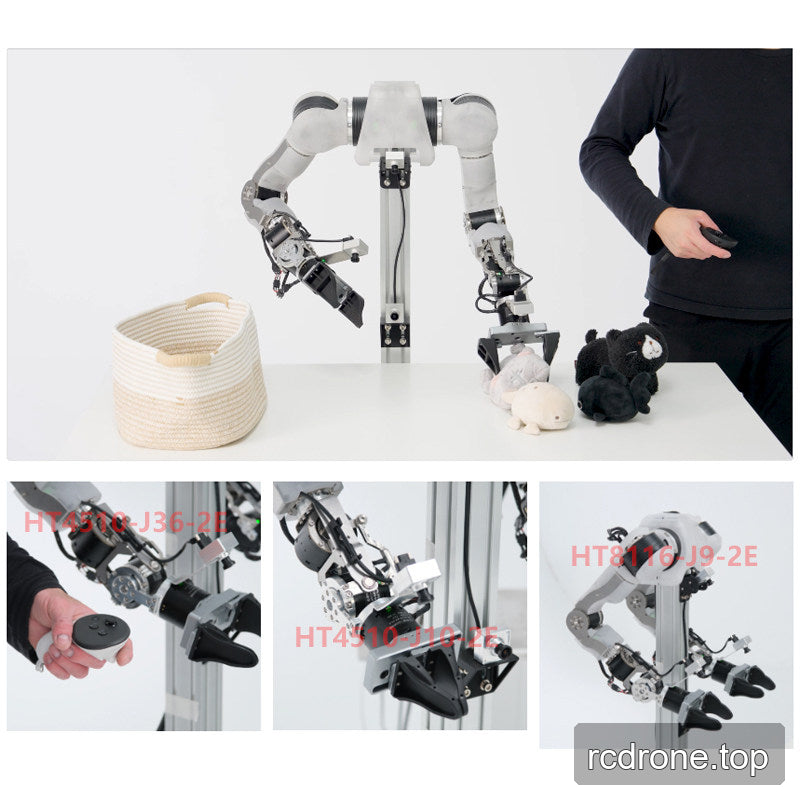
Satu motor bersama dalam model dan konfigurasi lilitan yang dipilih. Pilihan "Dengan pemacu GDZ" termasuk pemacu GDZ; pilihan "Tanpa pemacu" tidak termasuk.Lengan robot lengkap, penggenggam, pengawal luaran dan bekalan kuasa yang ditunjukkan dalam contoh aplikasi tidak termasuk.
Aplikasi
Direka untuk sendi lengan robot OpenArm dan projek robotik dan gerakan khusus. Kawasan integrasi yang sesuai termasuk manipulasi artikulasi, robot berkaki dan mekanisme SCARA apabila model yang dipilih memenuhi keperluan beban, kelajuan, pemasangan dan kawalan yang sepadan dengan reka bentuk.
Soalan Lazim
Adakah setiap pilihan termasuk pemacu GDZ?
Tidak. Pilih “Dengan pemacu GDZ” apabila anda memerlukan pemacu itu. “Tanpa pemacu” memerlukan penyelesaian pemacu yang serasi.
Adakah ini set motor OpenArm penuh?
Tidak. Pilih model sendi individu dan konfigurasi pemacu yang diperlukan untuk binaan anda. Imej aplikasi menunjukkan sistem lengkap untuk konteks.
Bolehkah saya memilih penggulungan 48V?
Konfigurasi yang ditawarkan di sini adalah penggulungan delta 24V sahaja.
Adakah nilai tork yang dinilai dan tork terhenti boleh ditukar ganti?
Tidak. Nilai terhenti dan puncak bukanlah penilaian berterusan. Jadual titik operasi HT4510 menunjukkan bagaimana tork, kelajuan dan arus berubah dengan tempoh operasi.
Butiran Visual