


Hangkai HKVR-TG9811 / TG9812 Penggenggam Elektrik Taktik Tanpa Berus, 98mm
Hangkai HKVR-TG9811 / TG9812 Penggenggam Elektrik Taktik Tanpa Berus, 98mm
Hangkai Microelectronic
Tidak dapat memuatkan ketersediaan pengambilan


The Hangkai Microelectronic HKVR-TG9811 / TG9812 adalah siri penjepit elektrik sentuh untuk pengendalian robotik. Sumber tersebut mempersembahkan TG9811 sebagai peningkatan motor tanpa berus dengan bukaan 98mm, maklum balas sentuh terintegrasi dan mekanisme dua jari yang padat. Pilih konfigurasi jari-sentuh dan antara muka komunikasi melalui pilihan jualan.
Pilih Konfigurasi Gripper
| Model | Antara muka dalam pilihan sumber | Jari sentuh tactile |
|---|---|---|
| TG9811-485 | RS485 | Pengesanan sentuhan jari tunggal di satu sisi |
| TG9811-CAN | CAN | Pengesanan sentuhan jari tunggal di satu sisi |
| TG9812-485 | RS485 | Pengesanan sentuhan jari dua sisi |
| TG9812-CAN | CAN | Pengesanan sentuhan jari dua sisi |
Sumber tersebut menggunakan semula beberapa gambar keluarga dengan pelbagai rumah pemacu di seluruh pilihan dan demonstrasinya. Hubungan asal antara pilihan dan imej mereka dikekalkan.Gunakan label pilihan untuk antara muka dan pengiraan jari sentuh, dan sahkan perumahan khusus model yang dihantar, pinout dan lukisan mekanikal untuk integrasi anda. Gambar TG9811 di bawah tidak secara senyap diperluas kepada setiap konfigurasi TG9812.
Penggerak Tanpa Berus dan Kawalan Sentuh
Bahan pembekal menerangkan penggerak tanpa berus yang direka untuk mengurangkan haus, operasi yang lebih senyap, gerakan yang lebih lancar dan penyelenggaraan rutin yang lebih rendah berbanding dengan versi servo klasik yang digambarkan. Ini adalah perbandingan pembekal, tanpa hayat yang dikira, tahap bunyi atau ujian ketahanan perbandingan dalam bahan yang disimpan. Perbandingan servo klasik adalah ilustrasi rujukan dan bukannya konfigurasi jualan tambahan.
Pengesanan sentuh hujung jari tiga paksi terintegrasi menyokong maklum balas sentuhan. Dalam mod genggaman stabil yang diterangkan oleh pembekal, algoritma kawalan daya adaptif menyesuaikan genggaman untuk bahan dan bentuk yang berbeza.Mod laluan membolehkan isyarat sentuhan mentah untuk kawalan khusus dan penyetelan aplikasi tertentu. Tuntutan tiada pengaturcaraan manual merujuk kepada tingkah laku menggenggam terbina dalam; komunikasi robot, keselamatan dan integrasi masih memerlukan penyediaan yang sesuai.
Angka Sumber TG9811
| Pembukaan rahang / strok ditunjukkan | 98mm |
|---|---|
| Muatan yang dinilai oleh pembekal | 1.5kg; bergantung kepada objek, geseran, genggaman dan gerakan |
| Kuasa genggaman jari tunggal | 0.02–36N, seperti yang dinyatakan dalam karya promosi TG9811 |
| Lebar keseluruhan dalam lukisan | 160mm |
| Ketinggian keseluruhan dalam lukisan | 150mm |
| Lebar badan dalam pandangan sisi | 67mm |
| Nota tambahan dalam lukisan | 17mm, 40mm dan 37mm dalam pandangan yang ditunjukkan; ciri Ø19, corak pemasangan Ø40 dan 4-M2 panggilan |
Gunakan lukisan yang diukur untuk lokasi dan makna setiap nota. Beban tidak sama dengan jisim penggenggam dan bukan beban operasi selamat yang dijamin untuk setiap genggaman. Bahan TG9811 yang disimpan tidak memberikan jisim yang dipasang yang boleh dipercayai, spesifikasi voltan bekalan, penarafan IP atau protokol bas penuh; sahkan ini dalam dokumentasi yang dihantar dan bukannya menggantikan angka dari model TG9801 yang lebih lama.
PC Kawalan, Simulasi dan Integrasi Visi
Pembekal menerangkan perisian PC, maklum balas sentuhan/kuasa masa nyata dan model MuJoCo untuk simulasi. Label demonstrasi status berwarna merah sebagai bersedia, kuning sebagai objek dikesan, hijau sebagai pegangan stabil dan biru sebagai berjalan. Tuntutan respons pada tahap milisaat adalah kenyataan sumber yang tidak disahkan dan bergantung kepada sistem kawalan yang lengkap.
Titik pemasangan sisi dan lubang pemasangan kamera yang disediakan menyokong perancangan integrasi. Contoh pembekal menyebut DOBOT, FAIRINO, SIASUN, JAKA, RealMan, AUBO dan lengan AgileX. Contoh-contoh ini tidak menetapkan keserasian flang, elektrik atau perisian secara universal. Semak antara muka lengan yang sebenar dan dapatkan fail model yang betul serta perkakasan pemasangan.
Pilihan Aksesori: Dijual Secara Berasingan
- RS485-ke-USB atau CAN-ke-USB: satu penyesuai komunikasi PC sahaja; tiada penggenggam.
- FAIRINO, AgileX atau kabel DOBOT: satu kabel sambungan khusus lengan sahaja. Lengan robot, sensor daya dan penggenggam yang ditunjukkan dalam gambar aplikasi tidak termasuk.
- Pelanjutan kabel 1m: aksesori pelanjutan sahaja. Pilihan sumber menyebut kabel standard 50cm; sahkan penyambung dan susunan pelanjutan yang dihantar.
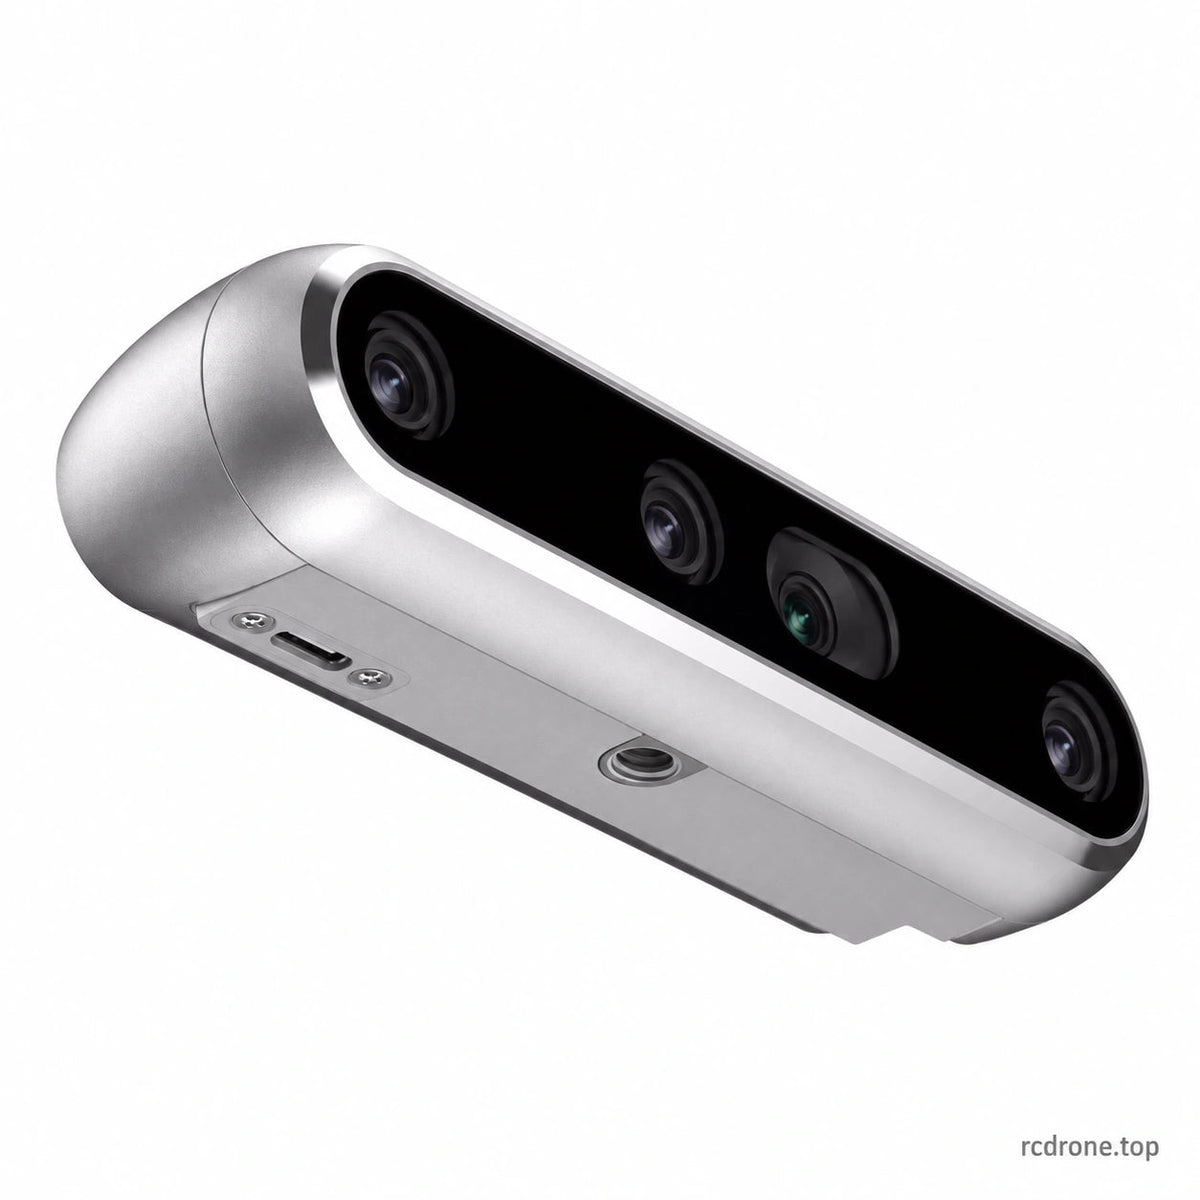
- Intel RealSense D405 + bracket: satu konfigurasi kamera dan bracket pemasangan yang disenaraikan dalam sumber, tanpa penggenggam. Sumber menyebut 42 × 42 × 23mm dan 60g untuk badan kamera; jisim bracket adalah berasingan.
- Intel RealSense D435i + bracket: satu konfigurasi kamera dan bracket pemasangan yang disenaraikan dalam sumber, tanpa penggenggam.
Gambar kamera mungkin menunjukkan kamera sahaja; bracket dikenalpasti oleh label pilihan. Pilih pilihan penggenggam untuk membeli penggenggam.Pemandangan demonstrasi robot menggambarkan aplikasi dan tidak menjadikan pilihan kabel atau kamera sebagai kit robot lengkap.
Butiran Visual


