HUMANETICS Y75-H32 Sensor Daya/Tork Enam Paksi, RS485 / CAN / CAT
HUMANETICS Y75-H32 Sensor Daya/Tork Enam Paksi, RS485 / CAN / CAT
HUMANETICS
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
Sensor HUMANETICS Y75-H32 sensor daya/tork enam paksi mengukur tiga komponen daya dan tiga momen untuk pemasangan robot, penyelesaian permukaan dan penyelidikan maklum balas daya. Badan aloi aluminiumnya berukuran 75 mm diameter dan 32 mm tinggi. Pilih konfigurasi sensor RS485, CAN atau CAT/EtherCAT untuk menyesuaikan sistem kawalan anda. Unit pengambilan data yang berasingan juga tersedia untuk aplikasi pengukuran dan penyediaan.
Ciri-ciri
- Pengukuran enam paksi: menangkap daya Fx, Fy dan Fz bersama dengan momen Mx, My dan Mz untuk maklum balas beban pelbagai arah.
- Reka bentuk aloi aluminium yang padat: mengintegrasikan badan 75 mm ke dalam penyesuai pergelangan tangan robot dan fixture ujian.
- Pilihan konfigurasi: pilih komunikasi RS485, CAN atau CAT/EtherCAT untuk integrasi anda.
- Konsistensi pengukuran: ketepatan 0.5% FS dan 0.1% FS kebolehulangan.
- Integrasi industri: perlindungan IP64, julat bekalan 12–48 VDC dan operasi dari −20 hingga +80 °C.
Spesifikasi
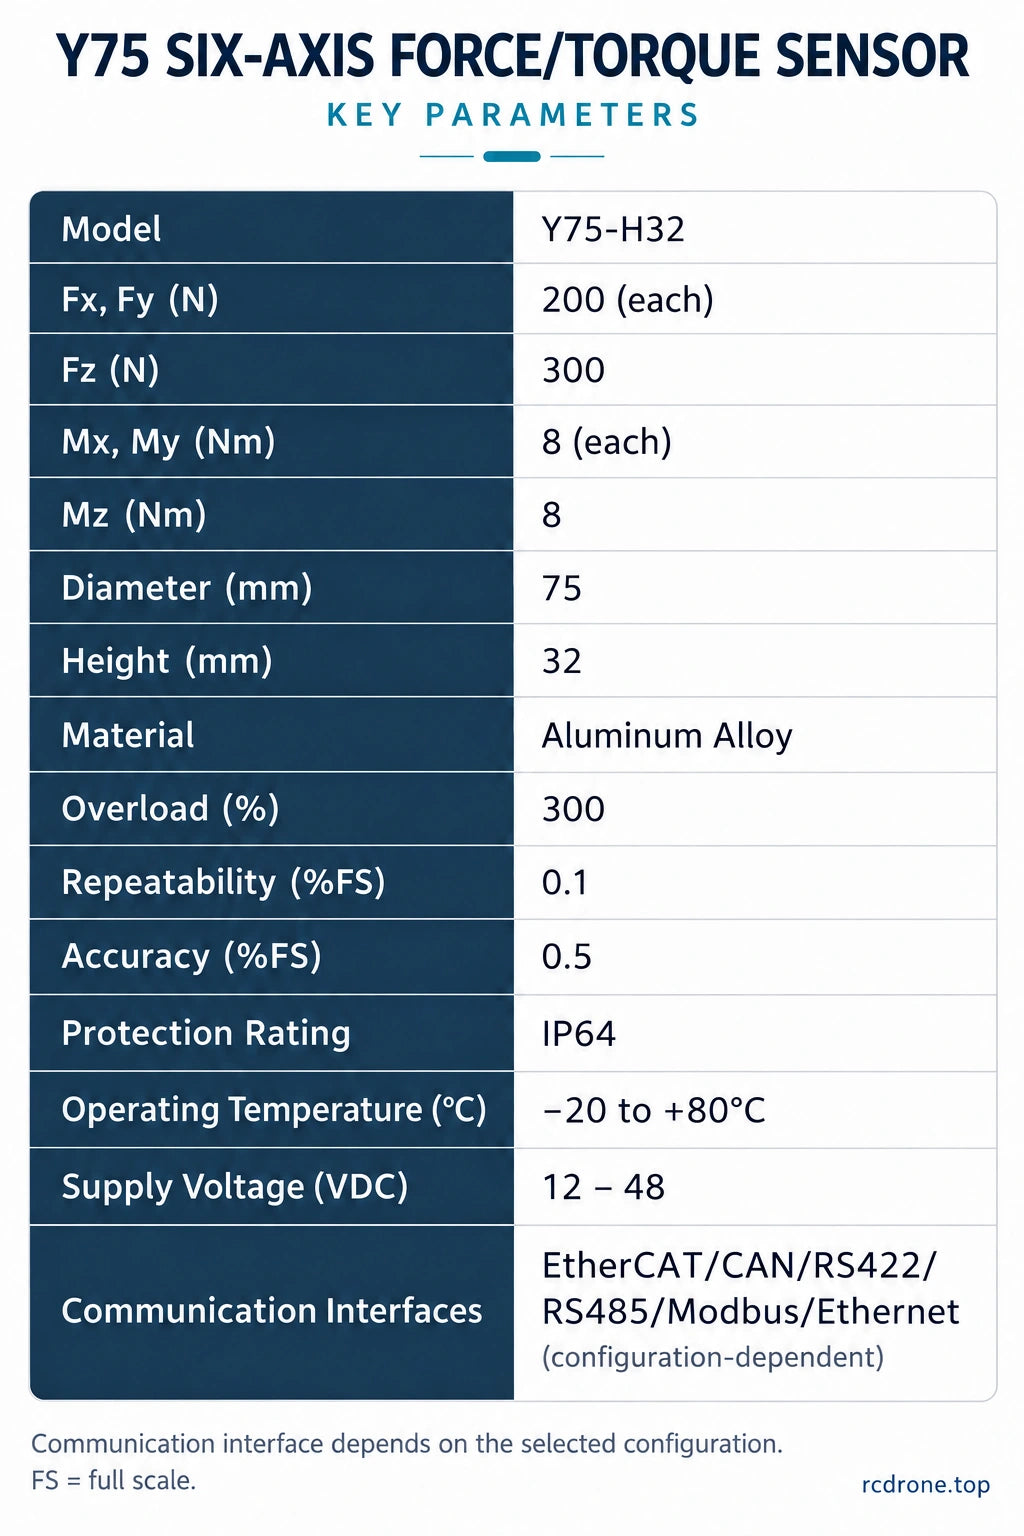
| Model | Y75-H32 |
|---|---|
| Paksa pengukuran | Fx, Fy, Fz; Mx, My, Mz |
| Julat pengukuran Fx / Fy | 200 N setiap paksi |
| Julat pengukuran Fz | 300 N |
| Julat pengukuran Mx / My / Mz | 8 N·m setiap paksi |
| Diameter badan / ketinggian | 75 mm / 32 mm |
| Material | Aloi aluminium |
| Ketepatan | 0.5% FS |
| Kebolehulangan | 0.1% FS |
| Penarafan beban berlebihan | 300% |
| Perlindungan kemasukan | IP64 |
| Suasana operasi | −20 hingga +80 °C |
| Voltan bekalan | 12–48 VDC |
| Antara muka sensor boleh dipilih | RS485; CAN; CAT / EtherCAT (bergantung kepada konfigurasi) |
FS bermaksud skala penuh. Julat paksi adalah penarafan pengukuran, bukan penarafan beban robot. Semak pemuatan gabungan terhadap had untuk konfigurasi anda; penarafan beban berlebihan bukanlah julat operasi berterusan.
Panduan Konfigurasi
| Pemilihan | Produk |
|---|---|
| Sensor Y75-H32 — RS485 | Satu sensor dengan komunikasi RS485. |
| Sensor Y75-H32 — CAN | Satu sensor dengan komunikasi CAN. |
| Sensor Y75-H32 — CAT / EtherCAT | Satu konfigurasi sensor CAT/EtherCAT. Semak fail integrasi protokol dan pengawal sebelum pemasangan. |
| Unit pengambilan data sahaja | Satu unit pengambilan berasingan; sensor tidak termasuk. |
Antara muka adalah konfigurasi alternatif. RS422, Modbus dan Ethernet adalah pilihan komunikasi tambahan untuk siri Y75; ketersediaan bergantung kepada konfigurasi.Sebelum integrasi, semak protokol, kadar baud, kadar pengambilan sampel, pinout penyambung dan keserasian pengawal/perisian untuk unit yang anda pilih.
Aplikasi
- Pemasangan tepat: mengukur daya kemasukan dan daya sentuh untuk membantu menyelaraskan dan rutin pemasangan yang dikawal oleh daya.
- Pengisaran dan penamat permukaan: memberikan maklum balas daya untuk mengawal sentuhan alat semasa pemprosesan robotik.
- Pengendalian dan panduan tangan: mengukur daya dan momen di pergelangan tangan untuk menyokong interaksi dan pembangunan kawalan pengendalian.
- Penyelidikan robotik dan fixture ujian: mengkaji beban sentuh pelbagai paksi dan kawalan daya/posisi dengan pengawal yang diintegrasikan dengan sesuai.
Gerakan mematuhi dan keselamatan robot bergantung pada integrasi mekanikal, elektrik dan sistem kawalan yang lengkap.
Dimensi Mekanikal dan Pemasangan
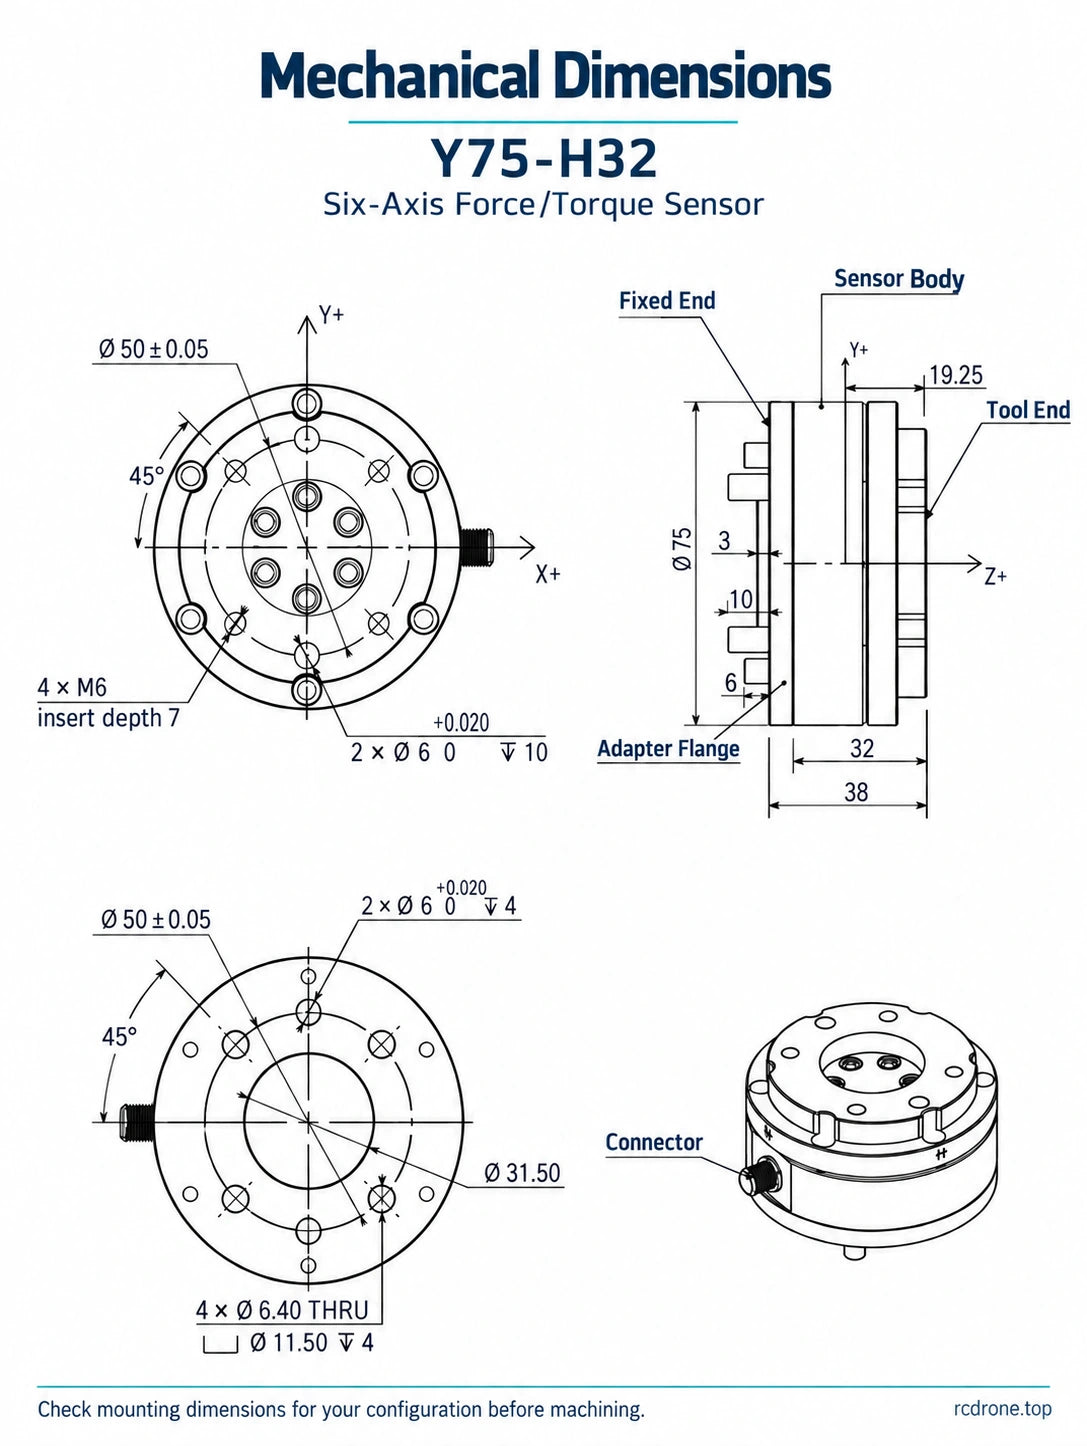
Pelan dimensi termasuk diameter badan 75 mm, ketinggian badan 32 mm, ketinggian pemasangan 38 mm dan rujukan bulatan pemasangan 50 ±0.05 mm. Rujukan lanjut termasuk 45°, 19.25 mm, 3 mm, 10 mm, 6 mm dan Ø31.50 mm; butiran lubang termasuk 2 × Ø6 (+0.020/0), 10 mm dan 4 mm kedalaman rujukan, 4 × M6 dengan kedalaman masukkan 7 mm, dan 4 × Ø6.40 lubang melalui dengan Ø11.50 counterbores, 4 mm dalam. Baca dimensi ini dengan pandangan yang sepadan dalam Butiran Visual.
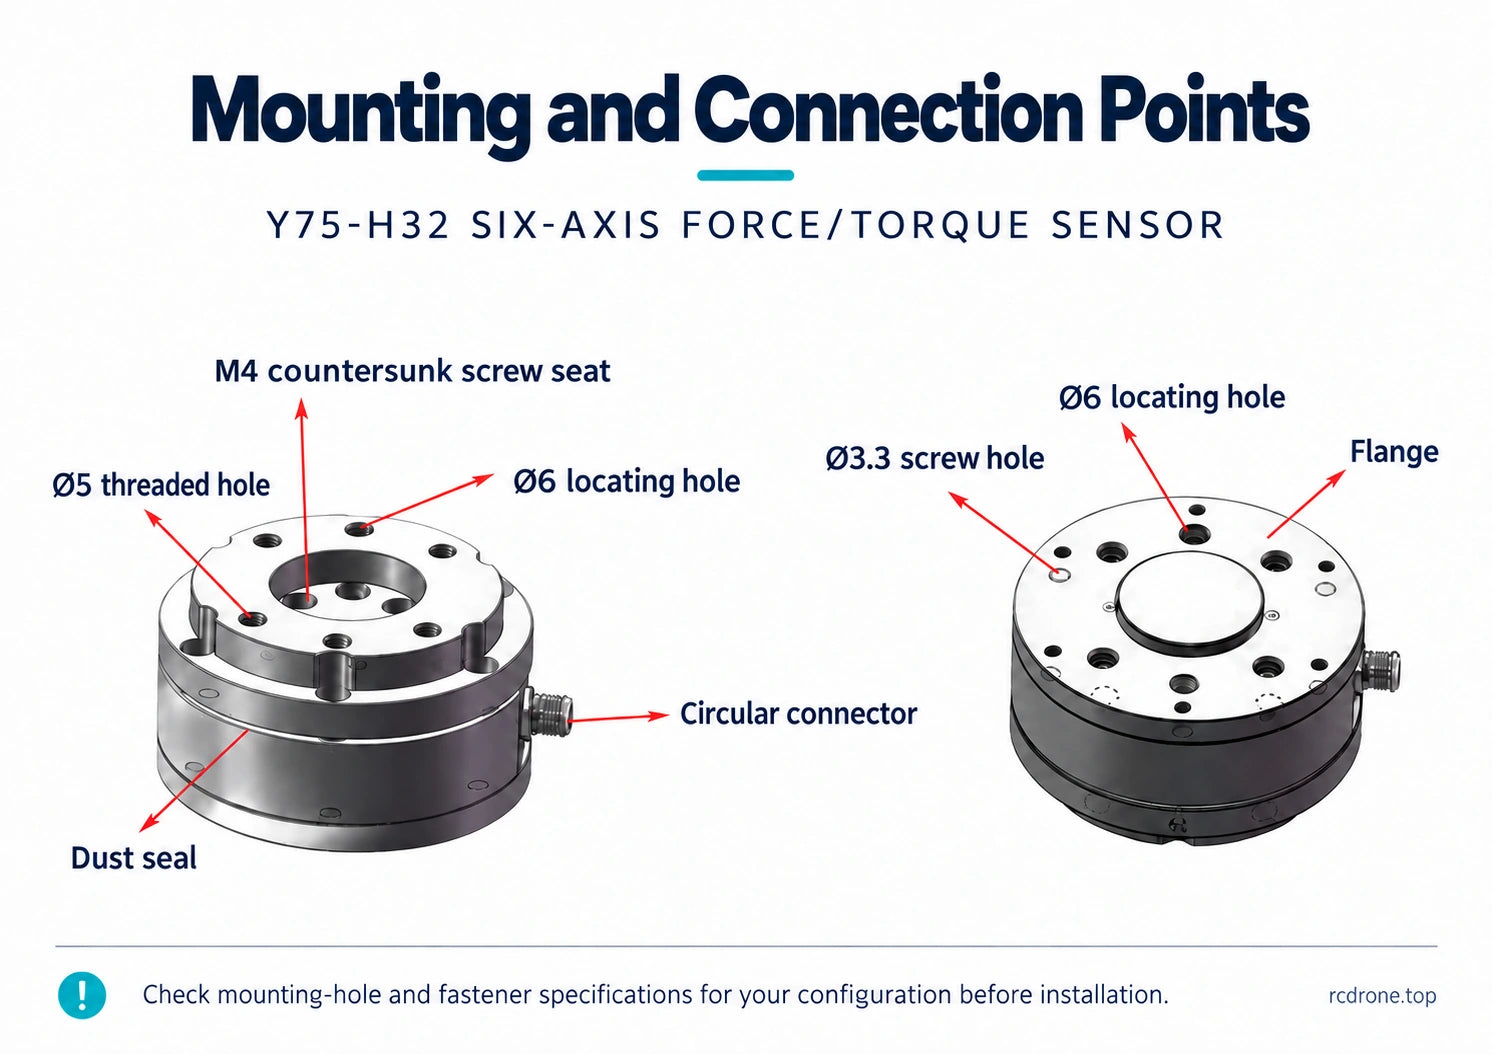
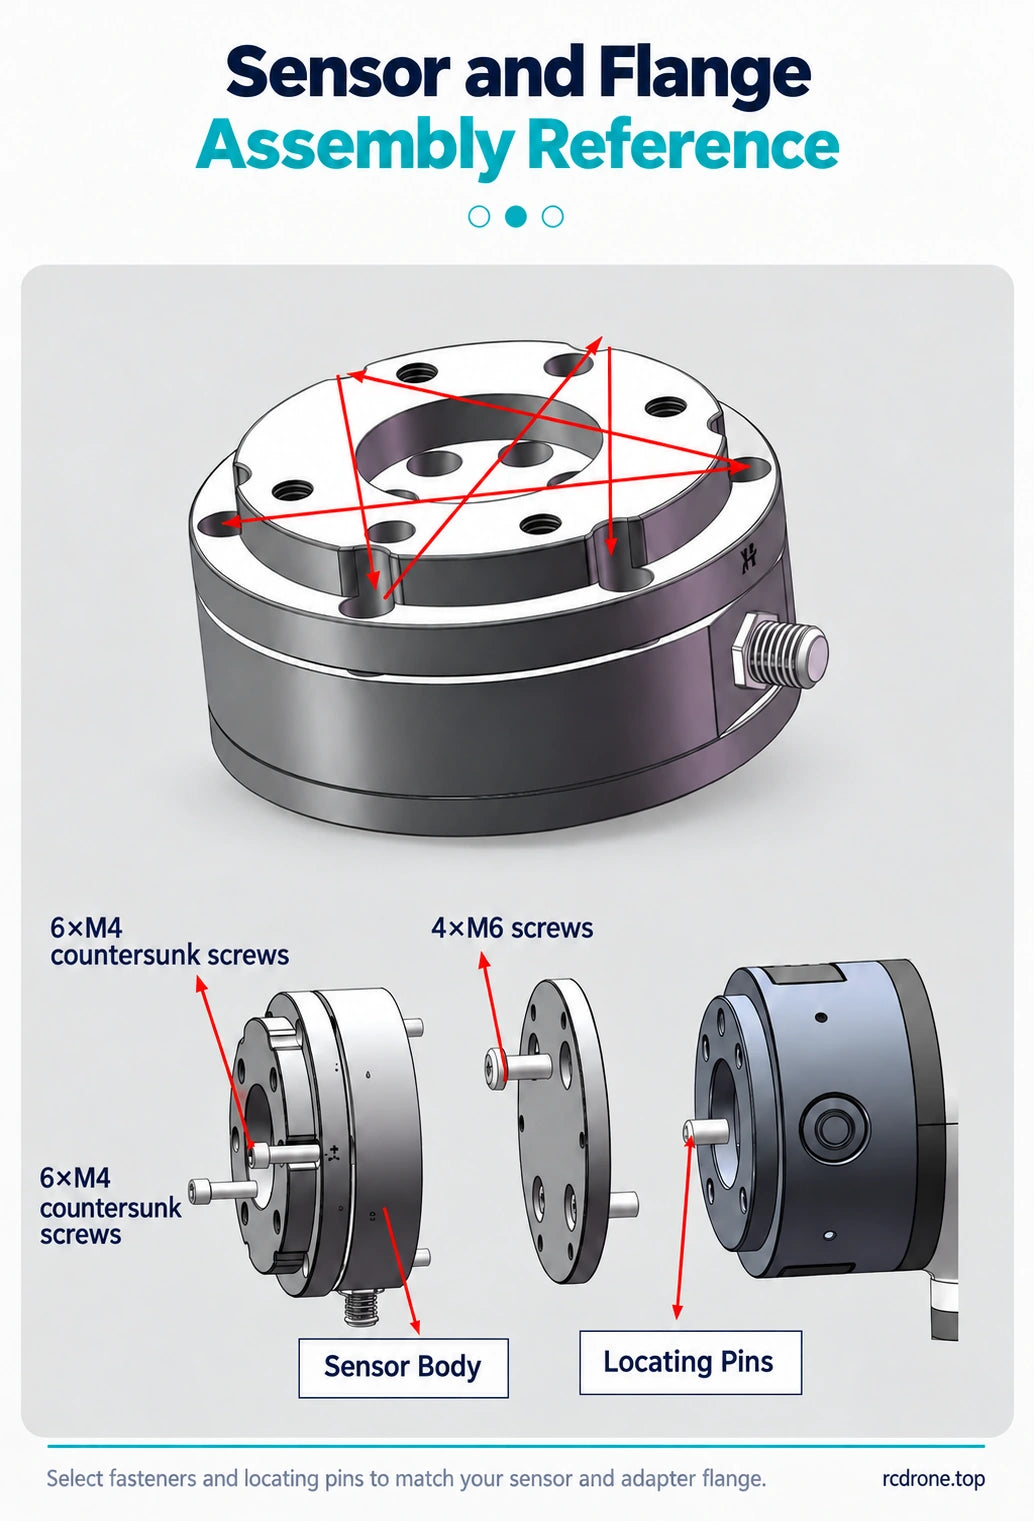
Ilustrasi pemasangan juga mengenal pasti tempat duduk M4 yang tenggelam, lubang berulir Ø5, lubang penentuan Ø6, lubang skru Ø3.3, penyambung bulat, penutup debu dan flang penyesuai. Ilustrasi pemasangan menunjukkan 6 × M4 dan 4 × M6 pengikat. Butiran lubang dan pengikat berbeza antara pandangan pemasangan yang diilustrasikan: semak pelan pemasangan untuk konfigurasi anda sebelum memproses penyesuai atau memilih skru dan pin penentuan.
- Periksa peralatan, flang penyesuai dan sensor.
- Pisahkan flang penyesuai dan pasangkannya pada peralatan.
- Pasang sensor pada penyesuai menggunakan pengikat yang sepadan dan ciri penentuan lokasi.
- Pasangkan alat, lengkapkan pendawaian dan penyediaan pengawal, kemudian lakukan penetapan sifar dan sebarang pampasan atau kalibrasi yang diperlukan.
Alirkan kabel fleksibel jauh dari bahagian yang bergerak dan sediakan sokongan ketegangan. Padankan pinout penyambung dan keperluan elektrik sebelum menghidupkan kuasa.
Pemerolehan Data dan Perisian
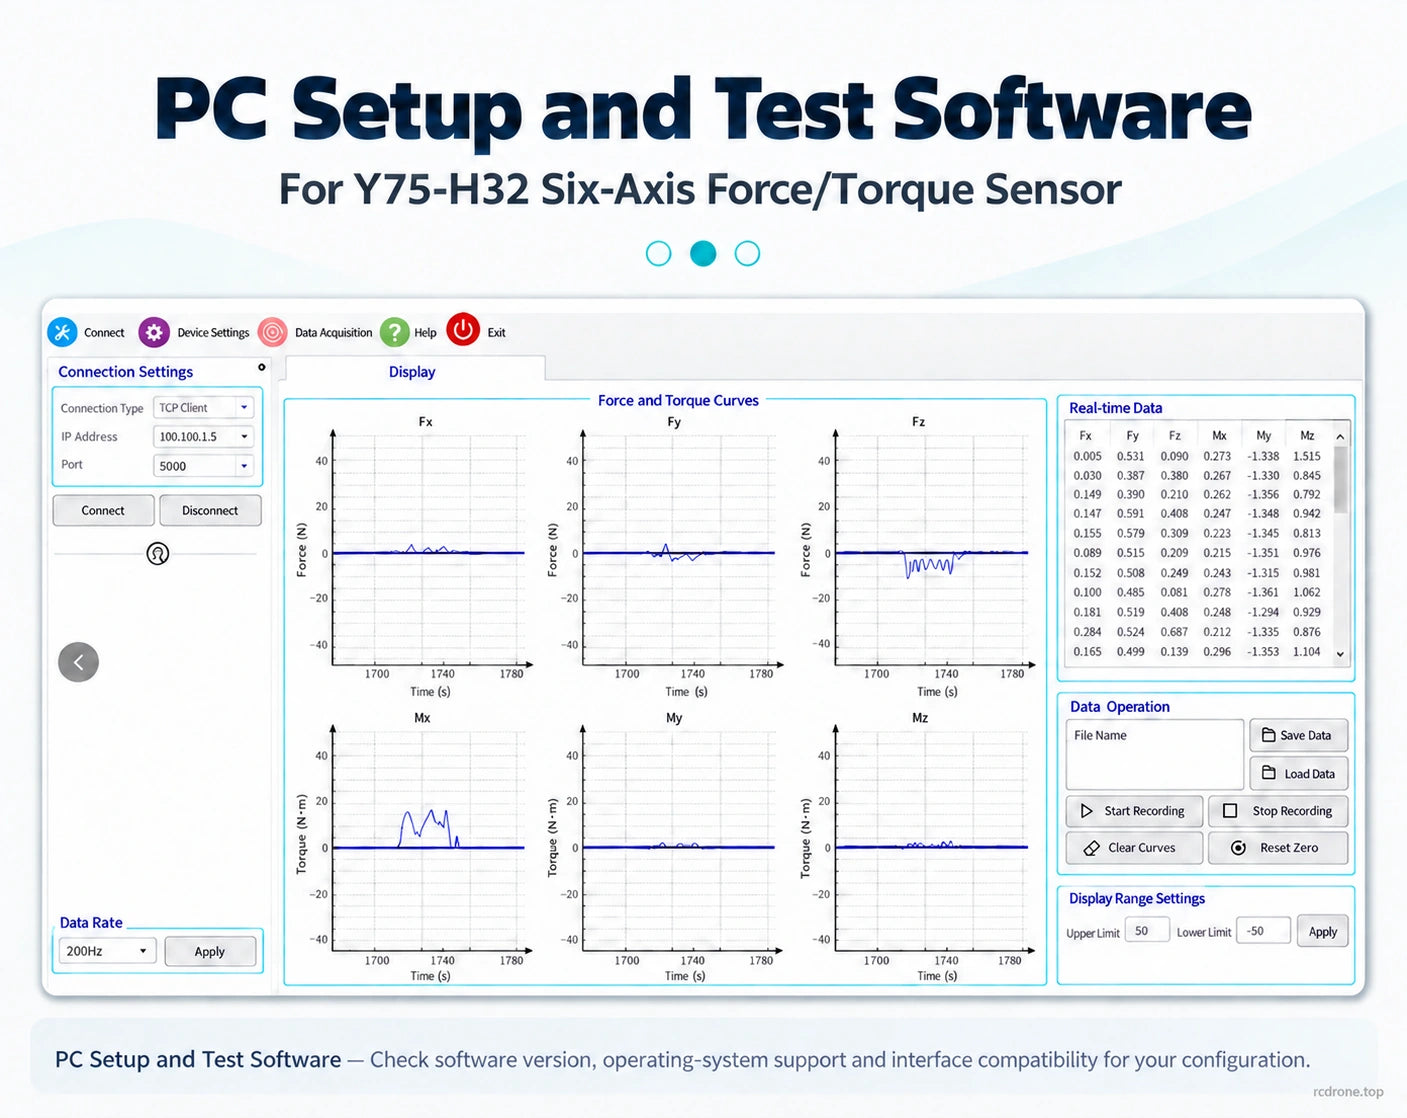
Unit pemerolehan data ZKMD-CIQ-1.0 yang dijual secara berasingan mengukur 125 × 78 × 30 mm. Sambungannya termasuk port Ethernet dan RS485 RJ45, penyambung bulat 16-pin dan penyambung kuasa yang berasingan, dengan penunjuk kuasa dan status. Penyediaan PC dan perisian ujian menyokong paparan isyarat, pemisahan dan kalibrasi.Periksa pinout perkakasan, input elektrik, versi perisian, sokongan sistem operasi dan keserasian antara muka untuk konfigurasi sensor anda.
Apa yang Termasuk
- Pilihan sensor: 1 × sensor Y75-H32 dalam konfigurasi RS485, CAN atau CAT/EtherCAT yang dipilih. Unit pengambilan yang berasingan tidak termasuk.
- Unit pengambilan data sahaja: 1 × unit pengambilan. Sensor daya/tork tidak termasuk.
Lengan robot, pengapit, robot humanoid, stesen kerja dan fixture aplikasi yang ditunjukkan dalam gambar tidak termasuk. Panjang kabel dan kandungan pengikat bergantung pada pakej yang dipilih; semak keperluan ini semasa merancang pemasangan. Gambar pergelangan tangan dan kaki humanoid menggambarkan aplikasi pengesanan daya; nilai dimensi sensor 75 mm dan julat beban untuk lokasi pemasangan anda.
Butiran Visual