Hiwonder JetArm ROS1/ROS2 Lengan Robot — Kit Visi Monokular & 3D dengan Pilihan Jetson
Hiwonder JetArm ROS1/ROS2 Lengan Robot — Kit Visi Monokular & 3D dengan Pilihan Jetson
Hiwonder
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
Hiwonder JetArm adalah lengan robot desktop untuk pengaturcaraan ROS, penglihatan komputer dan pendidikan penggenggaman robotik. Enam servo bas pintar menyokong eksperimen kawalan gerakan, sementara pilihan kamera monokular atau kedalaman menentukan aliran kerja penglihatan yang tersedia. Pilih perkakasan Starter, Standard, Advanced atau Ultimate, kemudian pilih pengawal Jetson atau konfigurasi tanpa satu. Ultimate menambah perkakasan mikrofon untuk projek suara dan AI multimodal.
Pilih Konfigurasi Anda
Kit dan pengawal adalah dua pilihan yang berasingan. Kamera kedalaman, skrin, array mikrofon atau papan Jetson yang ditunjukkan di tempat lain di halaman ini hanya termasuk apabila ditentukan oleh kombinasi yang dipilih.
| Kit | Kamera | skrin sentuh 7 inci | 6-array mikrofon | Fokus pembelajaran utama |
|---|---|---|---|---|
| Kit Permulaan | Kamera monokular | Tidak termasuk | Tidak termasuk | Penglihatan 2D dan kawalan lengan robot |
| Kit Standard | Kamera kedalaman Gemini Plus | Tidak termasuk | Tidak termasuk | Persepsi RGB+D dan penggenggaman spatial |
| Kit Lanjutan | Kamera kedalaman Gemini Plus | Termasuk | Tidak termasuk | Penglihatan kedalaman dengan paparan skrin tempatan |
| Kit Terbaik | Kamera kedalaman Gemini Plus | Termasuk | Termasuk | Penglihatan kedalaman, interaksi suara dan AI multimodal |
Pilihan pengawal: Tanpa Pengawal Jetson; Jetson Nano (4 GB); Jetson Orin Nano Super (4 GB atau 8 GB); Jetson Orin NX Super (8 GB atau 16 GB).Konfigurasi tanpa pengawal Jetson memerlukan pengawal yang sesuai yang dibekalkan secara berasingan dan penyediaan sistem. Aplikasi model besar disokong oleh konfigurasi Ultimate dengan pengawal Jetson dan perisian/perkhidmatan yang dikonfigurasikan; ROS1 tidak menyokong aliran kerja model besar. Contoh pengangkutan pintar dan pembantu pintar memerlukan Orin Nano atau Orin NX.
Ciri-ciri
- Rangka aloi aluminium anodized, asas galas industri dan pendawaian servo tersembunyi menyediakan mekanisme desktop yang padat dengan penggenggam mekanikal.
- Pemprosesan hos Jetson dan pengawal gerakan masa nyata STM32 memisahkan pemprosesan visi/AI daripada kawalan servo dan maklum balas.
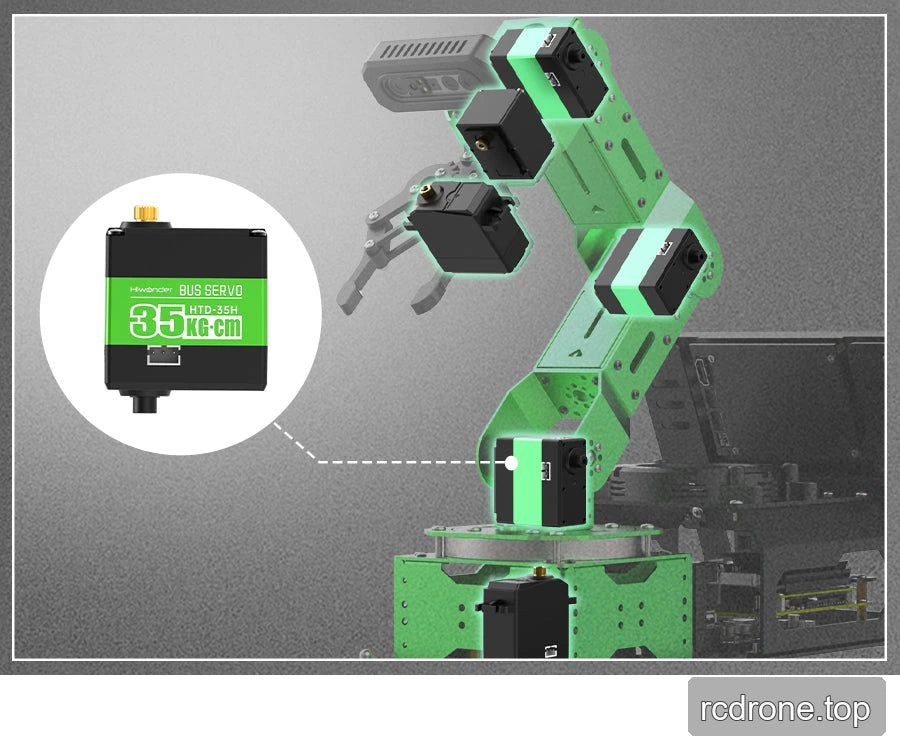
- Enam servo bas pintar menyediakan maklum balas kedudukan, voltan dan suhu, dengan perlindungan daripada terhenti dan suhu berlebihan. Tork terhenti servo adalah penilaian komponen, bukan penilaian beban lengan robot.
- Kit kamera kedalaman menggabungkan data RGB dan kedalaman untuk awan titik, pengukuran jarak, anggaran ketinggian/volume, penentuan kedudukan objek, penjejakan spatial dan pengambilan.
- Pembangunan gerakan termasuk pemodelan DH, kinematik maju dan terbalik, penukaran koordinat, perancangan laluan dan penyuntingan urutan tindakan.
- Contoh penglihatan termasuk pengenalan/penyortiran/penjejakan warna, anggaran pose AprilTag dan penumpukan, penjejakan KCF, pengenalan topeng, pengesanan badan manusia, penjejakan wajah, pengenalan isyarat dan trajektori hujung jari dengan MediaPipe.
- Latihan model objek tersuai dan sokongan pengiktirafan dan penyortiran dengan TensorRT/percepatan GPU. Tutorial merangkumi contoh perisian YOLOv5, YOLOv8 dan YOLOv11 yang lebih baru; imej yang dipasang menentukan pelaksanaan yang tersedia.
- Ultimate menambah pengambilan bunyi jauh enam saluran, pengurangan bunyi, pengenalan sumber bunyi, bangun, arahan boleh dikonfigurasi, output suara dan pengenalan yang dikawal suara, penjejakan dan pengurusan.
- Pengawalan melalui aplikasi iOS/Android, gamepad tanpa wayar, perisian komputer, antara muka USB serial dan CAN. Contoh pembangunan jauh termasuk NoMachine, SSH, konfigurasi Wi-Fi AP/STA dan komunikasi serial/I²C.
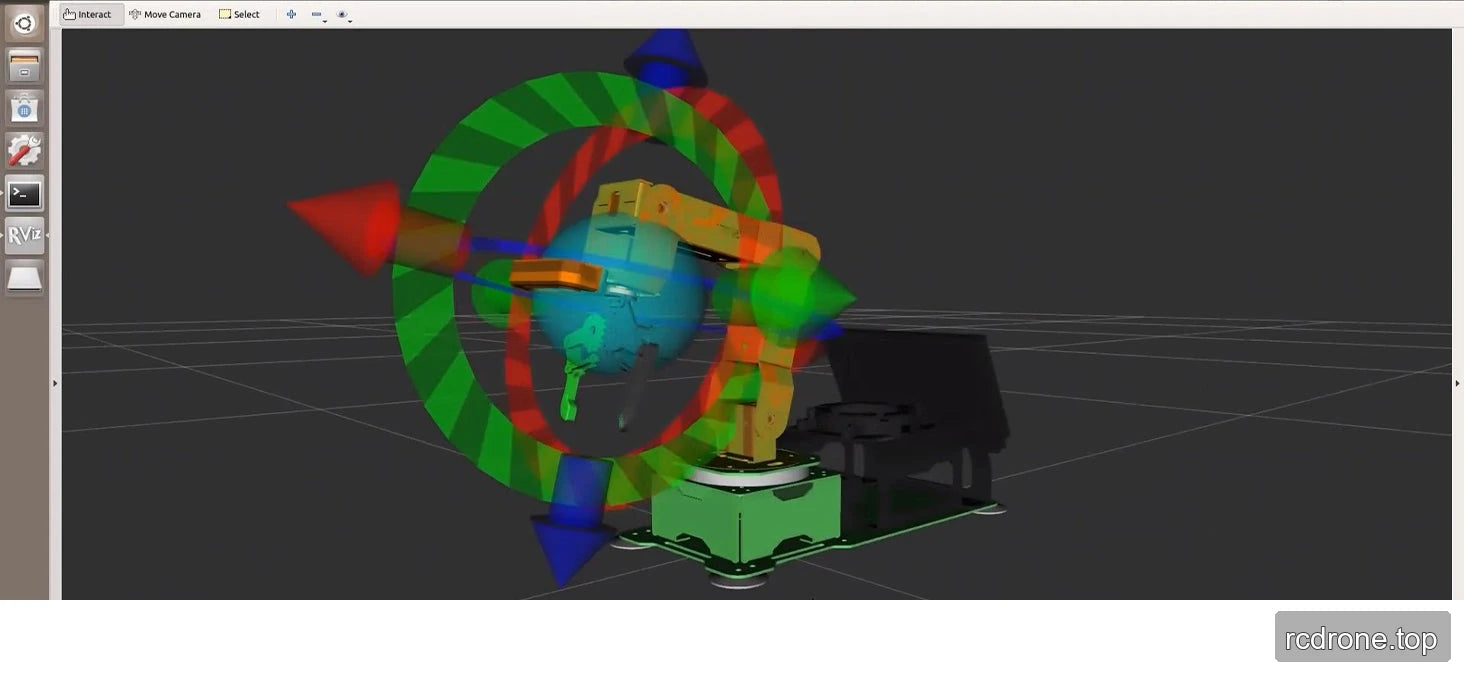
- Visualisasi URDF, konfigurasi/pengawalan MoveIt dan sokongan simulasi Gazebo menguji secara maya. Projek pengembangan merangkumi rel gelongsor dan chasis mudah alih; sistem pengembangan ini adalah berasingan daripada kandungan kit yang disenaraikan.
Spesifikasi
| Item | Spesifikasi |
|---|---|
| Model produk | JetArm |
| Dimensi produk | 339 × 165 × 532 mm |
| Berat produk | Anggaran. 2.4 kg (versi akhir) |
| Bahan badan | Rangka aloi aluminium sepenuhnya, rawatan permukaan anodized |
| Pengawal STM32 | Pengawal gerakan ROS siri STM32F407 dengan FreeRTOS; panel komponen mengenal pasti STM32F407VET6. |
| Pengawal ROS | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| Kaedah kawalan | Port serial USB, antara muka CAN, aplikasi Bluetooth, pemancar RC, komputer |
| Pengembangan USB | Papan pengembangan USB HUB arus tinggi 5A |
| Kamera | Pemula: kamera monokular. Standard, Lanjutan dan Terbaik: kamera kedalaman Gemini Plus. |
| Bekalan kuasa | Bekalan lengan robot 12 V 5 A. Konfigurasi Orin Nano dan Orin NX juga memerlukan bekalan pengawal 19 V 2.37 A. |
| Sistem operasi | Pilihan platform ROS Humble / Ubuntu 22.04 LTS dan ROS Noetic / Ubuntu 20.04 LTS; pemasangan berbeza mengikut pengawal (lihat Perisian dan Persediaan). |
| Perisian | aplikasi iOS/Android |
| Komunikasi | USB / Wi-Fi / Ethernet |
| Bahasa pengaturcaraan | Python / C / C++ / JavaScript |
| Penyimpanan | Dengan konfigurasi pengawal: Jetson Nano, kad TF 64 GB; Jetson Orin Nano/NX, SSD 128 GB. Pilihan tanpa pengawal tidak termasuk papan Jetson. |
| Model servo | HTS-21H/ HTD-35H/ HX-12H motor servo bas pintar |
| Aksesori pilihan | Paparan sentuh HD 7 inci: Lanjutan dan Terbaik. Array 6 mikrofon bulat: Terbaik. |
| Bahan sokongan | Manual pembangunan penuh, tutorial video, kod sumber ROS/STM32, imej sistem, alat perisian |
| Berat pakej & isipadu | Pakej rujukan: 385 × 295 × 175 mm; penerangan menyenaraikan 4 kg, manakala semua rekod varian semasa menyenaraikan 5.5 kg. Ini adalah rekod berat pakej yang tidak konsisten; tiada satu pun adalah berat bersih robot Ultimate 2.4 kg. |
Nota tambahan dalam lukisan mekanikal adalah 55, 96, 119, 142, 158, 171, 129, 103, 162, 300 dan 429 mm di lokasi yang ditandakan. Bacalah ini berbanding lukisan yang disimpan dan bukannya menganggapnya sebagai pembalut gerakan atau spesifikasi muatan.
Rujukan Pengawal Jetson
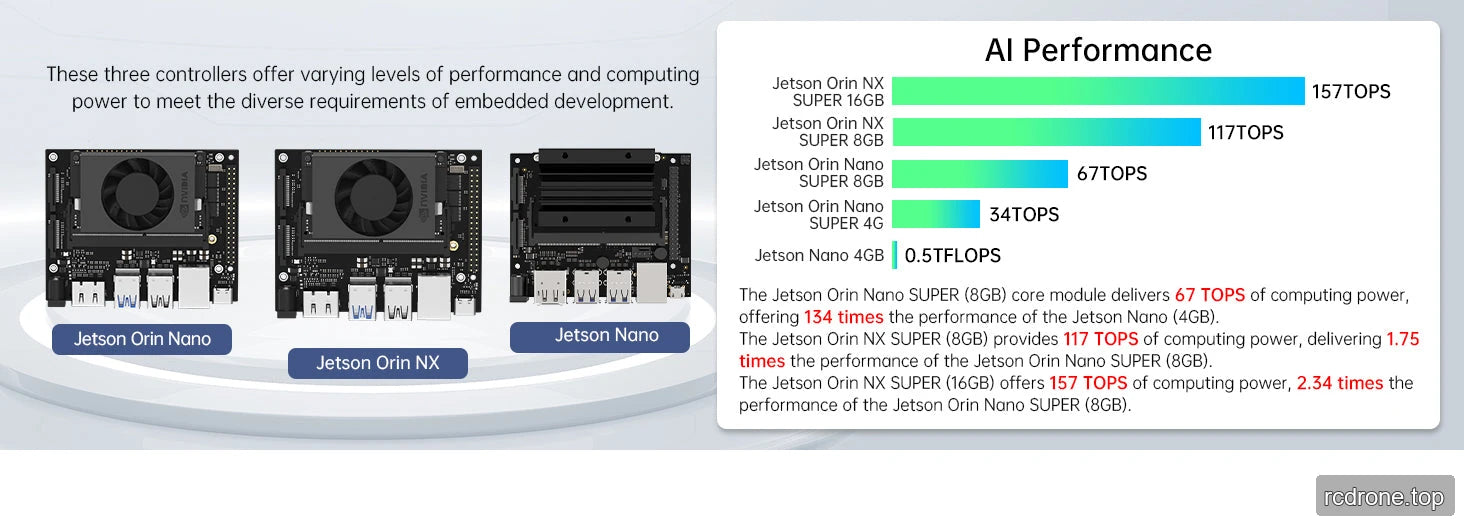
Angka pengiraan di bawah menerangkan keupayaan rujukan modul pengawal, bukan throughput lengan robot yang diukur.TOPS dan TFLOPS adalah metrik yang berbeza; perbandingan promosi 134× dan 2.34× yang lebih awal bukanlah nisbah prestasi yang universal.
| Parameter | Nano 4 GB | Orin Nano Super 4 GB | Orin Nano Super 8 GB | Orin NX Super 8 GB | Orin NX Super 16 GB |
|---|---|---|---|---|---|
| Penyimpanan | 64 GB TF | 128 GB SSD | 128 GB SSD | 128 GB SSD | 128 GB SSD |
| Rujukan pengiraan | 0.5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| CPU | Quad-core Cortex-A57 | 6-core Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | CPU 6-teras yang sama | 6-teras Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | 8-teras Cortex-A78AE v8.2 64-bit; 2 MB L2 + 4 MB L3 |
| GPU | Maxwell 128-teras | Ampere 512-teras, 16 Teras Tensor | Ampere 1024-teras, 32 Teras Tensor | Ampere 1024-teras, 32 Teras Tensor | Ampere 1024-teras, 32 Teras Tensor |
| Memori | 4 GB 64-bit LPDDR4, 25.6 GB/s | 4 GB 64-bit LPDDR5, 51 GB/s | 8 GB 128-bit LPDDR5, 102 GB/s | 8 GB 128-bit LPDDR5, 102.4 GB/s | 16 GB 128-bit LPDDR5, 102.4 GB/s |
| Mod kuasa yang disenaraikan | 5 / 10 W | 7 / 10 / 25 W | 7 / 15 / 25 W | 10 / 15 / 25 / 40 W | 10 / 15 / 25 / 40 W |
Rujukan Masa Perisian Pengawal
Ini adalah nilai ilustratif dari perbandingan platform, dengan syarat beban kerja seperti yang dinyatakan di bawah. Mereka tidak menjamin masa permulaan, inferens atau latihan untuk setiap konfigurasi.
| Tugas | Orin NX Super | Orin Nano Super | Jetson Nano |
|---|---|---|---|
| Permulaan | 48 s | 48 s | 65 s |
| Pembukaan perisian sistem | 0.1–0.5 s | 0.1–0.9 s | 1–3 s |
| Aplikasi kecerdasan terbenam model besar permulaan | 10–20 s | 15–25 s | 40–60 s |
| Pembelajaran model YOLOv11: 500 gambar, 12 kategori, 100 iterasi latihan | 20 min | 28 min | 3.9 h |
| Visi asas: permulaan / kadar bingkai | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 30 fps |
| Visi 3D lanjutan: permulaan / kadar bingkai | 10–11 s / 30 fps | 10–14 s / 30 fps | 27–30 s / 15–20 fps |
| MediaPipe: permulaan / kadar bingkai | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 13–15 fps |
| Simulasi: permulaan / kadar bingkai | 10–18 s / 30–60 fps | 10–20 s / 30–60 fps | 17–35 s / 15–60 fps |
Rujukan Perisian YOLO
Perbandingan yang dikekalkan membincangkan seni bina YOLOv8 dan YOLOv11, pengesanan, segmentasi, pengelasan, anggaran pose dan kotak pembatas yang terarah.Ia menyenaraikan julat ketepatan 37.3–53.9% berbanding 39.5–54.7% tanpa mendefinisikan dataset atau metrik, dan 2.66 ms berbanding 2.5 ms inferens pada T4 dengan TensorRT. Angka rujukan perisian generik ini bukan jaminan ketepatan atau inferens JetArm. Nama rujukan seni bina yang lebih baru adalah C3k2 dan C2PSA; latihan khusus dan penyebaran kuantisasi model bergantung pada persekitaran perisian yang dipilih.
Gemini Plus Depth Camera — Standard, Advanced and Ultimate
| Parameter | Nilai |
|---|---|
| Teknologi kedalaman | Cahaya terstruktur binokular aktif Orbbec |
| Julat operasi | 0.25–2.5 m |
| Ketepatan | 5 mm pada 1 m |
| Bidang pandangan kedalaman | H 71° × V 56.7° |
| RGB sudut pandangan | H 67.9° × V 45.3° |
| Chip pemprosesan | MX6000 |
| UVC / perlindungan jarak dekat | Disokong |
| Output kedalaman, USB 2.0 | 1280 × 800 pada 7 fps; 640 × 400 pada 30 fps |
| Output kedalaman, USB 3.0 | 1280 × 800 pada 30 fps; 640 × 400 pada 60 fps |
| Output RGB, USB 2.0 | 1280 × 720 pada 7 fps; 640 × 480 pada 30 fps |
| Output RGB, USB 3.0 | 1920 × 1080 pada 30 fps; 1280 × 720 pada 30 fps; 640 × 480 pada 30 fps |
| OS / SDK | Android, Linux dan Windows; kedalaman, RGB, rangka dan data berkaitan; algoritma penapisan |
| Connection | USB 3.0 |
| Environment | Dalam dan luar |
| Power consumption | Kurang daripada 2.2 W |
| Dimensions | 65.3 × 22.5 × 13 mm |
| Pemarkahan laser | Kelas 1, seperti yang ditentukan untuk modul kamera |
| Suasana operasi | 10–40 °C |
| Komponen optik | Kamera RGB, dua kamera IR, projektor IR, lampu limpah dan sensor jarak |
Rujukan Servo Bas
| Parameter | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| Berat komponen | 64 g | 36.3 g | 63 g |
| Dimensi | 51.1 × 20.14 × 40 mm | 35.19 × 26.19 × 27.2 mm | 40 × 20 × 40.5 mm |
| Voltan operasi | 9–12.6 V | 9–12.6 V | 9–12.6 V |
| Kelajuan pada 11.1 V | 0.18 s / 60° | 0.2 s / 60° | 0.16 s / 60° |
| Tork terhenti pada 11.1 V | 35 kg·cm | 12 kg·cm | 21 kg·cm |
Spesifikasi servo yang dikongsi: putaran 0–240°; kawalan arahan serial UART pada 115200 baud; gear logam; perlindungan terhenti dan suhu berlebihan; maklum balas suhu, voltan dan kedudukan.
Pengawal Gerakan STM32
| Parameter | Nilai |
|---|---|
| Pengawal | STM32F407VET6, 100 pin; FreeRTOS |
| Input / output terkawal | Input 7–14 V; satu output bekalan 5 V 5 A |
| Suiz | Suiz toggle litar besar |
| Pemandu motor | YX4055 |
| Port motor PWM / DC | Dua saluran servo PWM; dua PH2.0×2 saluran motor DC |
| USB serial | Satu port serial USB-C |
| I²C | Dua antara muka I²C 4-pin |
| Pengembangan GPIO | Dua antara muka GPIO 4-pin, empat GPIO secara keseluruhan |
| Dimensi papan / jarak lubang pemasangan | 38 × 93 mm / 30 × 85 mm |
| Perlindungan | Overheating, litar pintas dan arus berlebihan |
| Petunjuk dan kawalan | Dua LED boleh diprogram, dua butang boleh diprogram, buzzer pasif; pengesanan voltan bekalan onboard dan petunjuk Bluetooth |
| Penyambung bus-servo | Jadual parameter menyenaraikan dua saluran bus-servo; grafik papan yang ditandakan dan senarai fungsi melabelkan empat penyambung.Sahkan semakan papan yang disediakan sebelum menghubungkan. |
Hub Pengembangan USB
| Parameter | Nilai |
|---|---|
| Berat / dimensi | 20.3 g / 86 × 37.8 × 9.5 mm |
| Voltan kerja | 5 V |
| Input / output data | USB-C / empat USB 2.0 port |
| Kelajuan penghantaran | 480 Mbps |
| Voltan bekalan luaran | 9–24 V |
| Arus tanpa beban | 1 mA pada 12 V |
| Kuasa / perlindungan | 5 A bekalan DC-DC; perlindungan arus lebih dan suhu lebih |
| Pengembangan | Reka bentuk nipis, boleh ditumpuk, mampu bersiri; operasi tanpa pemacu |
Modul Enam Mikrofon — Kit Terbaik
| Parameter | Nilai |
|---|---|
| Mikrofon | Array bulat enam saluran dengan penyesuai kad bunyi dan pembesar suara |
| Rujukan pengambilan | Sehingga 10 m; pengambilan sebenar bergantung kepada persekitaran |
| Fungsi | Lokalisasi sumber bunyi, pengurangan bunyi, arahan tersuai dan pelbagai arahan bangun |
| Had arahan | Pelbagai arahan suara yang boleh dikonfigurasi; setiap arahan tidak boleh melebihi 10 perkataan |
| Enjin pengenalan | Enjin pengenalan suara luar talian iFlytek yang boleh dikonfigurasi |
Perisian dan Persediaan
Perbandingan pengawal Orin menetapkan ROS1 dalam Ubuntu 20.04 Docker dan ROS2 telah dipasang dengan Ubuntu 22.04. Untuk Jetson Nano, ia menyatakan persekitaran Ubuntu 18.04 yang telah dipasang dan ROS2 dalam Docker Ubuntu 22.04. Gunakan imej dan arahan untuk pengawal yang dipilih; senarai platform ROS Noetic/Humble umum tidak bermakna setiap sistem operasi telah dipasang pada setiap pilihan. Ciri-ciri model besar tidak tersedia dalam ROS1.
Untuk Orin Nano dan Orin NX, sambungkan bekalan pengawal utama 19 V 2.37 A terlebih dahulu, kemudian bekalan STM32/arm 12 V 5 A, mengikut panduan pendawaian khusus pengawal. Persediaan Nano menggunakan bekalan 12 V 5 A. Untuk operasi skrin sentuh, sambungkan kabel data USB ke port CTOUCH skrin serta menyambungkan HDMI.
Letakkan lengan pada permukaan yang stabil dan rata jauh dari tepi meja. Pastikan laluan gerakannya jelas, elakkan memegang mekanisme yang terhenti dan elakkan beban berat yang berpanjangan.Spesifikasi kamera dan modul adalah had peringkat komponen, bukan spesifikasi beban atau jangkauan lengan. Lukisan dimensi menggambarkan dimensi keseluruhan 339 × 165 × 532 mm; ia tidak menetapkan jangkauan kerja 532 mm.
Bahan pembangunan termasuk manual, video, kod sumber ROS/STM32, imej sistem dan alat perisian. Pelajaran merangkumi pemprosesan GPIO/input-output, kawalan serial/PWM/bus-servo, perlindungan litar, topik ROS, OpenCV, pemantauan webcam, penukaran ruang warna, kalibrasi kamera, pengiraan pose objek, perancangan laluan, PID, penentuan kedudukan/penggenggaman dan penumpukan pintar. Pelajaran suara merangkumi konfigurasi mikrofon/kad bunyi, bangun, pengenalan, output suara dan pengenalan/pengesanan/pengasingan yang dipandu suara.Pelajaran multimodal merangkumi bahasa, ucapan dan model bahasa-visual, akses/deployment model, contoh persepsi emosi, orkestra suara, pemahaman adegan, pengenalan watak optik dan tugas yang dihayati; keperluan perkakasan dan perisian mengikuti konfigurasi yang dipilih. Ikuti tutorial pengeluar JetArm untuk pemasangan khusus pengawal, kalibrasi kamera, firmware dan pelajaran.
Aplikasi
- Pendidikan kawalan gerakan ROS: bina model DH dan URDF, bandingkan kinematik maju/terbalik dan uji trajektori dalam MoveIt dan Gazebo sebelum mengendalikan lengan.
- Penyortiran panduan visi: gunakan warna, tag atau model objek terlatih untuk pengelasan dan pengambilan. Kit kamera kedalaman menambah kedudukan spatial, titik awan dan eksperimen ketinggian/volume.
- Interaksi manusia-robot: teroka pengesanan isyarat dan wajah dengan MediaPipe.Konfigurasi utama menambah arahan suara, pemahaman adegan dan eksperimen bahasa/visi multimodal.
- Pembangunan pengembangan: menggabungkan kawalan lengan yang diprogram dengan projek rel gelongsor atau asas bergerak yang dibekalkan secara berasingan menggunakan antara muka asas dan bahan pembangunan.
Apa yang Termasuk
Setiap kit membekalkan JetArm yang telah dipasang dengan kamera yang ditentukan dalam jadual kit. Aksesori pembelajaran biasa adalah: satu penyesuai 12 V 5 A, satu pembaca kad, satu pengawal permainan tanpa wayar, empat cawan sedutan, satu set pemutar skru/aksesori, satu set kad buangan, tujuh blok kayu (empat blok 40 mm dan tiga blok 30 mm), tiga blok 30 mm berwarna, tiga tag 30 × 30 mm, satu gulung pita dua sisi, dua kuboid, dua silinder, satu bola, satu peta dan satu manual pengguna.
Set aksesori disenaraikan sebagai satu pemutar skru, lapan skru penggali A2.5, lapan M2.5 skru kepala rata, lapan skru M3×6, enam belas skru M4×6, satu kabel servo 100 mm dan satu kabel servo 200 mm. Ilustrasi pembungkusan biasa menandakan penyambung penyesuai 12 V sebagai DC 4.0 × 1.7 mm dua-prong; gunakan panduan kuasa khusus pengawal yang sebenar untuk sambungan.
- Permulaan: kamera monokular; tiada kamera kedalaman, skrin atau array mikrofon.
- Standard: kamera kedalaman Gemini Plus; tiada skrin atau array mikrofon.
- Advanced: kamera kedalaman ditambah dengan skrin sentuh LCD 7 inci, braket skrin, kabel HDMI dan kabel data.
- Ultimate: Perkakasan Advanced ditambah dengan array enam mikrofon bulat.
Papan Jetson hanya disertakan dengan konfigurasi Dengan Jetson yang dipilih. Penyimpanan yang disediakan mengikuti konfigurasi pengawal yang berkaitan.Relau gelongsor, chassis mecanum/tangki, penghantar dan objek yang digunakan dalam demonstrasi adalah berasingan kecuali jika disenaraikan secara khusus dalam kit yang dipilih.
Soalan Lazim
Adakah Starter Kit menyokong pengambilan kamera kedalaman?
Starter termasuk kamera monokular. Pilih Standard, Advanced atau Ultimate untuk kamera kedalaman Gemini Plus dan pelajaran pengambilan RGB+D.
Kit manakah yang termasuk interaksi suara dan skrin sentuh?
Advanced dan Ultimate termasuk skrin sentuh 7 inci. Ultimate juga termasuk array enam mikrofon; aplikasi model besar memerlukan pengawal Jetson dan penyediaan perisian/perkhidmatan yang sesuai.
Apa maksud Tanpa Pengawal Jetson?
Ia tidak termasuk papan induk Jetson. Anda mesti menyediakan dan memasang pengawal yang sesuai dan imej sistem yang serasi sebelum menggunakan fungsi penglihatan dan ROS berasaskan Jetson.
Bolehkah saya menggunakan aliran kerja model besar dengan ROS1?
Tidak.Gunakan persekitaran ROS2 yang disokong dan konfigurasi Ultimate untuk aliran kerja model besar; contoh pengangkutan pintar dan pembantu pintar juga memerlukan Orin Nano atau Orin NX.
Adakah versi Orin menggunakan hanya satu penyesuai kuasa?
Tidak. Orin Nano dan Orin NX menggunakan bekalan berasingan 19 V 2.37 A dan 12 V 5 A. Ikuti panduan khusus pengawal dan sambungkan bekalan pengawal utama sebelum bekalan STM32/arm.
Video
Butiran Visual