


Motor Gear DC JGB37-520 dengan Pengekod Hall, 12V/24V, 7–960 RPM, Gearbox Logam 37mm dan Acis-D 6mm
Motor Gear DC JGB37-520 dengan Pengekod Hall, 12V/24V, 7–960 RPM, Gearbox Logam 37mm dan Acis-D 6mm
Jiali Motor
Tidak dapat memuatkan ketersediaan pengambilan


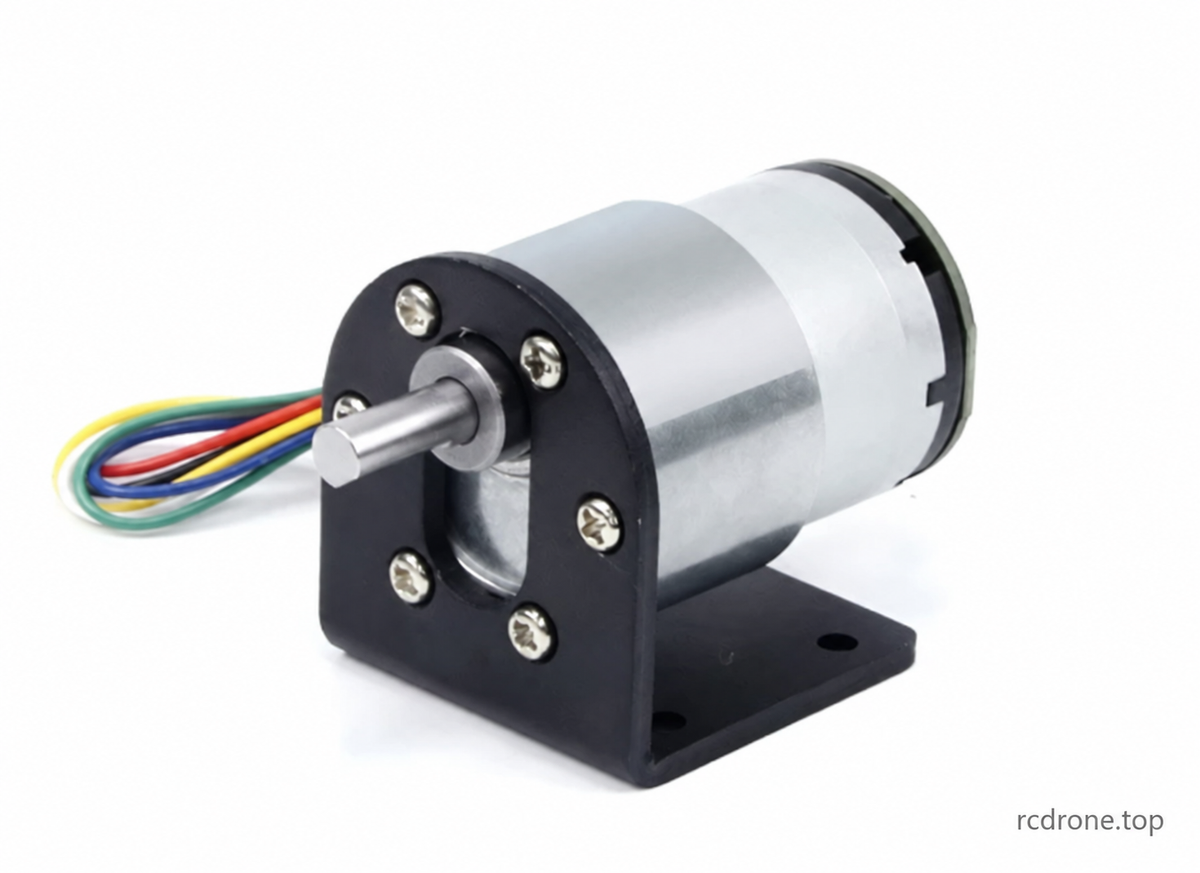
JGB37-520 Motor Gear DC Berus dengan Pengodak Hall
JGB37-520 adalah motor gear DC berus yang padat dengan pengodak Hall incremental A/B, kotak gear pengurangan logam, poros output berbentuk D 6mm dan putaran boleh terbalik. Pilih motor 12V atau 24V, kelajuan output tanpa beban yang diperlukan, dan pakej motor sahaja atau aksesori untuk projek robotik, mekanisme kecil dan elektronik.
Kelajuan yang boleh dipilih adalah 7, 12, 22, 35, 45, 66, 107, 200, 319, 600 dan 960 RPM. Pilihan ini sepadan dengan siri motor 6000RPM sebelum pengurangan dari pembekal. RPM output diukur tanpa beban; kelajuan berkurang di bawah beban. Bracket yang ditunjukkan dalam gambar hanya disertakan apabila Pakej yang dipilih menyebut bracket.
Pembinaan dan Kawalan Kelajuan
- Gear pengurangan logam dalam susunan pelbagai peringkat, penggulungan tembaga, motor magnet kekal dan berus karbon.
- Pengawalan kelajuan PWM adalah mungkin dengan pengawal DC berus luaran yang serasi. Pengawal hanya disertakan dalam pakej yang ditentukan.
- Hanya tukar kabel kuasa motor merah dan putih untuk membalikkan putaran. Pastikan polariti bekalan pengod dan pengawal adalah betul; hentikan motor sebelum menukar arah.
- Perbandingan gear menentukan pertukaran kelajuan/tork. Mengurangkan kelajuan secara elektrik tidak memberikan peningkatan tork yang sama seperti memilih nisbah pengurangan yang lebih tinggi.
Spesifikasi Mekanikal
| Parameter | Spesifikasi |
|---|---|
| Jenama / model | Jiali Motor / JGB37-520 |
| Jenis motor | Motor gear DC berus dengan pengodak Hall magnetik A/B incremental |
| Bekalan yang dinilai | 12V DC atau 24V DC, bergantung kepada varian yang dipilih |
| Diameter gearbox | 37mm |
| Diameter badan motor / panjang bahagian | 32mm / 22mm |
| Panjang gearbox L | 19–29mm, bergantung kepada nisbah pengurangan |
| Poros output | Diameter 6mm, unjuran 15.5mm; panjang rata 12mm; 5.5mm melintang rata |
| Toleransi diameter aci | −0.03 / −0.05mm, seperti yang ditandakan pada lukisan |
| Boss penempatan | Diameter 12mm × ketinggian 6mm |
| Pemasangan | Enam lubang berulir M3 pada bulatan dengan jarak 31mm; lukisan menetapkan kedalaman 3.5mm, gambar menetapkan 4mm. Sahkan penglibatan skru pada motor sebenar. |
| Pengodok dan kabel | Diameter pengodok 32mm; unjuran pemasangan belakang 11.75mm; kabel PH2.0 enam pin kira-kira 144mm panjang |
| Offset aci | 7mm dari garisan tengah motor |
| Nisbah pengurangan dalam rujukan pembekal | 6.25:1–810:1; tidak semua nisbah rujukan boleh dipilih |
| Berat hanya motor | Anggaran 144–170g mengikut nisbah; gambaran menyatakan anggaran 170g |
| Penilaian gambaran pembekal | 2.4–10.8W dan 0.15–0.65A merentasi siri yang ditunjukkan; gunakan jadual khusus siri di bawah |
| Klaim operasi pembekal | −10°C hingga 70°C; gambaran menyenaraikan penggunaan 24 jam. Kesuaian tugas sebenar bergantung kepada beban dan penyejukan. |
| Bunyi | Pembekal menyatakan anggaran 55dB, berbeza dengan kelajuan dan beban; syarat pengukuran tidak dinyatakan |
Dimensi adalah ukuran rujukan pembekal dan mungkin berbeza. Penampilan motor dan komponen boleh berbeza antara versi.Penghantar memberikan isyarat maklum balas; kawalan gelung tertutup memerlukan pengawal luaran yang sesuai. Tuntutan suhu penghantar tidak meliputi keseluruhan julat operasi motor.
6000RPM Siri Motor — Rujukan Prestasi
Siri ini sepadan dengan keluarga kelajuan yang boleh dipilih. Jadual juga mengekalkan kelajuan rujukan yang tidak boleh dipilih oleh pembekal (85, 28, 15 dan 9.5 RPM) untuk melengkapkan; ia tidak mencipta pilihan pembelian tambahan. Nilai adalah data pembekal, bukan hasil ujian bebas. Tork adalah dalam kgf·cm, bukan kilogram kapasiti angkat.
12V — 6000RPM Sebelum Pengurangan
| Peratusan | Gearbox L (mm) | RPM tanpa beban | Arus tanpa beban (A) | RPM dengan beban | Tork pada maks.kecekapan (kgf·cm) | Arus beban (A) | Kuasa (W) | Tork terhenti (kgf·cm) | Arus terhenti (A) | Voltan permulaan (V) | Berat motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.1 | 672 | 0.17 | 0.2 | 2.4 | 0.6 | 1.2 | 1.5 | 144 |
| 10 | 19 | 600 | 0.1 | 480 | 0.28 | 0.2 | 2.4 | 1.1 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 319 | 0.1 | 255 | 0.48 | 0.2 | 2.4 | 1.9 | 1.2 | 1.5 | 150 |
| 30 | 22 | 200 | 0.1 | 160 | 0.75 | 0.2 | 2.4 | 3 | 1.2 | 1.5 | 150 |
| 56 | 24 | 107 | 0.1 | 85 | 1.2 | 0.2 | 2.4 | 4.8 | 1.2 | 1.5 | 158 |
| 70 | 24 | 85 | 0.1 | 68 | 1.5 | 0.2 | 2.4 | 6 | 1.2 | 1.5 | 158 |
| 90 | 24 | 66 | 0.1 | 52 | 2 | 0.2 | 2.4 | 8 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 45 | 0.1 | 36 | 2.7 | 0.2 | 2.4 | 10.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 35 | 0.1 | 28 | 3.4 | 0.3 | 3.6 | 13.6 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 28 | 0.1 | 22 | 4.3 | 0.3 | 3.6 | 17.2 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 22 | 0.1 | 18 | 5.5 | 0.3 | 3.6 | 22 | 1.2 | 1.5 | 164 |
| 394 | 29 | 15 | 0.1 | 12 | 7.3 | 0.3 | 3.6 | 29.2 | 1.2 | 1.5 | 170 |
| 506 | 29 | 12 | 0.1 | 9.4 | 9.1 | 0.3 | 3.6 | 36.4 | 1.2 | 1.5 | 170 |
| 630 | 29 | 9.5 | 0.1 | 7.6 | 11.6 | 0.3 | 3.6 | 46.4 | 1.2 | 1.5 | 170 |
| 810 | 29 | 7 | 0.1 | 5.6 | 15 | 0.3 | 3.6 | 80 | 1.2 | 1.5 | 170 |
24V — 6000RPM Sebelum Pengurangan
| Nisbah | Gearbox L (mm) | RPM tanpa beban | Arus tanpa beban (A) | RPM dengan beban | Tork pada maks.kecekapan (kgf·cm) | Arus beban (A) | Kuasa (W) | Tork terhenti (kgf·cm) | Arus terhenti (A) | Voltan permulaan (V) | Berat motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.05 | 672 | 0.17 | 0.15 | 3.6 | 0.6 | 0.6 | 2 | 144 |
| 10 | 19 | 600 | 0.05 | 480 | 0.28 | 0.15 | 3.6 | 1.1 | 0.6 | 2 | 144 |
| 18.8 | 22 | 319 | 0.05 | 255 | 0.48 | 0.15 | 3.6 | 1.9 | 0.6 | 2 | 150 |
| 30 | 22 | 200 | 0.05 | 160 | 0.75 | 0.15 | 3.6 | 3 | 0.6 | 2 | 150 |
| 56 | 24 | 107 | 0.05 | 85 | 1.2 | 0.15 | 3.6 | 4.8 | 0.6 | 2 | 158 |
| 70 | 24 | 85 | 0.05 | 68 | 1.5 | 0.15 | 3.6 | 6 | 0.6 | 2 | 158 |
| 90 | 24 | 66 | 0.05 | 52 | 2 | 0.15 | 3.6 | 8 | 0.6 | 2 | 158 |
| 131 | 26.5 | 45 | 0.05 | 36 | 2.7 | 0.15 | 3.6 | 10.8 | 0.6 | 2 | 164 |
| 169 | 26.5 | 35 | 0.05 | 28 | 3.4 | 0.15 | 3.6 | 13.6 | 0.6 | 2 | 164 |
| 210 | 26.5 | 28 | 0.05 | 22 | 4.3 | 0.15 | 3.6 | 17.2 | 0.6 | 2 | 164 |
| 270 | 26.5 | 22 | 0.05 | 18 | 5.5 | 0.15 | 3.6 | 22 | 0.6 | 2 | 164 |
| 394 | 29 | 15 | 0.05 | 12 | 7.3 | 0.15 | 3.6 | 29.2 | 0.6 | 2 | 170 |
| 506 | 29 | 12 | 0.05 | 9.4 | 9.1 | 0.15 | 3.6 | 36.4 | 0.6 | 2 | 170 |
| 630 | 29 | 9.5 | 0.05 | 7.6 | 11.6 | 0.15 | 3.6 | 46.4 | 0.6 | 2 | 170 |
| 810 | 29 | 7 | 0.05 | 5.6 | 15 | 0.15 | 3.6 | 80 | 0.6 | 2 | 170 |
10000RPM Motor Series — Rujukan Pembekal Tambahan Sahaja
Imej yang disediakan juga termasuk siri motor berkelajuan tinggi berikut. Ini adalah maklumat rujukan sahaja: ia bukan siri yang boleh dipilih secara berasingan dalam senarai ini.Jangan gunakan angka ini untuk varian siri 6000RPM yang dibeli, walaupun RPM output kebetulan bertindih.
12V — 10000RPM Sebelum Pengurangan (Rujukan Sahaja)
| Peratus | Gearbox L (mm) | RPM tanpa beban | Arus tanpa beban (A) | RPM dengan beban | Tork pada kecekapan maksimum (kgf·cm) | Arus dengan beban (A) | Kuasa (W) | Tork terhenti (kgf·cm) | Arus terhenti (A) | Voltan permulaan (V) | Berat motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 1600 | 0.15 | 1200 | 0.23 | 0.65 | 7.8 | 0.9 | 2.4 | 1.5 | 144 |
| 10 | 19 | 1000 | 0.15 | 770 | 0.4 | 0.65 | 7.8 | 1.6 | 2.4 | 1.5 | 144 |
| 18.8 | 22 | 530 | 0.15 | 407 | 0.67 | 0.65 | 7.8 | 2.6 | 2.4 | 1.5 | 150 |
| 30 | 22 | 333 | 0.15 | 250 | 1 | 0.65 | 7.8 | 4 | 2.4 | 1.5 | 150 |
| 56 | 24 | 178 | 0.15 | 140 | 1.8 | 0.65 | 7.8 | 7.2 | 2.4 | 1.5 | 158 |
| 70 | 24 | 142 | 0.15 | 110 | 2.2 | 0.65 | 7.8 | 8.8 | 2.4 | 1.5 | 158 |
| 90 | 24 | 110 | 0.15 | 85 | 3 | 0.65 | 7.8 | 12 | 2.4 | 1.5 | 158 |
| 131 | 26.5 | 76 | 0.15 | 58 | 3.9 | 0.65 | 7.8 | 15.6 | 2.4 | 1.5 | 164 |
| 169 | 26.5 | 60 | 0.15 | 46 | 5 | 0.65 | 7.8 | 20 | 2.4 | 1.5 | 164 |
| 210 | 26.5 | 47 | 0.15 | 36 | 6 | 0.65 | 7.8 | 24 | 2.4 | 1.5 | 164 |
| 270 | 26.5 | 37 | 0.15 | 28 | 8 | 0.65 | 7.8 | 32 | 2.4 | 1.5 | 164 |
| 394 | 29 | 25 | 0.15 | 19.5 | 10.4 | 0.65 | 7.8 | 41.6 | 2.4 | 1.5 | 170 |
| 506 | 29 | 20 | 0.15 | 15 | 13.6 | 0.65 | 7.8 | 54.4 | 2.4 | 1.5 | 170 |
| 630 | 29 | 15.8 | 0.15 | 12 | 16.6 | 0.65 | 7.8 | 66.4 | 2.4 | 1.5 | 170 |
| 810 | 29 | 12 | 0.15 | 9 | 21 | 0.65 | 7.8 | 93 | 2.4 | 1.5 | 170 |
6V / 5000RPM Siri — Rujukan Pembekal Tambahan Sahaja
Jadual sumber ini disimpan untuk rujukan dan bukan voltan atau siri yang boleh dipilih dalam senarai ini.
| Ratio | Gearbox L (mm) | RPM tanpa beban | Arus tanpa beban (A) | RPM dengan beban | Tork pada kecekapan maksimum (kgf·cm) | Arus dengan beban (A) | Kuasa (W) | Tork terhenti (kgf·cm) | Arus terhenti (A) | Voltan permulaan (V) | Berat motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 800 | 0.08 | 600 | 0.11 | 0.33 | 1.98 | 0.45 | 1.2 | 1.5 | 144 |
| 10 | 19 | 500 | 0.08 | 385 | 0.2 | 0.33 | 1.98 | 0.8 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 265 | 0.08 | 203.5 | 0.33 | 0.33 | 1.98 | 1.3 | 1.2 | 1.5 | 150 |
| 30 | 22 | 166.5 | 0.08 | 125 | 0.5 | 0.33 | 1.98 | 2 | 1.2 | 1.5 | 150 |
| 56 | 24 | 89 | 0.08 | 70 | 0.9 | 0.33 | 1.98 | 3.6 | 1.2 | 1.5 | 158 |
| 70 | 24 | 71 | 0.08 | 55 | 1.1 | 0.33 | 1.98 | 4.4 | 1.2 | 1.5 | 158 |
| 90 | 24 | 55 | 0.08 | 42.5 | 1.5 | 0.33 | 1.98 | 6 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 38 | 0.08 | 29 | 1.95 | 0.33 | 1.98 | 7.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 30 | 0.08 | 23 | 2.5 | 0.33 | 1.98 | 10 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 23.5 | 0.08 | 18 | 3 | 0.33 | 1.98 | 12 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 18.5 | 0.08 | 14 | 4 | 0.33 | 1.98 | 16 | 1.2 | 1.5 | 164 |
| 394 | 29 | 12.5 | 0.08 | 9.7 | 5.2 | 0.33 | 1.98 | 20.8 | 1.2 | 1.5 | 170 |
| 506 | 29 | 10 | 0.08 | 7.5 | 6.8 | 0.33 | 1.98 | 27.2 | 1.2 | 1.5 | 170 |
| 630 | 29 | 7.9 | 0.08 | 6 | 8.3 | 0.33 | 1.98 | 33.2 | 1.2 | 1.5 | 170 |
| 810 | 29 | 6 | 0.08 | 4.5 | 10.5 | 0.33 | 1.98 | 46.5 | 1.2 | 1.5 | 170 |
Spesifikasi dan Pendawaian Pengodak Hall
Bekalan motor dan bekalan pengodak adalah litar yang berasingan. Gunakan 12V atau 24V untuk motor mengikut pilihan, dan hanya 3.3–5V DC untuk pengodak. Jangan sekali-kali mengenakan voltan motor kepada pengodak atau wayar isyarat.
| Parameter pengodam | Spesifikasi |
|---|---|
| Jenis | Pengodam magnetik Hall dua saluran A/B |
| Resolusi asas | 11 denyutan setiap pusingan motor (11PPR) |
| Rujukan denyutan aci keluaran | 11 × nisbah gear sebelum penggandaan tepi kuadratur; kiraan sebenar bergantung kepada kaedah penyahkodan |
| Bekalan pengodam | 3.3–5V DC |
| Keluaran | Denyutan gelombang kuasa A/B, standard; versi khusus gelombang sinus sumber tidak boleh dipilih di sini |
| Antara muka | PH2.0-6PIN dengan kabel yang disediakan |
| Rangkaian isyarat | Resistor pull-up dan pengkondisian terbina dalam; sahkan kesesuaian tahap logik dengan pengawal anda |
| Frekuesi respons | 100kHz, spesifikasi pembekal |
| Cincin magnet | 22 kutub / 11 pasangan kutub |
| Suasana suhu pengodok pembekal | −40°C hingga 120°C; terpakai kepada spesifikasi pengodok, bukan motor keseluruhan |
| Warna wayar | Sambungan |
|---|---|
| Merah | Kuasa motor +; tukar hanya dengan putih untuk membalikkan motor |
| Putih | Kuasa motor −; tukar hanya dengan merah untuk membalikkan motor |
| Hitam | Bekalan pengodok − / GND |
| Biru | Bekalan pengodok +, 3.3–5V DC |
| Kuning | Saluran isyarat pengodok |
| Hijau | Saluran isyarat pengodok |
Sumber mengenal pasti kuning dan hijau sebagai dua garis isyarat tanpa menetapkan urutan A/B mereka. Semak fasa saluran dalam aplikasi anda. Jangan sekali-kali membalikkan bekalan pengodok biru/hitam, dan jangan sekali-kali menyambungkan kuasa secara langsung ke mana-mana garis isyarat.
Bracket Pemasangan Pilihan
Bracket L yang ditunjukkan adalah setebal 1.5mm, kira-kira 40mm lebar, dengan asas 40mm dan tegak 47mm. Corak pemasangan motor ditandakan dengan diameter langkah 31mm dengan enam lubang 3.2mm dan lekukan 6.3mm. Pembukaan tengah ditandakan 2 × R6.5 dengan jarak pusat 14mm. Lukisan asas menunjukkan empat lubang 3.5mm pada jarak 24 × 30mm dan offset sisi 8mm; tegak termasuk dimensi rujukan 20mm.Bracket hanya disediakan dengan Pakej yang berkenaan.
Pengkabelan dan Penggunaan
Gunakan bekalan motor DC yang sepadan dengan voltan yang dipilih dan bekalan pengod sepenuhnya yang dikawal 3.3–5V. Jika menggunakan pengawal motor PWM, sambungkan output motornya hanya kepada wayar motor merah dan putih. Pastikan kuasa dan isyarat pengod dipisahkan daripada output kuasa motor. Berhenti sebelum membalikkan arah dan sahkan setiap sambungan sebelum menghidupkan kuasa.
Pilih motor berdasarkan tork beban yang dinilai dan bukannya tork terhenti. Jangan melebihi beban, terhenti atau beroperasi dekat dengan terhenti: motor atau gear boleh rosak. Beban di atas keadaan yang dinilai mengurangkan kelajuan. Mengurangkan kelajuan elektrik juga boleh mengurangkan tork yang tersedia. Penilaian pengawal, penilaian input utama penyesuai, jenis plug dan butiran kabel/penyambung yang disertakan tidak dinyatakan sepenuhnya dalam senarai yang disediakan; sahkan butiran ini untuk aksesori yang dipilih.
Torque dan Rujukan Unit
Untuk beban statik, tork yang diperlukan dalam kgf·cm sama dengan beban dalam kgf didarab dengan jejari tuas dalam cm. Pembekal menunjukkan beban 10kg: 10kgf·cm pada jejari 1cm, atau 100kgf·cm pada jejari 10cm. Ini adalah contoh penjelasan, bukan penilaian pengangkatan motor ini. Ambil kira geseran, pecutan dan beban operasi sebenar mekanisme.
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
Isi Pakej
Satu motor JGB37-520 dengan pengodak Hall dan kabel sambungan enam pin dalam voltan dan kelajuan yang dipilih, ditambah hanya aksesori yang dinamakan dalam pilihan Pakej:
- Motor Sahaja
- Motor + Bracket
- Motor + Pengawal Kelajuan
- Motor + Bekalan Kuasa
- Motor + Bracket + Pengawal Kelajuan
- Motor + Bracket + Bekalan Kuasa
- Motor + Pengawal Kelajuan + Bekalan Kuasa
- Motor + Bracket + Pengawal Kelajuan + Bekalan Kuasa
Motor Sahaja tidak termasuk bracket, pengawal kelajuan atau bekalan kuasa. Ilustrasi produk dan aksesori adalah pandangan rujukan.
Butiran
Versi bahasa Inggeris bagi ilustrasi pembekal, dengan penjelasan dan nota rujukan khusus siri.
Pengenalan Motor Pengodam
JGB37-520 menggabungkan motor DC berus, kotak gear pengurangan logam dan pengodam Hall. Pilih voltan, kelajuan tanpa beban dan pakej aksesori di atas.

Kawalan Tork dan Kelajuan
Pengurangan gear menentukan pertukaran kelajuan dan tork. Kawalan PWM memerlukan pengawal luaran yang sesuai. Hanya terbalikkan wayar kuasa motor, mengekalkan polariti kuasa pengodam tidak berubah.

Struktur Dalaman
Sumber menunjukkan gear logam, lilitan tembaga, magnet kekal, berus karbon dan pengodam Hall belakang. Bahagian dalaman mungkin berbeza antara versi pengeluaran.

Dimensi Mekanikal
Dimensi adalah dalam milimeter. Panjang kotak gear bergantung kepada nisbah pengurangan. Lukisan menunjukkan kedalaman lubang pemasangan 3.5mm, manakala gambar yang ditandakan di bawah menunjukkan 4mm; sahkan penglibatan skru pada motor sebenar.

Braket Pemasangan Pilihan
Braket ini hanya disertakan apabila Pakej yang dipilih menyebut braket. Dimensi pemasangannya ditunjukkan di bawah.

Dimensi Motor dan Pengodok
Penghimpunan pengodok menambah bahagian belakang 11.75mm. Kabel enam pin yang disediakan adalah kira-kira 144mm panjang.Tinjauan penilaian merangkumi pelbagai siri sumber; rujuk kepada siri yang dipilih dalam jadual prestasi.

Pengkabelan dan Isyarat Pengodam
Kuasa motor menggunakan wayar merah dan putih. Kuasa pengodam menggunakan biru (+3.3–5V) dan hitam (GND); kuning dan hijau membawa dua isyarat pengodam. Sumber tidak menetapkan urutan A/B kepada dua warna tersebut. Jangan sekali-kali menggunakan voltan motor 12V/24V pada sambungan pengodam atau isyarat.

Rujukan Pemilihan Tork
Contoh pulley ini menerangkan tork dan jejari tuas; ia bukan penilaian kapasiti angkat untuk motor ini. Ambil kira geseran, pecutan dan beban sebenar.

6V / 5000RPM Siri — Rujukan Sahaja
Jadual sumber tambahan ini disediakan untuk rujukan. Tiada voltan ini atau siri motor ini boleh dipilih dalam senarai ini.

12V / 6000RPM Siri
Ini adalah keluarga kelajuan 12V yang digunakan oleh varian yang boleh dipilih. Sumber juga menyenaraikan kelajuan rujukan 85, 28, 15 dan 9.5RPM yang tidak tersedia sebagai pilihan pembelian. Tork terhenti bukan penilaian operasi berterusan.

24V / 6000RPM Siri
Ini adalah keluarga kelajuan 24V yang digunakan oleh varian yang boleh dipilih. Semua nilai adalah data rujukan pembekal. Gunakan voltan yang dipilih dan angka beban yang dinilai semasa mereka bentuk mekanisme.

12V / 10000RPM Siri — Rujukan Sahaja
Siri sumber berkelajuan tinggi ini bukan siri motor yang boleh dipilih di sini. Jangan gunakan penilaian ini untuk motor siri 6000RPM yang disenaraikan, walaupun kelajuan output bertindih.

