


Kpower DHV090 Motor Servo Digital Tanpa Teras, 10.8 kg·cm Tahan pada 7.4 V, untuk Model RC dan Lengan Robot
Kpower DHV090 Motor Servo Digital Tanpa Teras, 10.8 kg·cm Tahan pada 7.4 V, untuk Model RC dan Lengan Robot
Kpower
Harga biasa
$79.00 USD
Harga biasa
Harga jualan
$79.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
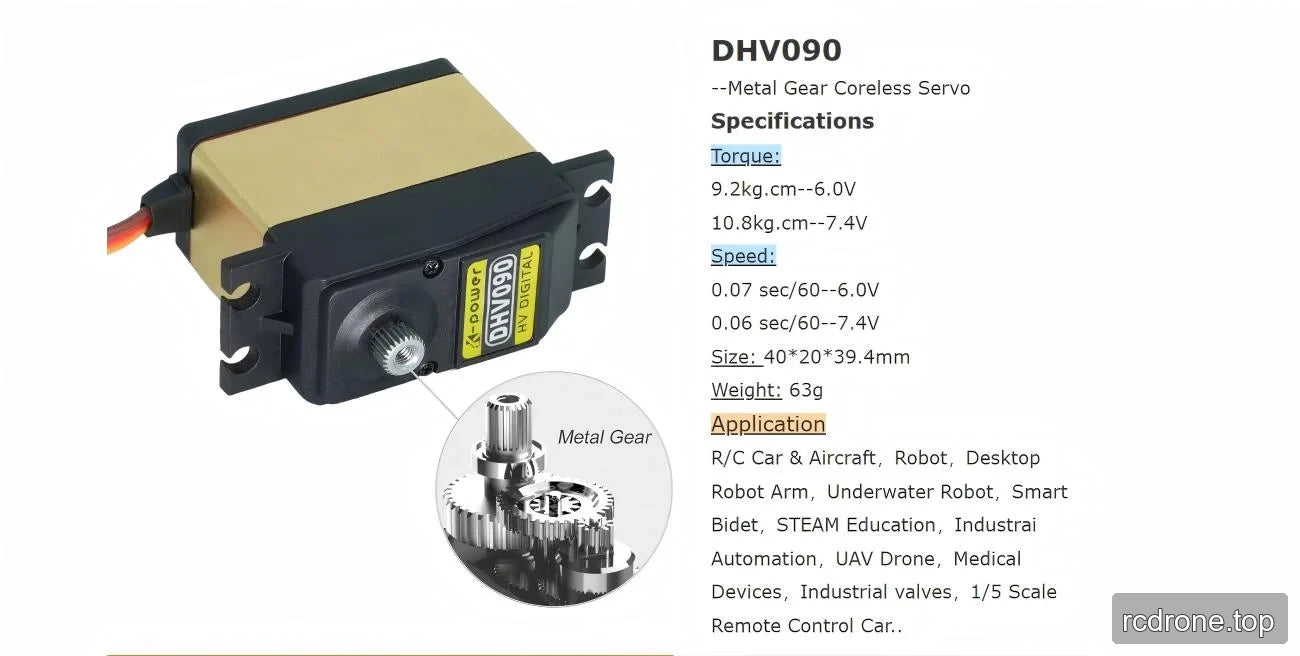
Motor Kpower DHV090 adalah motor servo digital tanpa teras dengan gear logam untuk model RC, robot dan lengan robot desktop. Ia memberikan tork 9.2 kg·cm pada 6.0 V dan 10.8 kg·cm pada 7.4 V, dengan kelajuan tanpa beban yang bersesuaian iaitu 0.07 dan 0.06 s/60°. Badan berukuran 40 × 20 × 39.4 mm dan berat 63 g memberikan keperluan pemasangan dan jisim yang ditentukan untuk projek kawalan gerakan kompak.
Ciri-ciri
- Motor tanpa teras dengan kawalan servo digital; dilabel HV DIGITAL.
- Gear logam dan kes aloi aluminium-dan-plastik.
- Pengesanan kedudukan potensiometer dan dua galas bola (2BB).
- Klasifikasi model berkelajuan tinggi, dengan kelajuan tanpa beban yang ditentukan iaitu 0.06 s/60° pada 7.4 V.
- 25T horn spline dengan diameter 5.82 mm.
- Sudut perjalanan 120°, dengan penyesuaian yang ditunjukkan untuk julat perjalanan.
Spesifikasi
| Parameter | Nilai / keadaan |
|---|---|
| Jenama / model | Kpower DHV090 |
| Jenis servo | HV digital, tanpa teras, servo gear logam |
| Torque terhenti pada 6.0 V | 9.2 kg·cm |
| Torque terhenti pada 7.4 V | 10.8 kg·cm |
| Torque yang dinilai | 3 kg |
| Kelajuan tanpa beban pada 6.0 V | 0.07 s/60° |
| Kelajuan tanpa beban pada 7.4 V | 0.06 s/60° |
| Berat | 63 g |
| Dimensi | 40 × 20 × 39.4 mm |
| Julat sudut perjalanan | 120°; boleh disesuaikan |
| Voltan operasi | 4.8–8.4 V |
| Gear horn spline | 25T, Ø5.82 mm |
| Bahan gear | Logam |
| Motor | Motor tanpa teras |
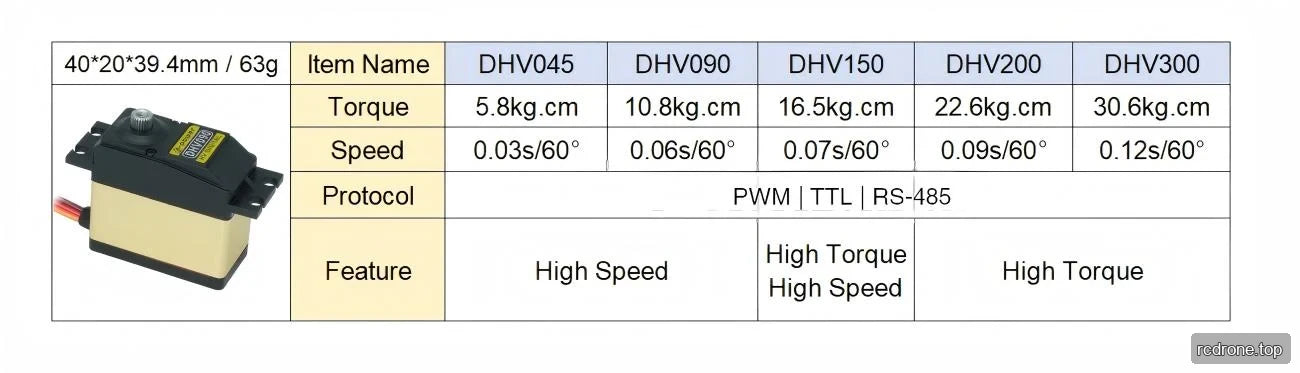
| Protokol kawalan yang disenaraikan | PWM | TTL | RS-485 |
| Arus tanpa beban | 3000 mA |
| Sensor kedudukan | Potensiometer |
| Bahan kes | Aloi aluminium + plastik |
| Galas bola | 2BB |
| Frekuesi kerja | 50–333 Hz |
| Suasana operasi | −10 hingga 50 °C |
| Peringkat IP | IP42 |
Permohonan
- Kereta RC, termasuk kereta kawalan jauh skala 1/5: pengendalian stereng atau penghubung menggunakan gear logam dan output tork bergantung kepada voltan.
- Pesawat RC dan dron UAV: pergerakan pautan kawalan di mana jisim 63 g yang ditentukan, envelope pemasangan dan kelajuan tanpa beban sesuai dengan mekanisme.
- Robot dan lengan robot desktop: penentuan kedudukan sendi atau pautan menggunakan maklum balas potensiometer dan julat perjalanan 120° yang ditentukan.
- Pendidikan STEAM: projek penentuan servo secara praktikal dan pautan menggunakan penggerak.
- Automasi industri dan injap industri: penentuan mekanisme padat atau pautan injap dalam had tork dan perjalanan yang ditentukan.
- Bidet pintar dan mekanisme peranti perubatan: penentuan pautan padat menggunakan dimensi pemasangan dan julat perjalanan yang ditentukan.
- Sistem robot bawah air: pengaktifan mekanisme dalam enclosur kering yang dilindungi; penarafan IP42 tidak memberikan perlindungan untuk operasi tenggelam.
Video Produk
Dokumen dan Muat Turun
- Lukisan Kpower DHV090 — Lukisan (PDF)
- Lukisan OCservo OCS D9501 — Lukisan Ocservo Ocs D 9501 (PDF)
- Lukisan Kpower Servo 3 — Manual (PDF)
- Manual OCServo OCS D9501 — Manual Ocservo Ocs D 9501 (PDF)
- Lukisan OCServo OCS 351CAN — Lukisan Ocservo Ocs 351 Can (PDF)
Butiran Visual
Video Produk
Ciri dan Reka Bentuk


Spesifikasi dan Prestasi

Pilihan dan Perbandingan Model
Butiran Produk Tambahan


Penyediaan dan Penggunaan


Antara Muka dan Sambungan

Contoh Aplikasi




