


Kpower DHV825 Motor Servo Digital Coreless, PWM/TTL/RS485, untuk Pesawat Kawalan Jauh dan Lengan Robotik
Kpower DHV825 Motor Servo Digital Coreless, PWM/TTL/RS485, untuk Pesawat Kawalan Jauh dan Lengan Robotik
Kpower
Harga biasa
$127.00 USD
Harga biasa
Harga jualan
$127.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
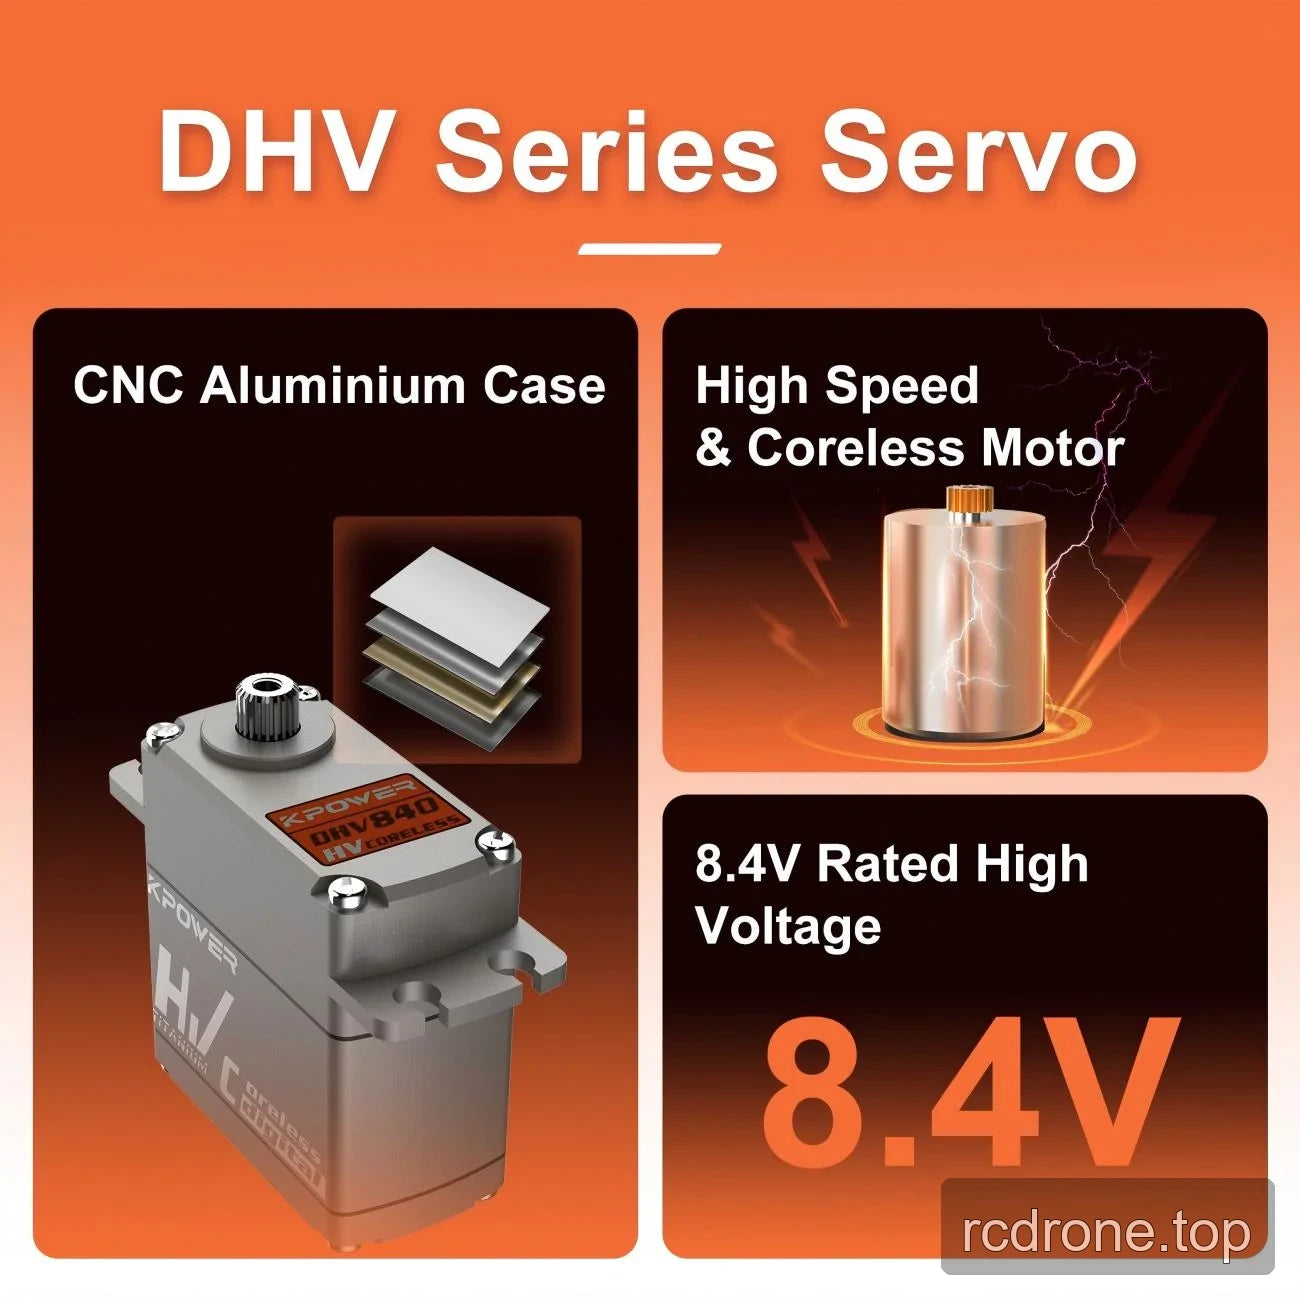
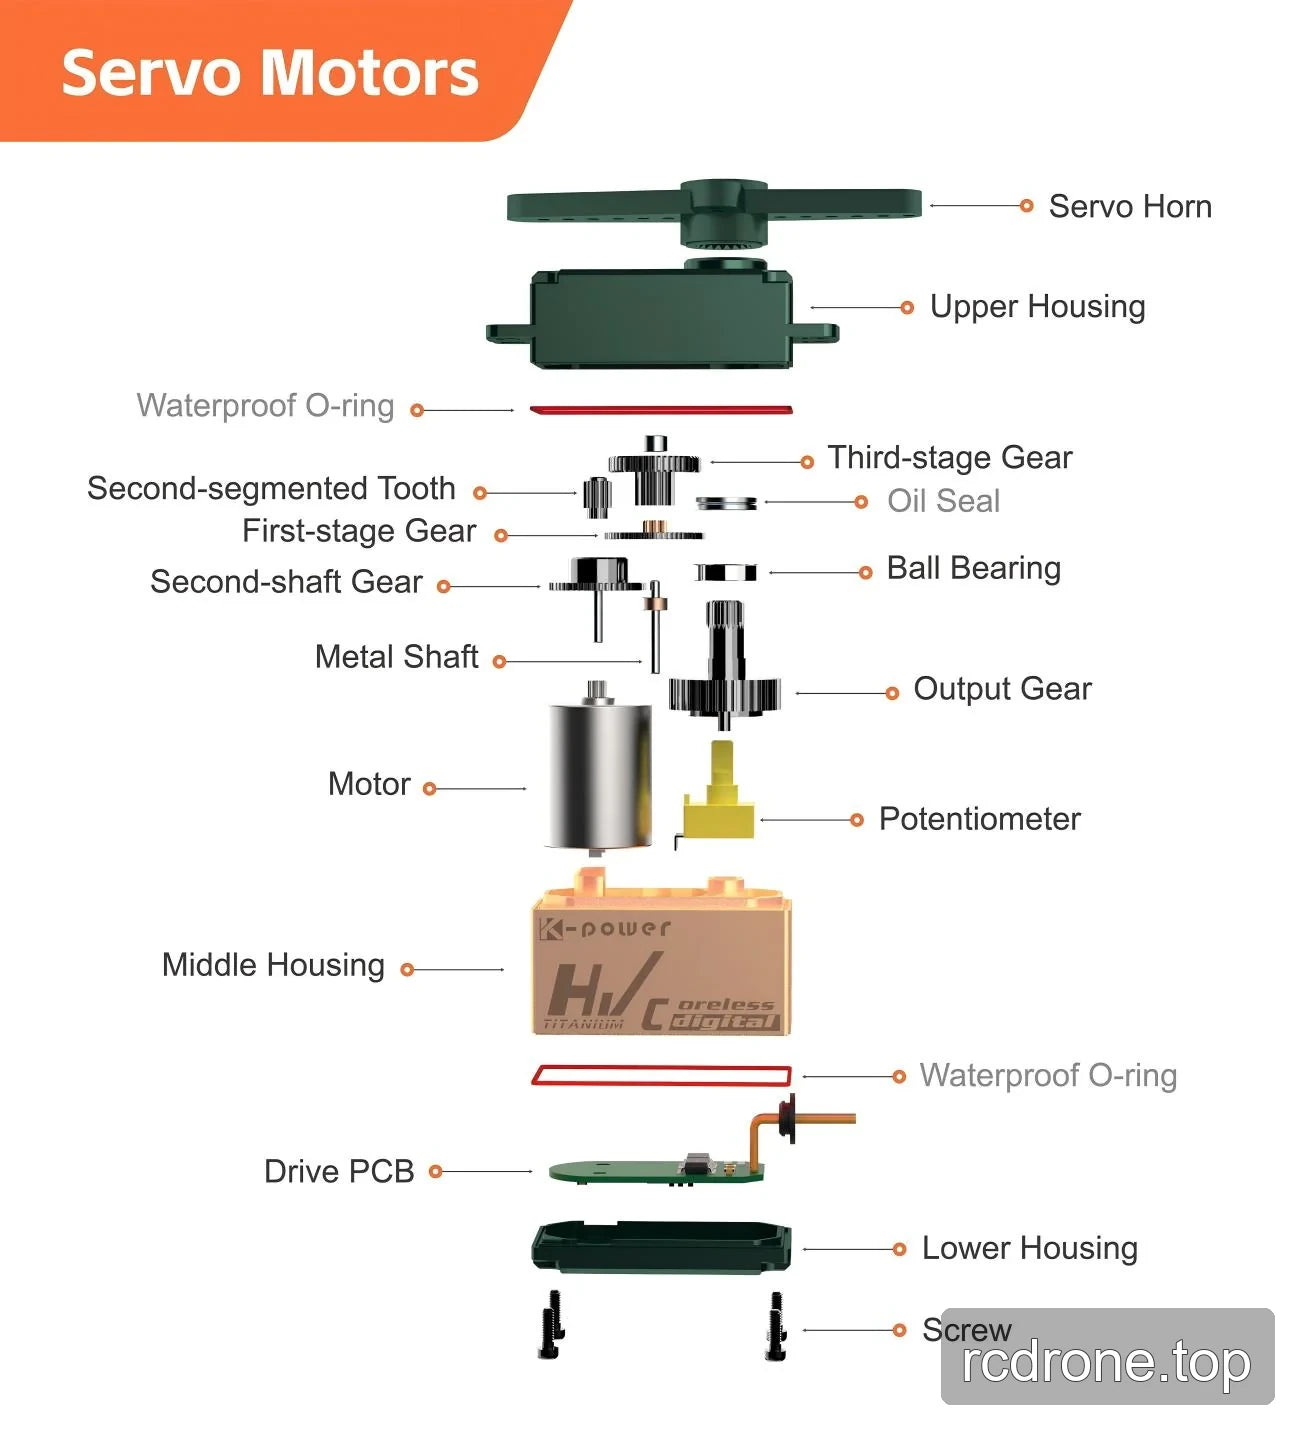
Motor Kpower DHV825 adalah servo tanpa teras digital untuk pesawat kawalan jauh, glider, drone dan lengan robot. Ia menggabungkan gear keluli berketepatan tinggi dengan kes aluminium 7075 dan menyenaraikan antara muka kawalan PWM, TTL dan RS485. Perjalanan 120° ± 3° dan spesifikasi kelajuan serta tork terhenti yang khusus kepada voltan membantu pembeli menilai keperluan gerakan, sementara dimensi 40 × 20 × 39 mm menyokong perancangan pemasangan.
Ciri-ciri
- Servo digital voltan tinggi servo dengan motor tanpa teras.
- Gear logam berketepatan tinggi, ditentukan sebagai keluli.
- Kes aluminium 7075.
- Antara muka kawalan PWM, TTL dan RS485.
- Band mati 3 μs dan frekuensi penyegaran 50–333 Hz.
Spesifikasi
| Parameter | Nilai |
|---|---|
| Jenama | Kpower |
| Model / versi | DHV825 |
| Jenis servo | Digital, voltan tinggi |
| Penetapan produk | 20KG; tiada unit tork-panjang atau syarat ujian yang ditentukan untuk penetapan ini |
| Bahan gear | Keluli |
| Julat isyarat | 900–2100 μs |
| Bahan kes | Aluminium 7075 |
| Jenis motor | Tanpa teras |
| Antara muka kawalan | PWM, TTL, RS485 |
| Suasana operasi | −10 °C hingga +50 °C |
| Band mati | 3 μs |
| Sudut perjalanan | 120° ± 3° |
| Frekuesi penyegaran | 50–333 Hz |
| Voltan operasi minimum | 4.8 V |
| Dimensi | 40 × 20 × 39 mm |
| Berat | 72 g ± 1 g |
| Saiz wayar dan penebat | 22 AWG, PVC |
Prestasi mengikut Voltan Bekalan
| Parameter | Pada 6.0 V | Pada 7.4 V |
|---|---|---|
| Kelajuan tanpa beban | 0.12 ± 0.01 s/60° | 0.11 ± 0.01 s/60° |
| Tork terhenti | 18.0 ± 0.20 kg·cm | 22.0 ± 0.20 kg·cm |
| Arus tanpa beban | 700 ± 30 mA | 850 ± 30 mA |
| Arus terhenti | 3000 ± 40 mA | 3500 ± 50 mA |
Aplikasi
- Pengendalian pesawat RC dan glider: Pengendalian posisi sambungan melalui 120° ± 3° perjalanan, menggunakan angka kelajuan tanpa beban yang khusus untuk voltan untuk menilai masa pergerakan.
- Pengaktifan mekanisme drone: Menyediakan pergerakan sudut terkawal untuk mekanisme di atas kapal di mana dimensi servo, perjalanan dan antara muka kawalan memenuhi keperluan pemasangan.
- Pemosisian sambungan lengan robot: Gunakan perjalanan yang ditentukan, 3 μs band mati dan angka tork terhenti khusus untuk voltan untuk menilai pemosisian sambungan dan keperluan beban.
Dokumen
- Pelan Kpower DHV825 — Pelan (PDF)
- Servo Kpower 3 — Manual (PDF)
- OCServo OCS D9501 Manual — Manual Ocservo Ocs D 9501 (PDF)
- Pelan OCServo OCS 351CAN — Pelan Ocservo Ocs 351 Can (PDF)
Butiran Visual
Ciri dan Reka Bentuk


Contoh Aplikasi


Butiran Produk Tambahan


Antara Muka dan Sambungan


