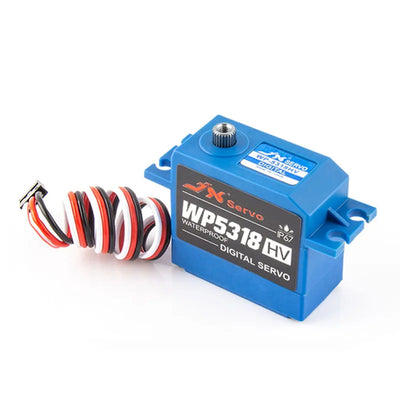
Kpower DM090W Motor Servo PWM, IP67 Kalis Air dengan Gear Logam untuk Model RC
Kpower DM090W Motor Servo PWM, IP67 Kalis Air dengan Gear Logam untuk Model RC
Kpower
Harga biasa
$35.00 USD
Harga biasa
Harga jualan
$35.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Overview
Motor Kpower DM090W adalah motor servo PWM untuk model RC dan mekanisme kawalan kedudukan dalam peralatan yang terdedah kepada air. Ia menggabungkan gear logam, sensor kedudukan potensiometer dan kes plastik yang dinilai IP67. Pada 6 V, ia memberikan tork terhenti 10.5 kg·cm dan kelajuan tanpa beban 0.08 s/60°. Julat operasi 4.8–8.4 V dan dimensi 40.7 × 19.8 × 37.7 mm menyokong perancangan integrasi elektrik dan mekanikal.
Ciri-ciri
- Pemindahan gear logam yang dipacu oleh motor DC berus.
- Kawalan PWM dengan maklum balas kedudukan potensiometer dan frekuensi kerja 50–333 Hz.
- Rumah plastik yang dinilai IP67 dengan dua galas bola (2BB).
- 25T, Ø6 mm spline horn; aci output mempunyai lubang berulir pusat.
- Tab pemasangan berlubang untuk mengamankan servo kepada struktur pemasangan.
- Julat sudut perjalanan 120°/180°, boleh disesuaikan.
Spesifikasi
| Parameter | DM090W |
|---|---|
| Tork terhenti | 10.5 kg·cm pada 6 V |
| Tork yang dinilai | 2.5 kg |
| Kelajuan tanpa beban | 0.08 s/60° pada 6 V |
| Berat | 60 g |
| Dimensi | 40.7 × 19.8 × 37.7 mm |
| Julat sudut perjalanan | 120°/180° (boleh disesuaikan) |
| Voltan operasi | 4.8–8.4 V |
| Gear spline horn | 25T, Ø6 mm |
| Material gear | Logam |
| Motor | DC berus |
| Protokol | PWM |
| Arus tanpa beban | 1800 mA |
| Sensor kedudukan | Potensiometer |
| Material kes | Plastik |
| Galas bola | 2BB |
| Frekuesi kerja | 50–333 Hz |
| Suasana operasi | −10 hingga 50 °C |
| Penarafan IP | IP67 |
| Butiran output dan pemasangan | Poros output berspline dengan lubang berulir pusat; tab pemasangan slot |
Aplikasi
- Model RC: menggerakkan penghubung penentuan menggunakan kawalan PWM, dengan 0.08 s/60° pergerakan tanpa beban pada 6 V.
- Drone bawah air dan robot bawah air: mekanisme kedudukan dalam pemasangan yang terdedah kepada air menggunakan perumahan yang dinilai IP67. Penilaian IP tidak menetapkan kedalaman atau tempoh penyelaman berterusan.
- Papan selaju elektrik: menggerakkan mekanisme kawalan kedudukan di mana penutup yang dinilai IP67 berkaitan dengan pendedahan kepada air.
- Pembersih lantai robot dan bidet pintar: menggerakkan mekanisme penentuan kedudukan menggunakan maklum balas potensiometer dan penutup kalis air.
- Mesin air soda berkilau: menggerakkan mekanisme kedudukan terkawal dengan input PWM dan gear logam.
- Isyarat kereta pintar: menggerakkan mekanisme penentuan isyarat menggunakan kawalan PWM dan maklum balas potensiometer.
Dokumen
- Lukisan Kpower DM090W — Lukisan (PDF)
- Lukisan OCservo OCS D9501 — Lukisan Ocservo Ocs D 9501 (PDF)
- Manuel OCServo OCS D9501 — Manuel Ocservo Ocs D 9501 (PDF)
- Kpower Servo 3 — Manual (PDF)
- Lukisan OCServo OCS 351CAN — Lukisan Ocservo Ocs 351 Can (PDF)
Video Produk
Butiran Visual
Video Produk
Ciri dan Reka Bentuk


Spesifikasi dan Prestasi


Butiran Produk Tambahan


Penyediaan dan Penggunaan


Antara Muka dan Sambungan

Contoh Aplikasi