


Kpower EM10 Servo Motor Robot Overload-Clutch, Putaran 300°, 10 kg·cm Tork Maks pada 12 V untuk Sendi Robot
Kpower EM10 Servo Motor Robot Overload-Clutch, Putaran 300°, 10 kg·cm Tork Maks pada 12 V untuk Sendi Robot
Kpower
Tidak dapat memuatkan ketersediaan pengambilan


Overview
Motor servo Kpower EM10 adalah motor servo robot clutch overload untuk lengan robot desktop, robot pendidikan dan mekanisme bionik berkaki banyak. Perjalanan 300° dan reka bentuk dual servo-horn menyokong pergerakan sendi-robot , sementara gelung arus 2000 Hz membolehkan kawalan daya yang tepat. Dinilai untuk operasi 9–13 V, ia memberikan tork terhenti 10 kg·cm pada 12 V. Spesifikasi model EM10 menyenaraikan protokol kawalan PWM, TTL dan RS-485.
Features
- Chip khusus EC225 dengan gelung arus 2000 Hz untuk kawalan daya yang tepat.
- Perlindungan anti-impak gear-clutch dan perlindungan disengagement clutch overload untuk operasi sendi-robot.
- Reka bentuk dual servo-horn dengan horn bulat di sisi bertentangan rumah segi empat tepat.
- Julat operasi 300°, dengan perjalanan yang boleh disesuaikan.
- Sokongan maklum balas berganda.
- Reka bentuk rendah bunyi.
- Perumahan plastik yang ditandakan EM-10, gear POM, motor DC berus dan pengesan kedudukan potensiometer.
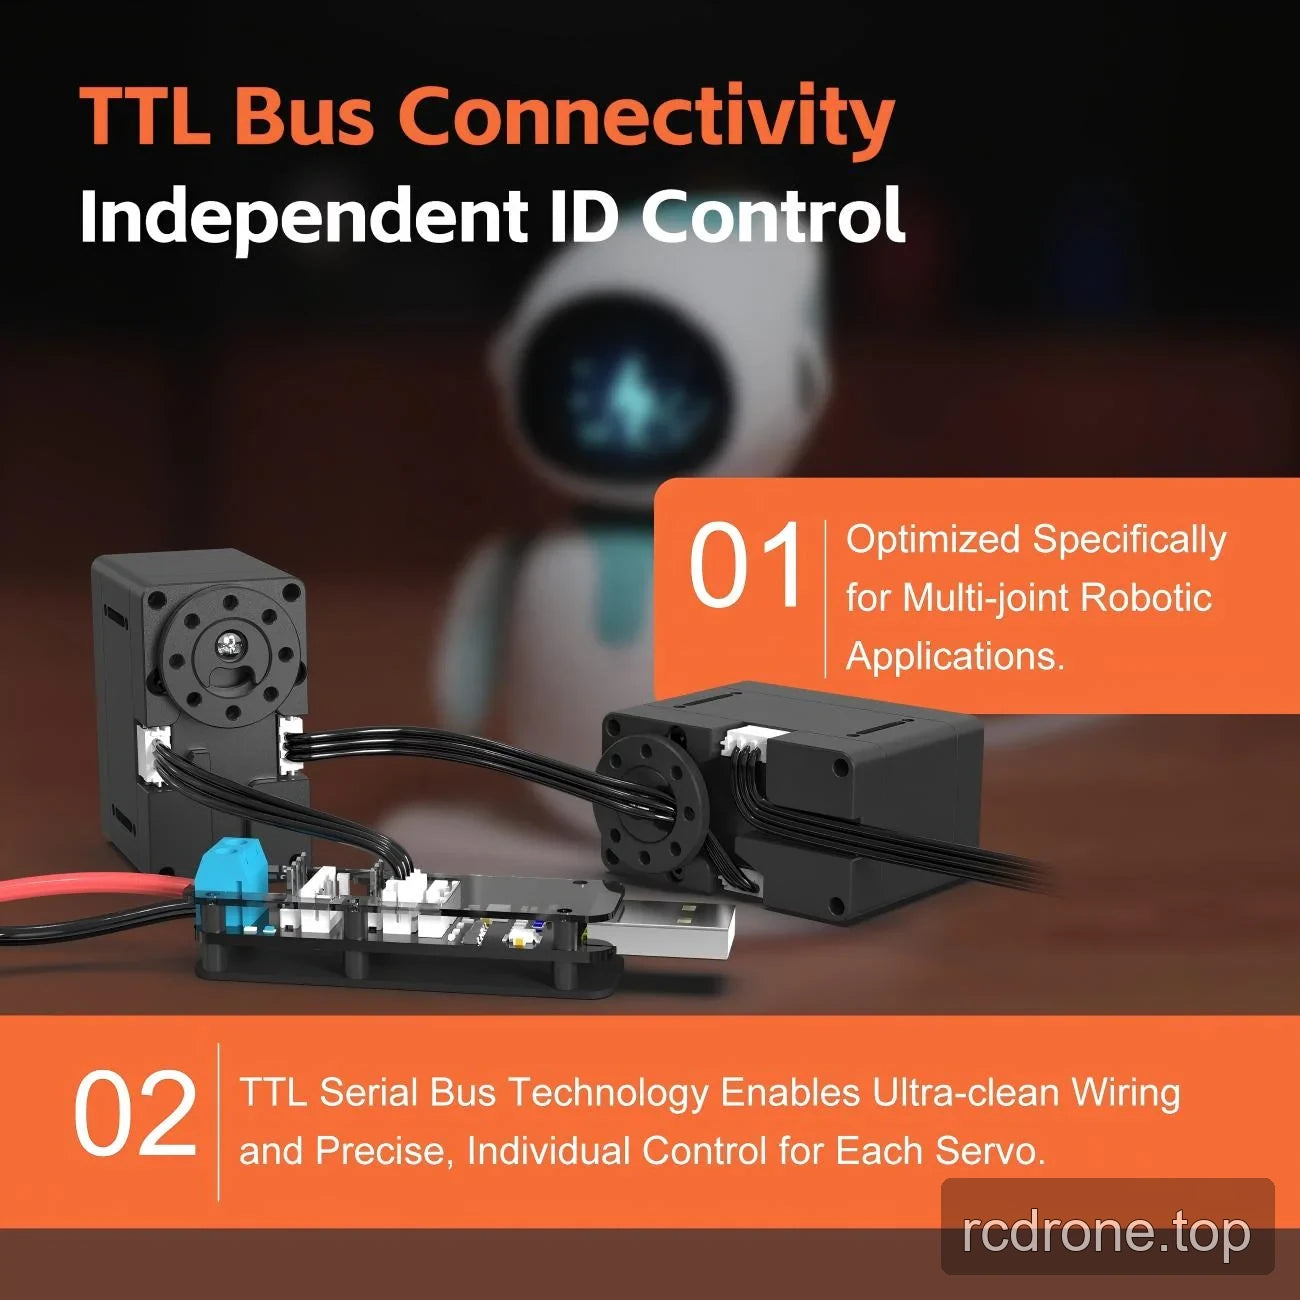
Pengawalan Bas Serial TTL
Pelaksanaan TTL menyokong servo yang saling berhubung dengan kawalan ID yang bebas. Pendawaian bas serial memudahkan sambungan dan membolehkan kawalan servo individu dalam mekanisme robotik pelbagai sendi.
Spesifikasi
| Parameter | spesifikasi EM10 |
|---|---|
| Model | EM10; penandaan perumahan EM-10 |
| Jenis servo | Servo robotik klac beban berlebihan |
| Torque terhenti | 10 kg·cm pada 12 V |
| Kelajuan tanpa beban | 0.2 s/60° pada 12 V |
| Voltan operasi | 9–13 V |
| Sudut perjalanan / julat operasi | 300°; boleh disesuaikan |
| Berat | 56 g |
| Dimensi | 48 × 26 × 44 mm |
| Panjang wayar | 150 mm |
| Senarai protokol tahap model | PWM, TTL, RS-485 |
| Pengawalan TTL | Bas bersiri dengan kawalan ID servo bebas |
| Arus terhenti | 3000 mA |
| Arus tanpa beban | 1000 mA |
| Frekuensi kerja | 50–333 Hz |
| Frekuensi gelung arus | 2000 Hz |
| Chip kawalan | Chip khusus EC225 |
| Bahan gear | POM |
| Bahan kes | Plastik |
| Motor | DC berus |
| Sensor kedudukan | Potensiometer |
| Gear horn spline | N/A |
| Galas bola | 2BB |
| Suasana operasi | −10 hingga 50 °C |
| Peringkat IP | IP42 |
Aplikasi
- Robot lengan desktop: Menggerakkan sendi artikulasi menggunakan perjalanan 300° dan sokongan servo-horn ganda; spesifikasi tork terhenti adalah 10 kg·cm pada 12 V.
- Robot bionic dan bio-inspirasi berkaki banyak dan berkaki empat: Menggerakkan pergerakan sendi kaki dengan perlindungan anti-impak dan pemutusan beban berlebihan gear-clutch.
- Robot pendidikan dan projek STEAM: Membangunkan mekanisme untuk mengkaji pergerakan sendi dan kawalan daya menggunakan julat operasi 300° dan gelung arus 2000 Hz.
- Robot perkhidmatan: Mengawal mekanisme artikulasi; pelaksanaan TTL membolehkan alamat servo individu dalam pemasangan multi-sendiri.
- Mekanisme rumah pintar: Menggerakkan mekanisme bergerak tersuai menggunakan pengesanan kedudukan dan perjalanan sudut terkawal.
Konfigurasi dan Integrasi
Perbincangkan panjang wayar, jenis kawalan dan keperluan sensor kedudukan dengan pembekal sebelum integrasi. Gunakan julat operasi 9–13 V; tork terhenti yang dinyatakan dan kelajuan tanpa beban terpakai pada 12 V.
Dokumen
- Lukisan Kpower EM10 — Lukisan (PDF)
- Kpower Servo 3 — Manual (PDF)
- Lukisan OCServo OCS 351CAN — Lukisan Ocservo Ocs 351 Can (PDF)
Video Produk
Butiran Visual
Video Produk
Ciri dan Reka Bentuk


Spesifikasi dan Prestasi


Contoh Aplikasi


Pandangan Produk

Antara Muka dan Sambungan
Pilihan dan Perbandingan Model



