


Kpower HBL300 Motor Servo Tanpa Berus, Tork Tahan 30.6 kg·cm pada 7.4 V, untuk Model RC dan Robotik
Kpower HBL300 Motor Servo Tanpa Berus, Tork Tahan 30.6 kg·cm pada 7.4 V, untuk Model RC dan Robotik
Kpower
Harga biasa
$127.00 USD
Harga biasa
Harga jualan
$127.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
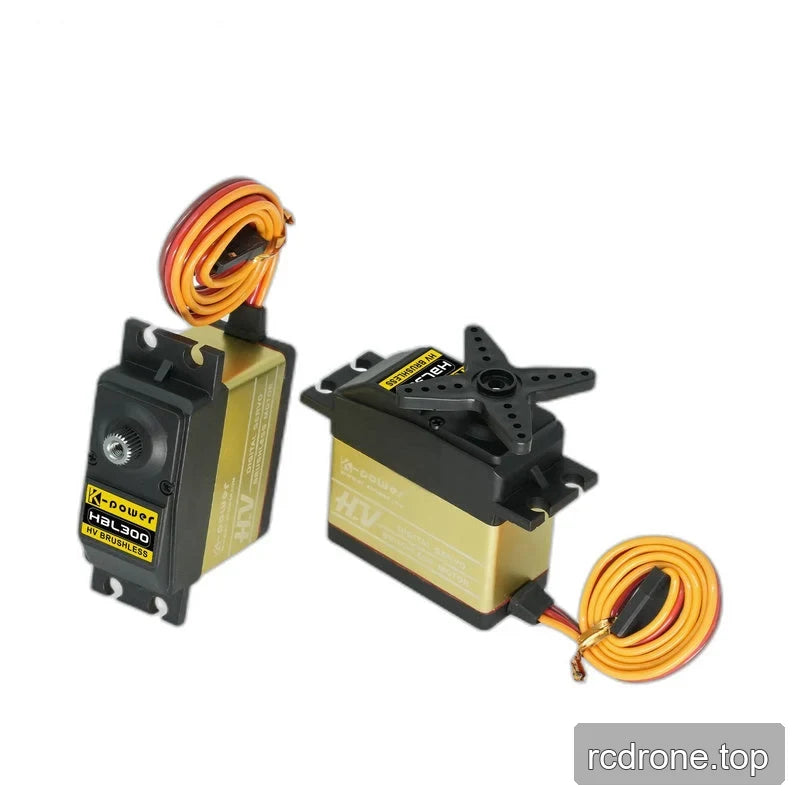
Motor Kpower HBL300 adalah motor servo HV tanpa berus untuk model RC, robotik dan mekanisme automatik. Ia menggabungkan gear logam, kes tengah aluminium dan pengesanan kedudukan potensiometer, dengan tork terhenti sebanyak 30.6 kg·cm pada 7.4 V dan kelajuan tanpa beban sebanyak 0.15 s/60° pada voltan tersebut. Julat operasi yang disenaraikan adalah 4.8–8.4 V, dengan protokol PWM, TTL dan RS-485.
Ciri-ciri
- Motor tanpa berus tork tinggi dengan gear logam berketepatan tinggi.
- Pembinaan kes aloi aluminium dan plastik, termasuk kes tengah aluminium.
- Pengesanan kedudukan potensiometer dan dua galas bola (2BB).
- 25T spline output dengan diameter 5.82 mm.
- Sudut perjalanan 120°, yang boleh disesuaikan.
Spesifikasi
Prestasi Bergantung kepada Voltan
| Parameter | Pada 6.0 V | Pada 7.4 V |
|---|---|---|
| Torque terhenti | 28.5 kg·cm | 30.6 kg·cm |
| Kelajuan tanpa beban | 0.16 s/60° | 0.15 s/60° |
Spesifikasi Mekanikal dan Elektrikal
| Parameter | Nilai |
|---|---|
| Model | HBL300 |
| Jenis Servo | Servo tanpa berus HV; klasifikasi tork tinggi |
| Tork yang dinilai | 7.5 kg; unit tork memerlukan penjelasan |
| Berat | 65 g |
| Dimensi | 40 × 20 × 39.4 mm |
| Julat sudut perjalanan | 120°; boleh disesuaikan |
| Voltan operasi | 4.8–8.4 V |
| Gear horn spline | 25T, Ø5.82 mm |
| Bahan gear | Logam |
| Motor | Tanpa berus |
| Protokol | PWM, TTL, RS-485 |
| Arus tanpa beban | 4500 mA |
| Sensor kedudukan | Potensiometer |
| Bahan kes | Aluminium aloi + plastik; kes tengah aluminium |
| Galas bola | 2BB |
| Frekuesi kerja | 50–333 Hz |
| Suasana operasi | −10 hingga 50 °C |
| Peringkat IP | IP42 |
| Klaim kitaran hayat siri HBL | Sehingga 1,000,000 kitaran; syarat ujian tidak ditentukan |
Aplikasi
- Pesawat RC dan drone sayap tetap VTOL: Menggerakkan pautan kawalan menggunakan pemacu tanpa berus dan gear logam.
- 1/8- dan 1/10-skala kereta RC: Mengendalikan sambungan stereng di mana tork dan kelajuan bergantung kepada voltan sesuai dengan mekanisme.
- Robotik dan robot perkhidmatan: Menetapkan sendi dan sambungan menggunakan maklum balas potensiometer dan protokol kawalan yang disenaraikan.
- Automasi industri, penyedut habuk industri dan dok drone: Menetapkan mekanisme bergerak dengan julat perjalanan 120°.
- Mesin servis ping pong: Melaraskan kedudukan mekanikal melalui output servo bergear.
- Mekanisme peranti perubatan: Menyediakan pengaktifan kedudukan melalui motor tanpa berus dan output bergear.
Dokumen
- Pelan Kpower HBL300 — Pelan (PDF)
- Manual Kpower Servo 3 — Manual (PDF)
- Pelan OCS 351CAN OCServo — Pelan Ocservo Ocs 351 Can (PDF)
Video Produk
Butiran Visual
Video Produk
Ciri dan Reka Bentuk


Pilihan dan Perbandingan Model

Spesifikasi dan Prestasi


Butiran Produk Tambahan


Persediaan dan Penggunaan


Antara Muka dan Sambungan

Contoh Aplikasi




