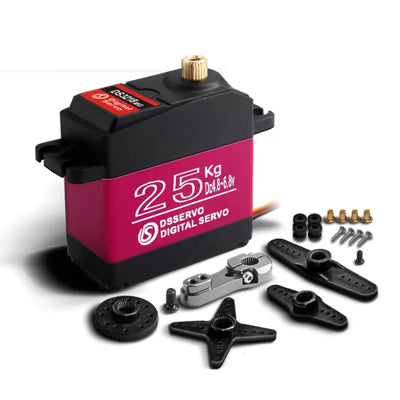
Kpower M0200 Motor Servo Gear-Logam, 4.8–8.4 V untuk Kereta RC, Dron dan Robotik
Kpower M0200 Motor Servo Gear-Logam, 4.8–8.4 V untuk Kereta RC, Dron dan Robotik
Kpower
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
Kpower M0200 adalah motor servo gear logam untuk kereta kawalan jauh, dron, robot dan mekanisme rumah pintar. Badan plastiknya, motor DC berus dan pengesan kedudukan berasaskan potensiometer menyokong pergerakan sudut yang terkawal. Beroperasi dari 4.8–8.4 V, ia mempunyai julat perjalanan yang ditentukan sebanyak 120°, dengan penyesuaian yang dinyatakan. Gear tahan haus, perlindungan stall dan ketersediaan maklum balas kedudukan menyediakan ciri berguna untuk projek yang memerlukan penggerakan mekanikal.
Ciri-ciri
- Gear logam yang diproses dengan ketepatan, tahan haus dan badan plastik.
- Potensiometer jangka hayat panjang untuk pengesanan kedudukan.
- Maklum balas kedudukan tersedia; pelaksanaan dan konfigurasi tidak dinyatakan.
- Perlindungan stall.
- Perlindungan percikan dan habuk, dengan penarafan IP42 yang ditentukan.
- Motor DC berus dan dua galas bola.
- PWM, TTL dan RS-485 disenaraikan sebagai protokol kawalan.
Spesifikasi
| Parameter | spesifikasi M0200 |
|---|---|
| Model | M0200 |
| Penamaan produk | 20G; servo gear logam standard |
| Torque terhenti | 3.5 kg |
| Torque yang dinilai | 0.9 kg |
| Kelajuan tanpa beban | 0.12 s/60° |
| Berat | 25 g |
| Dimensi | 31.8 × 16.4 × 29.6 mm |
| Julat sudut perjalanan | 120°; boleh disesuaikan |
| Voltan operasi | 4.8–8.4 V |
| Gear spline horn | 25T, Ø5 mm |
| Material gear | Logam |
| Motor | DC berus |
| Protokol | PWM | TTL | RS-485 |
| Arus tanpa beban | 1900 mA |
| Sensor kedudukan | Potensiometer |
| Material kes | Plastik |
| Galas bola | 2BB |
| Frekuesi kerja | 50–333 Hz |
| Suasana operasi | −10 hingga 50 °C |
| Peringkat IP | IP42 |
Nilai tork mengekalkan unit yang diberikan, kg; tiada unit lengan tork atau voltan ujian yang ditentukan.Keadaan operasi untuk kelajuan dan arus yang dinyatakan tidak ditentukan. Konfigurasi protokol dan pelaksanaan maklum balas kedudukan tidak ditakrifkan. Penetapan 20G disimpan secara berasingan daripada berat 25 g yang dinyatakan.
Aplikasi
- Kereta kawalan jauh: Menggerakkan stereng atau pautan sudut lain menggunakan gear logam dan perjalanan 120° yang ditentukan.
- Dron: Menggerakkan pautan kawalan atau mekanisme boleh laras di mana penentuan kedudukan sudut berasaskan potensiometer diperlukan.
- Robot: Menetapkan sendi kecil atau pautan menggunakan motor berus dan gear logam; maklum balas kedudukan tersedia.
- Mekanisme rumah pintar: Mengendalikan pautan boleh alih yang memerlukan perjalanan sudut terkawal dalam julat voltan dan suhu yang ditentukan.
Dokumen
- Lukisan Kpower M0200 — Lukisan (PDF)
- Layan Servo Kpower 3 — Manual (PDF), nama fail DMC-026
- Lukisan OCS 351CAN — Lukisan Ocservo Ocs 351 Can (PDF)
Video Produk
Butiran Visual
Video Produk
Ciri dan Reka Bentuk


Spesifikasi dan Prestasi


Butiran Produk Tambahan


Penyediaan dan Penggunaan


Antara Muka dan Sambungan

Contoh Aplikasi