Sensor Daya/Tork Enam Paksi Kunwei KWR36, 36 mm, 30–500 N untuk Robotik
Sensor Daya/Tork Enam Paksi Kunwei KWR36, 36 mm, 30–500 N untuk Robotik
Kunwei Sensing
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
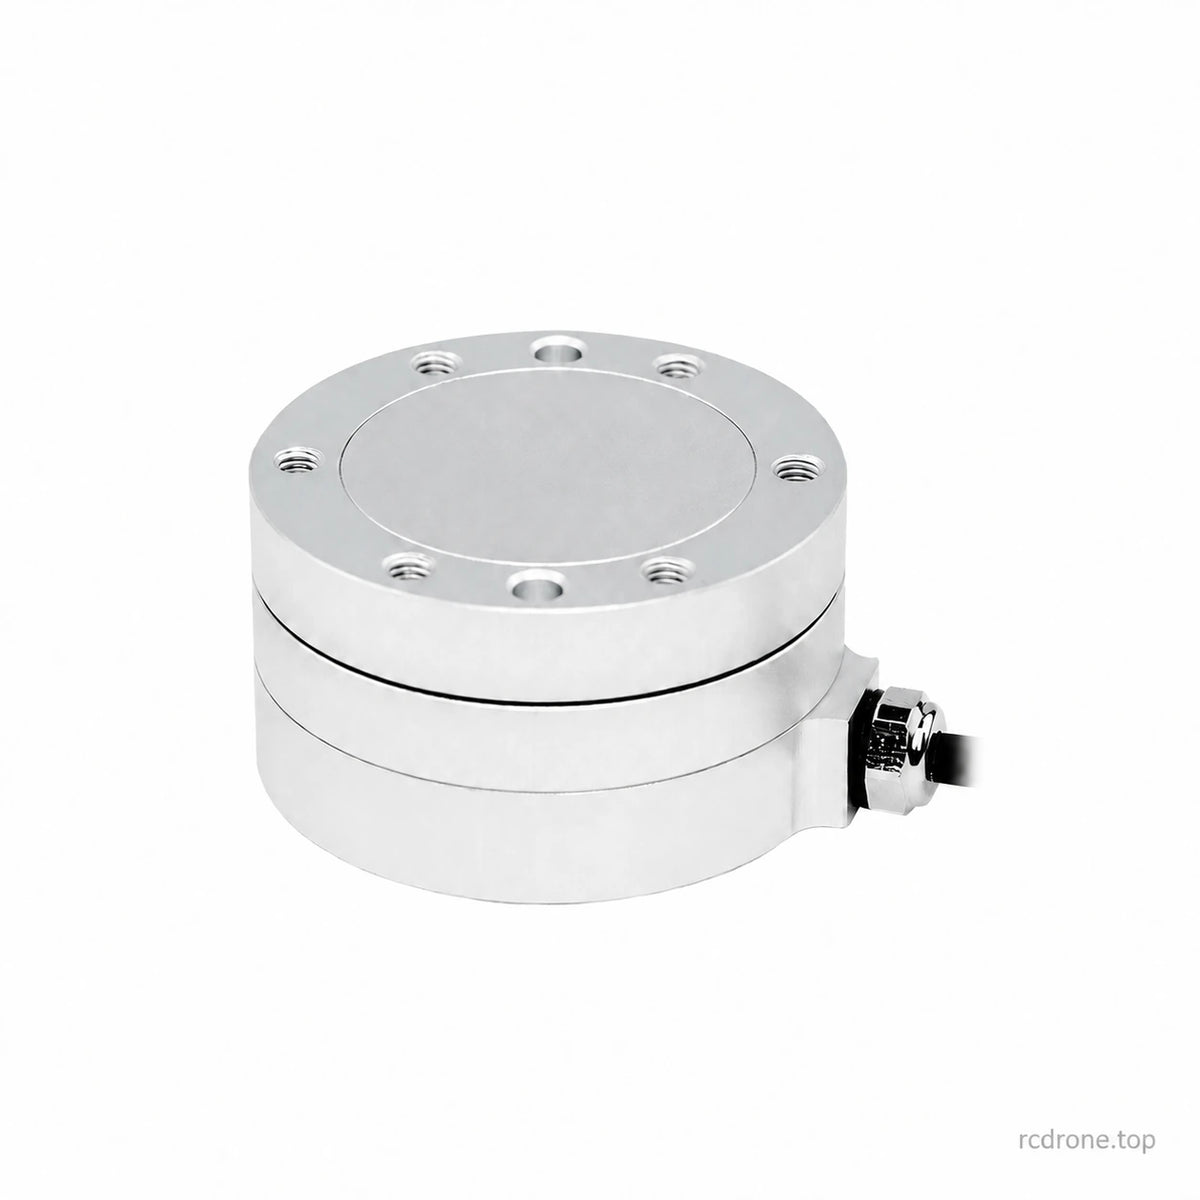
Sensor Kunwei KWR36 enam paksi daya/tork mengukur tiga daya dan tiga momen dalam badan kompak 36 mm untuk kawalan daya sentuh robot, pemasangan tepat dan penyelidikan. Empat pilihan model menyediakan kapasiti daya dari 30 hingga 500 N dan kapasiti tork dari 1.5 hingga 9 N·m setiap paksi. Pengukuran strain-gauge dan kalibrasi sendi enam paksi menyokong pengesanan pelbagai paksi yang tepat; komunikasi digital disediakan melalui modul pengambilan luar yang sepadan.
Ciri-ciri
- Pengukuran Fx, Fy, Fz dan Mx, My, Mz secara serentak.
- Empat julat beban khusus model dalam format siri nominal 36 mm yang sama.
- Kalibrasi sendi enam paksi untuk mengurangkan gangguan silang paksi.
- Ketepatan 0.5% FS, kebolehulangan 0.1% FS dan tahap beban berlebihan 300% FS.
- Pemasangan kompak untuk alat robot dan fixture pengukuran yang terhad ruang.
- Isyarat sensor analog diproses melalui elektronik pengambilan yang serasi untuk antara muka digital yang diperlukan.
Spesifikasi
| Parameter | KWR36A | KWR36B | KWR36C | KWR36G |
|---|---|---|---|---|
| Julat Fx, Fy (N) | 30 | 50 | 80 | 500 |
| Julat Fz (N) | 30 | 50 | 80 | 500 |
| Julat Mx, My (Nm) | 1.5 | 2 | 3 | 9 |
| Julat Mz (Nm) | 1.5 | 2 | 3 | 9 |
| Diameter (mm) | 36 | 36 | 36 | 36 |
| Height (mm) | 21 | 21 | 21 | 21 |
| Material | Aluminium Aloi | Aluminium Aloi | Aluminium Aloi | Confirm selected configuration |
| Surface Finish | Anodized | Anodized | Anodized | Electropolished |
| Overload Level (%FS) | 300 | 300 | 300 | 300 |
| Resolution (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Ulang Kebolehulangan (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Ketepatan* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| Berat (kg) | 0.04 | 0.05 | 0.06 | 0.16 |
| Penarafan Perlindungan | IP64 | IP64 | IP64 | IP64 |
| Suasana Operasi (°C) | +5 hingga +80 (setup A/B/C yang didokumentasikan) | +5 hingga +80 (setup A/B/C yang didokumentasikan) | +5 hingga +80 (setup A/B/C yang didokumentasikan) | Pengesahan konfigurasi yang dipilih |
| Kadar Pengambilan Sampel (Hz) | 1000 | 1000 | 1000 | Padankan konfigurasi pengambilan yang dipilih |
| Bekalan modul pengambilan yang dipadankan (VDC) | 9–24 (modul RS422/RS485 yang didokumentasikan) | 9–24 (modul RS422/RS485 yang didokumentasikan) | 9–24 (modul RS422/RS485 yang didokumentasikan) | Padankan modul yang dipilih |
| Antara Muka Komunikasi | Melalui modul yang dipadankan: RS422/RS485/Modbus/CAN/CAN FD/TCP/UDP/EtherCAT/USB; bergantung kepada konfigurasi | |||
FS bermaksud skala penuh.Kapasiti daya dan momen yang disenaraikan terpakai untuk paksi sensor yang bers correspond, bukan muatan robot. Pertimbangkan jisim alat, lengan tujah dan beban gabungan semasa memilih model. Tahap beban berlebihan bukanlah julat operasi yang berterusan.
Jisim badan adalah spesifikasi sensor, bukan berat penghantaran yang dibungkus. Ketinggian nominal adalah 21 mm; versi mekanikal 20 mm juga didokumenkan. Penarafan elektrik dan prestasi pengambilan bergantung pada setup pengambilan yang sepadan. Manual A/B/C menentukan pengambilan 24-bit dan pengambilan 1 kHz; kedalaman bit ADC dan resolusi 0.03% FS yang disenaraikan menerangkan ciri yang berbeza.
Pengambilan dan Komunikasi
Isyarat regangan analog sensor memerlukan elektronik pengambilan yang sepadan. Pakej pengukuran RS485 dan RS422 menggunakan modul luaran; konfigurasi modul lain yang tersedia menyokong antara muka yang disenaraikan di atas. Memilih KWR36A, B, C atau G memilih julat beban, bukan setiap protokol komunikasi secara serentak.
| Bekalan modul RS485 / RS422 yang didokumenkan | 9–24 VDC |
|---|---|
| Kuasa modul | Kurang daripada 3 W |
| Tetapan serial yang didokumenkan | 460800 baud; 8 bit data; 1 bit berhenti; tiada pariti |
| Sambungan sensor/modul | DB25 atau HDB15, bergantung pada konfigurasi |
| Rujukan modul pengambilan | J siri KWH06C80NL dalam manual RS485/RS422 |
Berikan kuasa kepada modul yang sepadan mengikut penilaian; jangan gunakan voltan siri umum secara langsung pada kabel sensor yang tidak dikenali. Gunakan protokol, penugasan penyambung dan penukaran unit kejuruteraan dalam manual yang sepadan. Nilai data serial tidak boleh dianggap dalam newton hanya kerana jadual kapasiti menggunakan N.
Aplikasi
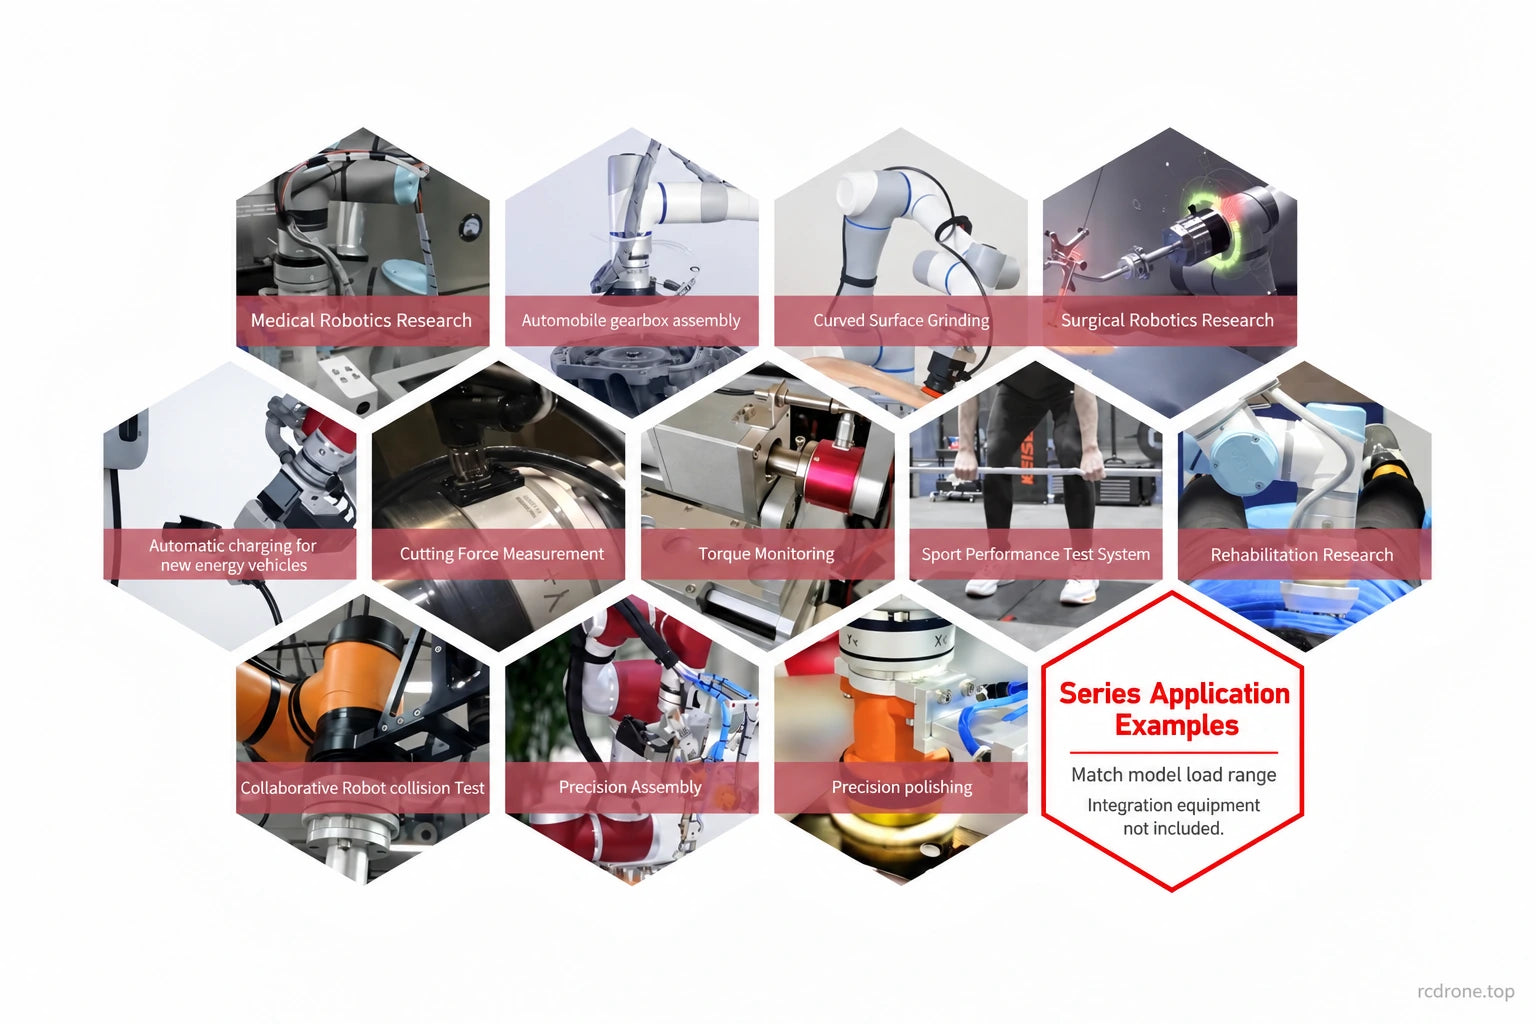
- Pemasangan dan penggabungan tepat: memantau daya dan momen hubungan semasa bahagian terlibat.
- Penggilingan dan pengilapan robotik: menyediakan maklum balas beban pelbagai paksi untuk pembangunan kawalan hubungan.
- Perkakasan, pemasangan kotak gear dan alat pemantauan tork dalam kapasiti model yang dipilih.
- Penyelidikan interaksi robot dan beban perlanggaran, termasuk humanoid, exoskeleton, quadruped dan integrasi kenderaan berpandu di mana envelope beban adalah sesuai.
- Biomekanik, pemulihan dan penyelidikan robotik perubatan yang memerlukan pengukuran daya yang padat.
Imej aplikasi menggambarkan contoh integrasi tahap siri, tidak disahkan kesesuaian dengan setiap mesin yang ditunjukkan. Mereka tidak menetapkan kelulusan klinikal atau fungsi keselamatan robot yang lengkap.
Pemasangan Mekanikal dan Kalibrasi
Badan 36 mm mempunyai antara muka sisi alat dan sisi pemasangan yang berbeza. Rujukan mekanikal meliputi badan 20 mm dengan benang M3 khusus muka dan lukisan berasingan 21 mm dengan benang M4. Kedua-duanya menunjukkan bulatan pemasangan nominal 30 mm. Padankan lukisan unit sebenar, kedalaman skru, lubang penentuan dan orientasi sudut sebelum memproses penyesuai; lukisan-lukisan ini tidak boleh ditukar ganti.
Amankan muka pemasangan yang ditetapkan tanpa membuka badan pengesanan yang telah dikalibrasi, sediakan pengurangan ketegangan kabel dan elakkan beban pemasangan yang tidak diingini. Tetapkan sistem pengukuran yang dipasang kepada sifar dan ambil kira berat dan orientasi alat sebelum pengukuran. Gunakan had persekitaran konfigurasi yang dipilih; tetapan A/B/C yang didokumenkan menetapkan +5 hingga +80 °C.
Apa yang Termasuk
- 1 × sensor Kunwei KWR36 dalam model A, B, C atau G yang dipilih.
- Dokumentasi produk elektronik tersedia di bawah.
Pakej RS485/RS422 yang didokumentasikan juga menyenaraikan satu modul pengambilan data dan kotak pakej. Sahkan konfigurasi modul/antaramuka untuk model yang dipilih, terutamanya KWR36G, sebelum integrasi. Pilihan model sensor sahaja tidak menentukan antaramuka digital. Lengan robot, pemegang akhir, bekalan kuasa, penyesuai hos dan fixture aplikasi tidak disenaraikan sebagai kandungan pakej.
Muatan
- Pelan mekanikal KWR36 (PDF)
- Manual pengguna KWR36 RS485 (PDF)
- Manual pengguna KWR36 RS422 (PDF)
- Manual pemilihan sensor enam paksi Kunwei (PDF)
Soalan Lazim
Model KWR36 manakah yang harus saya pilih?
Bandingkan kedua-dua beban daya dan momen: A adalah 30 N / 1.5 N·m, B 50 N / 2 N·m, C 80 N / 3 N·m dan G 500 N / 9 N·m setiap paksi. Sertakan berat alat dan momen lengan tuas semasa memeriksa envelope beban.
Bolehkah saya menyambungkan sensor tanpa penutup terus ke RS485, CAN atau EtherCAT?
Komunikasi digital memerlukan modul pengambilan yang sepadan. Huruf model memilih julat pengukuran; antara muka bergantung pada konfigurasi modul.
Adakah modul pengambilan disertakan?
Dokumentasi pakej RS485/RS422 menyenaraikan satu sensor, satu modul pengambilan, manual elektronik dan satu kotak. Semak konfigurasi modul/antara muka untuk model yang anda pilih, terutamanya KWR36G.
Bolehkah saya menggunakan penyesuai pemasangan yang sama untuk setiap lukisan KWR36?
Sahkan unit sebenar sebelum memproses: rujukan yang tersedia termasuk versi 20 mm/M3 dan 21 mm/M4. Padankan lubang penempatan, kedalaman benang dan orientasi pemasangan serta diameter.
Adakah beban berlebihan 300% bermakna saya boleh mengukur tiga kali ganda beban yang dinilai?
Tidak.Pilih model yang mempunyai julat daya dan momen yang dinilai yang merangkumi beban kerja; angka lebihan tidak melebihi julat pengukuran yang ditetapkan.
Butiran Visual