Sensor Daya/Tork Enam Paksi Kunwei KWR46, 46 mm, 50–500 N untuk Robotik
Sensor Daya/Tork Enam Paksi Kunwei KWR46, 46 mm, 50–500 N untuk Robotik
Kunwei Sensing
Tidak dapat memuatkan ketersediaan pengambilan


Overview
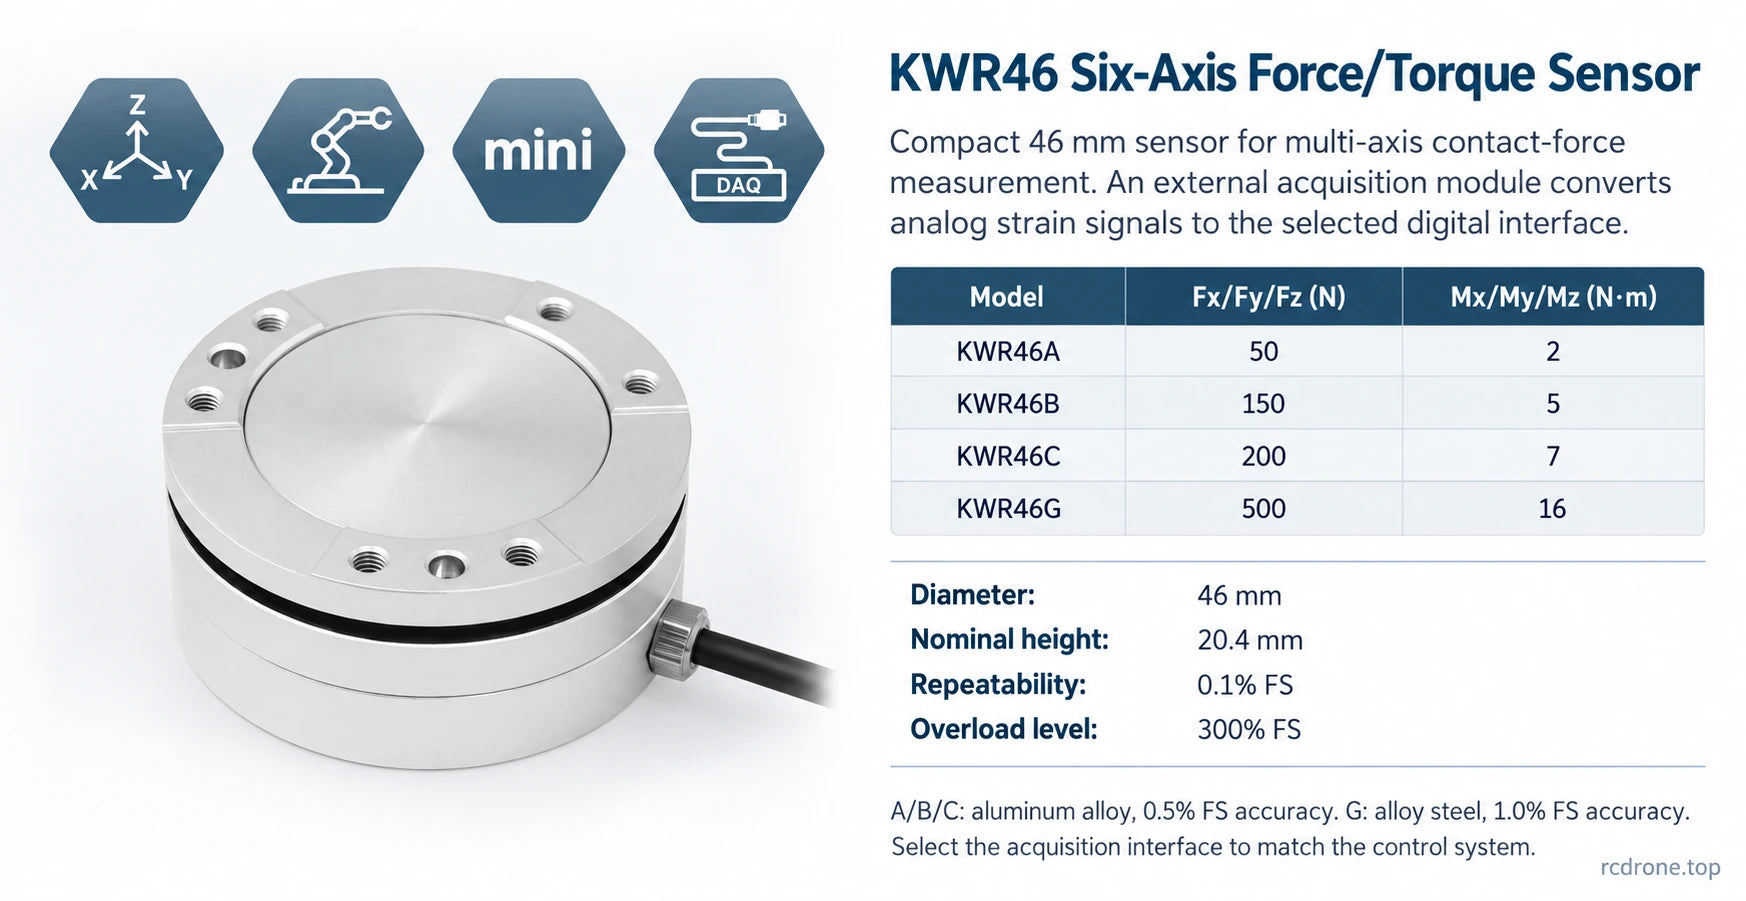
Sensor Kunwei KWR46 enam paksi tork/kuasa mengukur tiga kuasa dan tiga momen untuk kawalan kuasa sentuhan robotik, pemasangan tepat dan fixture ujian kompak. Badan berukuran 46 mm ini tersedia dalam model A, B, C dan G, dengan kapasiti kuasa dari 50 hingga 500 N dan kapasiti momen dari 2 hingga 16 N·m setiap paksi. Modul pengambilan luaran yang sepadan memproses isyarat strain-gauge untuk antara muka kawalan yang dipilih.
Ciri-ciri
- Mengukur Fx, Fy, Fz dan Mx, My, Mz untuk maklum balas beban pelbagai paksi.
- Diameter kompak 46 mm dan ketinggian badan nominal 20.4 mm.
- Kalibrasi sendi enam paksi, dengan kebolehulangan 0.1% FS dan ketepatan khusus model.
- Model A/B/C menggunakan aloi aluminium anodized; model G dengan kapasiti lebih tinggi menggunakan keluli aloi electropolished.
- Pilihan komunikasi industri yang pelbagai melalui elektronik pengambilan yang sepadan.
- 300% tahap beban berlebihan FS; beban kerja mesti kekal dalam julat pengukuran yang dinilai.
Spesifikasi
| Parameter | KWR46A | KWR46B | KWR46C | KWR46G |
|---|---|---|---|---|
| Julat Fx, Fy (N) | 50 | 150 | 200 | 500 |
| Julat Fz (N) | 50 | 150 | 200 | 500 |
| Julat Mx, My (Nm) | 2 | 5 | 7 | 16 |
| Julat Mz (Nm) | 2 | 5 | 7 | 16 |
| Diameter (mm) | 46 | 46 | 46 | 46 |
| Ketinggian (mm) | 20.4 | 20.4 | 20.4 | 20.4 |
| Material | Aluminium Aloi | Aluminium Aloi | Aluminium Aloi | Keluli aloi |
| Siap Permukaan | Anodized | Anodized | Anodized | Electropolished |
| Tahap Beban Berlebihan (%FS) | 300 | 300 | 300 | 300 |
| Resolusi (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Kebolehulangan (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Ketepatan* (%FS) | 0.5 | 0.5 | 0.5 | 1.0 |
| Berat (kg) | 0.06 | 0.07 | 0.07 | 0.21 |
| Penilaian Perlindungan | IP64 | IP64 | IP64 | IP64 |
| Suasana Operasi (°C) | −10 hingga +80 (sensor) | −10 hingga +80 (sensor) | −10 hingga +80 (sensor) | −10 hingga +80 (sensor) |
| Kadar Pengambilan (Hz) | 1000 | 1000 | 1000 | 1000 |
| Bekalan modul pengambilan yang sepadan (VDC) | 9–24 lalai; 48 V memerlukan konfigurasi khas | 9–24 lalai; 48 V memerlukan konfigurasi khas | 9–24 lalai; 48 V memerlukan konfigurasi khas | 9–24 lalai; 48 V memerlukan konfigurasi khas |
| Antara Muka Komunikasi | Melalui modul pengambilan yang sepadan: RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; bergantung kepada konfigurasi | |||
FS bermaksud skala penuh.Penilaian daya dan momen adalah kapasiti pengukuran, bukan jisim sensor atau muatan robot. Sertakan berat alat, lengan tujah dan beban gabungan semasa memilih model. Tahap beban berlebihan 300% FS tidak meluaskan julat pengukuran. Ketepatan termasuk crosstalk, histeresis dan nonlinearity.
Dimensi badan tidak termasuk penyambung kabel dan tonjolan lain. Jisim badan sensor dalam jadual ini berbeza daripada berat penghantaran yang dibungkus. Julat daya dan momen untuk G terpakai sama untuk ketiga-tiga paksi daya dan ketiga-tiga paksi momen masing-masing.
Pemerolehan dan Komunikasi
Sensor kompak memerlukan modul pemerolehan luaran untuk menukar isyarat strain-gauge analog kepada data beban digital. Pilihan A/B/C/G menentukan kapasiti pengukuran, bukan pilihan protokol komunikasi. Gunakan elektronik pemerolehan dan antara muka hos yang sepadan dengan protokol yang diperlukan; antara muka yang disenaraikan adalah konfigurasi alternatif.
| Pemerolehan siri A/B/C yang didokumenkan | ADC 24-bit; pengambilan 1 kHz |
|---|---|
| Bekalan modul lalai | 9–24 VDC; 48 V bukan penarafan bekalan lalai |
| Pembekalan kuasa modul RS485 / RS422 yang didokumenkan | Kurang daripada 3 W |
| Tetapan bersiri | 460800 baud, 8 bit data, 1 bit henti, tiada pariti |
| Rujukan modul RS485 | Siri KWH06C80NL; sambungan sensor HDB15 standard |
| Sambungan sensor ke modul | Kabel multi-teras khusus; sambungan DB25 / HDB15 bergantung kepada pemasangan |
| Suasana operasi modul bersiri yang didokumenkan | +5 hingga +80 °C; gunakan had yang lebih sempit ini untuk pemasangan lengkap |
| Rujukan kabel lukisan A/B/C | Diameter 3 mm, panjang 5 m; padankan dengan pemasangan yang dipilih |
Spesifikasi ADC 24-bit dan 0.03% FS resolusi menerangkan ciri-ciri yang berbeza. Gunakan arahan pendawaian dan format data modul yang dipilih; manual serial menggunakan konvensyen output berasaskan kg untuk daya dan kg·m untuk momen, jadi perisian hos mesti menggunakan penukaran unit kejuruteraan yang betul dan bukannya menganggap nilai mentah sebagai N dan N·m. Unit RS422 yang disambungkan menggunakan hanya pasangan penghantaran RS485 boleh menghantar data tetapi tidak dapat menerima arahan melalui sambungan itu.
Aplikasi
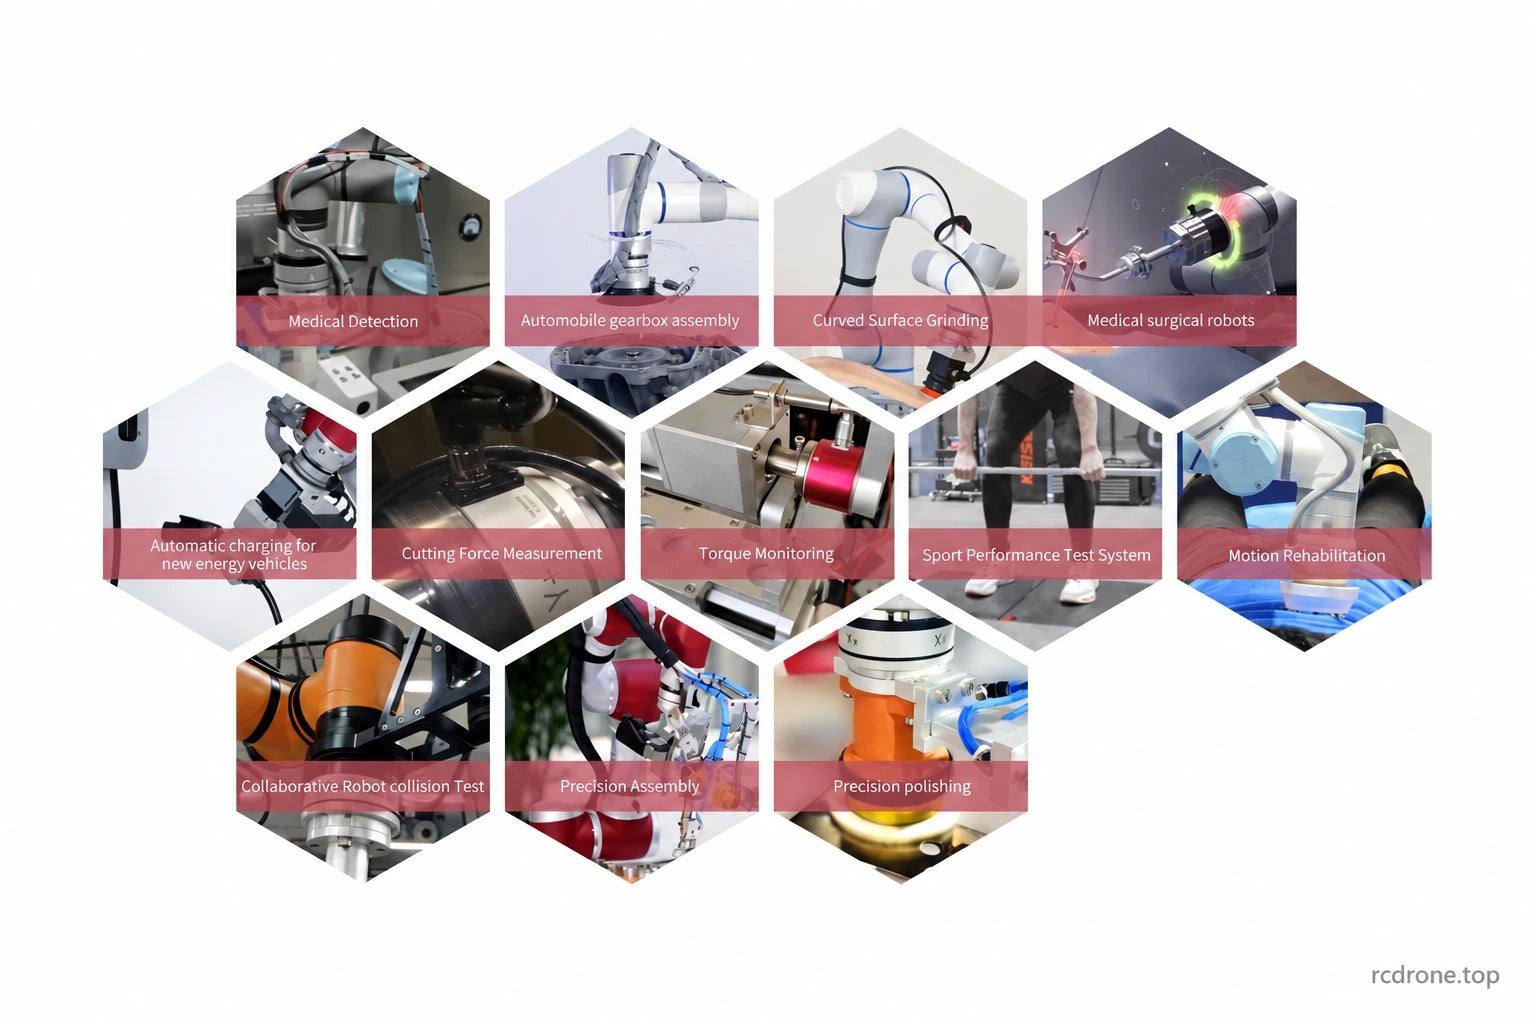
- Pemasangan dan penggabungan robot: mengukur daya sentuh dan momen semasa penjajaran dan penglibatan bahagian, termasuk fixture pemasangan gearbox.
- Pengisaran dan penggilapan: memberikan maklum balas pelbagai paksi untuk membangunkan kawalan beban sentuh pada permukaan melengkung.
- Pemprosesan dan ujian tork: memantau daya pemotongan atau reaksi alat dalam envelope beban enam paksi yang dipilih.
- Penyelidikan robotik: mengintegrasikan pengukuran daya kompak ke dalam lengan, humanoid, exoskeleton, quadruped dan alat kenderaan berpandu di mana beban dan antara muka pemasangan sesuai.
- Penyelidikan biomekanik dan pemulihan: mengukur beban interaksi dalam ujian sukan dan fixture gerakan dibantu.
Pemasangan dan Penyediaan Mekanikal
Rujukan mekanikal menunjukkan badan 46 ±0.05 mm, bulatan pemasangan 39 ±0.05 mm dan enam benang lampiran M3 setiap muka. Dua muka mempunyai rujukan kedalaman benang yang berbeza: 3.5 mm dan 5 mm. Lukisan termasuk lubang pin penentu 3 mm dan offset sudut khusus muka; padankan muka, orientasi dan penglibatan skru yang betul sebelum membuat penyesuai.
Pastikan muka pemasangan bersih dan rata, ketatkan skru secara progresif dalam urutan diagonal, dan jangan buka atau memukul badan sensor yang dikalibrasi. Flange penyesuai tidak termasuk secara lalai.Hubungan muka yang betul dan pengikat kabel-penyambung diperlukan untuk perlindungan IP64. Sahkan polariti kuasa sebelum sambungan, benarkan pemanasan mengikut manual antara muka yang dipilih, dan kosongkan sistem yang dipasang dengan beban alat yang diambil kira.
Apa yang Termasuk
- 1 × Sensor Kunwei KWR46 dalam model A, B, C atau G yang dipilih.
- Kabel sambungan sensor dan dokumentasi elektronik.
Pakej pengukuran RS485/RS422 A/B/C yang didokumenkan juga termasuk satu modul pengambilan data dan kotak pakej. Pemilih model sahaja tidak menentukan protokol modul; konfigurasi pengambilan untuk G mesti ditetapkan secara berasingan. Penukar USB/serial dan bekalan kuasa DC adalah peralatan tambahan. Lengan robot, alat dan fixture aplikasi yang digambarkan dalam contoh visual tidak termasuk.
Muatan
- Pelan mekanikal KWR46 (PDF)
- Manual pengguna KWR46 RS485 (PDF)
- Manual pengguna KWR46 RS422 (PDF)
- Manual pemilihan sensor enam paksi Kunwei (PDF)
Soalan Lazim
Model KWR46 manakah yang sesuai dengan julat beban saya?
A menyediakan 50 N / 2 N·m, B 150 N / 5 N·m, C 200 N / 7 N·m dan G 500 N / 16 N·m bagi setiap paksi yang bersesuaian. Semak kedua-dua daya dan momen, termasuk berat alat dan kesan lengan tujah.
Bolehkah sensor disambungkan terus ke EtherCAT, CAN atau USB?
Komunikasi digital memerlukan modul pengambilan luaran yang sepadan. Memilih A, B, C atau G memilih kapasiti beban, bukan setiap protokol yang disenaraikan.
Bolehkah saya memberi kuasa kepada modul standard dari 48 V?
Bekalan lalai adalah 9–24 VDC. Gunakan 48 V hanya dengan konfigurasi modul yang dinilai khusus.
Adakah modul pengambilan disertakan?
Dokumentasi pakej RS485/RS422 A/B/C menyenaraikan satu modul pengambilan. Tetapkan konfigurasi antara muka untuk model yang dipilih, terutamanya G; flang penyesuai, penukar USB dan bekalan kuasa bukanlah item pakej standard.
Adakah semua rujukan pemasangan KWR46 menggunakan dimensi yang sama?
Gunakan lukisan untuk semakan yang dihantar: rujukan nominal 20.4 mm mempunyai kedalaman penglibatan M3 yang khusus untuk muka. Dokumen RS422 yang lebih lama juga mengandungi nilai ketinggian dan jisim yang berbeza, jadi rujukan tersebut tidak boleh dicampur aduk semasa memproses penyesuai.
Butiran Visual