


Sensor Daya/Tork 6-Paksi Siri Kunwei Sensing KWR96, Diameter 96 mm untuk Robot Industri
Sensor Daya/Tork 6-Paksi Siri Kunwei Sensing KWR96, Diameter 96 mm untuk Robot Industri
Kunwei Sensing
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
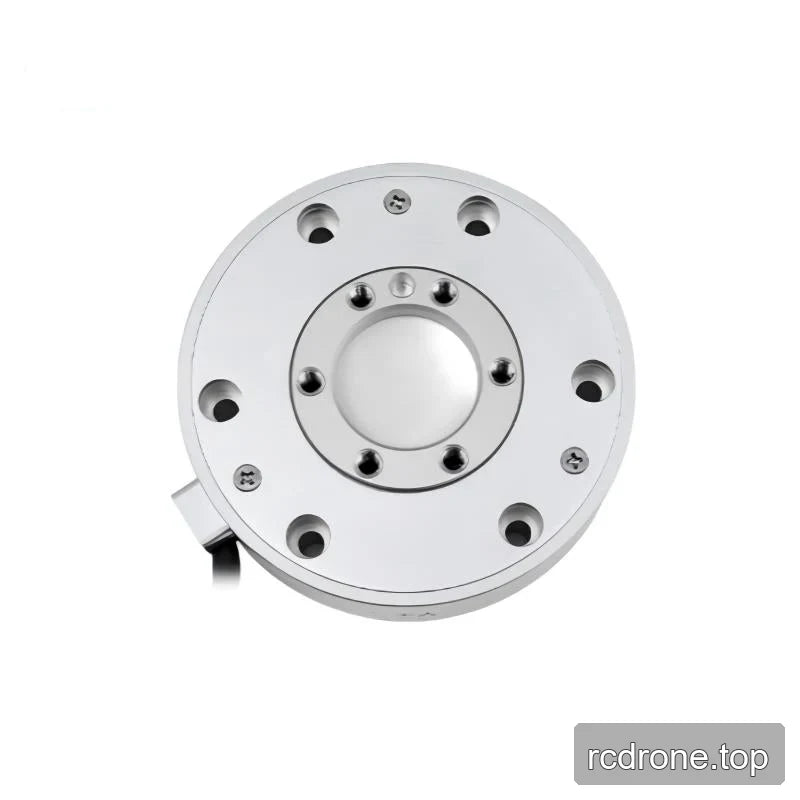
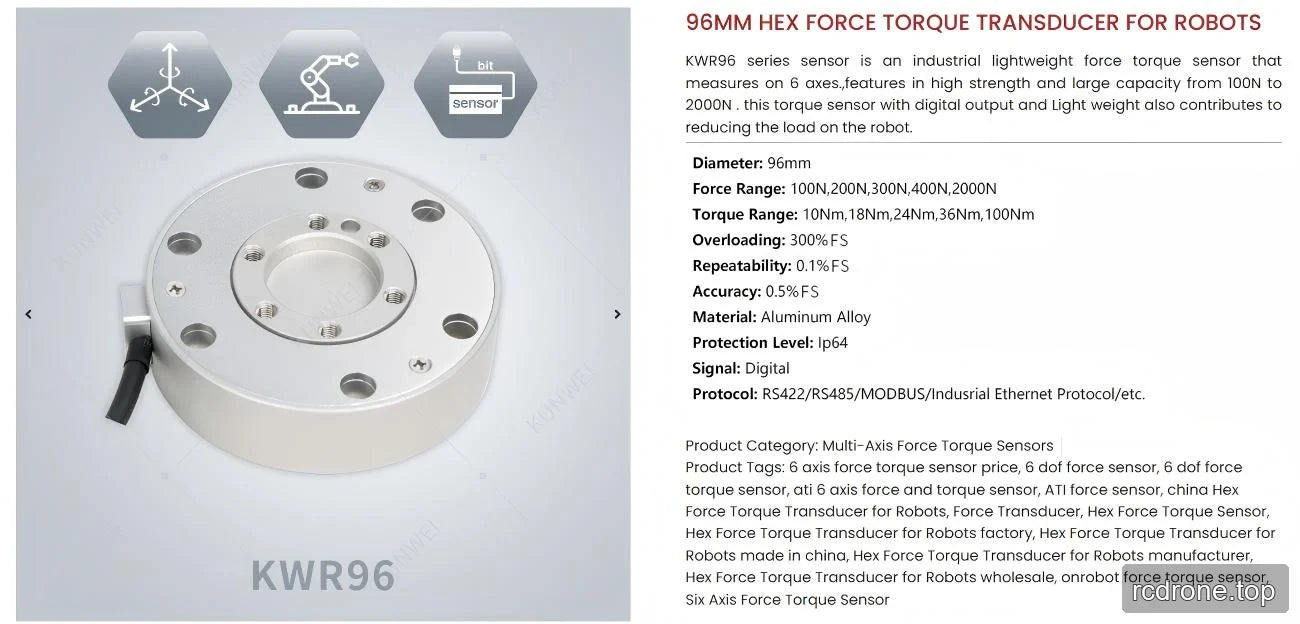
Seri Kunwei Sensing KWR96 adalah sensor daya/tork enam paksi untuk pengesanan robot industri, mengukur daya Fx, Fy dan Fz serta tork Mx, My dan Mz. Diameter 96 mm dan ketinggian 26 mm menyokong integrasi mekanikal ke dalam alat robot. Enam versi, KWR96A–KWR96F, menawarkan julat pengukuran, ketepatan, tahap beban berlebihan dan frekuensi pengambilan sampel yang berbeza, membolehkan pemilihan berdasarkan beban dan keperluan pengukuran tugas.
Ciri-ciri
- Pengukuran enam paksi menggabungkan tiga komponen daya dan tiga komponen tork.
- Output isyarat digital dengan senarai tahap siri bagi antara muka komunikasi serial, CAN, Ethernet dan USB.
- Pembinaan aloi aluminium di semua enam versi; KWR96A–KWR96E adalah anodized, manakala KWR96F adalah electropolished.
- Semua versi mempunyai diameter 96 mm, ketinggian 26 mm, julat bekalan 12–48 VDC dan julat suhu kerja −10 hingga 80 °C.
- KWR96A–KWR96D menawarkan resolusi 0.03% FS dan tahap beban berlebihan 300% FS; KWR96E–KWR96F menawarkan julat daya dan tork yang lebih tinggi dengan resolusi 0.05% FS dan tahap beban berlebihan 200% FS.
Spesifikasi
Perbandingan Versi
| Parameter | Unit | KWR96A | KWR96B | KWR96C | KWR96D | KWR96E | KWR96F |
|---|---|---|---|---|---|---|---|
| Julat Fx, Fy | N | 100 | 200 | 300 | 400 | 2000 | 3000 |
| Julat Fz | N | 200 | 400 | 600 | 800 | 2000 | 4000 |
| Julat Mx, My | N·m | 10 | 18 | 24 | 36 | 100 | 120 |
| Julat Mz | N·m | 10 | 18 | 24 | 30 | 100 | 120 |
| Diameter | mm | 96 | 96 | 96 | 96 | 96 | 96 |
| Ketinggian | mm | 26 | 26 | 26 | 26 | 26 | 26 |
| Material | — | Aloi aluminium | Aloi aluminium | Aloi aluminium | Aloi aluminium | Aloi aluminium | Aloi aluminium |
| Rawatan permukaan | — | Anodized | Anodized | Anodized | Anodized | Anodized | Electropolished |
| Tahap beban lebih | % FS | 300 | 300 | 300 | 300 | 200 | 200 |
| Resolusi | % FS | 0.03 | 0.03 | 0.03 | 0.03 | 0.05 | 0.05 |
| Kebolehulangan | % FS | 0.1 | 0.1 | 0.1 | 0.1 | 0.3 | 0.3 |
| Ketepatan* | % FS | 0.5 | 0.5 | 0.5 | 0.5 | 3 | 3 |
| Berat | kg | 0.32 | 0.32 | 0.36 | 0.36 | 1.6 | 1.65 |
| Tahap perlindungan | — | IP64 | IP64 | IP64 | IP64 | IP64 | IP65 |
| Suasana kerja | °C | −10 hingga 80 | −10 hingga 80 | −10 hingga 80 | −10 hingga 80 | −10 hingga 80 | −10 hingga 80 |
| Frekuesi pengambilan sampel | Hz | 1000 | 1000 | 1000 | 1000 | 100 | 1000 |
| Voltan bekalan* | VDC | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 |
| Antara muka komunikasi | — | RS422 / RS485 / MODBUS / CAN / CANFD / TCP / UDP / EtherCAT / USB, dll. — senarai antara muka tahap siri | |||||
FS bermaksud skala penuh. Ketepatan dan voltan bekalan mengekalkan penanda asterisk sumber mereka.
Butiran Isyarat dan Komunikasi
Output adalah digital. Penerangan komunikasi siri juga mengenal pasti Modbus-RTU dan Protokol Ethernet Industri. Antara muka yang disenaraikan tidak dikenalpasti sebagai konfigurasi yang boleh dipilih secara berasingan.
Dimensi Mekanikal dan Butiran Sambungan
Rujukan mekanikal KWR96 mentakrifkan sisi alat, sisi pemasangan dan permukaan rujukan, dengan arah koordinat X+, Y+ dan Z+.
| Lokasi atau parameter | Dimensi atau butiran |
|---|---|
| Diameter luar | 96 mm |
| Dimensi menegak pandangan sisi bawah | 25 mm dan 26 mm |
| Lingkaran lubang sisi alat | Diameter 78 mm |
| Lubang berulir sisi alat | 6 × M5, kedalaman 10 mm |
| Ciri diameter sisi alat | Diameter 40 mm; toleransi konsentrisiti 0.03 mm berbanding datum A |
| Lubang pin sisi alat | 2 × diameter 5 mm, toleransi diameter +0.02/0 mm, kedalaman 6 mm |
| Posisi lubang pin sisi alat | Toleransi posisi 0.03 mm berbanding datum A |
| Susun atur sudut sisi alat | 26° offset |
| Diameter lubang Seksyen A–A | 9 mm dan 5.5 mm |
| Dimensi paksi Seksyen A–A | 22 mm dan 15 mm |
| Diameter dalaman pandangan sisi | 30 mm nominal |
| Ciri diameter pandangan sisi | 48 mm |
| Dimensi paksi ciri terbenam | 6 mm |
| Lingkaran lubang sisi pemasangan | Diameter 78 mm, toleransi ±0.05 mm |
| Ciri diameter 78 mm sisi pemasangan | Toleransi konsentrisiti 0.03 mm relatif kepada datum A |
| Lubang pin sisi pemasangan | 2 × 5 mm diameter, +0.02/0 mm toleransi diameter, 6 mm kedalaman |
| Posisi lubang pin sisi pemasangan | Toleransi posisi 0.03 mm relatif kepada datum A |
| Susun atur sudut sisi pemasangan | 26° offset dan 120° jarak |
| Kabel dimensi rujukan | 6.0 mm diameter; 5 m panjang |
| Ketepatan rujukan mekanikal | 0.1% FS |
Aplikasi
- Pemantauan hubungan alat robot industri: Ukur tiga komponen daya dan tiga komponen tork untuk mencirikan beban semasa tugas hubungan, daripada bergantung kepada satu arah daya sahaja.
- Pengukuran beban dan tork alat robot: Pilih versi berdasarkan beban yang dijangkakan pada setiap paksi. Sebagai contoh, KWR96D mempunyai julat 36 N·m pada Mx dan My tetapi julat 30 N·m pada Mz; KWR96F menyediakan 120 N·m pada ketiga-tiga paksi tork.
- Rekod beban robot yang berubah-ubah mengikut masa: Gunakan frekuensi pengambilan sampel yang khusus untuk versi semasa merancang pengukuran: KWR96E ditetapkan pada 100 Hz, manakala KWR96A–KWR96D dan KWR96F ditetapkan pada 1000 Hz.
Dokumen
- KUNWEI KWR96 Siri Lukisan — Lukisan (PDF)
- Kunwei KWR63 Siri RS485 — Manual Pengguna (PDF)
- Kunwei KWR96 RS422 — Manual Pengguna (PDF)
- KUNWEI KWR75 RS422 — Manual Pengguna (PDF)
- KUNWEI 6 Sensor Daya Paksa Pemilihan — Manual (PDF)
Soalan Lazim
Apa perubahan antara KWR96A–KWR96F?
Versi berbeza dalam julat daya dan tork, tahap beban lebih, resolusi, kebolehulangan, ketepatan, berat, rawatan permukaan, tahap perlindungan dan frekuensi pengambilan sampel. Diameter, ketinggian, bahan, julat voltan bekalan dan julat suhu kerja adalah sama.
Adakah setiap versi mengambil sampel pada 1000 Hz?
Tidak. KWR96E ditentukan pada 100 Hz. KWR96A, KWR96B, KWR96C, KWR96D dan KWR96F ditentukan pada 1000 Hz.
Adakah julat tork adalah sama pada setiap paksi?
Julat tersebut adalah sama di Mx, My dan Mz untuk KWR96A, KWR96B, KWR96C, KWR96E dan KWR96F. KWR96D mempunyai julat 36 N·m pada Mx dan My dan julat 30 N·m pada Mz.
Butiran Visual
Spesifikasi dan Prestasi
Dimensi dan Pembinaan

Contoh Aplikasi




