Pengawal Penerbangan TBS Lucid FC Freestyle 20x20, Giroskop ICM-42688P, 6 UART, 3S-6S
Pengawal Penerbangan TBS Lucid FC Freestyle 20x20, Giroskop ICM-42688P, 6 UART, 3S-6S
TBS
Tidak dapat memuatkan ketersediaan pengambilan


Overview
TBS Lucid FC Freestyle 20x20 Pengawal Penerbangan adalah pengawal penerbangan 20x20 yang direka untuk perlumbaan dan pembinaan drone freestyle. Ia menggunakan gyro ICM-42688P, MCU AT32F435RMT7 yang beroperasi pada 288MHz, enam UART, 8 MB flash blackbox, dan sambungan plug-and-play untuk ESC yang serasi dan sistem digital DJI O3.
Pengawal penerbangan ini serasi dengan ESC 20x20 dan menyokong sambungan ESC 4-dalam-1 menggunakan standard penyambung Betaflight. Ia direka untuk ekosistem TBS Crossfire dan TBS Tracer sambil juga menyokong penerima radio lain. Pad solder tambahan disusun untuk pemasangan praktikal dalam rangka drone yang padat.
Ciri Utama
- Gyro ICM-42688P untuk versi Freestyle.
- MCU AT32F435RMT7 dengan jam 288MHz.
- Enam UART dan 8 MB flash blackbox.
- Sambungan FC-ke-ESC dan DJI O3 plug-and-play.
- Antara muka USB-C, penyambung ESC, butang bootloader, LED status, antara muka penerima, dan antara muka video HD.
- Empat output motor dengan telemetri dan pengesanan arus.
- Output BEC 9V dan 5V.
- Contoh pengeluaran awal mempunyai tanda silkscreen UART3 RX dan TX yang terbalik. Unit pengeluaran yang diperbetulkan menggunakan tanda yang betul.
Spesifikasi
| MCU | AT32F435RMT7, 288MHz |
|---|---|
| Gyro | ICM-42688P |
| Output motor | 4 motor dengan telemetri dan sensor arus |
| BEC | 9V, 2.5A; 5V, 2A |
| OSD | AT7456E |
| Blackbox | 8 MB |
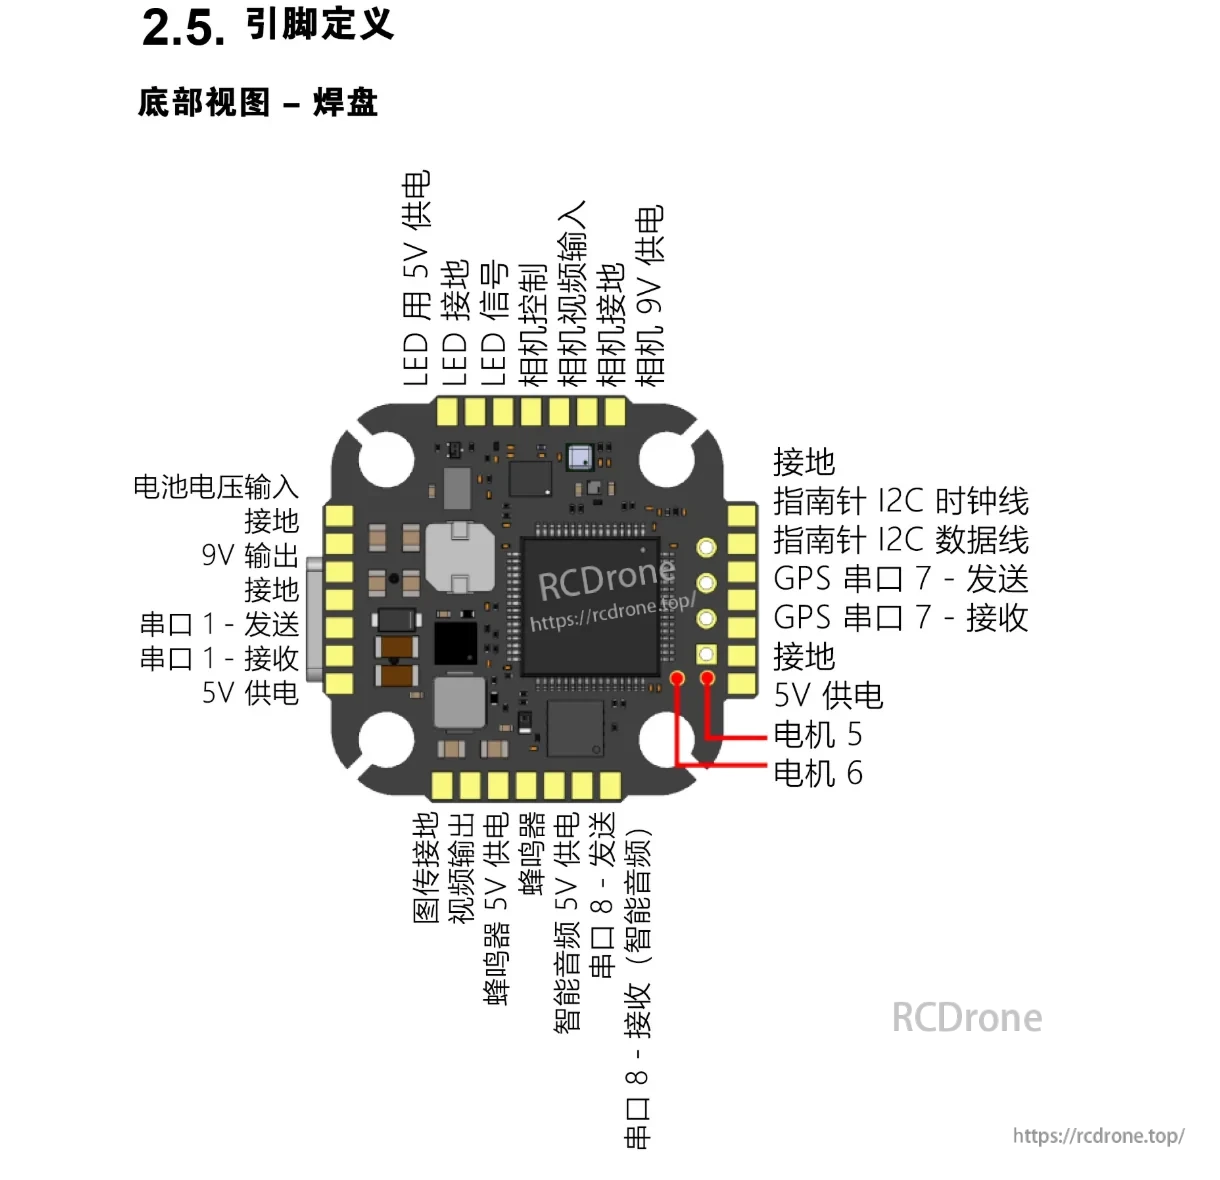
| UARTs | 6: UART1, UART3, UART4, UART5, UART7, UART8 |
| Voltan input | 3S-6S |
| Saiz papan | 31mm x 29mm |
| Pola pemasangan | 20mm x 20mm |
| Berat | 4.51g |
Penugasan Port Lalai dan Disyorkan
- UART2: Telemetri ESC
- UART3: Unit Udara DJI O3
- UART4: SBus DJI O3
- UART5: Penerima CRSF
- UART7: GPS
- UART8: SmartAudio
Konfigurasi Pengawal Penerbangan yang Didokumentasikan
- Orientasi papan Betaflight: Roll 180 darjah, Pitch 0 darjah, Yaw 90 darjah.
- Arah gyro pertama: mengikut arah jam, 0 darjah.
- Penyelarasan MAG: lalai.
- Sensor voltan luaran Betaflight: skala 210, pembahagi 10, pengganda 1.
- Sensor voltan luaran INAV: skala 2100, offset 0.
- Fungsi GPIO adalah aktif tahap tinggi.
- Betaflight CameraControl dan INAV ADC menggunakan pin MCU PC5.
- SWDIO menggunakan pin MCU PA13 untuk Pengguna 1, dan SWDCLK menggunakan pin MCU PA14 untuk Pengguna 2.
Untuk Pengguna 1 dan Pengguna 2 fungsi pin dalam INAV, arahan CLI yang didokumentasikan adalah set pinio_box1 = 47 dan set pinio_box2 = 48. Untuk mengaktifkan pin kawalan kamera sebagai ADC, arahan yang didokumentasikan adalah set vbat_adc_channel = 3. Dokumentasi pinout menyatakan bahawa fungsi pengguna SWDIO dan SWDCLK telah dikeluarkan pada pengawal penerbangan yang ditandakan P4 dan seterusnya. Ia juga menyatakan bahawa papan yang ditandakan P1, P2, atau P3 tidak menyokong pemilihan voltan dan bahawa pin VBAT disambungkan terus kepada voltan bateri.
Untuk bantuan produk atau persediaan, hubungi https://rcdrone.top/.
Apa yang Termasuk
- TBS Lucid 20x20 FC
- FC-ke-ESC plug-and-play kabel
- kabel plug-and-play DJI O3
- 4 penyerap getaran M3
- 4 skru M3 x 8
Aplikasi
Sesuaikan untuk pembinaan drone perlumbaan dan freestyle 20x20 menggunakan ESC 20x20 yang serasi, ESC 4-dalam-1, peralatan video digital DJI O3, GPS, penerima CRSF, atau peranti SmartAudio.
Manual
Butiran