ZeroErr eCoder18 RS485 Pengekod Magnetik Mutlak, 17/19-Bit Putaran Tunggal atau Berbilang
ZeroErr eCoder18 RS485 Pengekod Magnetik Mutlak, 17/19-Bit Putaran Tunggal atau Berbilang
ZeroErr
Harga biasa
$259.00 USD
Harga biasa
Harga jualan
$259.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
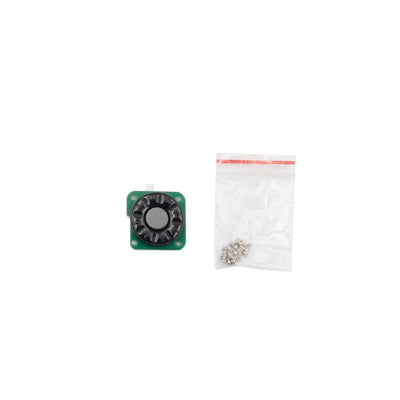
ZeroErr eCoder18 adalah pengod yang magnetik mutlak dengan bacaan paksi dan lubang melalui 18 mm, versi RS485, dan resolusi 17-bit atau 19-bit yang boleh dipilih. Versi nilai mutlak satu putaran dan pelbagai putaran tersedia; versi pelbagai putaran adalah jenis mutlak tanpa sentuhan, pelbagai putaran. Pemasangan terdiri daripada pengod bulat pada plat pemasangan segi empat dengan penyambung multi-pin putih yang dipasang pada papan.
Ciri-ciri
- Lubang melalui 18 mm untuk melalui struktur mekanikal, kabel, saluran udara, dan item serupa.
- Disk kod yang berulir dalaman dengan bukaan Ø18 mm. Uliran dalaman menyokong pemasangan yang mudah dan ketepatan pemasangan yang terkawal.
- Posisi sifar yang boleh diprogram disimpan dalam EEPROM dalaman.
- Rujukan pemposisian ketepatan untuk pemasangan yang cepat dan tepat.
- Operasi tanpa histeresis yang dinyatakan; histeresis yang ditentukan adalah kurang daripada satu unit resolusi.
- Menyokong servo, linear, DDR (putaran langsung), tanpa teras, dan motor gegelung suara.
- Ditetapkan untuk keadaan debu, pencemaran minyak berat, suhu tinggi dan rendah, serta persekitaran elektromagnet yang kompleks; dinyatakan sebagai sesuai untuk operasi yang boleh dipercayai dalam persekitaran yang keras.
- Protokol RS-485 standard; diterangkan sebagai serasi dengan pengod absolute Tamagawa.
Pilihan
- Versi: Nilai mutlak satu pusingan (RS485), atau nilai mutlak pelbagai pusingan (RS485).
- Resolusi: 17-bit atau 19-bit.
- Bateri Pengiraan Multiturn: Tidak Termasuk, atau Termasuk (Dua keping setiap pek). Pemilihan bateri hanya tersedia dengan konfigurasi multi-turn yang disenaraikan.
Konfigurasi Multi-Turn 19-Bit
Konfigurasi pengod absolute multi-turn 19-bit menyediakan resolusi sehingga 19-bit dan 240 pusingan pengiraan.Ia menyokong pampasan kedudukan titik demi titik yang boleh diprogram dan disimpan serta ditentukan dengan kebolehulangan ±10 saat busur.
Spesifikasi
| Parameter | Nilai |
|---|---|
| Model | eCoder18 |
| Toleransi mutlak maksimum | <0.06° |
| Kebolehulangan | ±10 saat busur |
| Jenis bacaan | Bacaan paksi |
| Resolusi | 17 bit hingga 21 bit dan pilihan pengira multiturn 16 bit |
| Kelajuan maksimum | 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| Histeresis | Kurang daripada unit resolusi |
| Voltan bekalan | 4.7 V hingga 5.4 V |
| Penggunaan semasa | 105 mA hingga 125 mA (eCoder11, eCoder18, eCoder20) |
| Penjuru | 8-pin sambungan; penyambung multi-pin putih yang dipasang pada papan |
| Voltan standard bateri | 3.6 V |
| Voltan amaran bateri | <3.05 V |
| Arus operasi bateri | 4 μA |
| Suasana penyimpanan | -40 hingga +105 °C |
| Suasana operasi | -40 hingga +105 °C |
| Medan magnet luaran | ±20 mT |
| Toleransi pemasangan | Sehingga 0.1 mm |
| Ketebalan maksimum (ditentukan) | 9 mm |
| Parameter | eCoder18 |
|---|---|
| Diameter dalam cincin magnet | 18 mm |
| Diameter luar cincin magnet | 33.5 mm |
| Berat cincin magnet | 14.8 g |
| Ketebalan cincin magnet | 8.7 mm |
| Diameter dalam readhead | 22 mm |
| Diameter luar readhead | 34 mm |
| Berat readhead | 3.6 g |
| Ketebalan maksimum kepala baca | 6 mm |
| Panjang lengkung kepala baca | 360° |
| Resolusi maksimum | 19 bit |
Dimensi Lukisan Pemasangan
| Panggilan | Nilai |
|---|---|
| Dimensi keseluruhan mendatar | 37.5 mm |
| Lubang pemasangan | 2 × Ø2.1 mm |
| Dimensi menegak | 30.34 mm, 19.5 mm, 17.8 mm |
| Radius | R17.5 |
| Diameter | Ø18 mm |
| Dimensi | 1.7 mm |
| Dimensi bawah | 16.5 mm, 4.75 mm, 4 mm |
| Diameter atas | Ø22 mm |
| Benang | M20.8 × 0.5 |
| Diameter | Ø21 mm, Ø24.9 mm, Ø33.5 mm |
| Dimensi menegak | 8.7 mm |
| Ketinggian keseluruhan | 14 ± 0.2 mm |
| Toleransi geometri | 0.05 relatif kepada datum A |
Aplikasi
- Robot humanoid
- Tangan robot
- Exoskeleton
- Robot berkaki empat
- Kenderaan AGV
- Robot ARU
Muat Turun
Muat Turun & Sumber
- zeroerr eCoder18 — Model 3D (STEP)
- ZeroErr eCoder18 Lukisan pemasangan — Lukisan Pemasangan (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Manual (PDF)
Butiran Visual
Pandangan Produk

Ciri dan Reka Bentuk


Spesifikasi dan Prestasi

Penyediaan dan Penggunaan

Contoh Aplikasi

Antara Muka dan Sambungan

Dimensi dan Pembinaan