ZeroErr eRob 110 I Penggerak Putar Robotik
ZeroErr eRob 110 I Penggerak Putar Robotik
ZeroErr
Tidak dapat memuatkan ketersediaan pengambilan


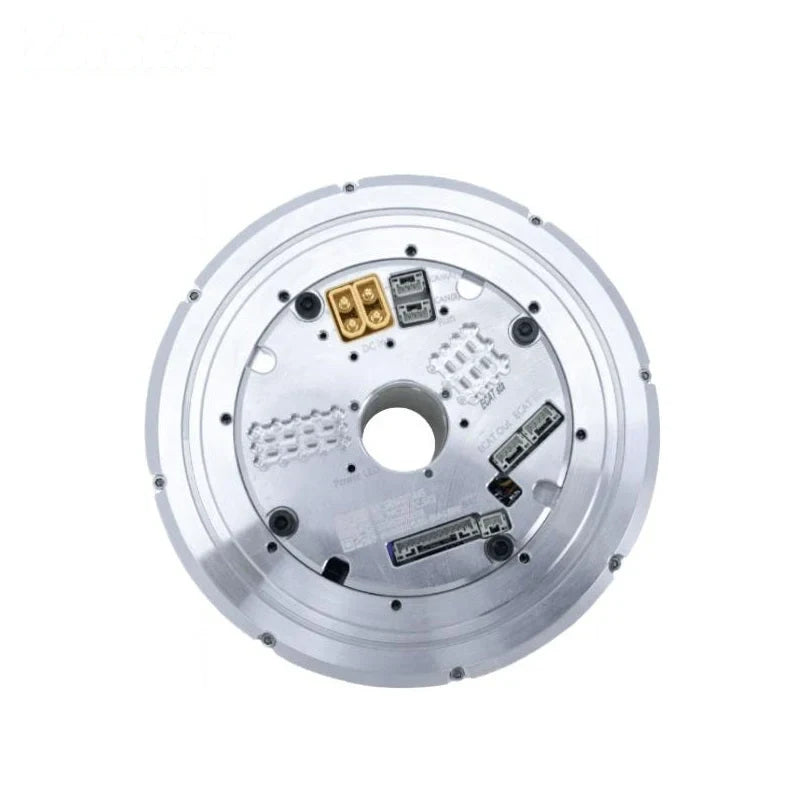
Overview
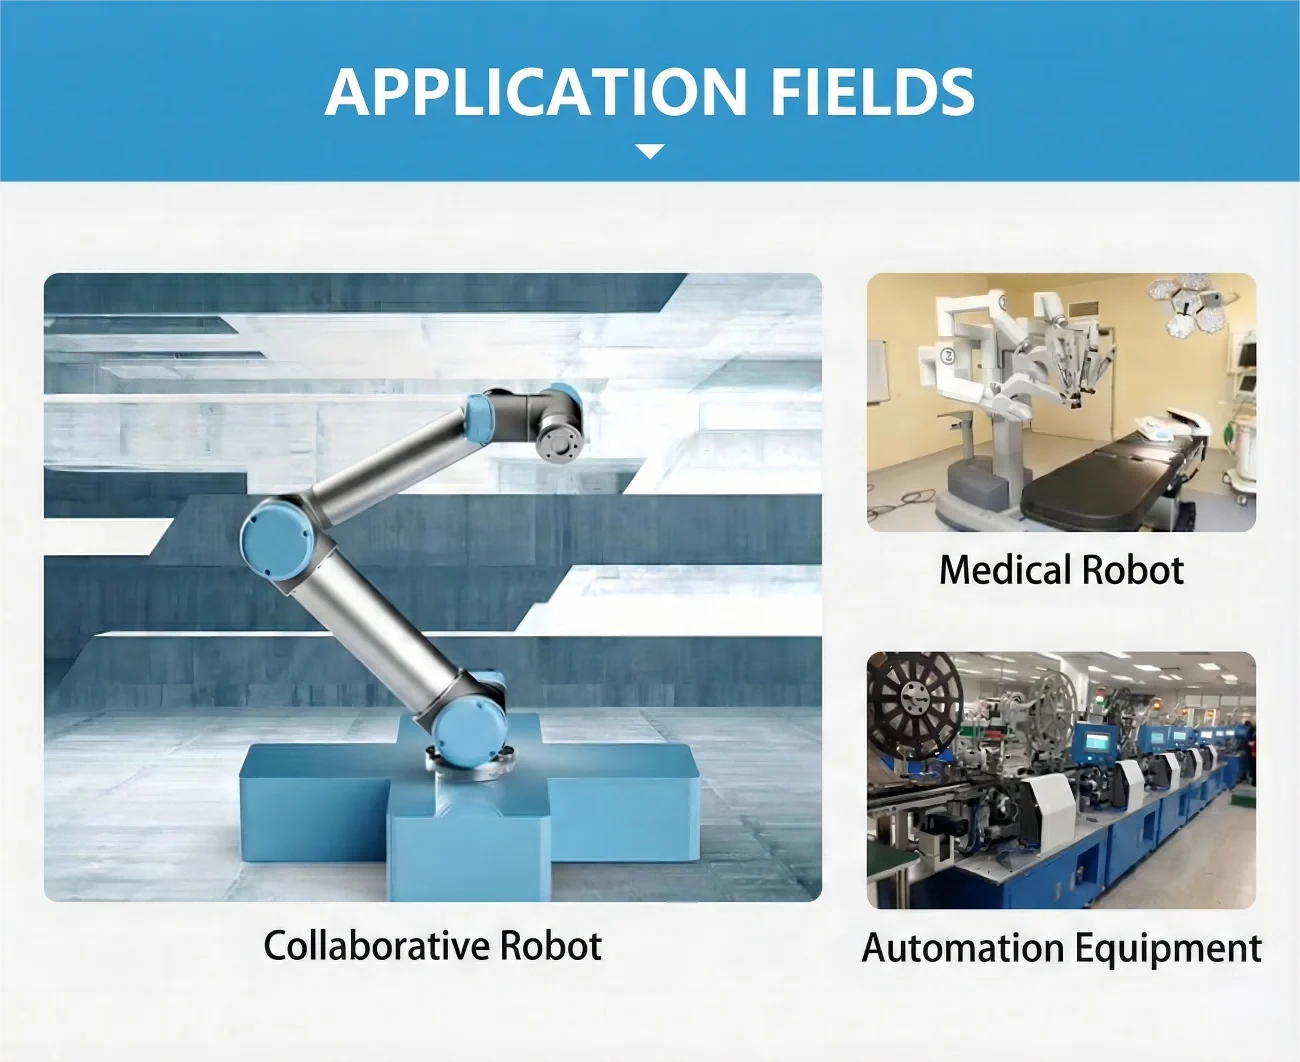
ZeroErr eRob 110 I adalah keluarga aktuator putar robotik yang boleh dikonfigurasi untuk robot kolaboratif, robot perubatan, dan peralatan automasi.
Konfigurasi
Pilih versi CANopen atau EtherCAT, dengan atau tanpa brek, bersama dengan nisbah pengurangan yang diperlukan dan pilihan multi-putaran dan tork.
- Pilihan versi: CANopen atau EtherCAT; dengan brek atau tanpa brek.
- Pilihan nisbah pengurangan: 50, 80, 100, 120, atau 160.
- Pilihan multi-putaran dan tork: dengan atau tanpa multi-putaran, dan dengan atau tanpa tork.
Ciri-ciri
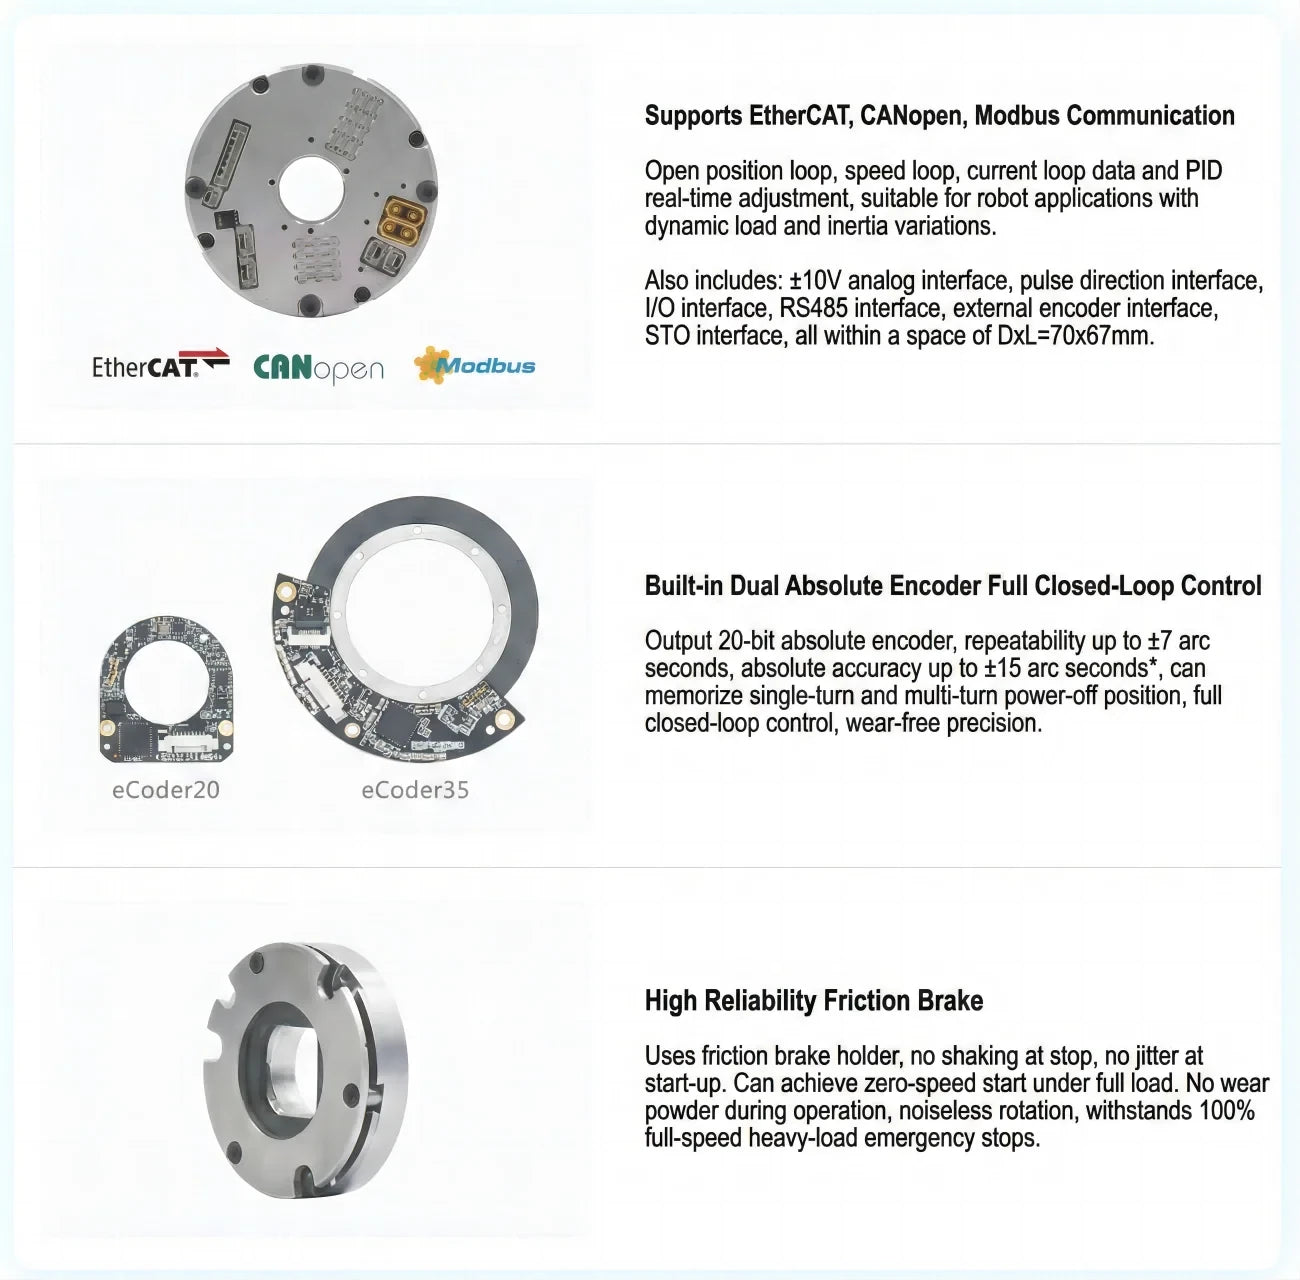
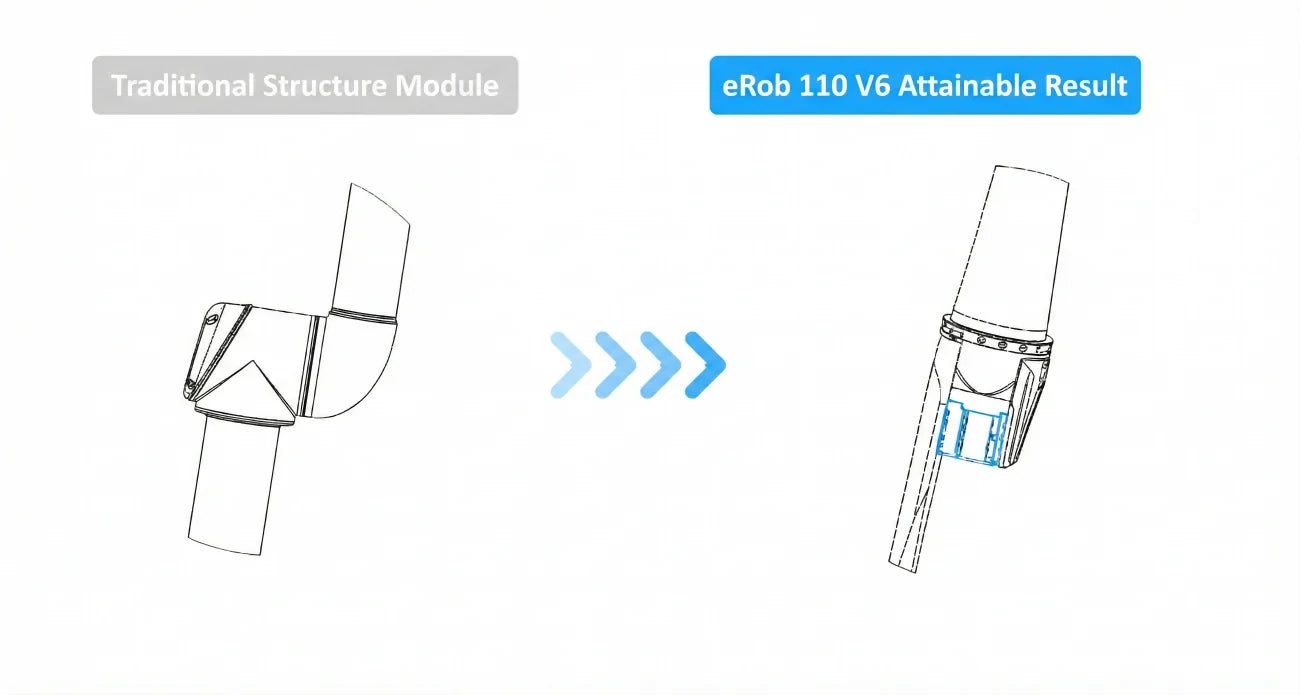
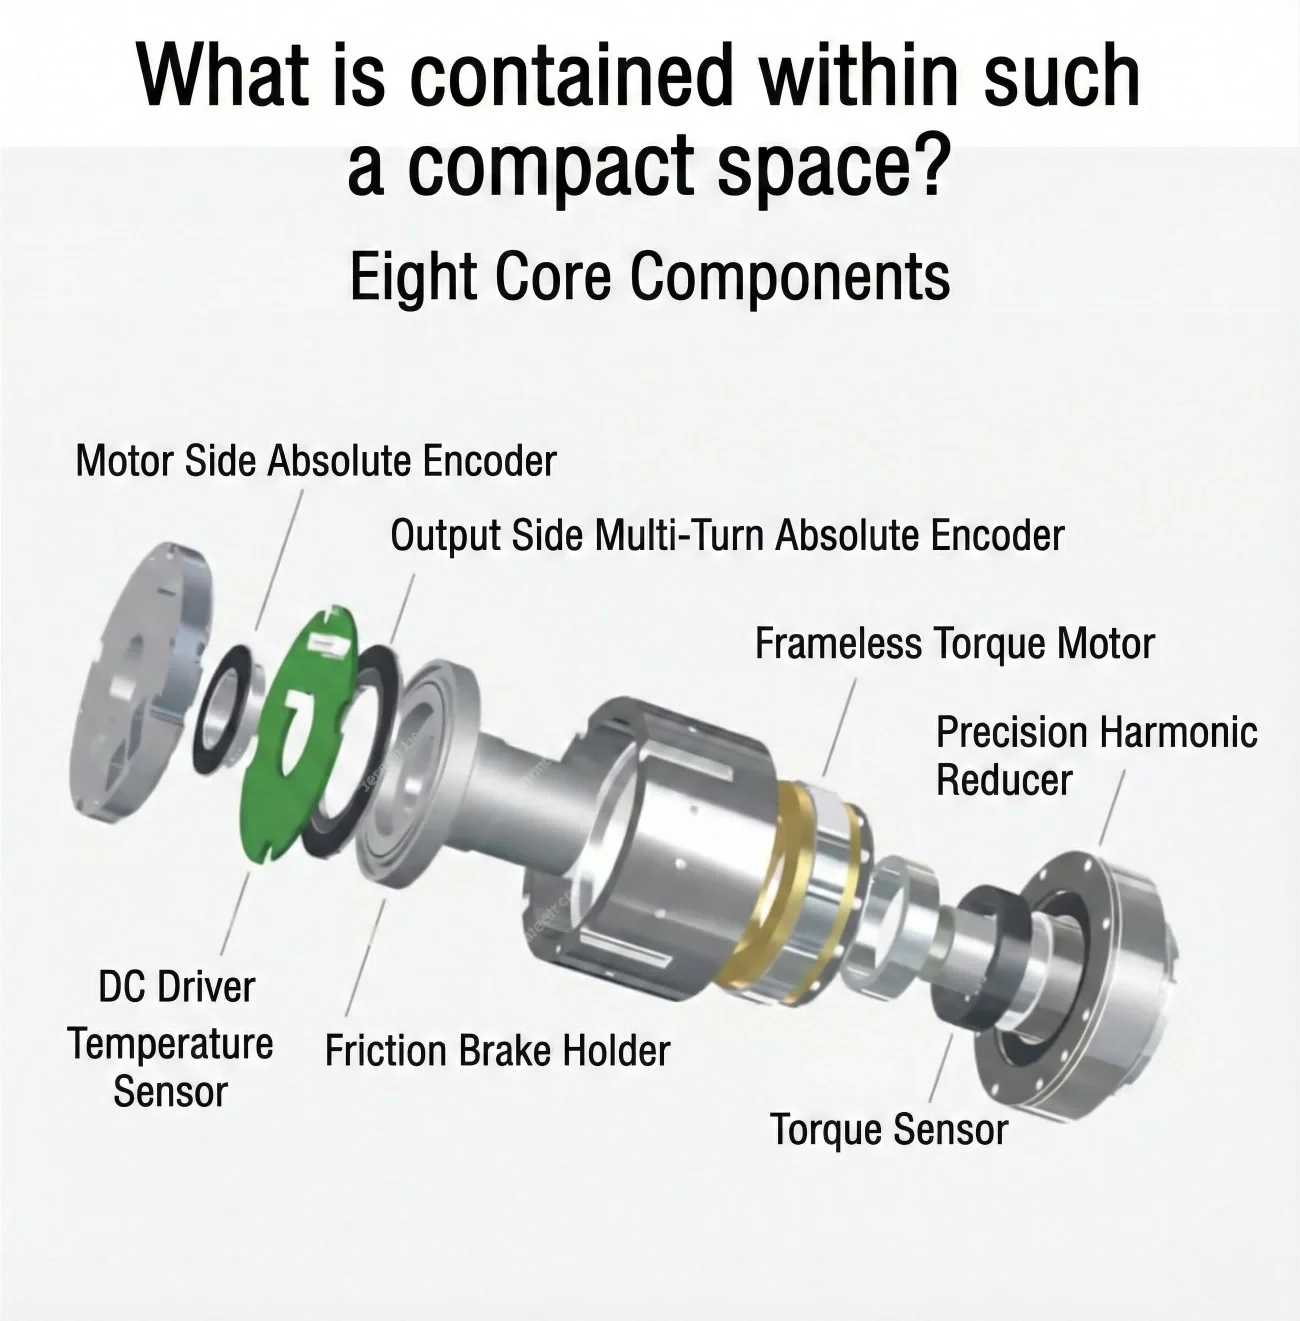
Elemen modul teras termasuk pengkod mutlak sisi motor, motor tork tanpa bingkai, pengurang harmonik tepat, pemacu DC, dan sensor suhu.
Kemampuan komunikasi termasuk EtherCAT, CANopen, dan Modbus.Modul ini menyediakan data gelung kedudukan terbuka, gelung kelajuan, dan gelung arus, dengan penyesuaian PID masa nyata dan kawalan gelung tertutup penuh pengkod mutlak dwi terbina dalam.
Untuk versi penggerak putar EtherCAT dan CANopen, dokumentasi menyenaraikan antara muka pilihan RS485, Pulse/DIR, I/O, ±10 V analog, pengkod luaran, dan STO.
Pengkod boleh mengingati kedudukan pemadaman kuasa satu-putaran dan multi-putaran, tertakluk kepada konfigurasi pengkod yang dipilih.
Konfigurasi yang dilengkapi brek menggunakan brek geseran yang sangat boleh dipercayai. Ciri-ciri yang dinyatakan termasuk pemberhentian stabil, permulaan tanpa kelajuan di bawah beban penuh, tiada kuasa semasa operasi, putaran tanpa bunyi, dan pemberhentian kecemasan pada 100% beban berat kelajuan penuh.
Spesifikasi
Jadual teknikal menyediakan nilai berikut untuk lajur nisbah gear gelombang regangan 25-50, 25-80, dan 25-100.
| Parameter | Nilai (Nisbah 25-50) | Nilai (Nisbah 25-80) | Nilai (Nisbah 25-100) |
|---|---|---|---|
| Model | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Gear nisbah gelombang strain | 25-50 | 25-80 | 25-100 |
| Tork puncak untuk mula dan berhenti (Nm) | 127 | 178 | 204 |
| Had max.value pada tork beban purata (Nm) | 72 | 113 | 140 |
| Tork yang dinilai (Nm) | 51 | 82 | 87 |
| Had maksimum tork sementara yang dibenarkan (Nm) | 242 | 332 | 369 |
| Max.kelajuan putaran (RPM) |
60 |
37.5 | 30 |
| Kuasa motor (W) |
723 |
723 | 723 |
| Voltan Input Kuasa (V) | 48V (±10%) Sila pastikan untuk membaca "Perbandingan Bekalan Kuasa Switching dan ePower" dan "Manual Pengguna Aktuator Putar eRob" Bab 3, untuk arahan yang jelas mengenai cara memberi kuasa kepada modul eRob. |
48V (±10%) Sila pastikan untuk membaca "Perbandingan Bekalan Kuasa Switching dan ePower" dan "Manual Pengguna Aktuator Putar eRob" Bab 3, untuk arahan yang jelas mengenai cara memberi kuasa kepada modul eRob. |
48V (±10%) Sila pastikan untuk membaca "Perbandingan Bekalan Kuasa Suis dan ePower" serta "Manual Pengguna Aktuator Putar eRob" Bab 3, untuk arahan yang jelas mengenai kuasa modul eRob. |
| Inersia keluaran gear gelombang tegangan (g-mm²) | 717286 | 717286 | 717286 |
| Jisim keluaran gear gelombang tegangan (KG) |
0.56 |
0.56 | 0.56 |
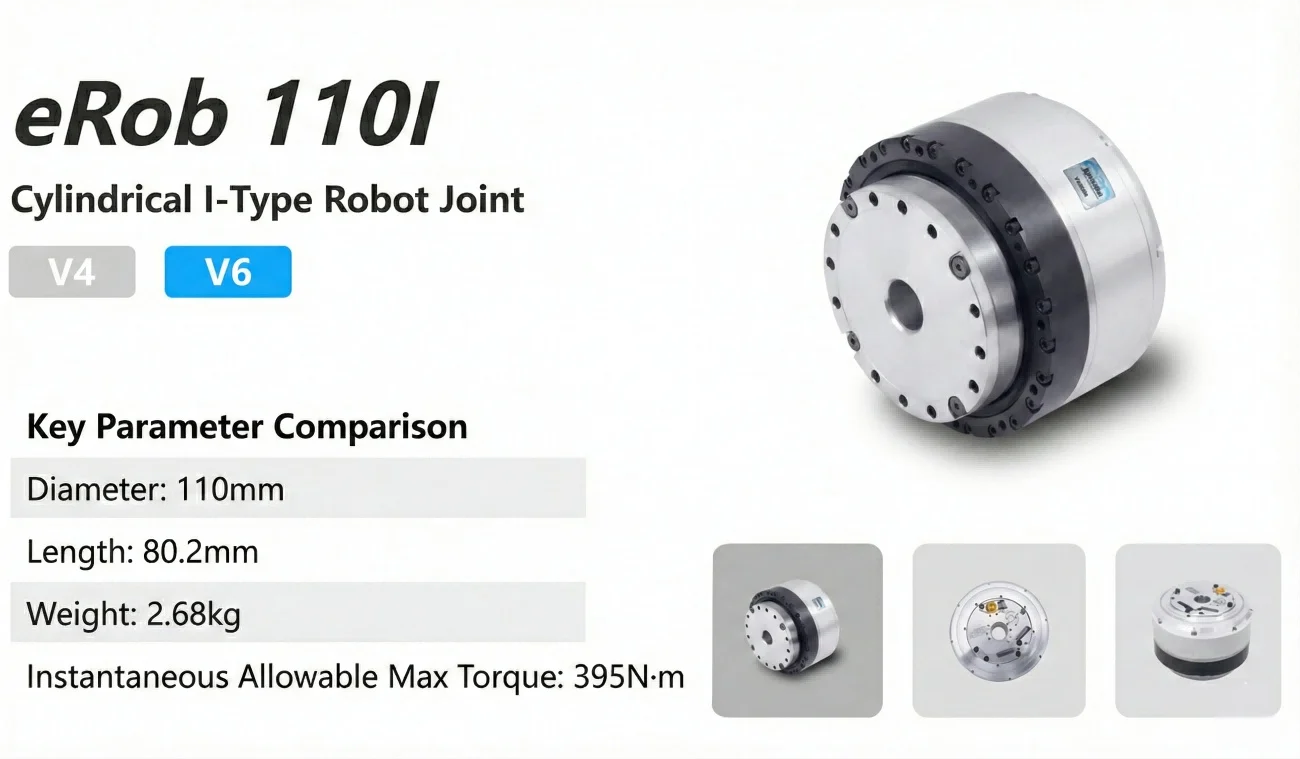
| Diameter luar*panjang | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| Inersia input gear gelombang regangan (g-mm²) | 308632 | 308632 | 308632 |
| Jisim input gear gelombang regangan (KG) | 0.53 | 0.53 | 0.53 |
| Berat (KG) | 2.57 | 2.57 | 2.57 |
| Parameter umum | ID: 18mm, Grating IP:IP54*, Model brek: brek geseran | ID: 18mm, Grating IP:IP54*, Model brek: brek geseran | ID: 18mm, Grating IP:IP54*, Model brek: brek geseran |
| Peranti pilihan |
Jenis komunikasi: EtherCAT / CANopen/Modbus, Resolusi pengod encoder: 19Bit. Kebolehulangan/Ketepatan: ±7/±15 saat busur atau ±10/±25 saat busur. |
Jenis komunikasi: EtherCAT / CANopen/Modbus, Resolusi pengod encoder: 19Bit. Kebolehulangan/Ketepatan: ±7/±15 saat busur atau ±10/±25 saat busur. | Jenis komunikasi: EtherCAT / CANopen/Modbus, Resolusi pengod encoder: 19Bit. Kebolehulangan/Ketepatan: ±7/±15 saat busur atau ±10/±25 saat busur. |
| Penggerak putar versi EtherCAT |
Antaramuka pilihan: RS485, Pulse/DIR, I/O, ±10V Analog dan STO. |
Antaramuka pilihan: RS485, Pulse/DIR, I/O, ±10V Analog dan STO. | Antaramuka pilihan: RS485, Pulse/DIR, I/O, ±10V Analog dan STO. |
| Penggerak putar versi CANopen | Antaramuka pilihan: RS485, Pulse/DIR, I/O, ±10V Analog dan STO. | Antaramuka pilihan: RS485, Pulse/DIR, I/O, ±10V Analog dan STO. | Antaramuka pilihan: RS485, Pulse/DIR, I/O, ±10V Analog dan STO. |
- Keluaran ketepatan pengod sepenuh: sehingga ±7 saat busur.
- Keluaran ketepatan mutlak pengod sepenuh: sehingga ±15 saat busur.
Rujukan Khusus Versi
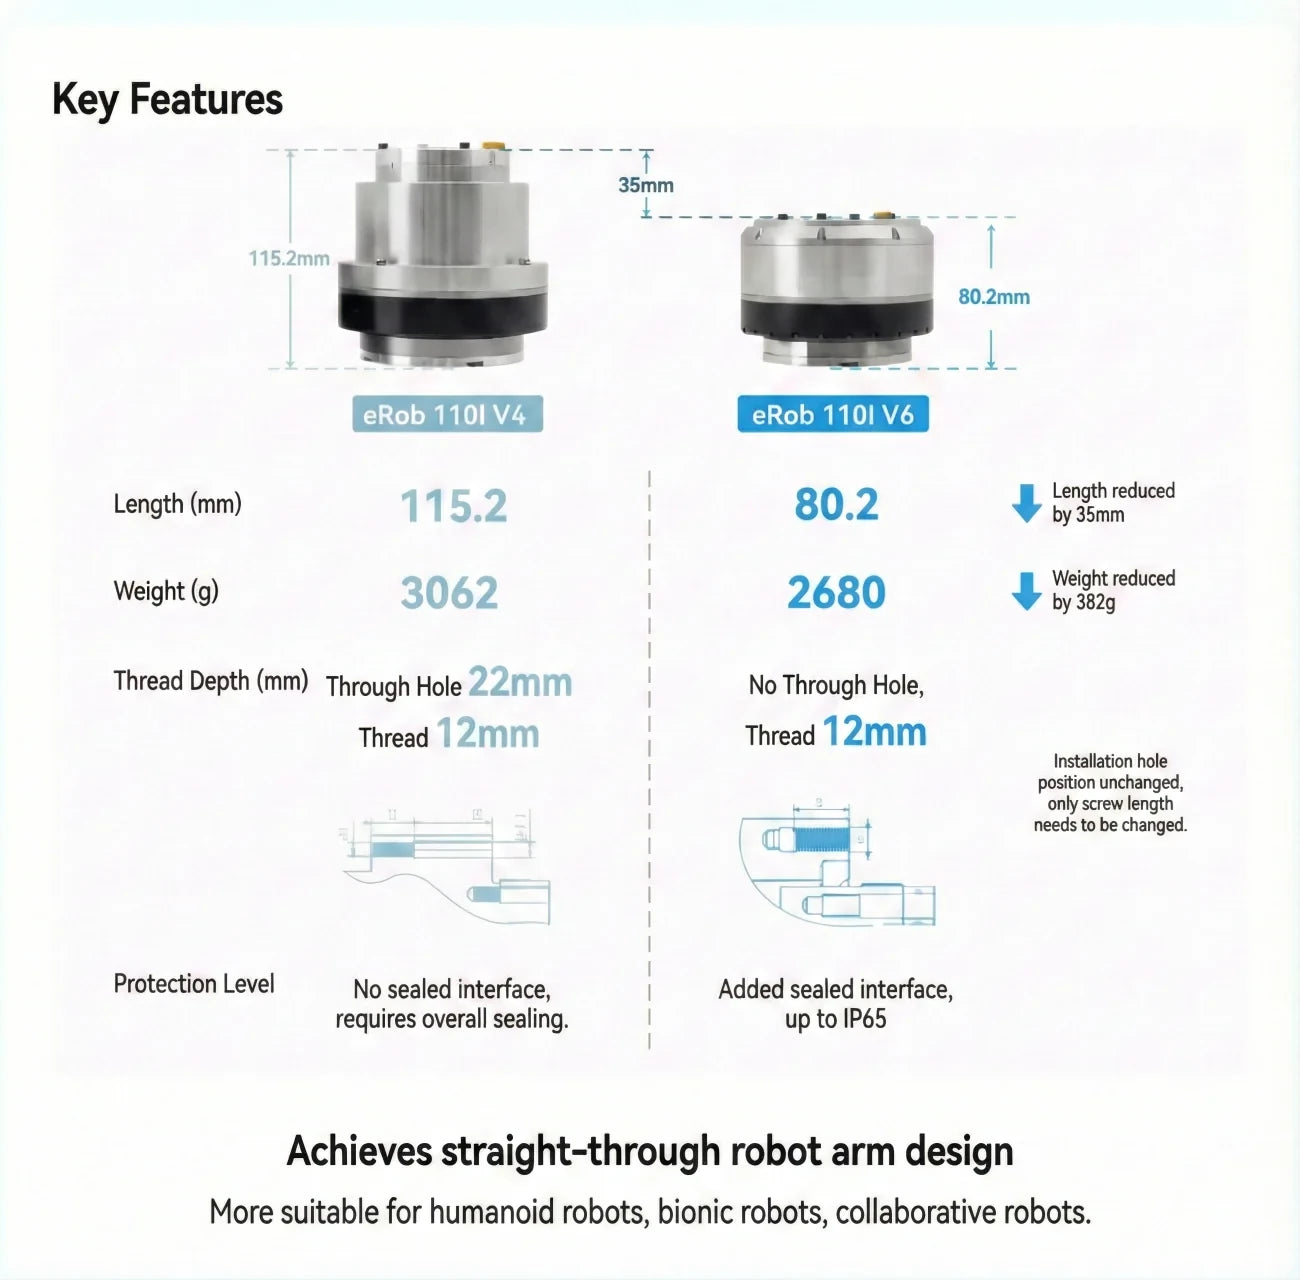
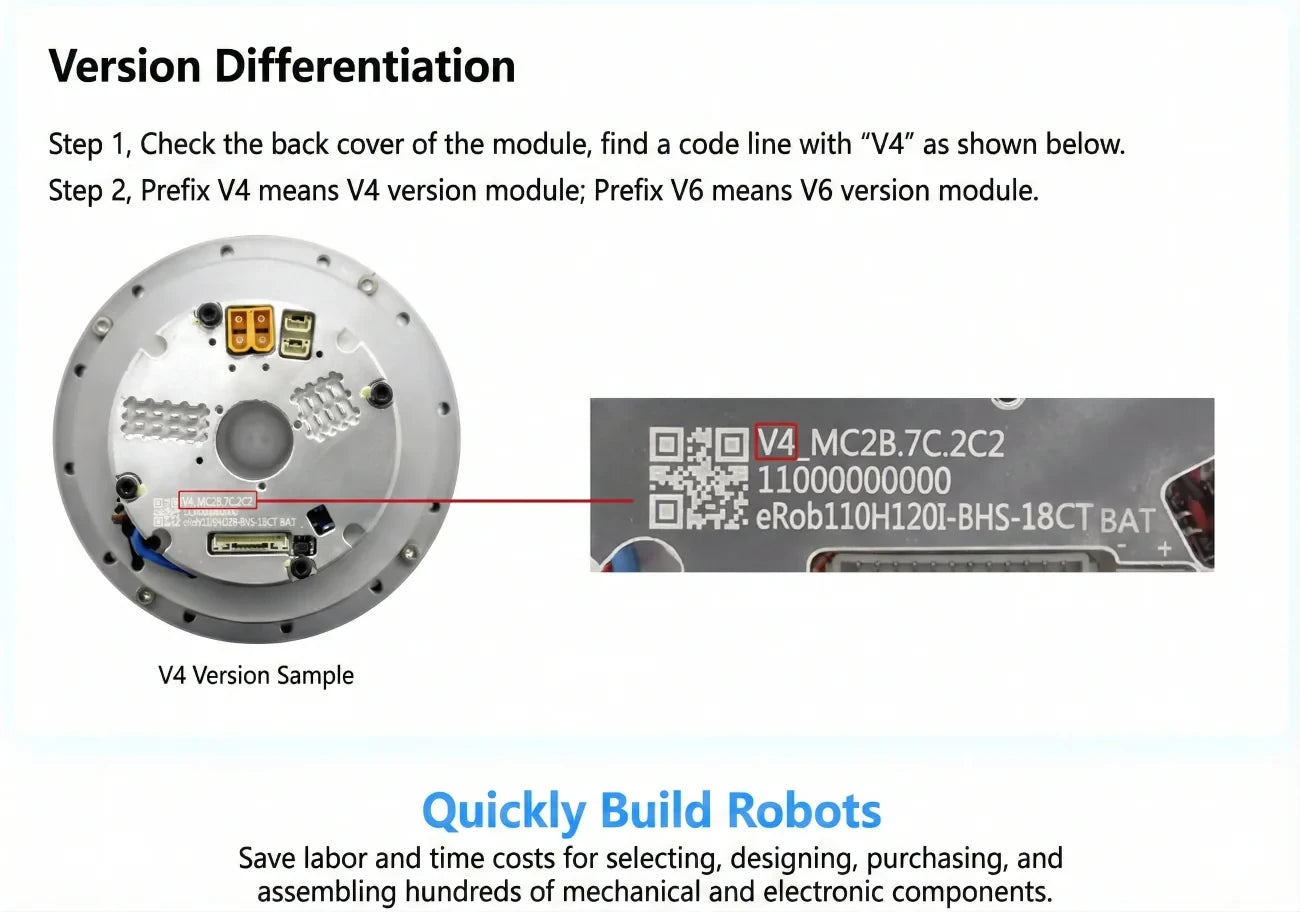
Bahan rujukan membezakan modul eRob 110I V4 dan V6 dengan awalan V4 atau V6 dalam baris kod penutup belakang. Penamaan ini bukan label yang boleh dipilih dalam senarai ini, jadi maklumat khusus V4/V6 tidak seharusnya digunakan untuk setiap konfigurasi.
Aplikasi
- Robot kolaboratif
- Robot perubatan
- Peralatan automasi
- Robot humanoid
- Tangan robot
- Exoskeleton
- Robot berkaki empat
- Kenderaan AGV
- Robot ARU
Dokumen
Pemuatan turun & Sumber
- Dokumen Produk (PDF)
- Model 3D — Fail STEP (ZIP)
- Model 3D — Fail STEP (ZIP)
- Pelan Pemasangan (PDF)
- Pelan Pemasangan (PDF)
Butiran Visual
Video Produk
Spesifikasi dan Prestasi
Pilihan dan Perbandingan Model
Contoh Aplikasi
Penyediaan dan Penggunaan
Ciri-ciri dan Reka Bentuk
Antara Muka dan Sambungan