


ZeroErr eRob 142 T Penggerak Sendi Robot, EtherCAT/CANopen, Nisbah Pengurangan 50–120
ZeroErr eRob 142 T Penggerak Sendi Robot, EtherCAT/CANopen, Nisbah Pengurangan 50–120
ZeroErr
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
ZeroErr eRob 142 T adalah penggerak sendi robot jenis T untuk pemasangan robot yang cepat. Pilih dari versi EtherCAT atau CANopen, dengan atau tanpa sensor tork, nisbah pengurangan 50, 80, 100, atau 120, dan dengan atau tanpa memori multi-loop.
Ciri-ciri
- Poros berongga besar 18 mm untuk laluan kabel dan saluran udara; laluan pendawaian dinyatakan tidak memberi kesan kepada hayat lenturan.
- Lubang pemasangan sudut dan reka bentuk pemasangan terus. Bahan sumber menyatakan bahawa tiada casing diperlukan; reka bentuk ini juga dinyatakan dapat mengurangkan berat sendi dan meningkatkan nisbah beban berat robot.
- Reka bentuk antara muka anti-gangguan yang sepenuhnya berbeza dengan penyambung anti-longgar berganda yang boleh disambungkan secara siri atau selari.
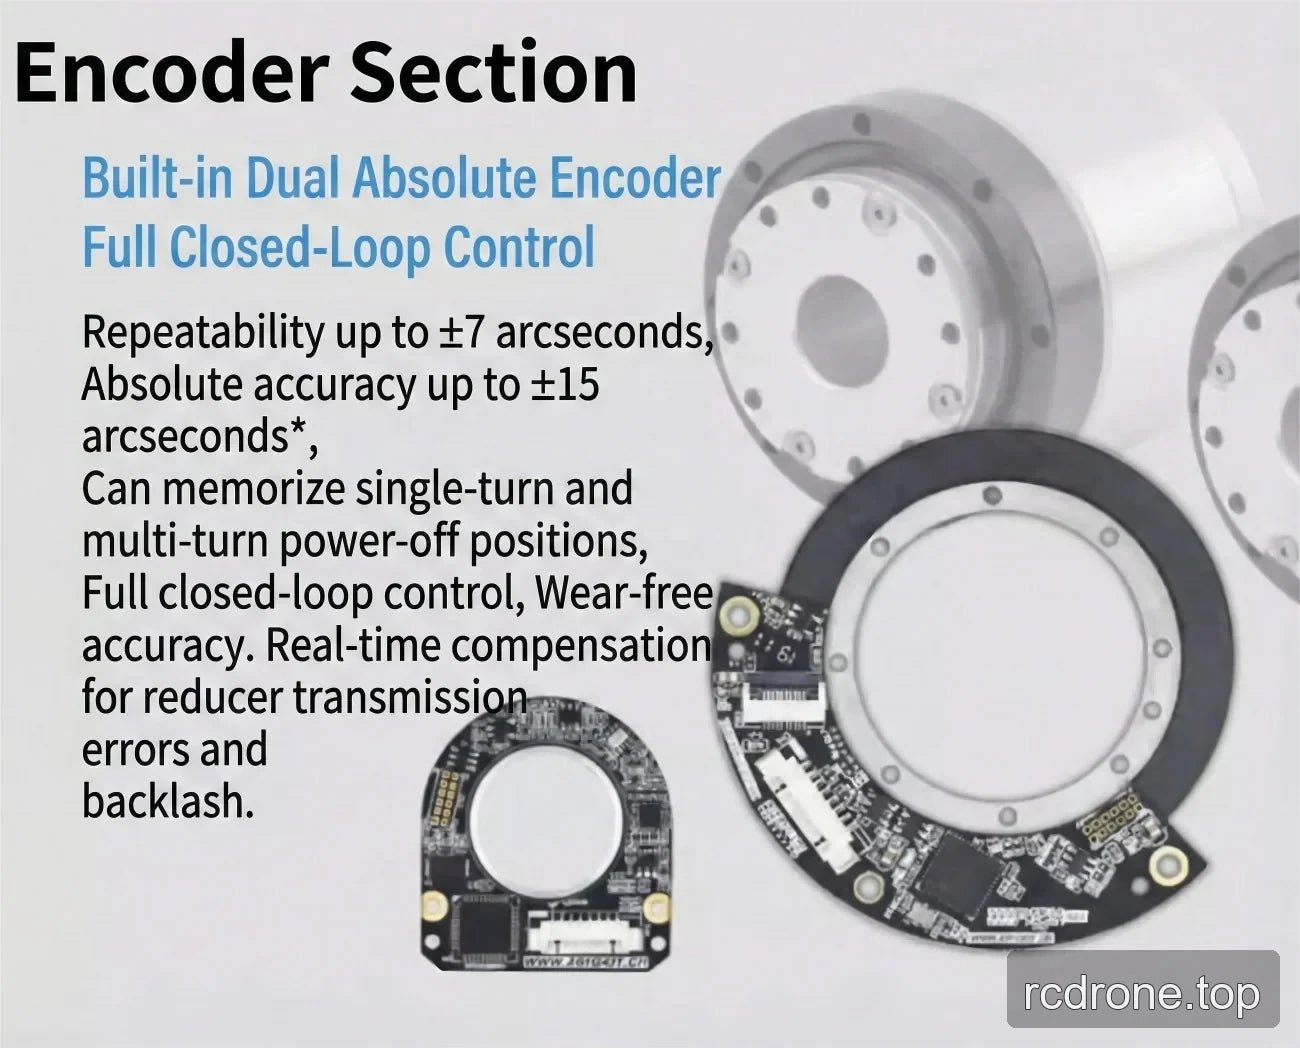
- Pengodok mutlak berganda terbina dalam dan kawalan gelung tertutup penuh.
- Data gelung kedudukan terbuka, gelung kelajuan, dan gelung arus dengan penyesuaian PID masa nyata.
- Penggantian masa nyata untuk ralat penghantaran pengurang dan backlash; bahan sumber juga menerangkan ketepatan tanpa haus.
- Memori kedudukan mati untuk kedudukan satu putaran dan multi-putaran. Memori multi-loop boleh dipilih; jangan anggap memori multi-putaran untuk pilihan Tanpa Memori Multi-loop .
- Brek redaman geseran dengan pemegang brek jenis geseran. Bahan sumber menyatakan pemberhentian dan permulaan yang stabil tanpa goyang semasa berhenti atau bergetar semasa permulaan, permulaan kelajuan sifar beban penuh, tiada serbuk haus semasa operasi, tiada bunyi semasa putaran, dan pemberhentian kecemasan beban berat pada kelajuan penuh 100%.
- Peringkat IP65.
Aplikasi
Sesuai untuk aplikasi robot dengan beban dinamik yang berubah-ubah dan inersia yang berubah-ubah, termasuk robot humanoid, lengan robot, exoskeleton, robot berkaki empat, kenderaan AGV, robot ARU, robot kolaboratif, robot perubatan, dan peralatan automasi.
Antaramuka dan Pilihan
Versi Boleh Dipilih
- eRob 142 T (CANopen Dengan Sensor Tork)
- eRob 142 T (CANopen Tanpa Sensor Tork)
- eRob 142 T (EtherCAT Dengan Sensor Tork)
- eRob 142 T (EtherCAT Tanpa Sensor Tork)
Pengurangan Nisbah Boleh Dipilih
50, 80, 100, atau 120.
Memori Multi-loop
Tanpa Memori Multi-loop atau Dengan Memori Multi-loop.
Antaramuka yang Tersenarai dalam Bahan Sumber
- Bas komunikasi: EtherCAT / CANopen.
- Komunikasi peranti pilihan: EtherCAT / CANopen / Modbus.
- Untuk kedua-dua versi penggerak putar EtherCAT dan CANopen, antaramuka pilihan yang disenaraikan adalah RS485, Pulse/DIR, I/O, ±10 V analog, dan STO.
- Antaramuka pengodok luaran disenaraikan.
- Ruang antaramuka yang disenaraikan adalah D × L = 70 × 67 mm.
Spesifikasi
Jadual teknikal berikut mengekalkan notasi sumber yang diberikan. Label lajurnya menggunakan “32-50” hingga “32-160”; pilihan nisbah pengurangan yang boleh dipilih untuk senarai ini adalah 50, 80, 100, dan 120.
| Parameter | Nilai (32-50) | Nilai (32-80) | Nilai (32-100) | Nilai (32-120) | Nilai (32-160) |
|---|---|---|---|---|---|
| Model / siri sendi | eRob142HXXT | ||||
| Peratus gear gelombang tegangan | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| Tork puncak untuk mula/henti (Nm) | 281 | 395 | 433 | 459 | 484 |
| Max. yang dibenarkantork beban purata (Nm) | 140 | 217 | 281 | 281 | 281 |
| Tork yang dinilai (Nm) | 99 | 153 | 178 | 178 | 178 |
| Tork maksimum sementara yang dibenarkan (Nm) | 497 | 738 | 841 | 892 | 892 |
| Kelajuan putaran output maksimum (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| Kuasa motor (W) | 1000 | ||||
| Voltan bekalan kuasa (V) | 48 V (±10%) | ||||
| Nota bekalan kuasa | Sila baca dengan teliti: “Mengapa bekalan kuasa penukaran biasa tidak boleh digunakan sebagai bekalan kuasa untuk modul?” dan “Manual Modul Bersama Bab 3 Arahan Kuasa Input eRob”. | ||||
| Resolusi pengodok output | 19 Bit | ||||
| Ulang ulang / ketepatan mutlak (arcsec) | ±10 / ±45 arcsec | ||||
| Bas komunikasi | EtherCAT / CANopen | ||||
| Diameter luar × panjang × lubang melalui (mm) | 148 × 163 × 18 | ||||
| Berat (kg) | 8.22 | ||||
| Reka bentuk antara muka | Antara muka sepenuhnya berbeza, kuat terhadap gangguan; penyambung anti-longgar dua kali ganda, boleh disambungkan secara siri/selari. | ||||
| Brek | Breknya penyerapan geseran | ||||
| Peringkat IP | IP65 | ||||
| Parameter umum | ID: 18 mm, Peringkat IP: IP65*, Brek: brek geseran | ||||
| Peranti pilihan | Komunikasi: EtherCAT / CANopen / Modbus; Resolusi pengodak output: 19Bit; Kebolehulangan/Ketepatan: ±7/±15 arcsec atau ±10/±25 arcsec | ||||
| Penggerak putar versi EtherCAT | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO | ||||
| Penggerak putar versi CANopen | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO | ||||
Muat turun
- EROB170I I Series EtherCAT eRob142T — Model 3D (ZIP)
- EROB170I I Series EtherCAT — Model 3D (ZIP)
- EROB142 T Series EtherCAT — Model 3D — Fail STEP (ZIP)
- EROB142 T Series CANopen — Model 3D — Fail STEP (ZIP)
- EROB142 T Series EtherCAT lukisan pemasangan1 — Lukisan Pemasangan (PDF)
- EROB142 T Series CANopen lukisan pemasangan — Lukisan Pemasangan (PDF)
Butiran Visual
Video Produk
Pandangan Produk

Ciri-ciri dan Reka Bentuk


Antara Muka dan Sambungan

Contoh Aplikasi
