ZeroErr eRob 170 I Penggerak Sendi Robot, CANopen/EtherCAT, 48 V
ZeroErr eRob 170 I Penggerak Sendi Robot, CANopen/EtherCAT, 48 V
ZeroErr
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
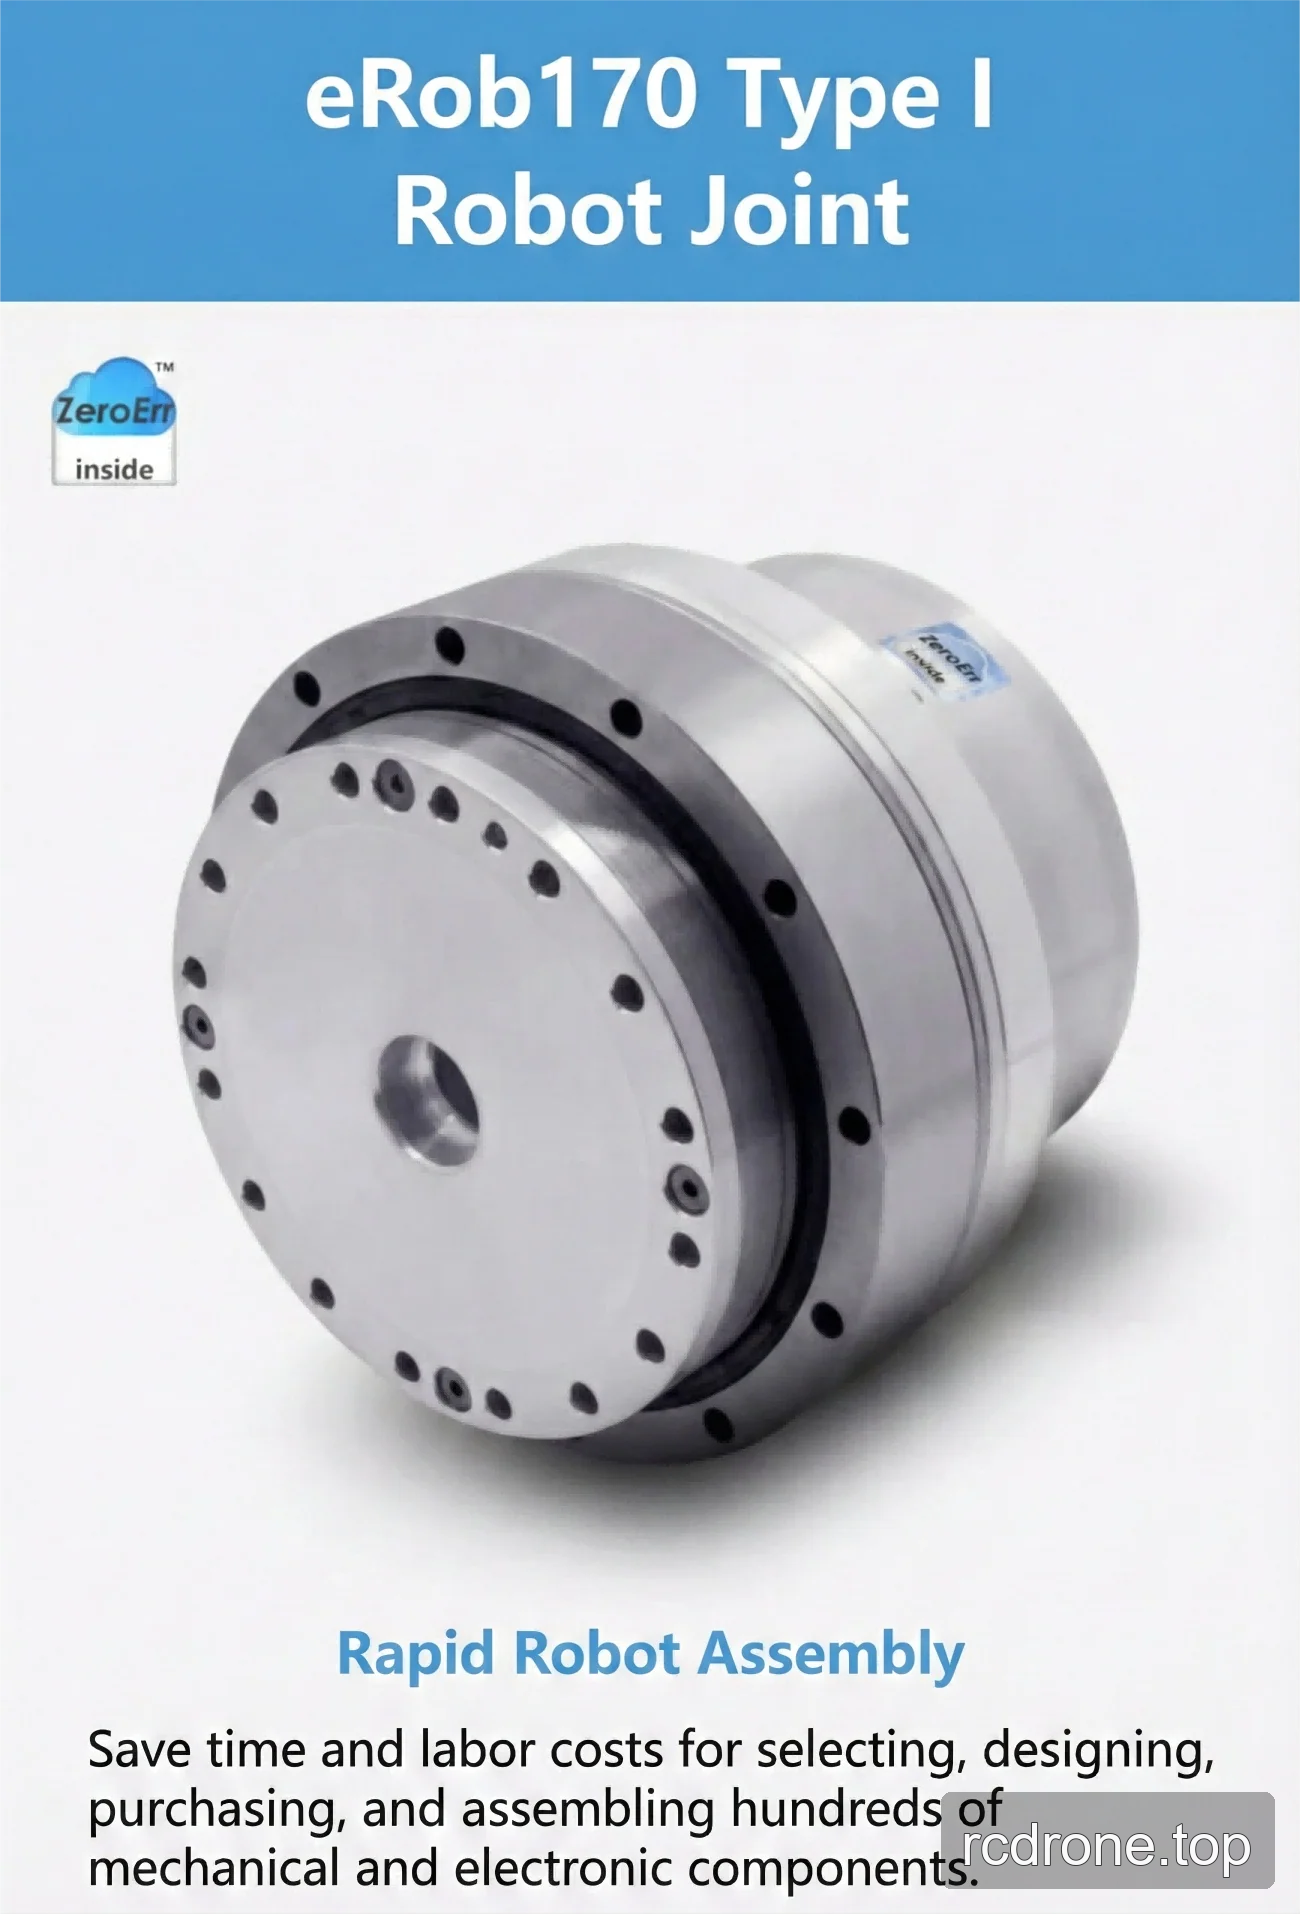
ZeroErr eRob 170 I adalah robot-joint jenis eRob170 Type I penggerak yang ditawarkan dengan komunikasi CANopen atau EtherCAT, versi dengan brek atau tanpa brek, nisbah pengurangan 50, 80, 100, 120, atau 160, dan konfigurasi multi-putaran dan tork yang boleh dipilih.
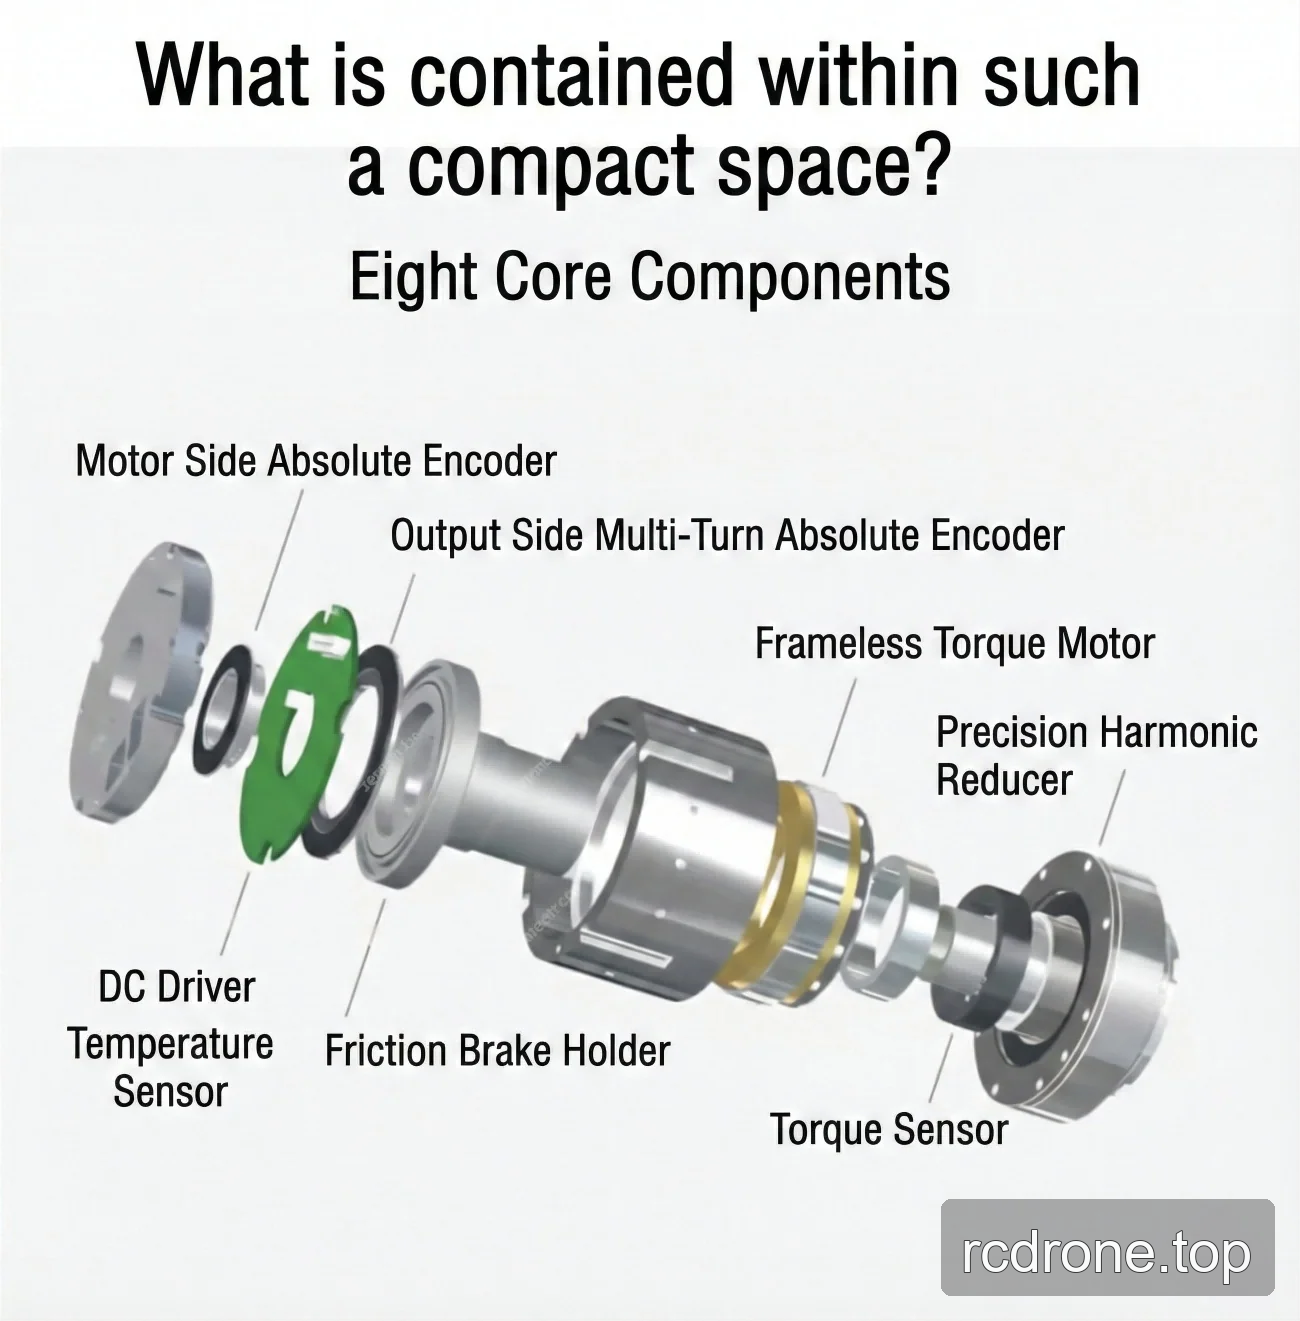
Reka bentuk robot-joint yang terintegrasi bertujuan untuk memudahkan pemasangan robot dengan mengurangkan keperluan untuk memilih, merancang, membeli, dan memasang pelbagai komponen mekanikal dan elektronik yang berasingan.
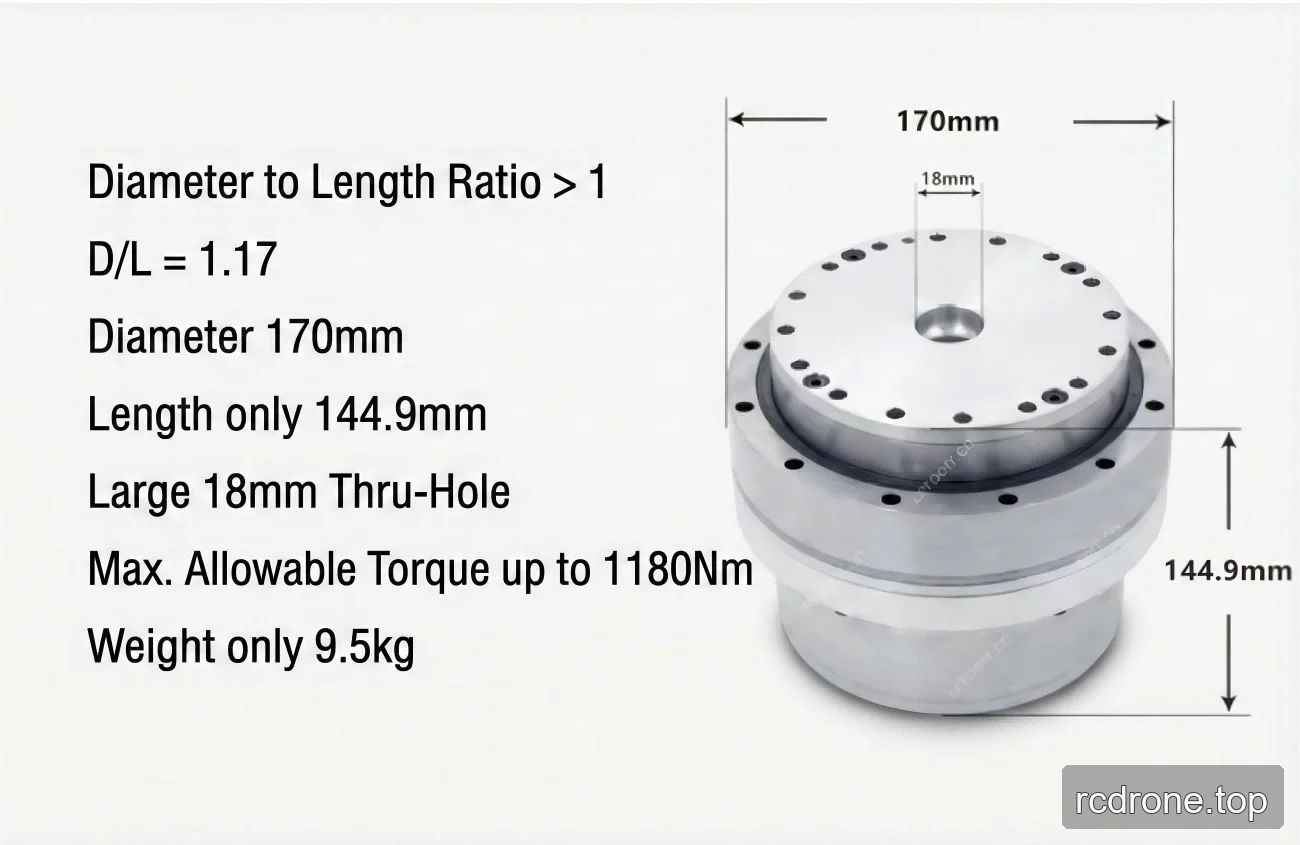
Spesifikasi keluarga yang diterbitkan menyenaraikan motor 1,000 W motor, input 48 V (±10%), diameter luar 170 × 144.9 mm × panjang, lubang melalui 18 mm, dan berat 9.29 kg. Nisbah diameter kepada panjang yang diterbitkan adalah lebih besar daripada 1 (D/L = 1.17).
Ciri-ciri
- Versi CANopen dan EtherCAT boleh dipilih.
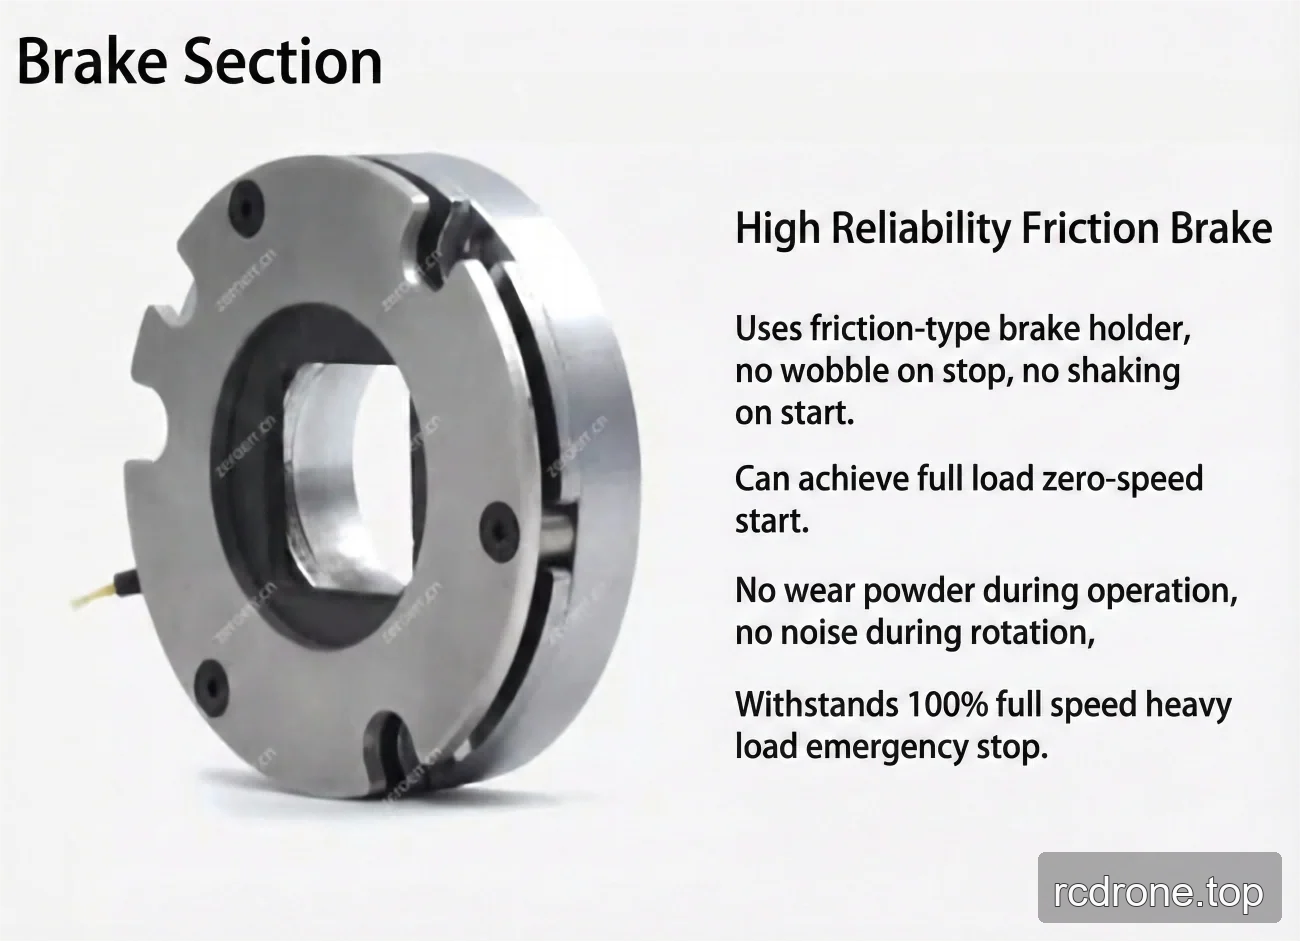
- Versi dengan brek dan tanpa brek boleh dipilih; model brek yang diterbitkan adalah brek geseran.
- Pemilihan multi-putaran dan tork tersedia dalam kombinasi yang disenaraikan.
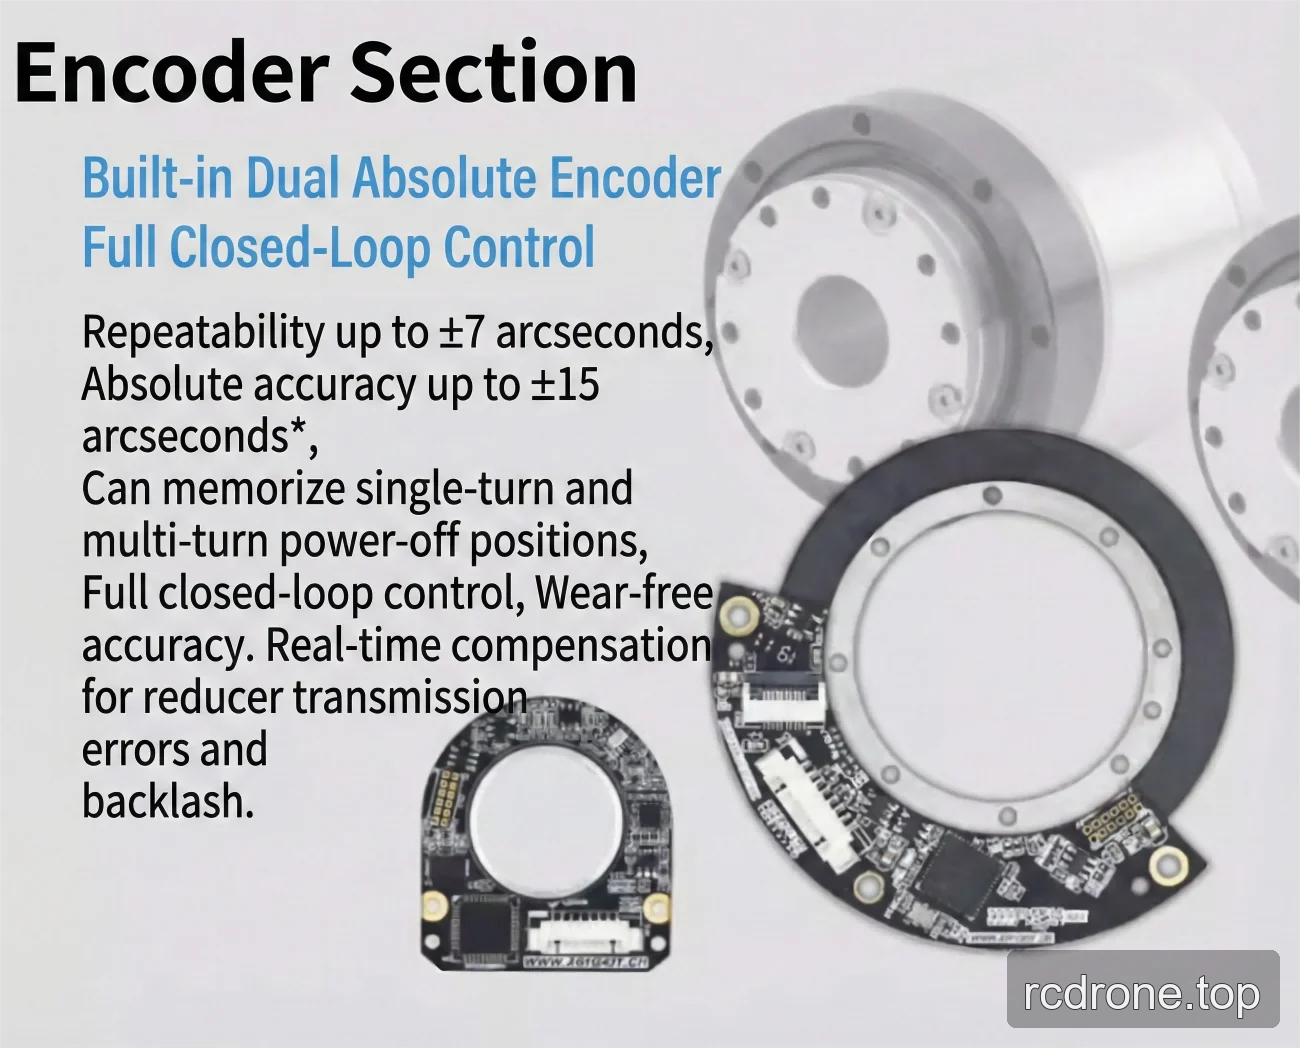
- Resolusi pengodam yang diterbitkan: 19 bit.
- Pilihan kebolehulangan/ketepatan pengodam yang diterbitkan: ±7/±15 saat busur atau ±10/±25 saat busur.
Spesifikasi
Nilai bergantung kepada nisbah pengurangan
| Parameter | 50 (notasi sumber: 40-50) | 80 (notasi sumber: 40-80) | 100 (notasi sumber: 40-100) | 120 (notasi sumber: 40-120) | 160 (notasi sumber: 40-160) |
|---|---|---|---|---|---|
| Tork puncak untuk mula dan berhenti (Nm) | 402 | 519 | 568 | 617 | 647 |
| Nilai maksimum yang dibenarkan pada tork beban purata (Nm) | 196 | 284 | 372 | 451 | 451 |
| Tork yang dinilai (Nm) | 137 | 206 | 265 | 294 | 294 |
| Nilai tork sementara maksimum yang dibenarkan (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| Kelajuan putaran output maksimum (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
Parameter yang diterbitkan biasa
| Model | eRob170HXXI |
|---|---|
| Kuasa motor | 1000 W |
| Voltan input kuasa | 48 V (±10%) |
| Inersia output gear gelombang tegangan | 6679752 g-mm² |
| Jisim output gear gelombang tegangan | 2.02 kg |
| Diameter luar × panjang | 170 × 144.9 mm |
| Nisbah diameter kepada panjang | Lebih besar daripada 1; D/L = 1.17 |
| Lubang melalui / ID | 18 mm |
| Inersia input gear gelombang tegangan | 1517148 g-mm² |
| Jisim input gear gelombang tegangan | 1.66 kg |
| Berat | 9.29 kg |
| Parameter umum | Grating IP: IP54*; model brek: brek geseran. |
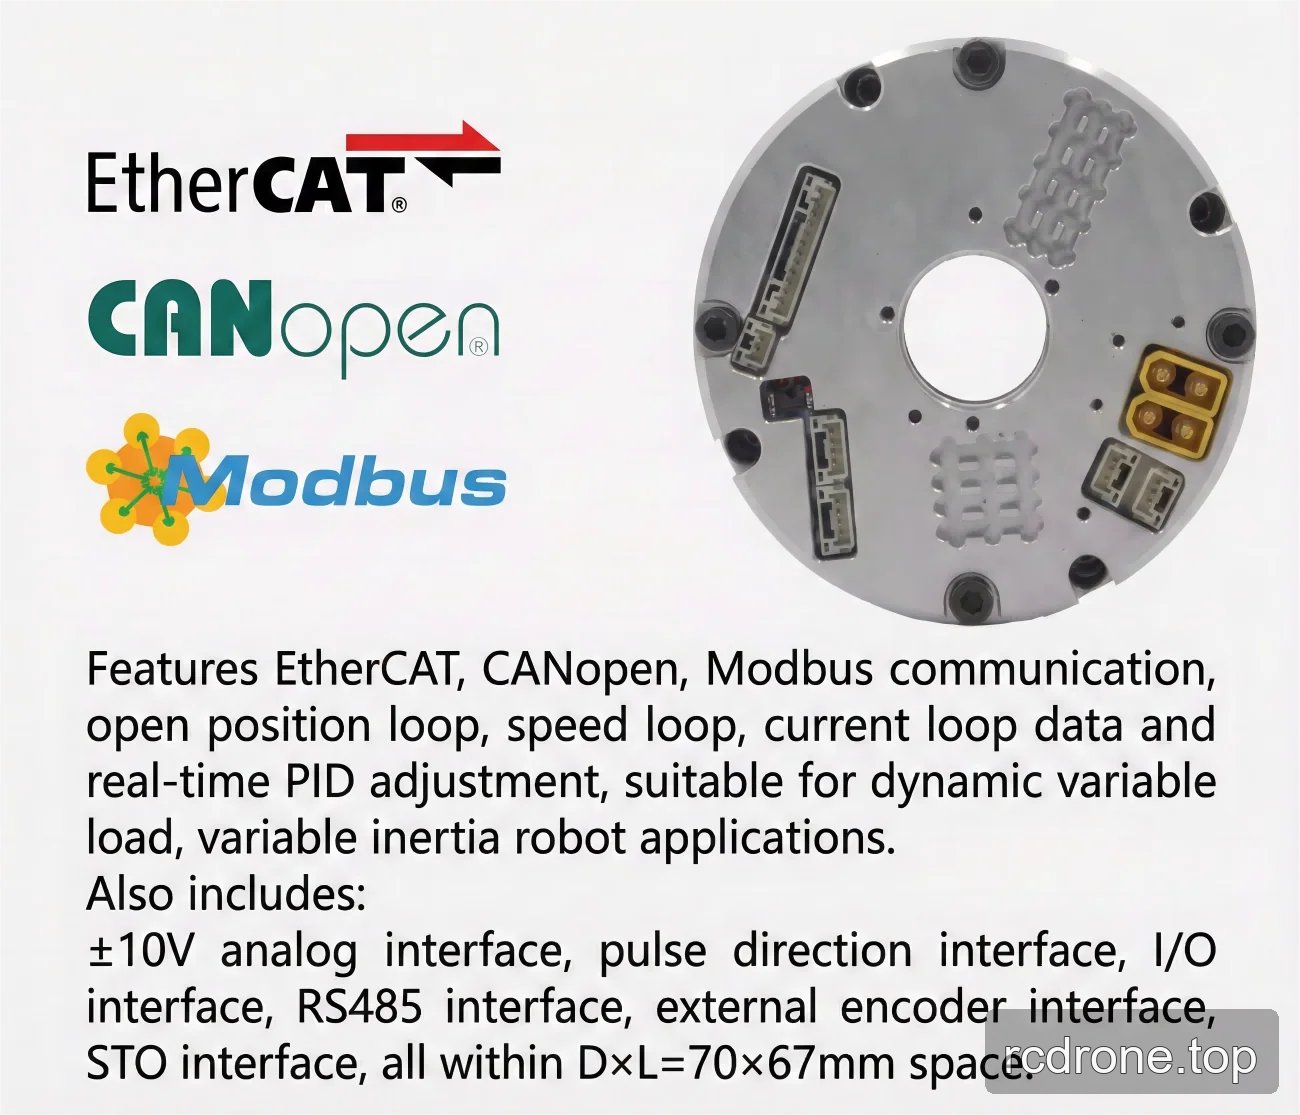
| Peranti pilihan | Jenis komunikasi: EtherCAT / CANopen / Modbus; resolusi pengodak output: 19 bit; kebolehulangan/ketepatan: ±7/±15 saat busur atau ±10/±25 saat busur. |
| Versi EtherCAT penggerak berputar | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V analog, dan STO. |
| Versi CANopen penggerak berputar | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V analog, dan STO. |
Pilihan Konfigurasi
- Versi: eRob 170 I (CANopen Dengan Brek), eRob 170 I (CANopen Tanpa Brek), eRob 170 I (EtherCAT Dengan Brek), atau eRob 170 I (EtherCAT Tanpa Brek).
- Nisbah pengurangan: 50, 80, 100, 120, atau 160.
- Multi-putaran dan tork: Tanpa Multi-putaran dan Tanpa Tork; Tanpa Multi-putaran dan Dengan Tork; Dengan Multi-putaran dan Tanpa Tork; atau Dengan Multi-putaran dan Dengan Tork.
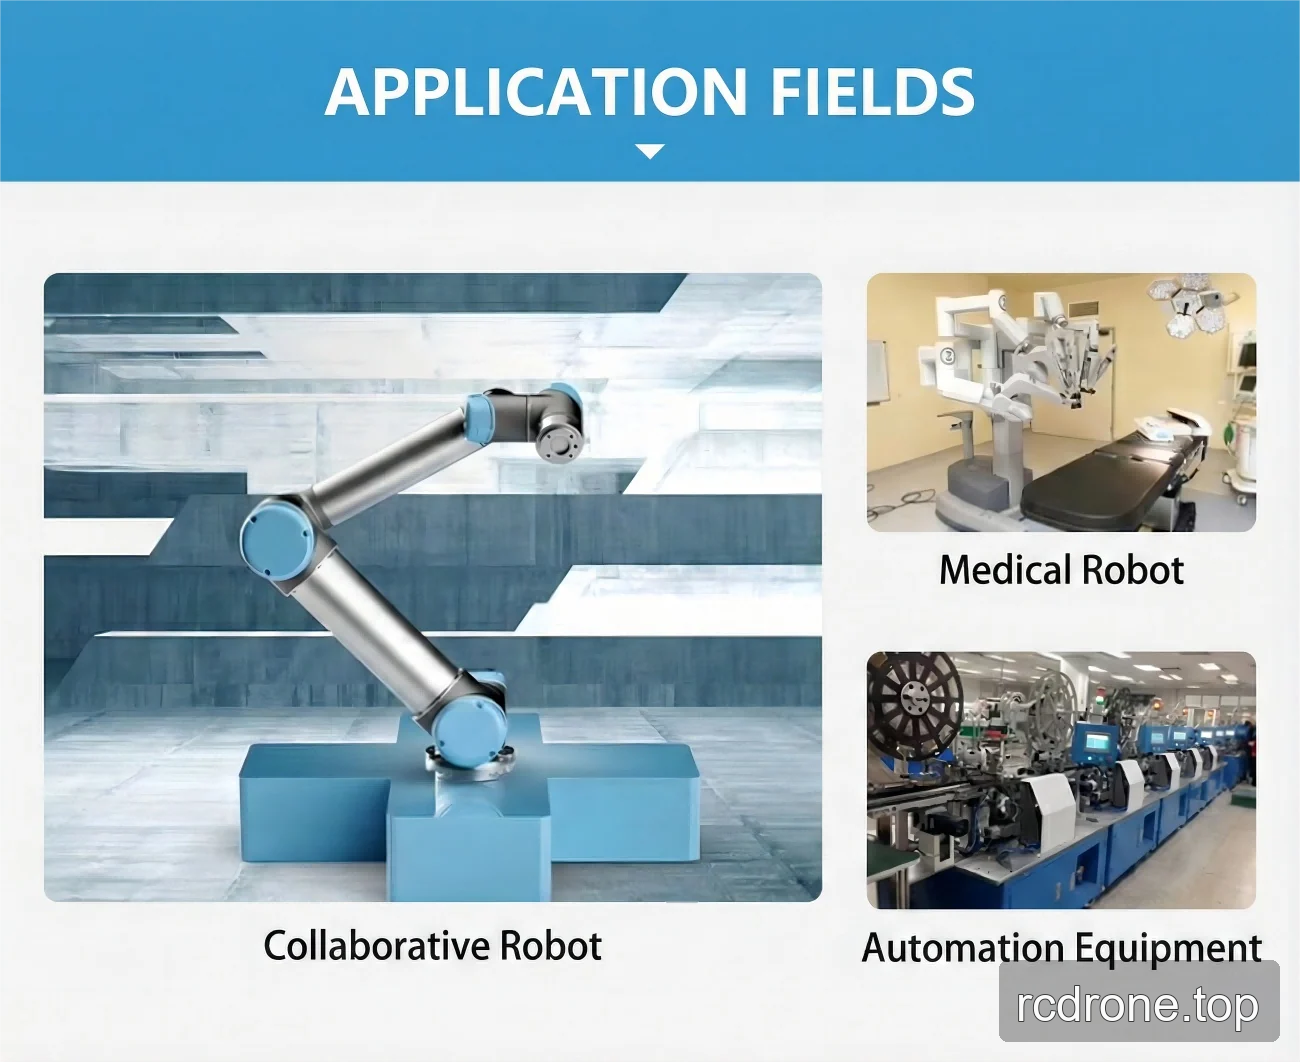
Permohonan
- Robot humanoid
- Tangan robot
- Exoskeleton
- Robot quadruped
- Kenderaan AGV
- Robot ARU
Pemuatan
Pemuatan & Sumber
- EROB170I I Series EtherCAT — Model 3D (ZIP)
- EROB170I I Series EtherCAT — Model 3D (ZIP)
- EROB110I I Series EtherCAT — Model 3D — Fail STEP (ZIP)
- EROB170I I Series CANopen — Model 3D — Fail STEP (ZIP)
- EROB170I I Series EtherCAT lukisan pemasangan — Lukisan Pemasangan (PDF)
- EROB170I I Series CANopen lukisan pemasangan — Lukisan Pemasangan (PDF)
Butiran Visual
Video Produk
Pandangan Produk
Dimensi dan Pembinaan
Ciri-ciri dan Reka Bentuk
Antaramuka dan Sambungan
Contoh Aplikasi