ZeroErr eRob 70 I Motor Sendi Robot Bersepadu, EtherCAT/CANopen, Nisbah Pengurangan 50–120
ZeroErr eRob 70 I Motor Sendi Robot Bersepadu, EtherCAT/CANopen, Nisbah Pengurangan 50–120
ZeroErr
Tidak dapat memuatkan ketersediaan pengambilan


Overview
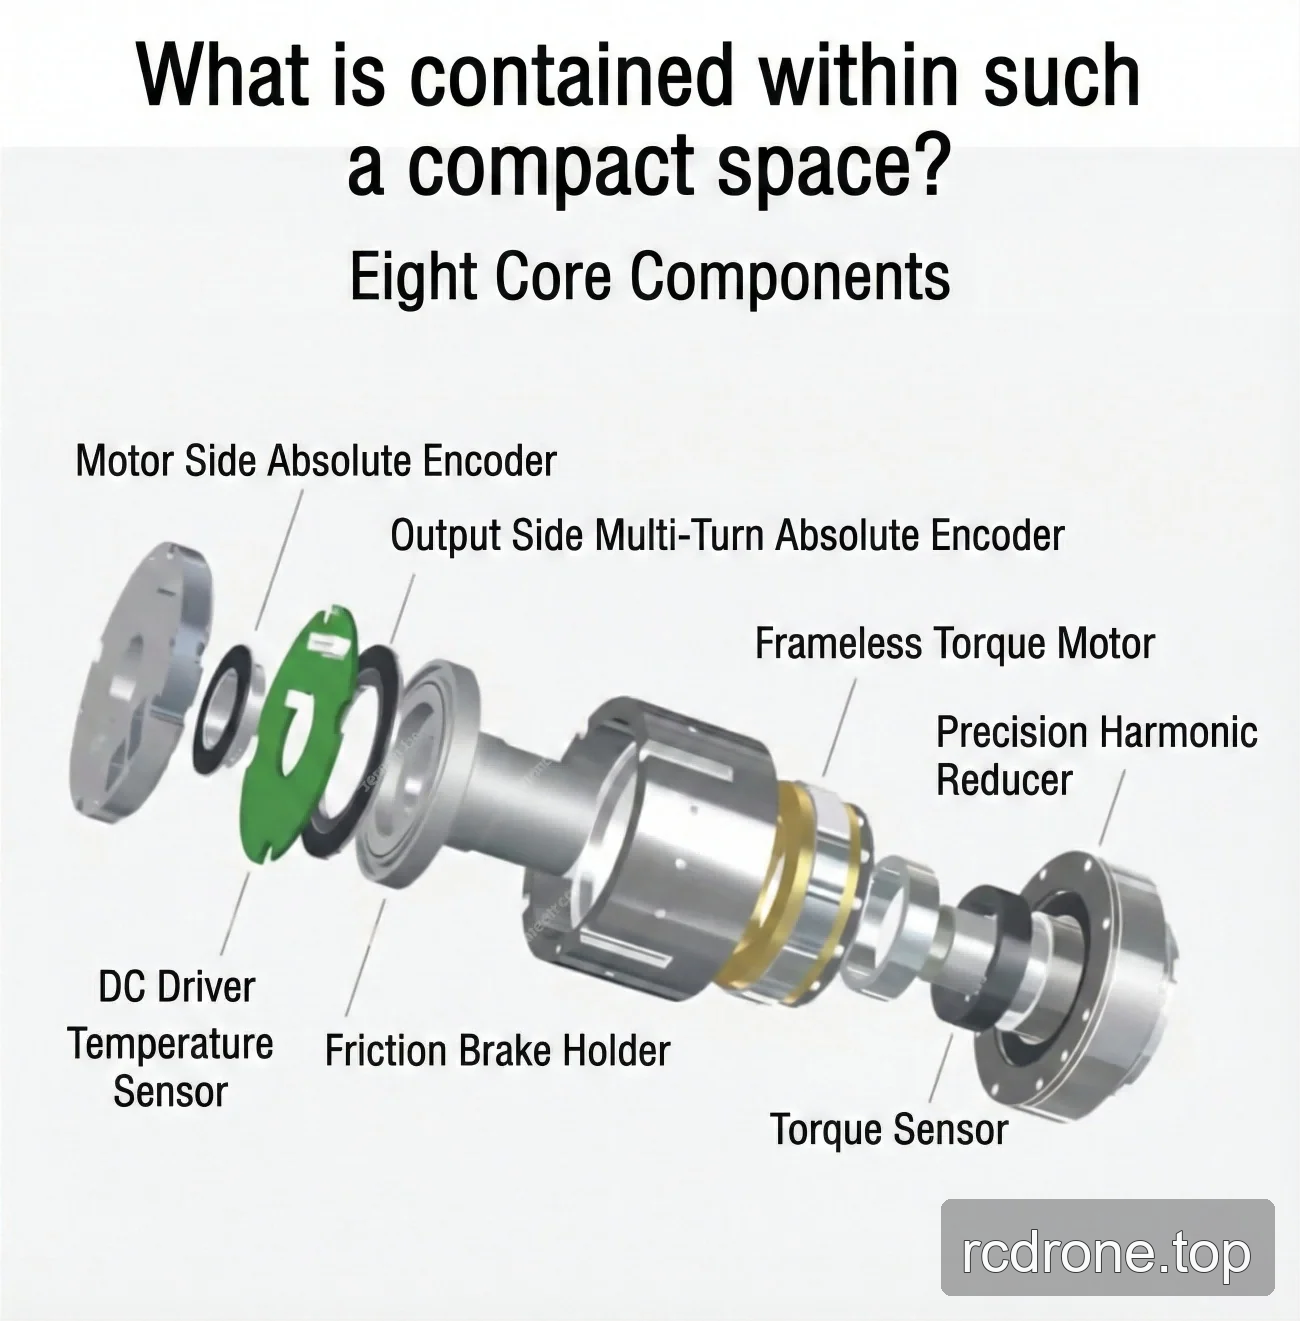
Motor ZeroErr eRob 70 I adalah keluarga motor sendi robot yang terintegrasi dengan versi EtherCAT atau CANopen yang boleh dipilih, dengan konfigurasi brek atau tanpa brek, nisbah pengurangan 50, 80, 100, atau 120, dan kombinasi multi-putaran dan tork yang boleh dipilih.
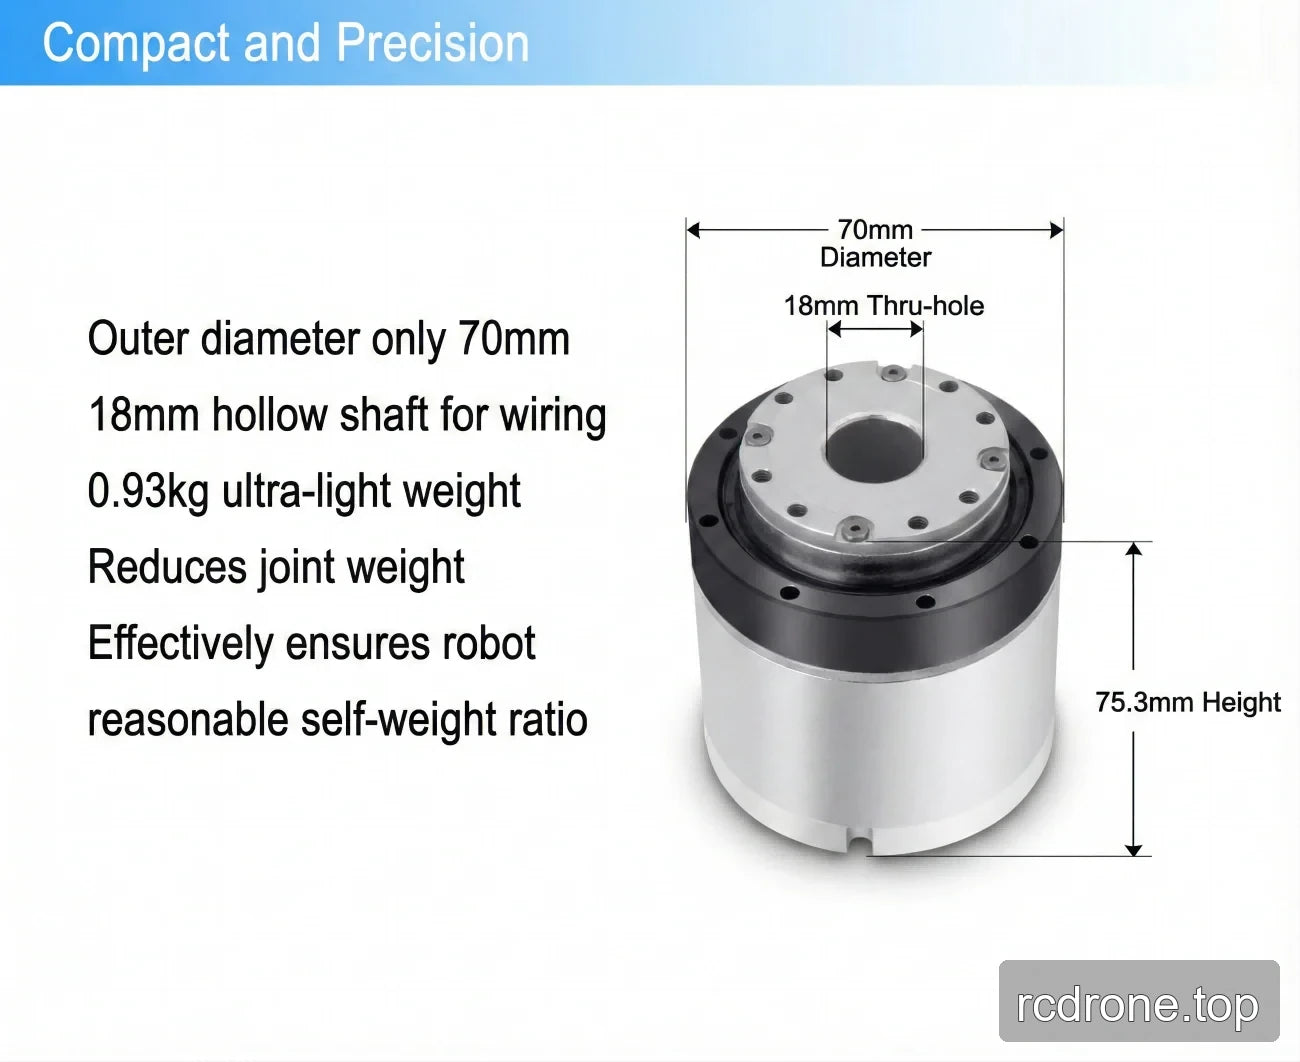
Semua konfigurasi nisbah yang disenaraikan menggunakan motor, input 48 V (±10%), dan lubang berongga 18 mm. Rujuk kepada jadual nisbah dan versi di bawah untuk nilai tork, kelajuan, inersia, saiz, dan jisim yang khusus untuk konfigurasi.
Ciri-ciri
- Versi komunikasi yang boleh dipilih: EtherCAT atau CANopen.
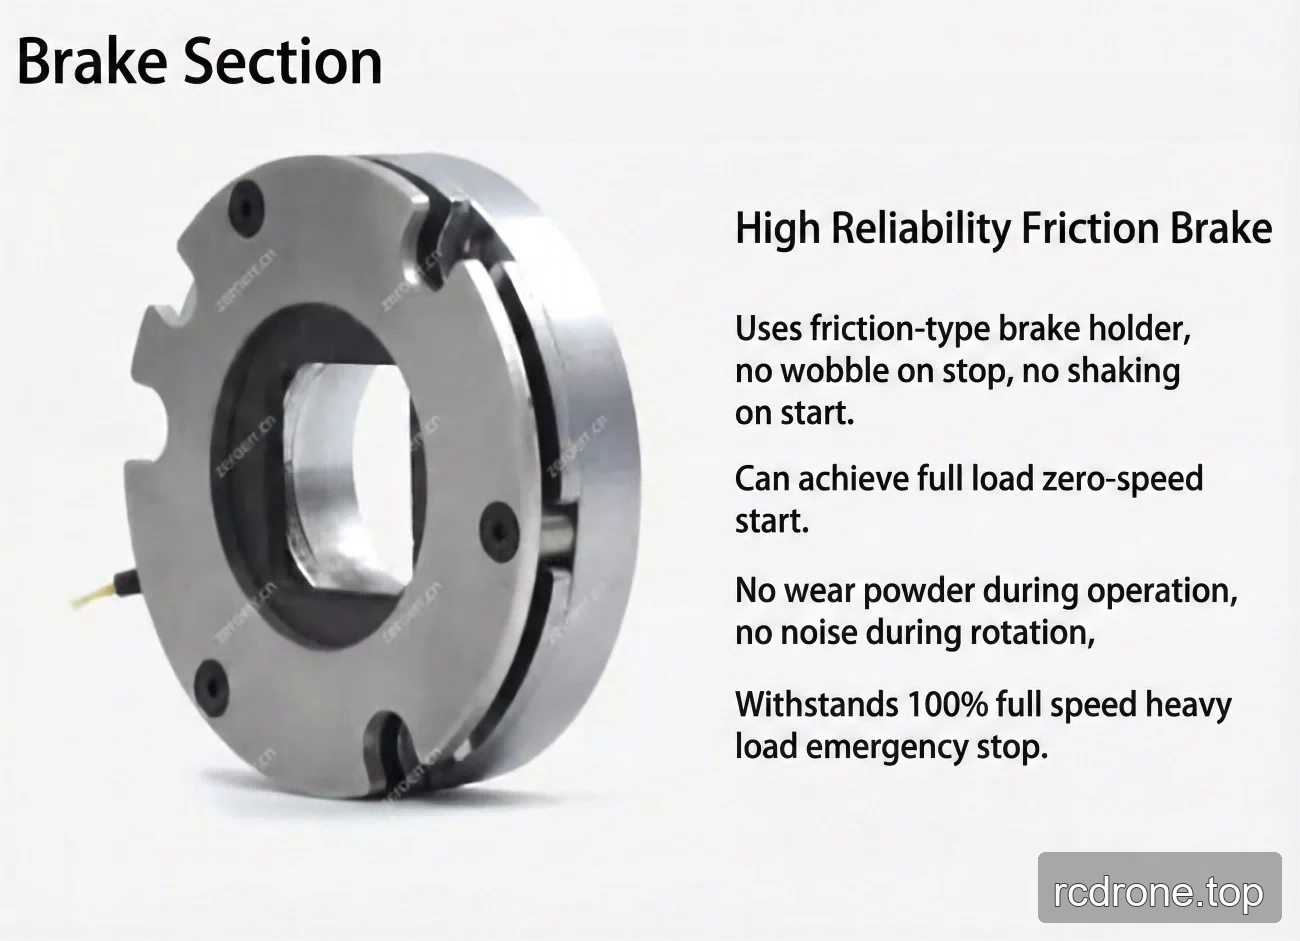
- Versi dengan brek dan tanpa brek; model brek yang disenaraikan adalah brek geseran.
- Konfigurasi multi-putaran dan tork yang boleh dipilih.
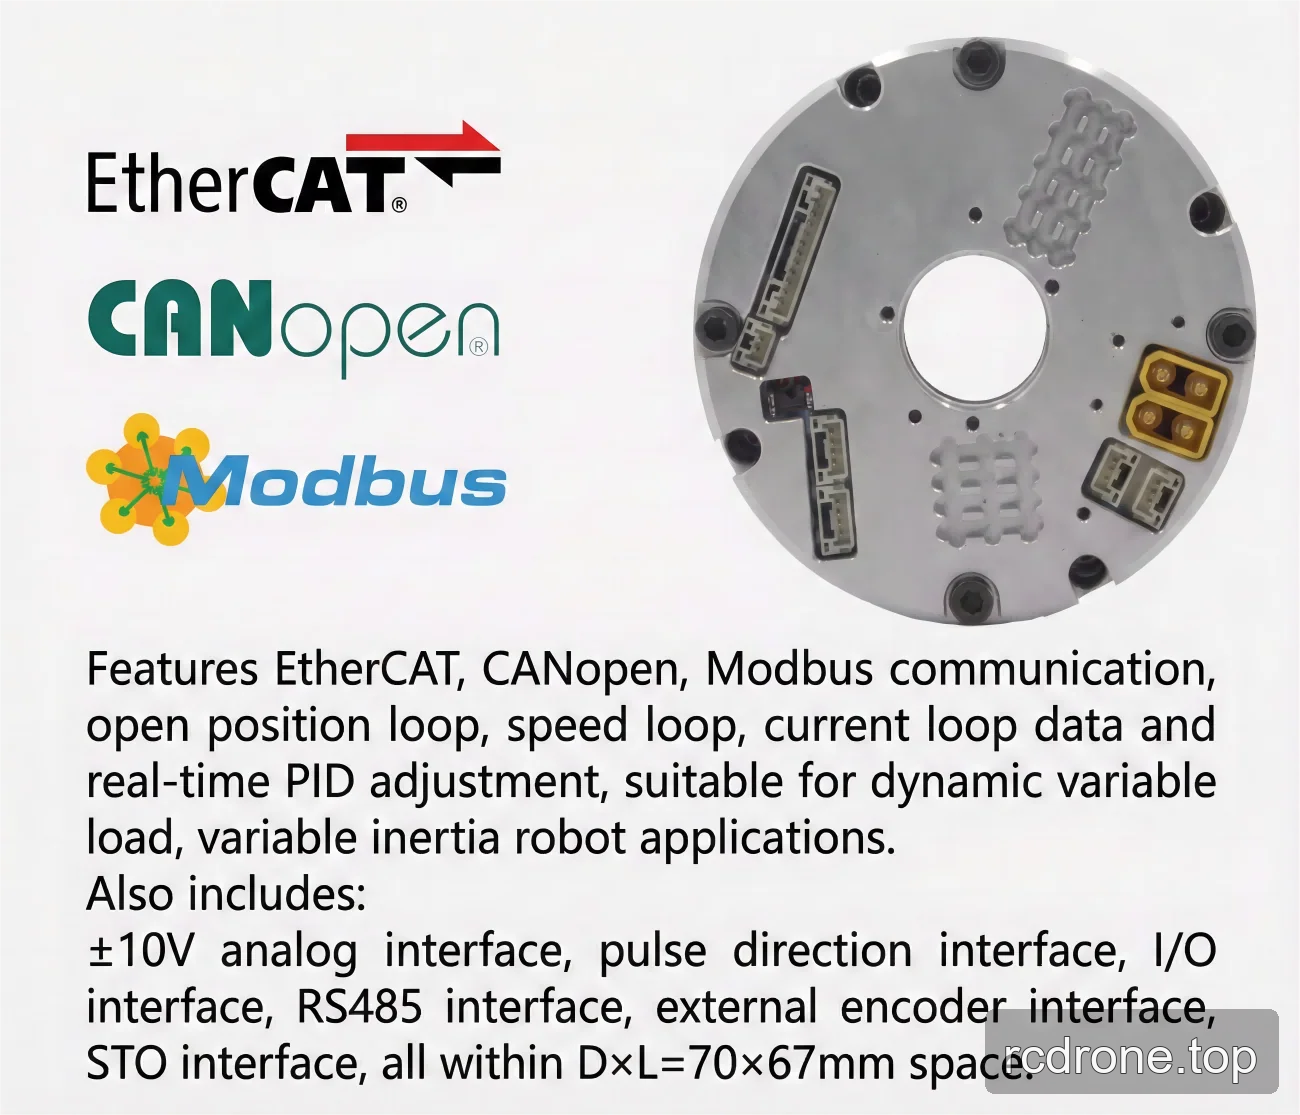
- Protokol komunikasi yang disenaraikan: EtherCAT, CANopen, dan Modbus.
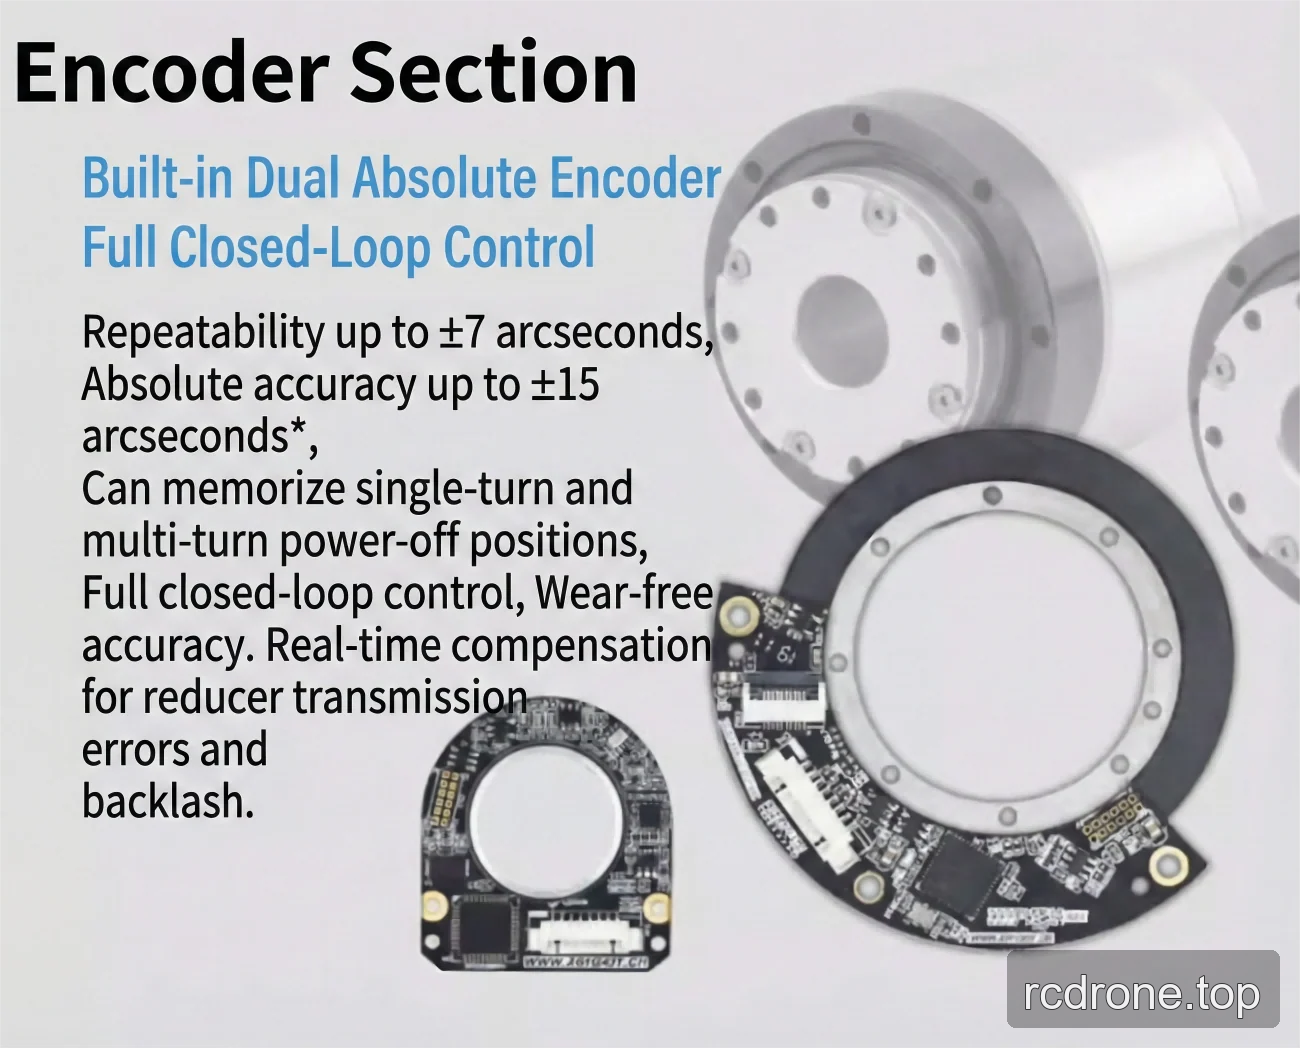
- Resolusi pengodak sisi output: 19/20 bit.
- Ulang kebolehan/ketepatan mutlak: ±7/±15 arcsec atau ±10/±25 arcsec*.
- Kaedah pemasangan yang serasi.
Spesifikasi
Prestasi mengikut Nisbah Gear Gelombang Tegangan
| Parameter | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Tork puncak untuk mula dan berhenti (Nm) | 23 | 30 | 36 | 36 |
| Nilai maksimum yang dibenarkan pada tork beban purata (Nm) | 9 | 14 | 14 | 14 |
| Tork yang dinilai (Nm) | 7 | 10 | 10 | 10 |
| Nilai tork sementara maksimum yang dibenarkan (Nm) | 46 | 61 | 70 | 70 |
| Kelajuan putaran output maksimum (RPM) | 60 | 37.5 | 30 | 25 |
| Kuasa motor (W) | 100 | 100 | 100 | 100 |
| Voltan input kuasa (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Diameter bore berongga | 18 mm | 18 mm | 18 mm | 18 mm |
Parameter Bersama
| Parameter | Nilai |
|---|---|
| Ketepatan | Ulangan/Ketepatan Mutlak: ±7/±15 arcsec atau ±10/±25 arcsec* |
| Antara muka elektrik | Protokol Komunikasi: EtherCAT/CANopen/Modbus; Resolusi Pengodak sisi output: 19/20 bit |
| Kaedah pemasangan | Sama, Serasi |
| Parameter umum | ID: 18 mm; Grating IP: IP54*; Model brek: brek geseran |
| Peranti pilihan | Jenis komunikasi: EtherCAT/CANopen/Modbus; Resolusi pengodak output: 19 bit; Ulangan/Ketepatan: ±7/±15 arcsec atau ±10/±25 arcsec |
Parameter Mekanikal Spesifik Versi
| Parameter | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
| Inersia sisi output SWG (g·mm²) | 69717 | 68484 |
| Jisim sisi output SWG (kg) | 0.17 | 0.166 |
| Inersia sisi input SWG, tanpa brek (g·mm²) | 47767 | 22674 |
| Jisim sisi input SWG, tanpa brek (kg) | 0.18 | 0.087 |
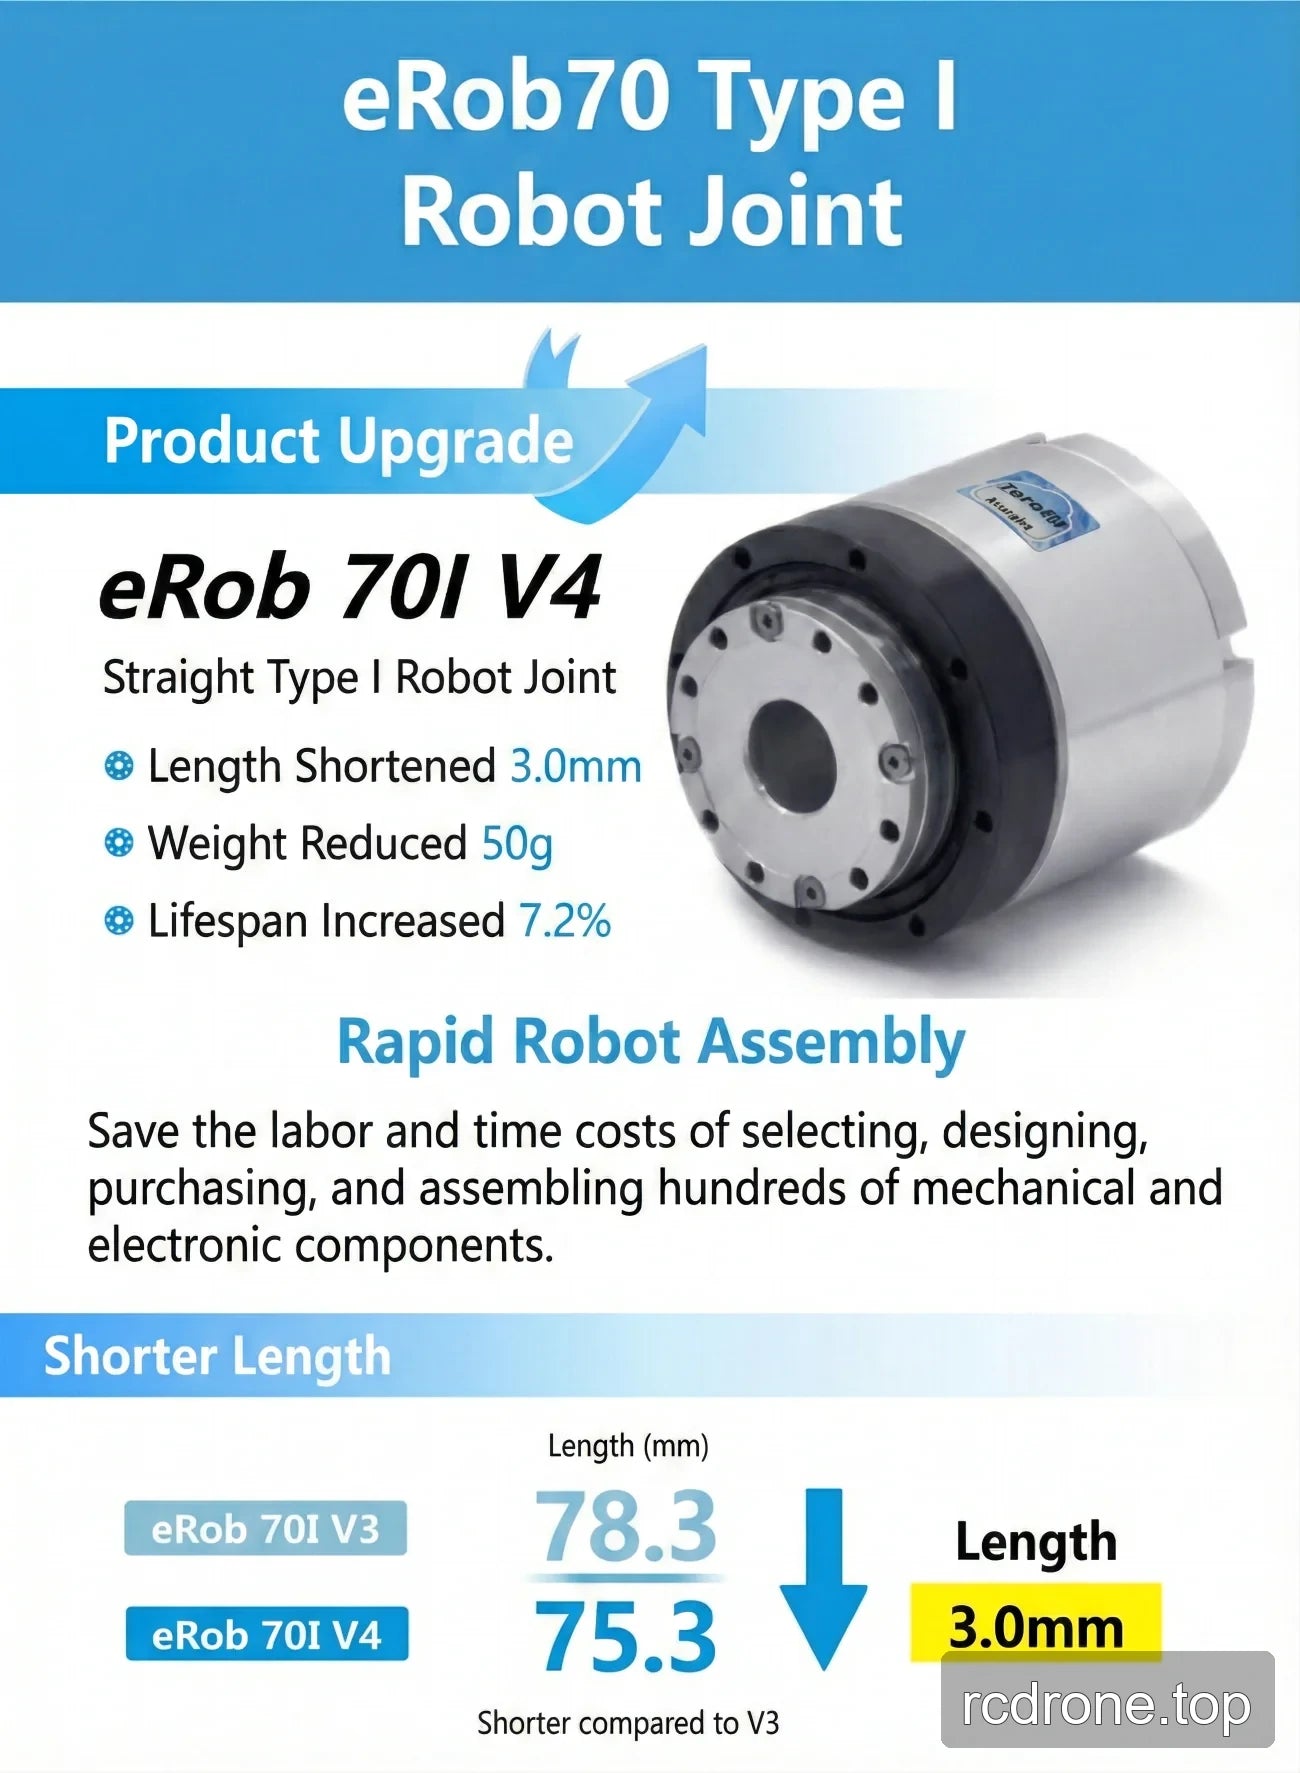
| OD × panjang, tanpa brek (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Jumlah jisim, tanpa brek (kg) | 0.87 | 0.82 |
| Inersia sisi input SWG, dengan brek (g·mm²) | 50996 | 26128 |
| Jisim sisi input SWG, dengan brek (kg) | 0.19 | 0.1 |
| OD × panjang, dengan brek (mm) | Φ70 × 75.3 | Φ70 × 71 |
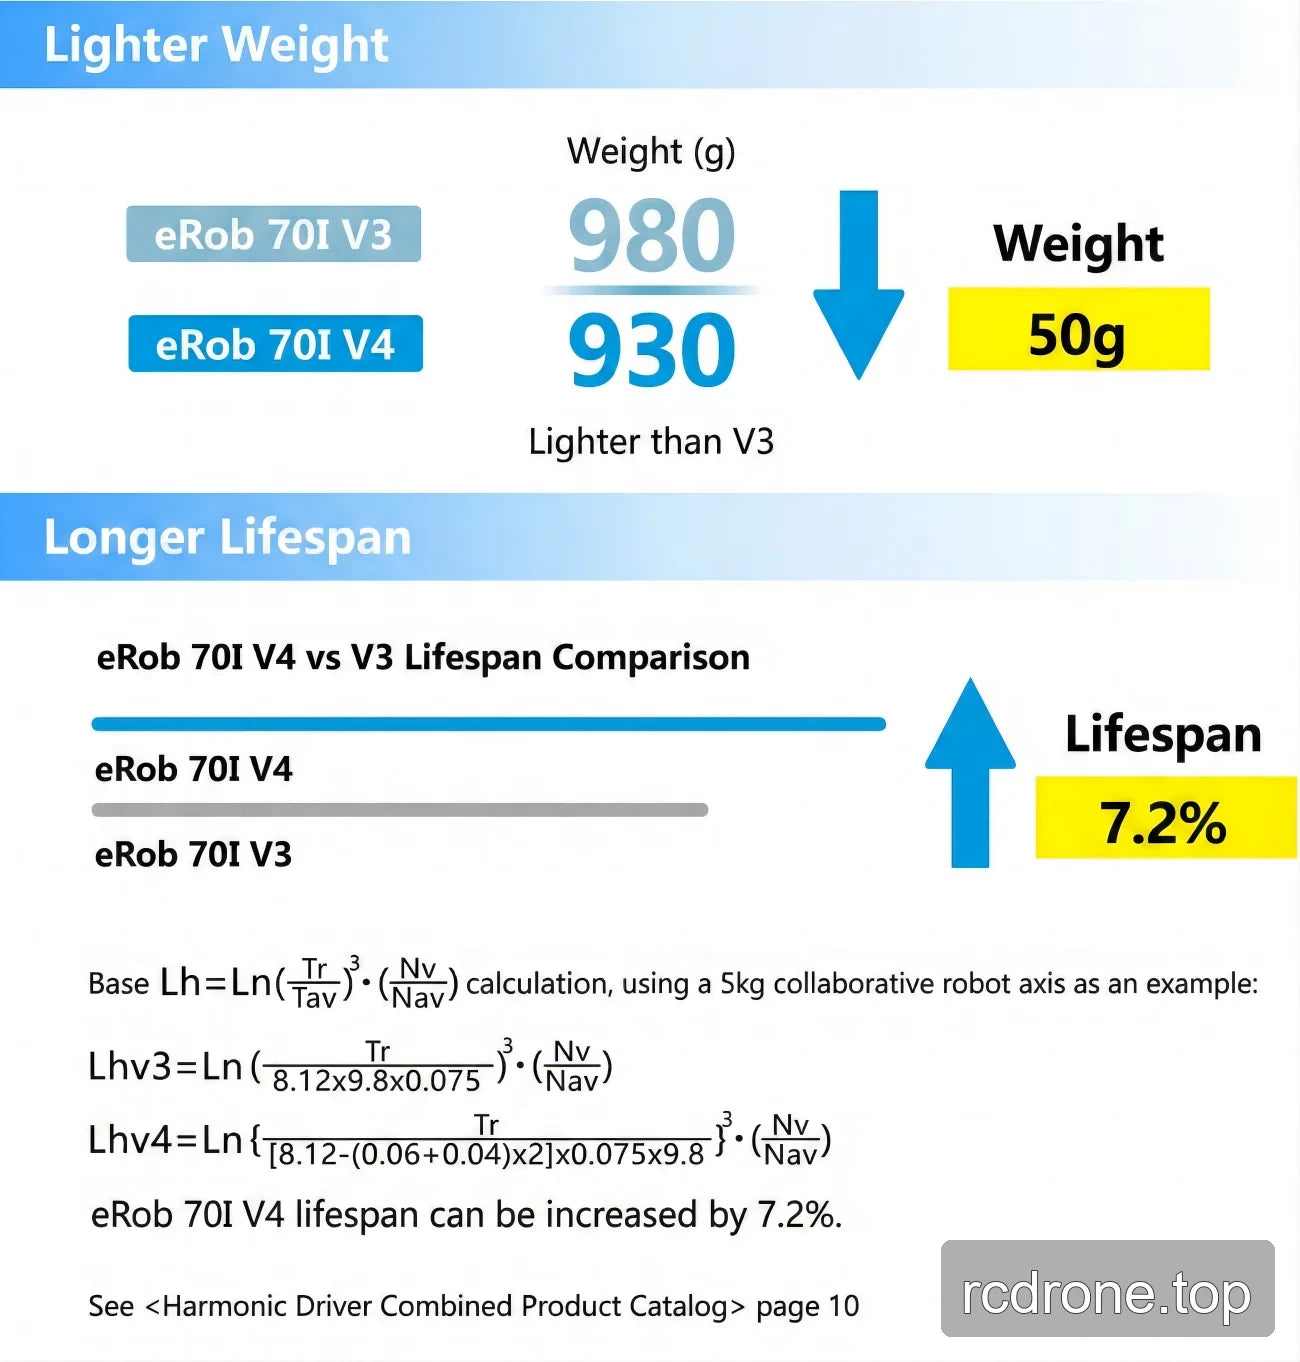
| Jumlah jisim, dengan brek (kg) | 0.93 | 0.88 |
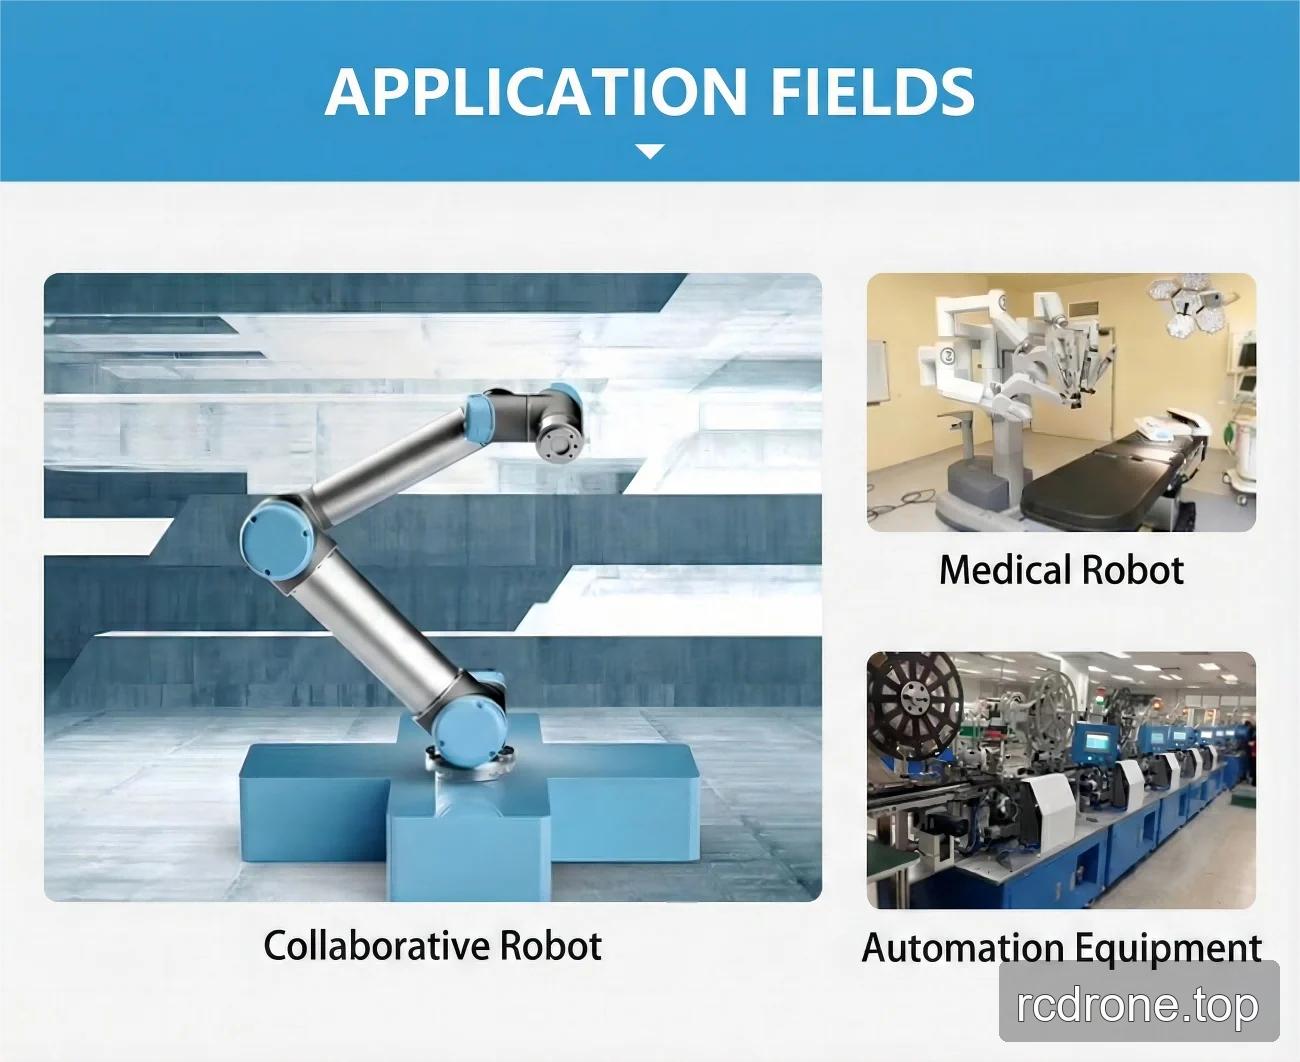
Permohonan
- Robot humanoid
- Tangan robot
- Exoskeleton
- Robot quadruped
- Kenderaan AGV
- Robot ARU
- Robot kolaboratif
- Robot perubatan
- Peralatan automasi
Pemuatan
EROB70F I Series CANopen — Lukisan Pemasangan (PDF)
EROB70I I Series EtherCAT — Model 3D (ZIP)
EROB70F I Series CANopen — Model 3D (PDF)
EROB70I I Series CANopen — Model 3D — Fail STEP (ZIP)
EROB70I I Series EtherCAT lukisan pemasangan — Lukisan Pemasangan (PDF)
EROB70I I Series CANopen lukisan pemasangan — Lukisan Pemasangan (PDF)
Butiran Visual
Video Produk
Opsyen dan Perbandingan Model
Dimensi dan Pembinaan
Ciri-ciri dan Reka Bentuk
Antara Muka dan Sambungan
Contoh Aplikasi