ZeroErr eRob 70 T Penggerak Sendi Robot, EtherCAT/CANopen, Nisbah Pengurangan 50/80/100
ZeroErr eRob 70 T Penggerak Sendi Robot, EtherCAT/CANopen, Nisbah Pengurangan 50/80/100
ZeroErr
Harga biasa
$1,955.00 USD
Harga biasa
Harga jualan
$1,955.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
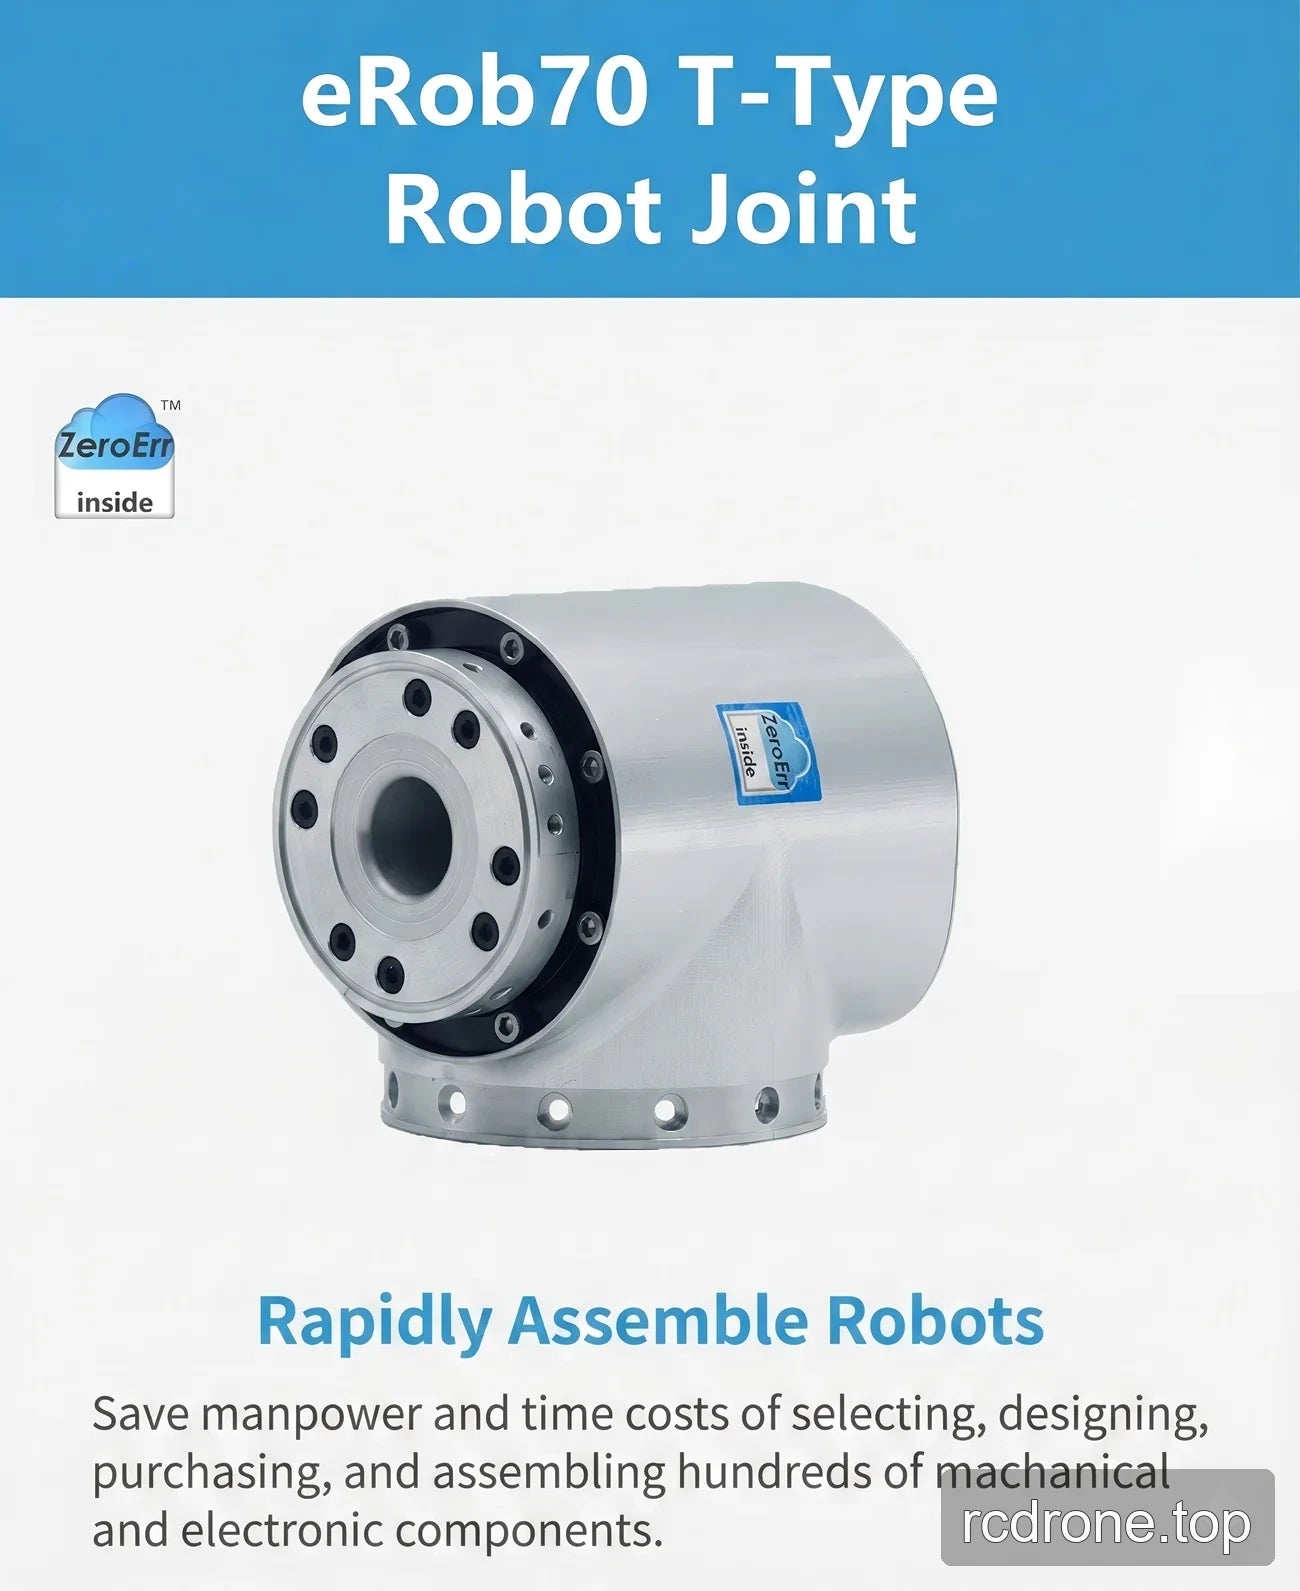
Aktuator sendi robot ZeroErr eRob 70 T ditawarkan dalam versi EtherCAT dan CANopen, dengan atau tanpa sensor tork, nisbah pengurangan yang boleh dipilih 50, 80, atau 100, dan dengan atau tanpa memori multi-loop.
Ciri-ciri
- Kuasa motor 100 W dan keperluan bekalan kuasa 48 V (±10%).
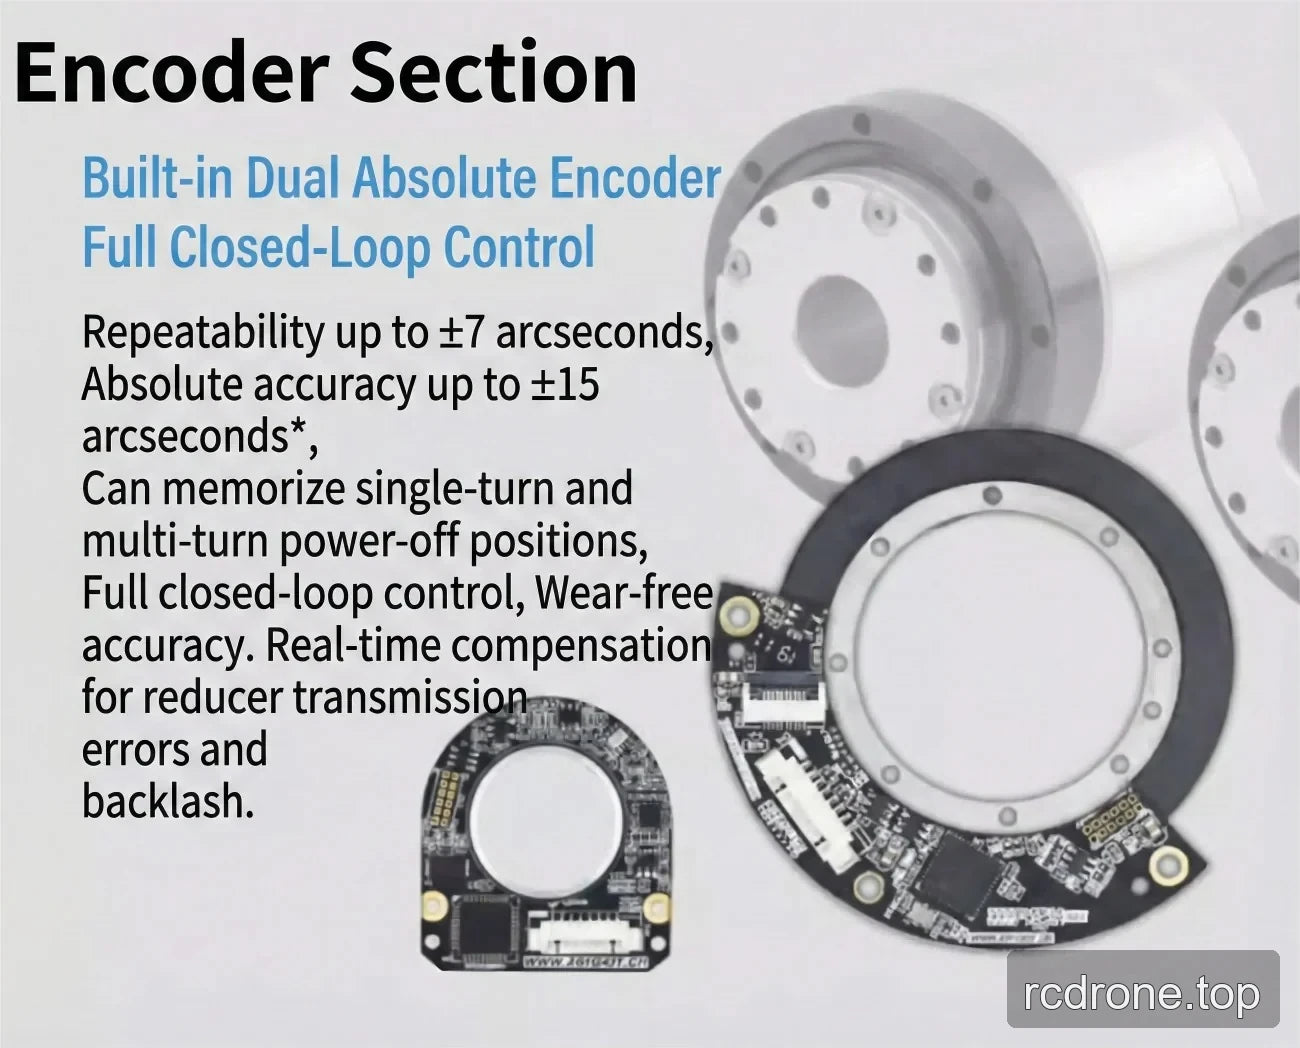
- Resolusi pengod output 19-bit.
- Ketepatan ulang yang boleh dikonfigurasi / ketepatan mutlak: ±7 / ±15 arcsec atau ±10 / ±25 arcsec.
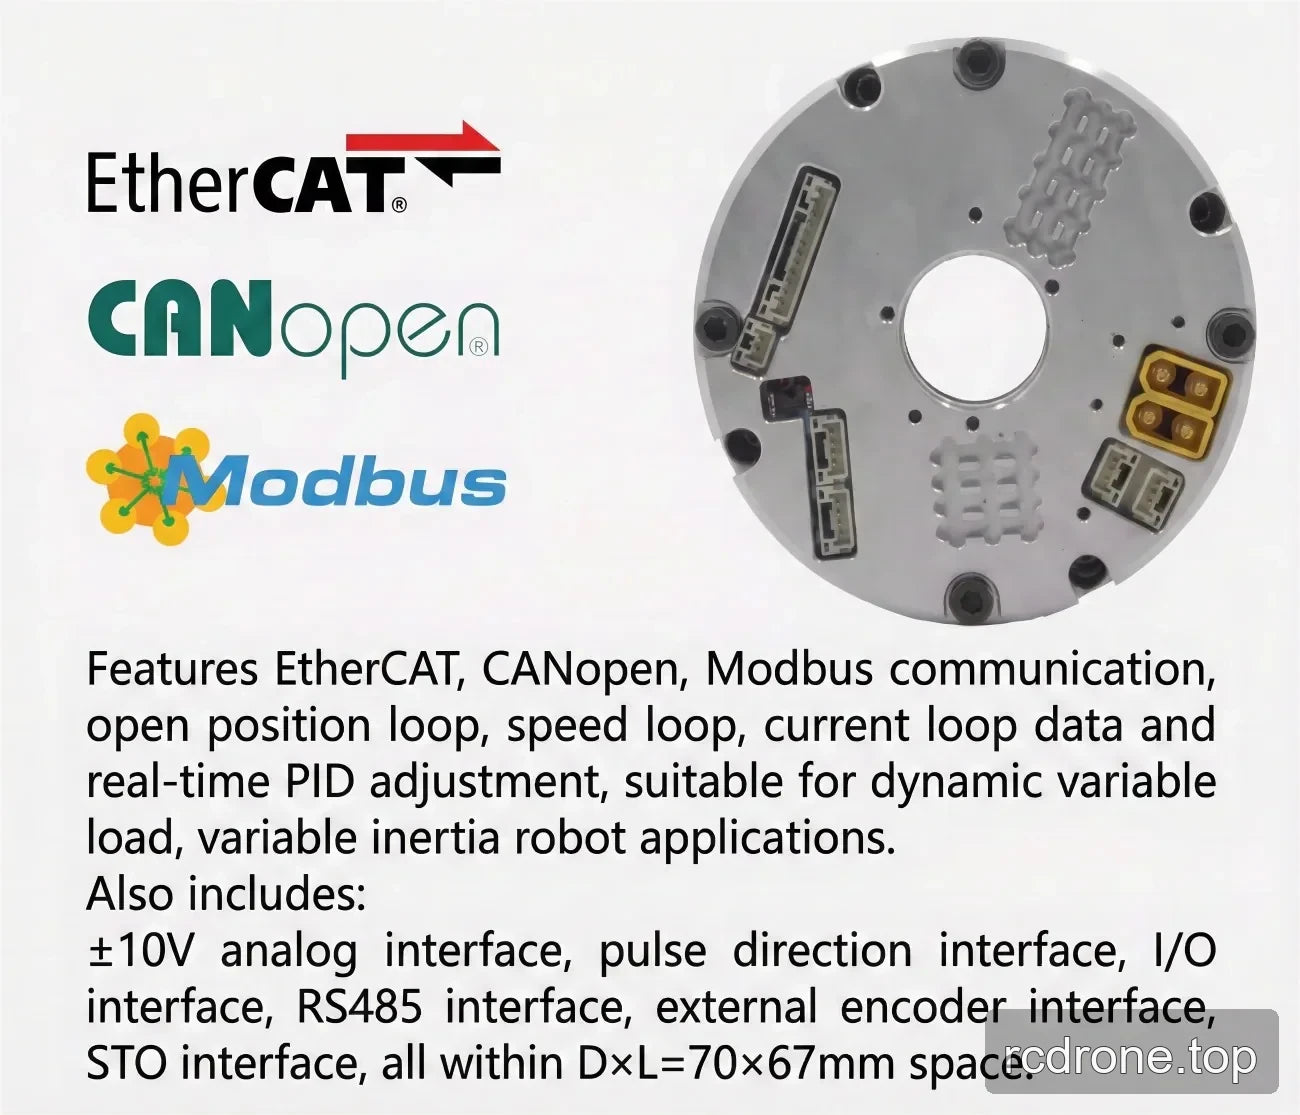
- Antara muka sepenuhnya berbeza dengan reka bentuk anti-gangguan yang dinyatakan dan penyambung anti-longgar berganda; penyambung boleh disambungkan secara siri atau selari.
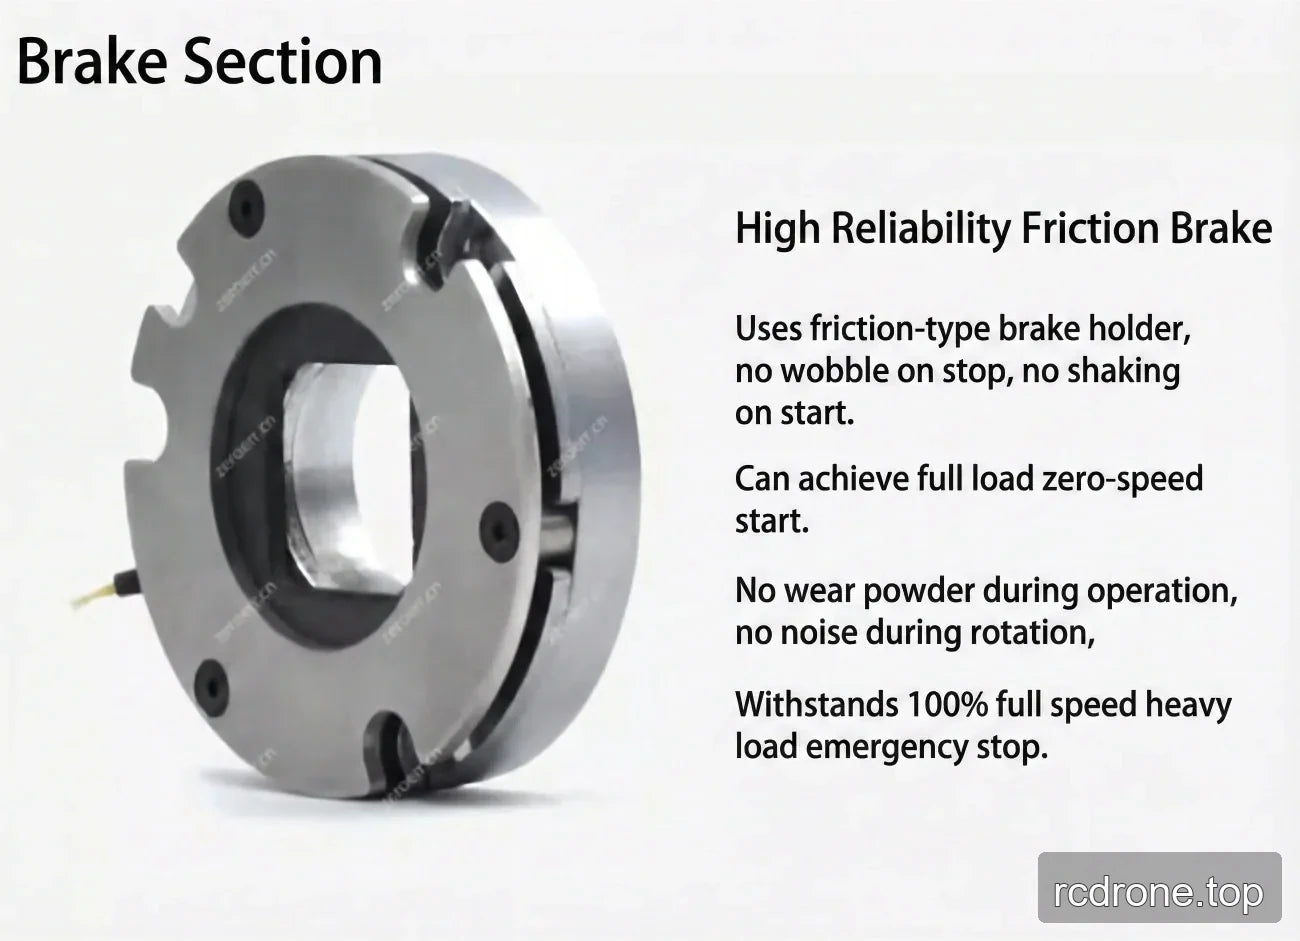
- Brek redaman geseran dan penarafan IP65.
- Pilihan bas komunikasi: EtherCAT atau CANopen.
Spesifikasi
| Parameter | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Model / siri sendi | eRob70HXXT | |||
| Peratus gear gelombang tegangan | 14-50 | 14-80 | 14-100 | 14-120 |
| Tork puncak untuk mula/henti (Nm) | 23 | 30 | 36 | 36 |
| Tork beban purata maksimum yang dibenarkan (Nm) | 9 | 14 | 14 | 14 |
| Tork yang dinilai (Nm) | 7 | 10 | 10 | 10 |
| Max. yang dibenarkantork sementara (Nm) | 46 | 61 | 70 | 70 |
| Kelajuan putaran output maksimum (RPM) | 60 | 37.5 | 30 | 25 |
| Kuasa motor (W) | 100 | |||
| Voltan bekalan kuasa (V) | 48 V (±10%) | |||
| Nota bekalan kuasa | Sila baca dengan teliti: “Mengapa bekalan kuasa penukaran biasa tidak boleh digunakan sebagai bekalan kuasa untuk modul?” dan “Manual Modul Bersama Bab 3 Arahan Kuasa Input eRob”. | |||
| Resolusi pengod encoder | 19 bit | |||
| Kebolehulangan / ketepatan mutlak (arcsec) | ±7 / ±15 atau ±10 / ±25 (boleh dikonfigurasi) | |||
| Bas komunikasi | EtherCAT / CANopen | |||
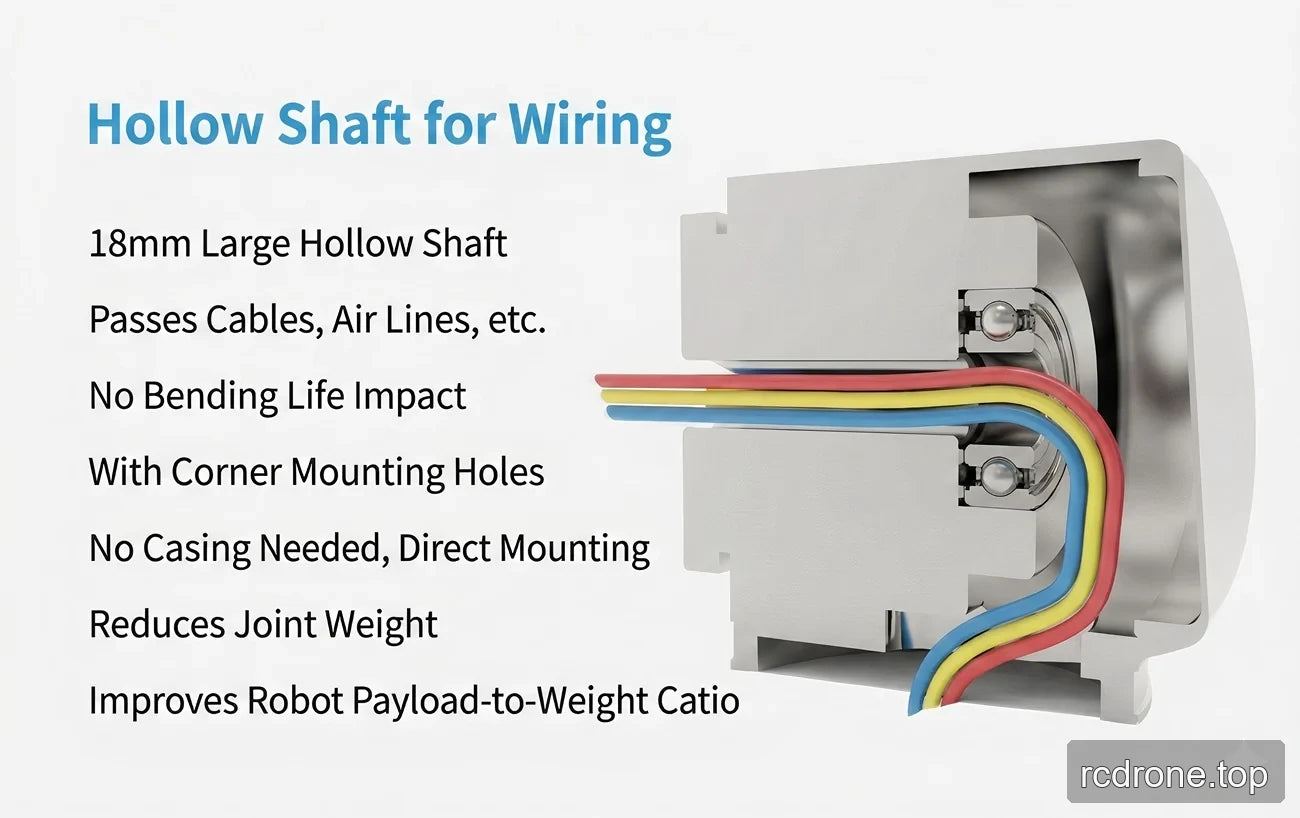
| Diameter luar × panjang × lubang melalui (mm) | 73 × 99 × 18 | |||
| Berat (kg) | 1.24 | |||
| Reka bentuk antara muka | Antara muka sepenuhnya berbeza, kuat terhadap gangguan; penyambung anti-longgar berganda, boleh disambungkan secara siri/selari. | |||
| Brek | Brek penyerapan geseran | |||
| Penarafan IP | IP65 | |||
| Antara muka pilihan (versi EtherCAT) | RS485, Pulse/DIR, I/O, ±10 V Analog, STO | |||
| Antara muka pilihan (versi CANopen) | RS485, Pulse/DIR, I/O, ±20 V Analog, STO | |||
Aplikasi
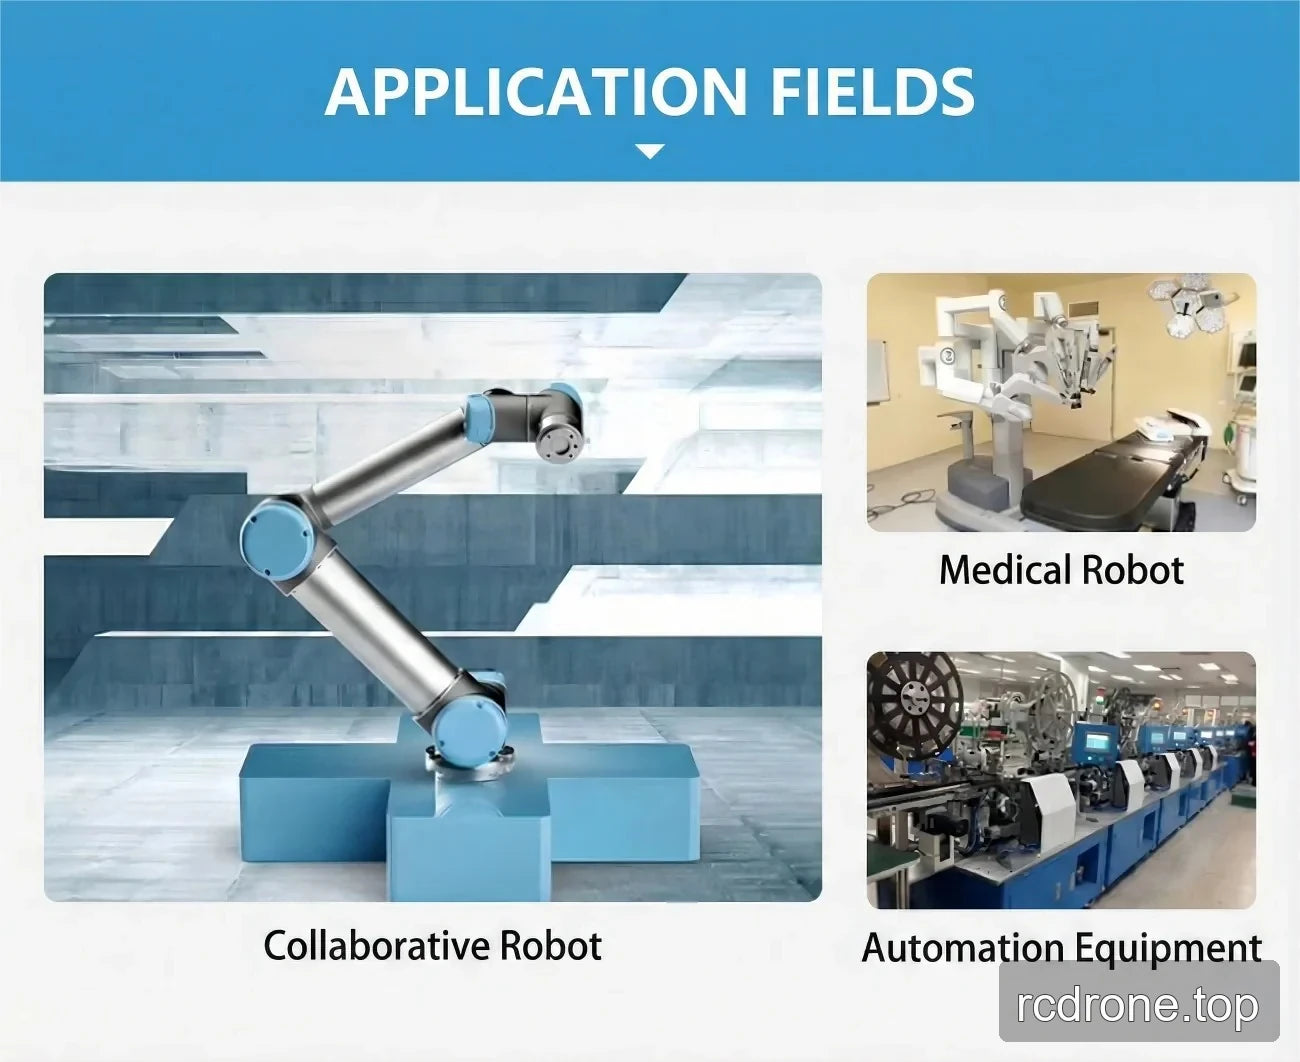
Dipersembahkan untuk robot humanoid, lengan robot, exoskeleton, robot berkaki empat, kenderaan AGV, robot ARU, robot kolaboratif, robot perubatan, dan peralatan automasi.
Pemuatan
- EROB170I I Series EtherCAT eRob70T — Model 3D (ZIP)
- EROB170I I Series EtherCAT — Model 3D (ZIP)
- EROB70 T Series EtherCAT — Model 3D — Fail STEP (ZIP)
- EROB70 T Series CANopen — Model 3D — Fail STEP (ZIP)
- EROB70 T Series EtherCAT lukisan pemasangan — Lukisan Pemasangan (PDF)
- EROB70 T Series CANopen lukisan pemasangan — Lukisan Pemasangan (PDF)
Butiran Visual
Video Produk
Pandangan Produk
Ciri dan Reka Bentuk
Antara Muka dan Sambungan
Spesifikasi dan Prestasi
Contoh Aplikasi