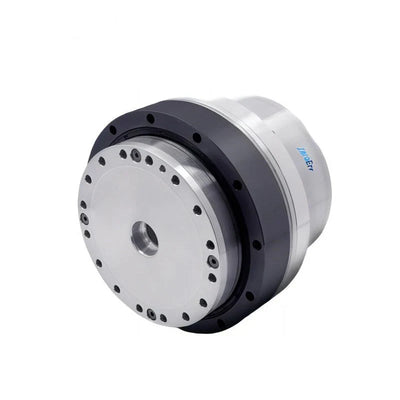
ZeroErr eRob 70F Modul Sambungan Silinder Lurus dengan Pilihan CANopen/EtherCAT
ZeroErr eRob 70F Modul Sambungan Silinder Lurus dengan Pilihan CANopen/EtherCAT
ZeroErr
Harga biasa
$1,667.00 USD
Harga biasa
Harga jualan
$1,667.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
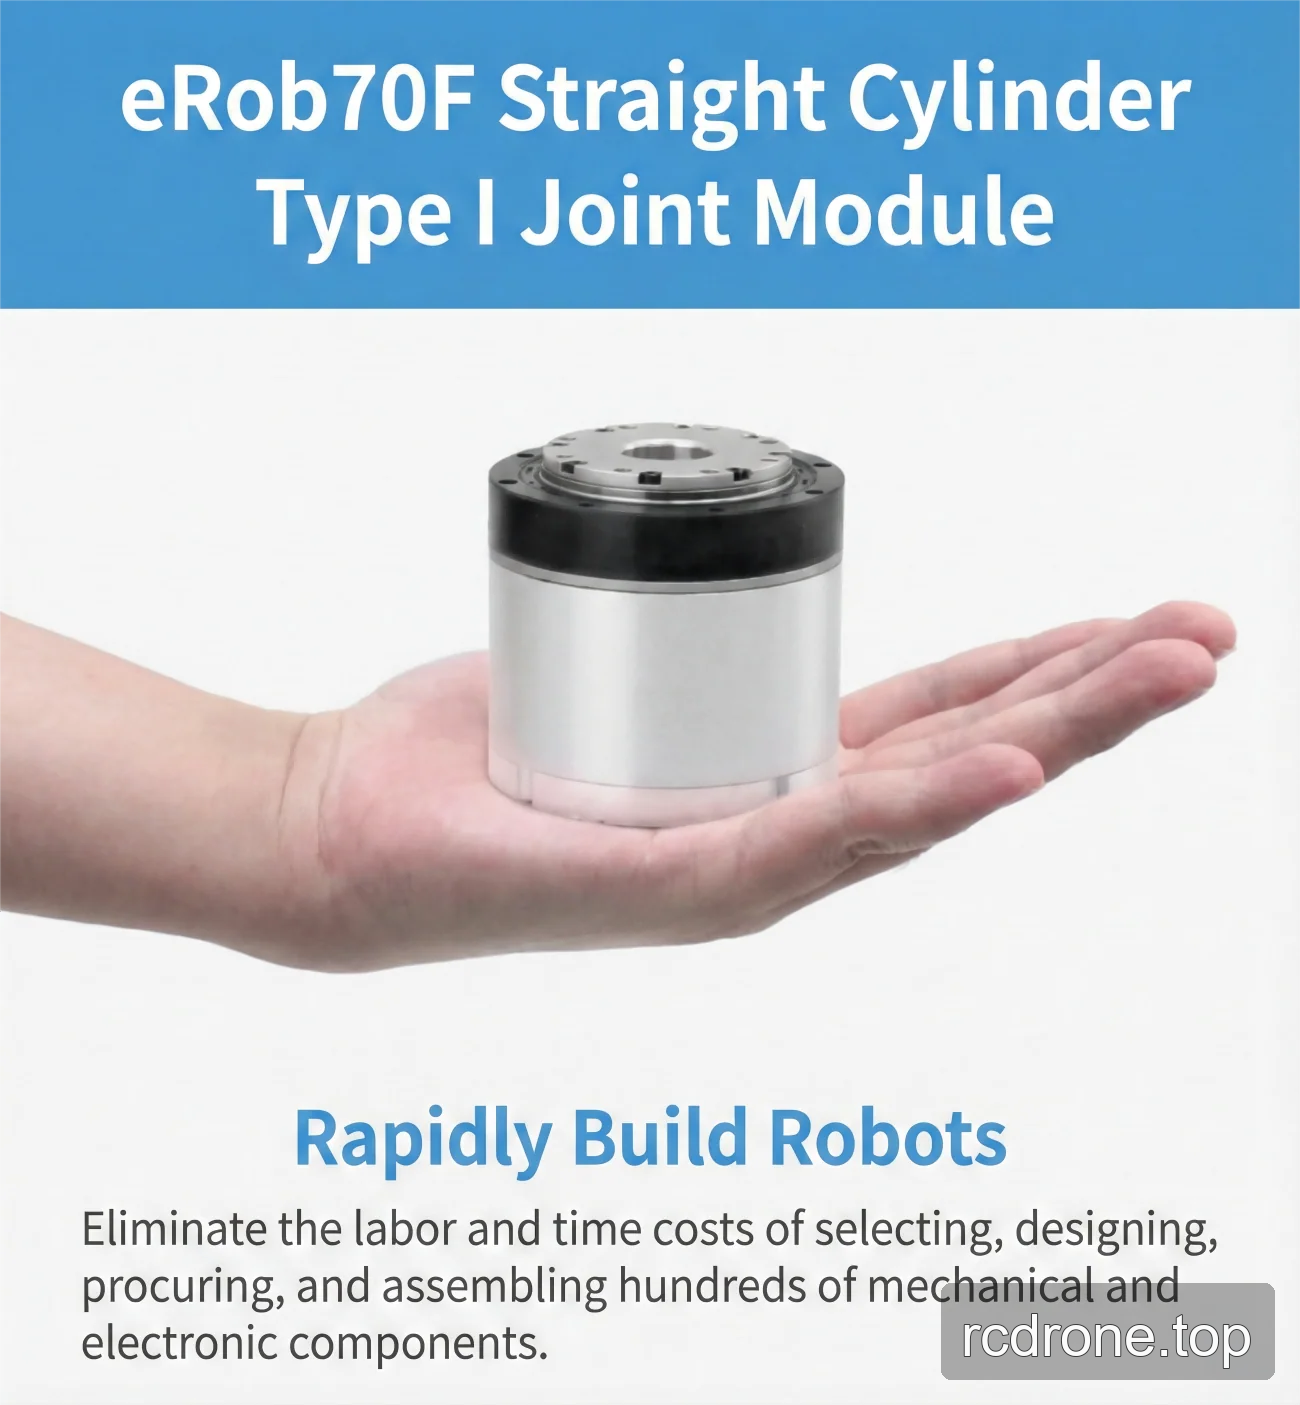
Modul sambungan jenis I silinder lurus ZeroErr eRob 70F ditawarkan dengan versi CANopen atau EtherCAT, konfigurasi brek atau tanpa brek, pilihan nisbah pengurangan, dan pilihan multi-putaran/tork.
Ciri-ciri
- Pilihan versi: eRob 70F (CANopen Dengan Brek), eRob 70F (CANopen Tanpa Brek), eRob 70F (EtherCAT Dengan Brek), dan eRob 70F (EtherCAT Tanpa Brek).
- Pilihan Nisbah Pengurangan: 50, 80, atau 100.
- Pilihan Multi-putaran dan Tork: Tanpa Multi-putaran dan Tanpa Tork; Tanpa Multi-putaran dan Dengan Tork; Dengan Multi-putaran dan Tanpa Tork; atau Dengan Multi-putaran dan Dengan Tork.
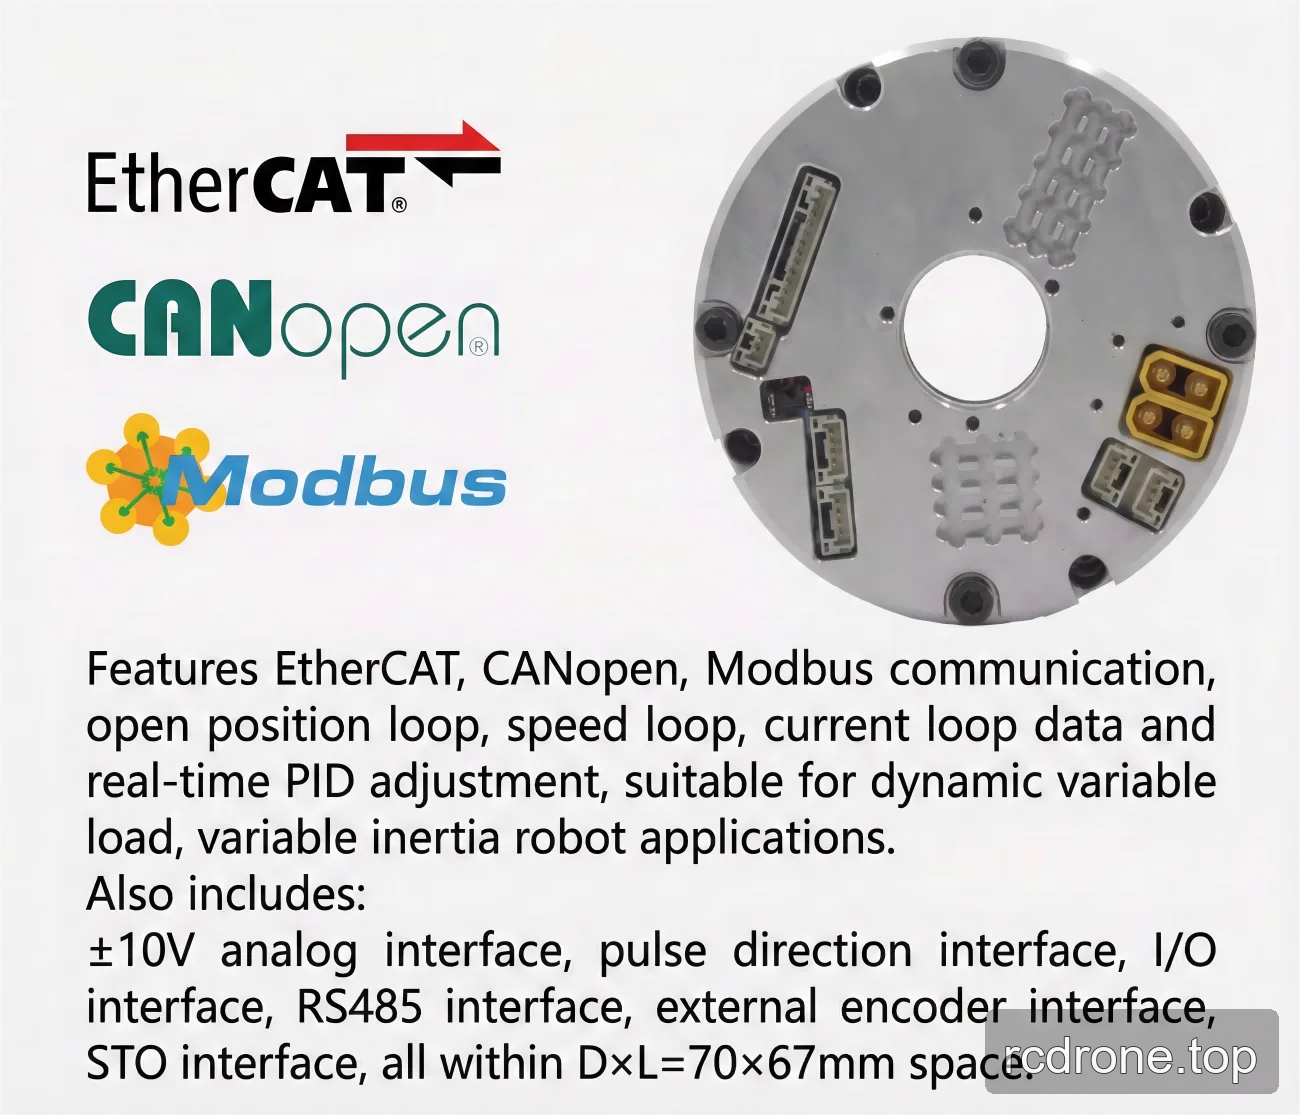
- Jenis komunikasi disenaraikan sebagai EtherCAT / CANopen / Modbus.
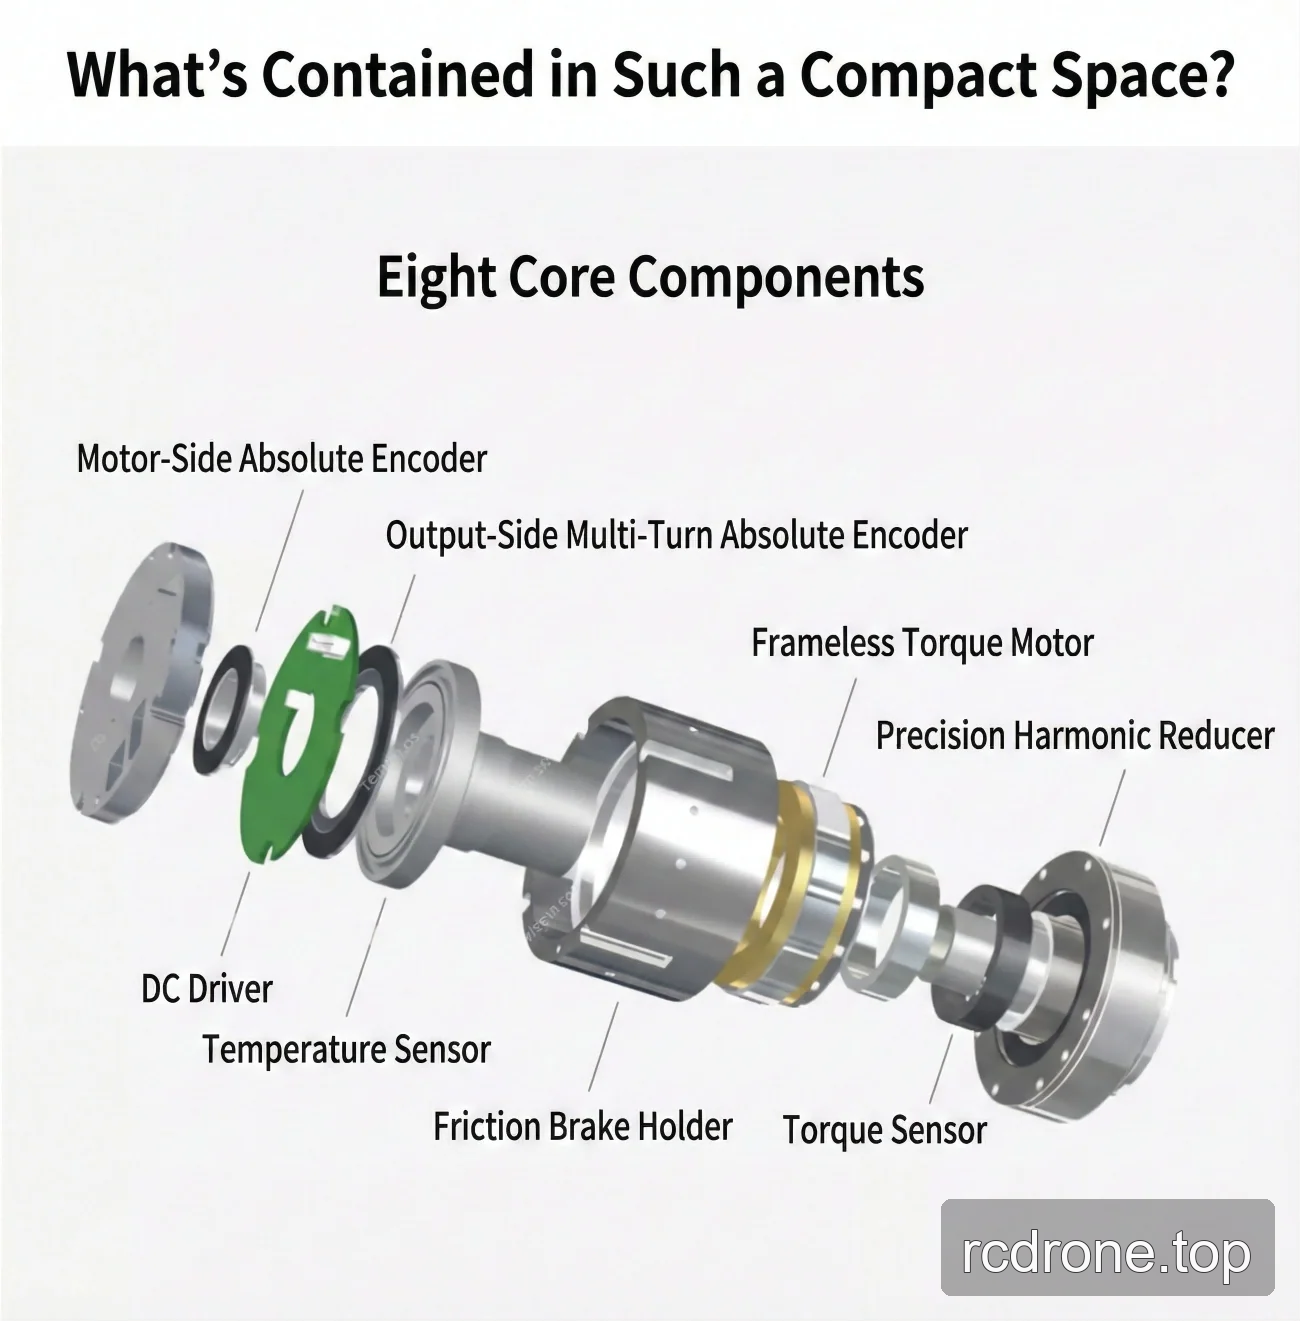
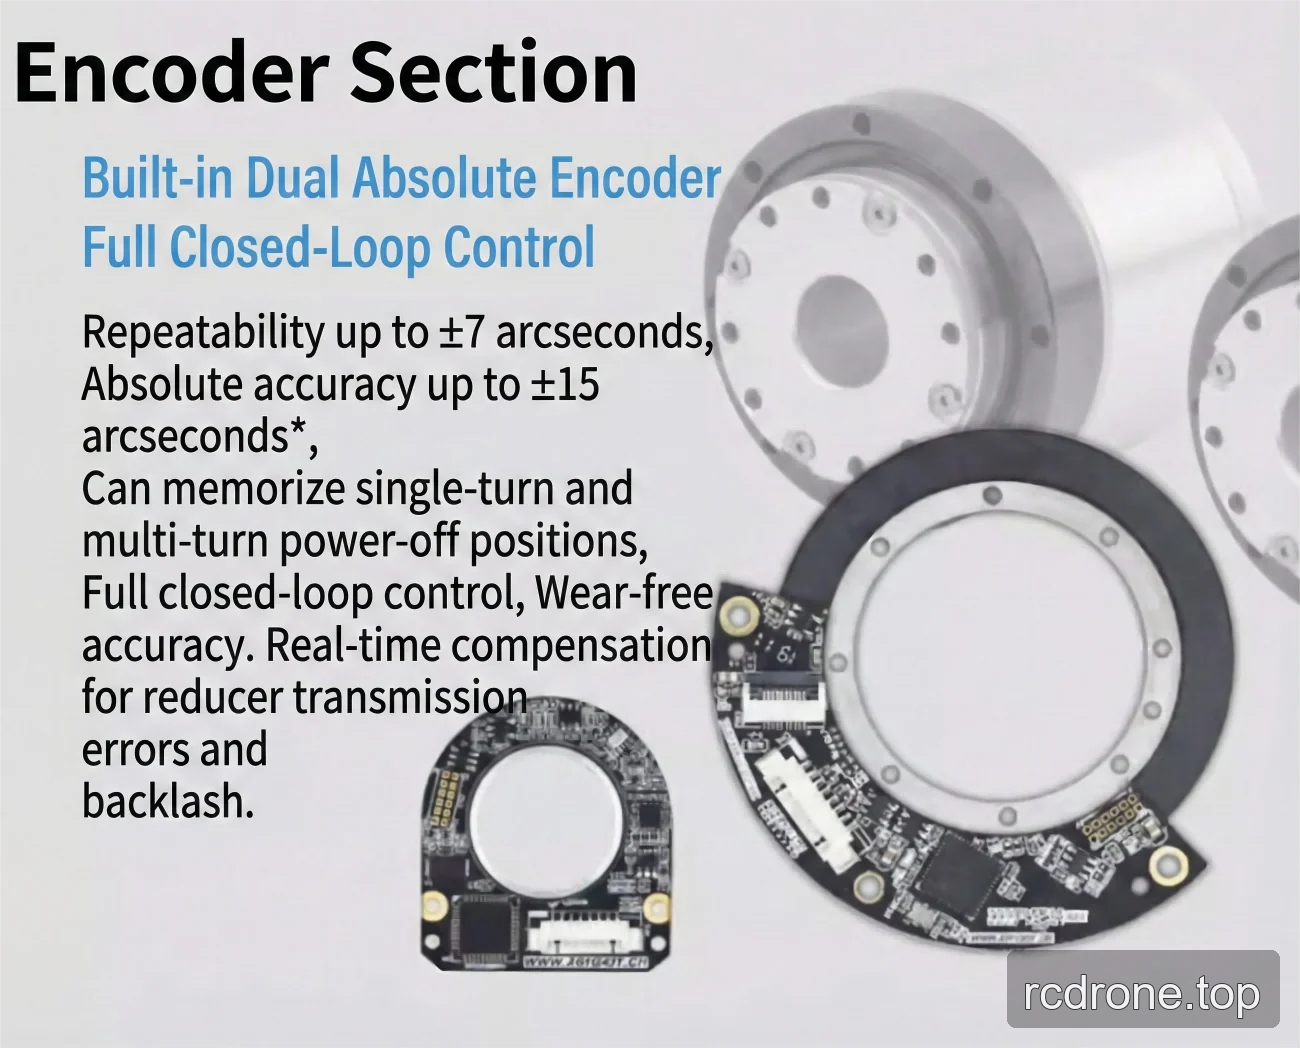
- Resolusi pengod encoder: 19 Bit.
- Ulang ulang/kepresisian: ±7/±15 saat busur atau ±10/±25 saat busur.
- Antara muka pilihan yang disenaraikan untuk versi penggerak EtherCAT dan CANopen: RS485, Pulse/DIR, I/O, ±10 V Analog, dan STO.
Spesifikasi
| Peratus gear gelombang tegangan | 14-50 Ultra-Rata | 14-80 Ultra-Rata | 14-100 Ultra-Rata |
|---|---|---|---|
| Torque puncak untuk mula dan berhenti (Nm) | 12 | 16 | 19 |
| Nilai maksimum yang dibenarkan pada tork beban purata (Nm) | 4.8 | 7.7 | 7.7 |
| Tork yang dinilai (Nm) | 3.7 | 5.4 | 5.4 |
| Torque maksimum yang dibenarkan secara sementara (Nm) | 23 | 35 | 35 |
| Maks.kelajuan putaran output (RPM) | 60 | 37.5 | 30 |
| Motor kuasa (W) | 75 | 75 | 75 |
| Voltan input kuasa (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Inersia output gear gelombang tegangan (g-mm²) | 54030 | 54030 | 54030 |
| Jisim output gear gelombang tegangan (kg) | 0.13 | 0.13 | 0.13 |
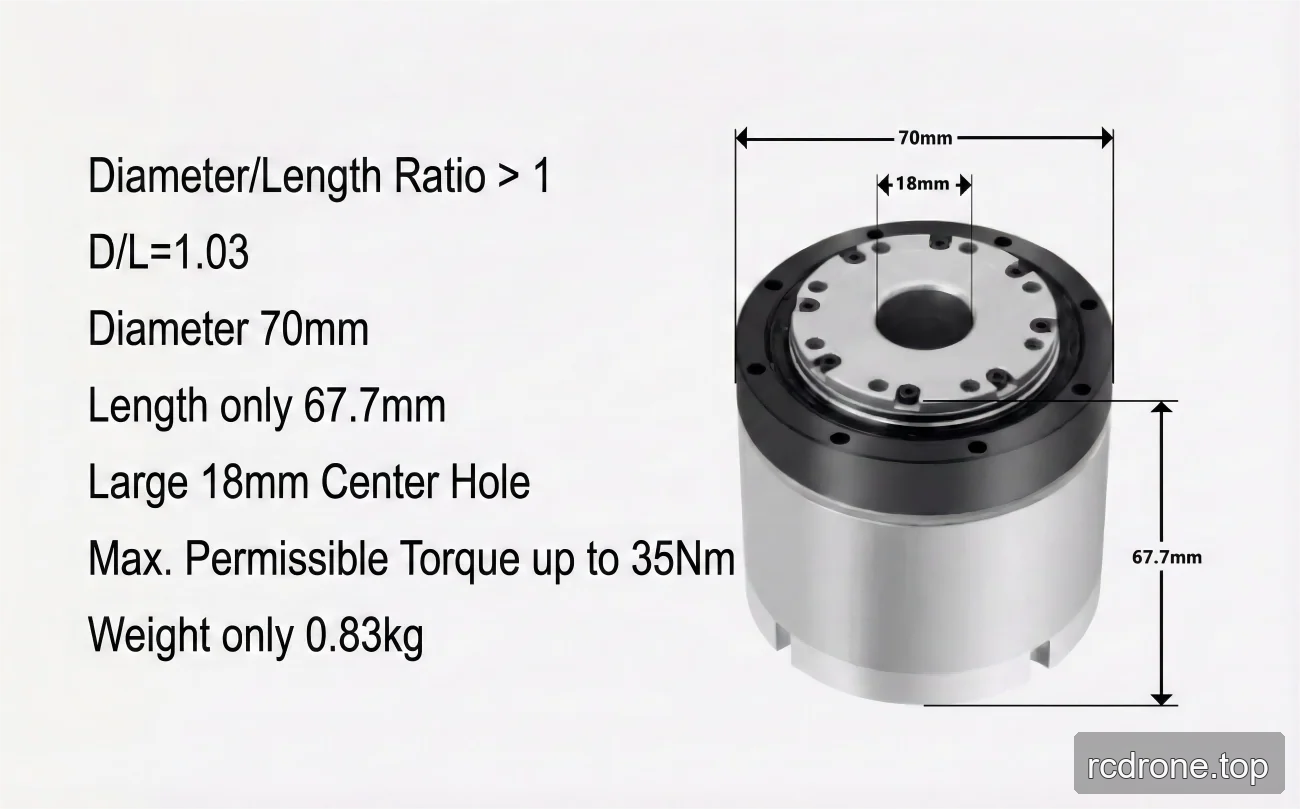
| Diameter luar × panjang | 70 × 60.4 mm | 70 × 60.4 mm | 70 × 60.4 mm |
| Inersia input gear gelombang regangan (g-mm²) | 43656 | 43656 | 43656 |
| Jisim input gear gelombang regangan (kg) | 0.15 | 0.15 | 0.15 |
| Berat (kg) | 0.77 | 0.77 | 0.77 |
| Parameter umum | ID: 18 mm, Grating IP: IP54*, Model brek: brek geseran | ID: 18 mm, Grating IP: IP54*, Model brek: brek geseran | ID: 18 mm, Grating IP: IP54*, Model brek: brek geseran |
| Peranti pilihan | Jenis komunikasi: EtherCAT / CANopen / Modbus; Resolusi pengeluaran pengod: 19 Bit; Kebolehulangan/Ketepatan: ±7/±15 saat busur atau ±10/±25 saat busur. | Jenis komunikasi: EtherCAT / CANopen / Modbus; Resolusi pengod encoder: 19 Bit; Kebolehulangan/Ketepatan: ±7/±15 saat busur atau ±10/±25 saat busur. | Jenis komunikasi: EtherCAT / CANopen / Modbus; Resolusi pengod encoder: 19 Bit; Kebolehulangan/Ketepatan: ±7/±15 saat busur atau ±10/±25 saat busur. |
| Penggerak putar versi EtherCAT | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO. | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO. | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO. |
| Penggerak putar versi CANopen | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO. | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO. | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO. |
Aplikasi
- Robot humanoid
- Lengan robot
- Exoskeleton
- Robot quadruped
- Kenderaan AGV
- Robot ARU
Pemuatan
- EROB70F I Series CANopen — Lukisan Pemasangan (PDF)
- EROB70F I Series EtherCAT — Model 3D (STEP)
- EROB70F I Series CANopen — Model 3D (PDF)
- EROB70F I Series CANopeng CANopen — Model 3D (STEP)
- EROB70F I Series EtherCAT lukisan pemasangan — Lukisan Pemasangan (PDF)
- EROB70F I Series CANopen lukisan pemasangan — Lukisan Pemasangan (PDF)
Butiran Visual
Video Produk
Pandangan Produk
Dimensi dan Pembinaan
Ciri dan Reka Bentuk
Antara Muka dan Sambungan