


ZeroErr eRob 80 I Penggerak Sendi Robot, CANopen/EtherCAT, Nisbah Pengurangan 50–120
ZeroErr eRob 80 I Penggerak Sendi Robot, CANopen/EtherCAT, Nisbah Pengurangan 50–120
ZeroErr
Harga biasa
$1,771.00 USD
Harga biasa
Harga jualan
$1,771.00 USD
Harga seunit
per
Cukai termasuk.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Overview
ZeroErr eRob 80 I adalah penggerak sendi robot motor yang tersedia dalam versi CANopen dan EtherCAT, dengan pilihan brek, nisbah pengurangan, dan konfigurasi multi-putaran/tork yang boleh dipilih.
Ciri-ciri
- Pilihan versi CANopen dan EtherCAT.
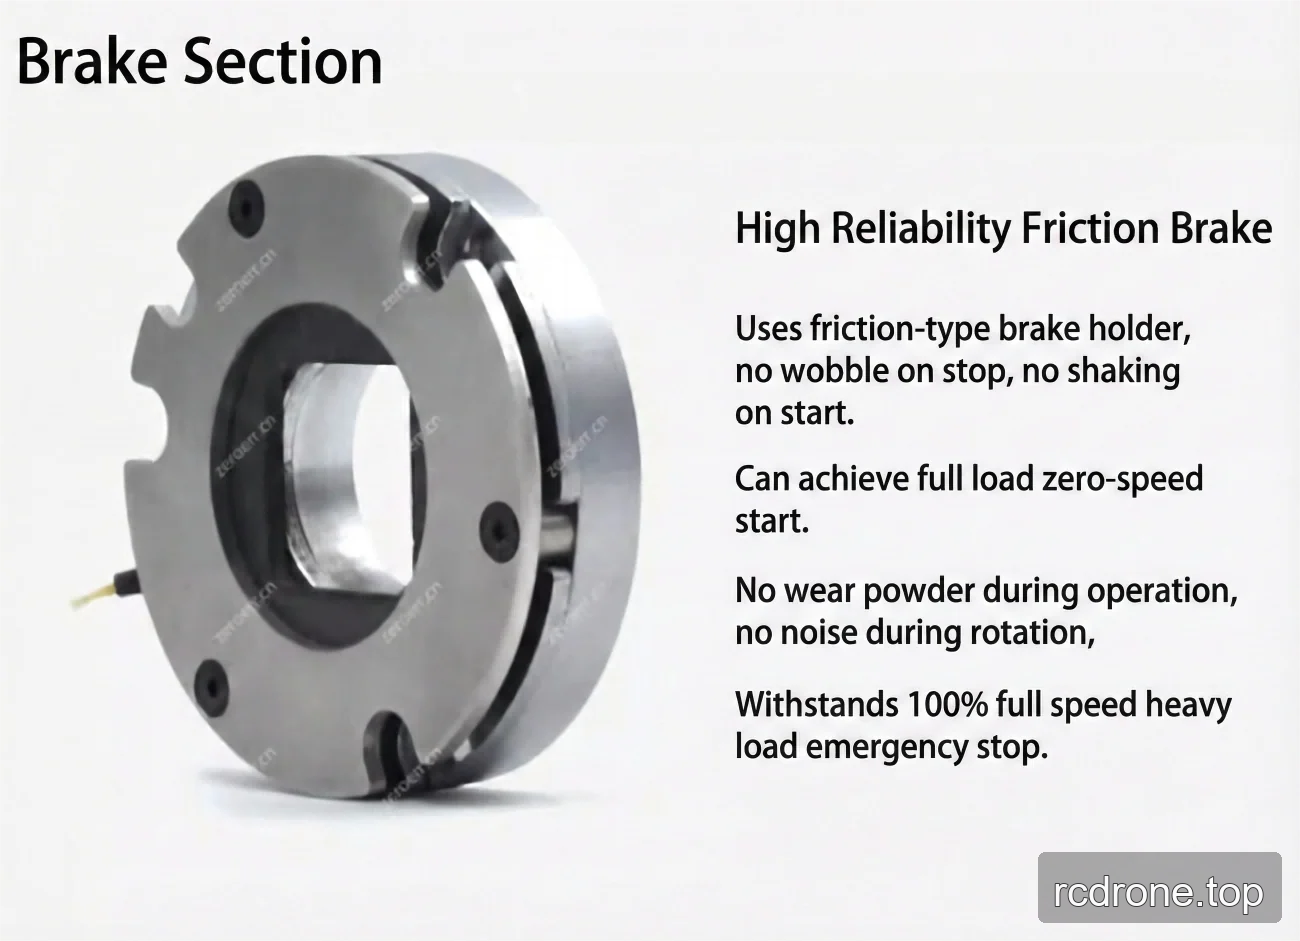
- Pilihan versi dengan brek dan tanpa brek; model brek yang disenaraikan adalah brek geseran.
- Nisbah pengurangan yang boleh dipilih iaitu 50, 80, 100, dan 120.
- Konfigurasi multi-putaran dan tork yang boleh dipilih.
- Jenis komunikasi peranti pilihan disenaraikan sebagai EtherCAT, CANopen, dan Modbus.
- Resolusi pengod encoder: 19 Bit.
- Untuk kedua-dua versi penggerak putar EtherCAT dan CANopen, antara muka pilihan adalah RS485, Pulse/DIR, I/O, ±10 V analog, dan STO.
Spesifikasi
Pilihan Konfigurasi
| Pemilihan | Nilai yang tersedia |
|---|---|
| Versi | eRob 80 I (CANopen Dengan Brek); eRob 80 I (CANopen Tanpa Brek); eRob 80 I (EtherCAT Dengan Brek); eRob 80 I (EtherCAT Tanpa Brek) |
| Ratio Pengurangan | 50; 80; 100; 120 |
| Multi-putaran dan Tork | Tanpa Multi-putaran dan Tanpa Tork; Tanpa Multi-putaran dan Dengan Tork; Dengan Multi-putaran dan Tanpa Tork; Dengan Multi-putaran dan Dengan Tork |
Prestasi Gear-Ratio Gelombang Tegangan
| Parameter | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Tork puncak untuk mula dan berhenti (Nm) | 44 | 56 | 70 | 70 |
| Max. yang dibenarkannilai pada tork beban purata (Nm) | 34 | 35 | 51 | 51 |
| Tork yang dinilai (Nm) | 21 | 29 | 31 | 31 |
| Tork maksimum sementara yang dibenarkan (Nm) | 91 | 113 | 143 | 112 |
| Kelajuan putaran output maksimum (RPM) | 60 | 37.5 | 30 | 25 |
| Kuasa motor (W) | 126 | |||
| Voltan input kuasa (V) | 48 V (±10%) | |||
| Inersia output gear gelombang regangan (g·mm²) | 143080 | |||
| Jisim output gear gelombang regangan (kg) | 0.227 | |||
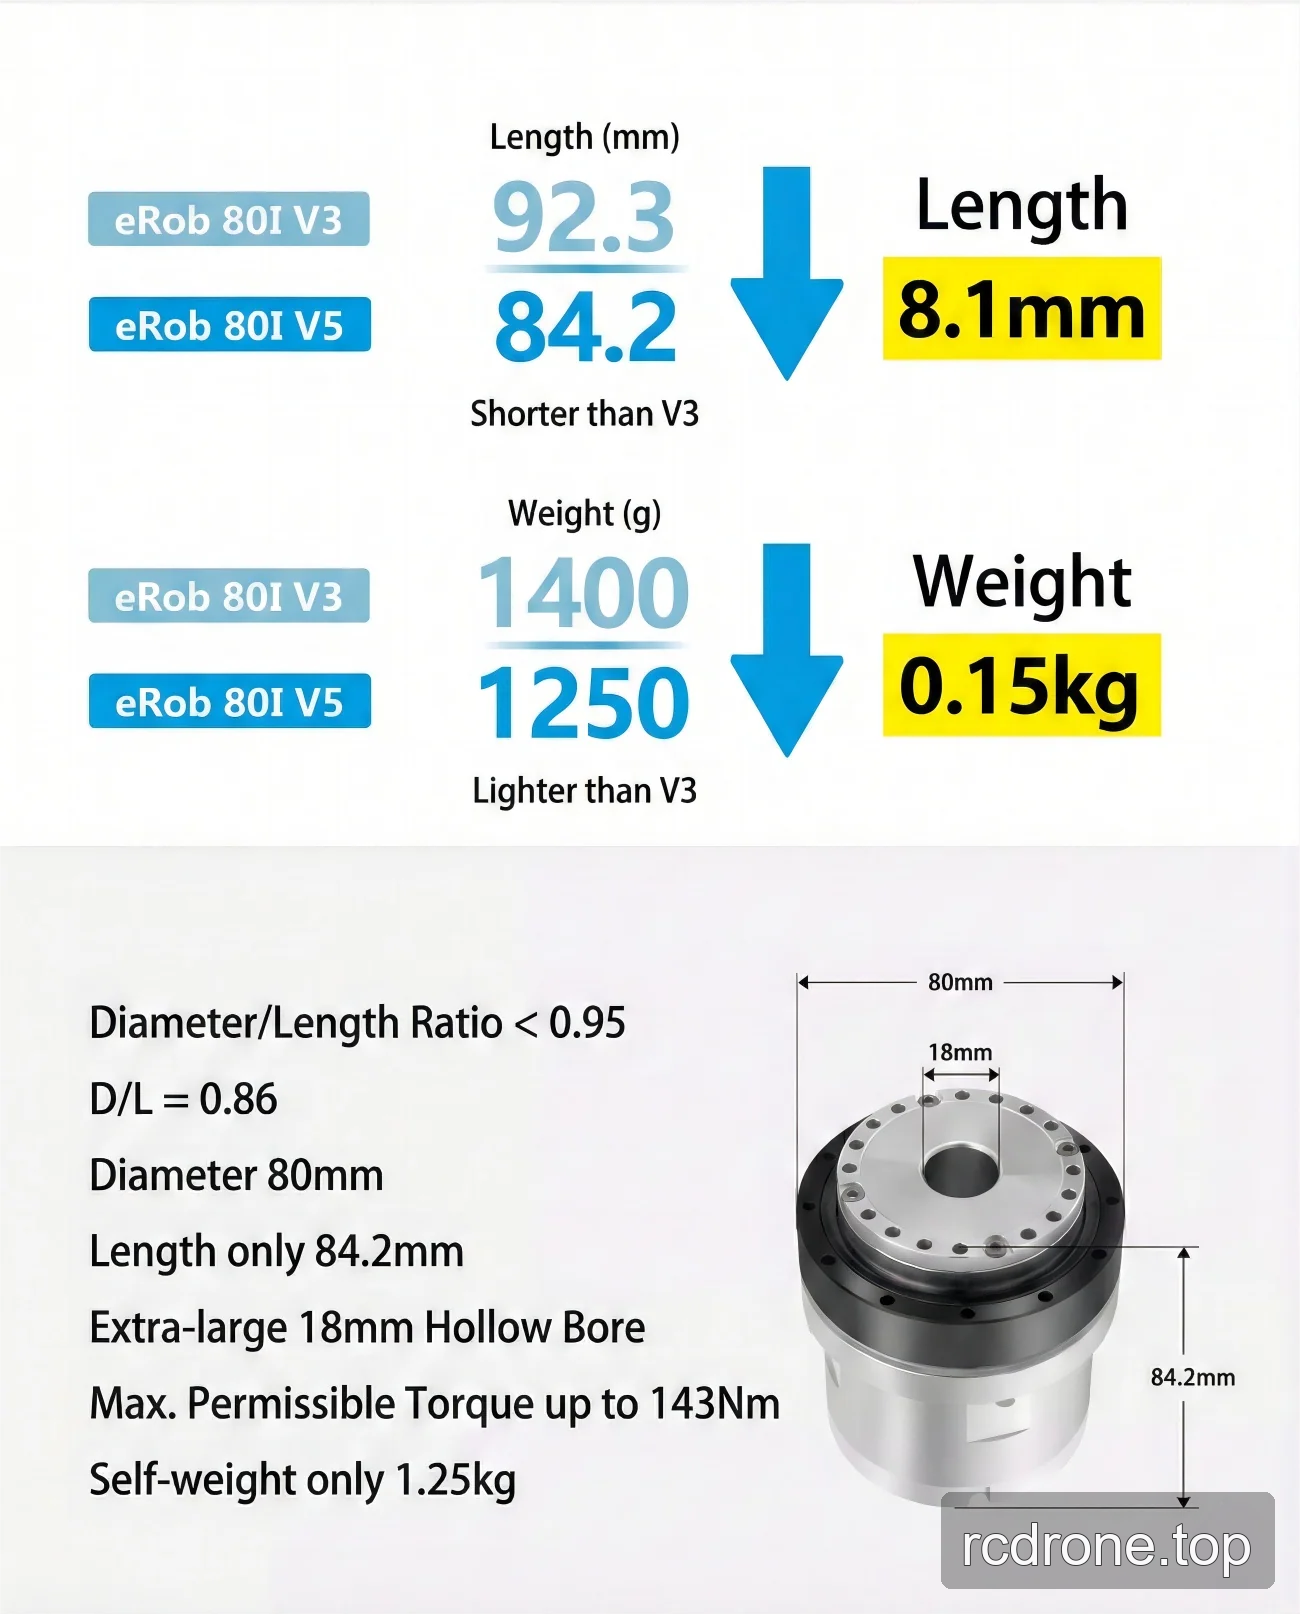
| Diameter luar × panjang | 80 × 64.2 mm | |||
| Inersia input gear gelombang regangan (g·mm²) | 41815 | |||
| Jisim input gear gelombang regangan (kg) | 0.148 | |||
| Berat (kg) | 1.03 | |||
| Parameter umum | ID: 18 mm; Grating IP: IP54*; Model brek: brek geseran | |||
| Peranti pilihan | Jenis komunikasi: EtherCAT / CANopen / Modbus; Resolusi pengeluaran pengod: 19 Bit; Kebolehulangan/Ketepatan: ±7/±15 saat busur atau ±10/±25 saat busur. | |||
| Versi EtherCAT penggerak berputar | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO. | |||
| Versi CANopen penggerak putar | Antara muka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO. | |||
Pemuatan
- EROB70F I Series CANopen EROB80I — Lukisan Pemasangan (PDF)
- EROB80I I Series EtherCAT — Model 3D (ZIP)
- EROB70F I Series CANopen — Model 3D (PDF)
- EROB80I I Series CANopen — Model 3D — Fail STEP (ZIP)
- EROB80I I Series EtherCAT lukisan pemasangan — Lukisan Pemasangan (PDF)
- EROB80I I Series CANopen lukisan pemasangan — Lukisan Pemasangan (PDF)
Aplikasi
- Robot humanoid
- Tangan robot
- Exoskeleton
- Robot quadruped
- Kenderaan AGV
- Robot ARU
Butiran Visual
Video Produk
Pandangan Produk

Dimensi dan Pembinaan
Pilihan dan Perbandingan Model

Ciri-ciri dan Reka Bentuk

Antara Muka dan Sambungan

Spesifikasi dan Prestasi

Contoh Aplikasi



